解析力学から様々な理論分野を組み立てる 第1部 第8章 §1.8.4 ★★★ H H H t t t H H H q k q_k q k p k p_k p k
H H H 運動に沿った H H H (1.8.6) を入れると
d H d t = ∑ i ( ∂ H ∂ q i q ˙ i + ∂ H ∂ p i p ˙ i ) + ∂ H ∂ t = ∑ i ( ∂ H ∂ q i ∂ H ∂ p i − ∂ H ∂ p i ∂ H ∂ q i ) + ∂ H ∂ t = ∂ H ∂ t (1.8.14) \frac{\mathrm{d} H}{\mathrm{d} t}=\sum_i\Bigl(\frac{\partial H}{\partial q_i}\dot q_i+\frac{\partial H}{\partial p_i}\dot p_i\Bigr)+\frac{\partial H}{\partial t}
=\sum_i\Bigl(\frac{\partial H}{\partial q_i}\frac{\partial H}{\partial p_i}-\frac{\partial H}{\partial p_i}\frac{\partial H}{\partial q_i}\Bigr)+\frac{\partial H}{\partial t}=\frac{\partial H}{\partial t}\tag{1.8.14} d t d H = i ∑ ( ∂ q i ∂ H q ˙ i + ∂ p i ∂ H p ˙ i ) + ∂ t ∂ H = i ∑ ( ∂ q i ∂ H ∂ p i ∂ H − ∂ p i ∂ H ∂ q i ∂ H ) + ∂ t ∂ H = ∂ t ∂ H ( 1.8.14 )
を得る。和の中の2項は打ち消し合う。したがって H H H t t t H H H (1.8.5) の第3式から ∂ H / ∂ t = − ∂ L / ∂ t \partial H/\partial t=-\partial L/\partial t ∂ H / ∂ t = − ∂ L / ∂ t L L L t t t H H H H H H 第1部第10章 )。
H H H 保存する H H H T + V T+V T + V T = 1 2 ∑ i , j a i j ( q ) q ˙ i q ˙ j T=\frac12\sum_{i,j}a_{ij}(q)\dot q_i\dot q_j T = 2 1 ∑ i , j a ij ( q ) q ˙ i q ˙ j a i j = a j i a_{ij}=a_{ji} a ij = a j i V V V p i = ∑ j a i j q ˙ j p_i=\sum_ja_{ij}\dot q_j p i = ∑ j a ij q ˙ j ∑ i p i q ˙ i = ∑ i , j a i j q ˙ i q ˙ j = 2 T \sum_ip_i\dot q_i=\sum_{i,j}a_{ij}\dot q_i\dot q_j=2T ∑ i p i q ˙ i = ∑ i , j a ij q ˙ i q ˙ j = 2 T
H = ∑ i p i q ˙ i − L = 2 T − ( T − V ) = T + V (1.8.15) H=\sum_ip_i\dot q_i-L=2T-(T-V)=T+V\tag{1.8.15} H = i ∑ p i q ˙ i − L = 2 T − ( T − V ) = T + V ( 1.8.15 )
が成り立つ。直交座標から一般化座標への変換が時刻を含まない(拘束が時間によらない)なら、T T T
変換が時刻を含むと、T T T ∑ p q ˙ = 2 T \sum p\dot q=2T ∑ p q ˙ = 2 T H H H T + V T+V T + V H H H H H H T + V T+V T + V
回る枠の上で時刻によらないポテンシャルの中を動く粒子(天体力学の制限三体問題で、一定の角速度で回る2天体の重力を受ける小天体)がその例である。枠の角速度を Ω \Omega Ω E E E L z L_z L z
H = E − Ω L z H=E-\Omega L_z H = E − Ω L z
になる。E E E L z L_z L z
章末の総合問題で、回転する輪にはめたビーズを使ってこれを確かめる。逆に、H = T + V H=T+V H = T + V H H H H H H H H H
加速する台から測った座標では、回る枠と逆向きの食い違いが起こる。直線上の自由な粒子を、一定の加速度 a a a q q q 第1部第2章 の例と同じ座標)。このとき
x = q + 1 2 a t 2 , L = m 2 ( q ˙ + a t ) 2 , p = m ( q ˙ + a t ) = m x ˙ , H = p q ˙ − L = p 2 2 m − a t p \begin{gathered}
x=q+\frac12at^2,\qquad L=\frac m2(\dot q+at)^2,\\
p=m(\dot q+at)=m\dot x,\qquad H=p\dot q-L=\frac{p^2}{2m}-at\,p
\end{gathered} x = q + 2 1 a t 2 , L = 2 m ( q ˙ + a t ) 2 , p = m ( q ˙ + a t ) = m x ˙ , H = p q ˙ − L = 2 m p 2 − a t p
で、Hamiltonian は時刻を陽に含む。
この Hamiltonian は座標を含まないので、運動量 p p p (1.8.14) から d H d t = ∂ H / ∂ t = − a p \frac{\mathrm{d} H}{\mathrm{d} t}=\partial H/\partial t=-ap d t d H = ∂ H / ∂ t = − a p H H H 1 2 m x ˙ 2 = p 2 / ( 2 m ) \frac12m\dot x^2=p^2/(2m) 2 1 m x ˙ 2 = p 2 / ( 2 m ) H H H T + V T+V T + V
循環座標
H H H q k q_k q k q k q_k q k 循環座標 と呼ぶ。Hamilton 方程式から p ˙ k = − ∂ H / ∂ q k = 0 \dot p_k=-\partial H/\partial q_k=0 p ˙ k = − ∂ H / ∂ q k = 0 p k p_k p k p k p_k p k c k c_k c k H H H H H H f − 1 f-1 f − 1 c k c_k c k 2 ( f − 1 ) 2(f-1) 2 ( f − 1 ) q k q_k q k q k q_k q k q ˙ k = ∂ H / ∂ c k \dot q_k=\partial H/\partial c_k q ˙ k = ∂ H / ∂ c k q k q_k q k L L L q ˙ k \dot q_k q ˙ k L L L
中心力の問題がその例である。例題 1.8.1 の H = p r 2 2 m + p θ 2 2 m r 2 + V ( r ) H=\frac{p_r^2}{2m}+\frac{p_\theta^2}{2mr^2}+V(r) H = 2 m p r 2 + 2 m r 2 p θ 2 + V ( r ) θ \theta θ p θ p_\theta p θ
H r ( r , p r ) = p r 2 2 m + U e f f ( r ) , U e f f ( r ) = p θ 2 2 m r 2 + V ( r ) (1.8.16) H_r(r,p_r)=\frac{p_r^2}{2m}+U_{\mathrm{eff}}(r),\qquad U_{\mathrm{eff}}(r)=\frac{p_\theta^2}{2mr^2}+V(r)\tag{1.8.16} H r ( r , p r ) = 2 m p r 2 + U eff ( r ) , U eff ( r ) = 2 m r 2 p θ 2 + V ( r ) ( 1.8.16 )
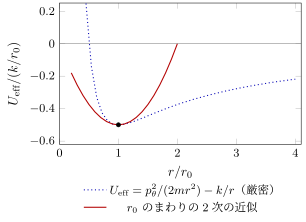
で決まる。U e f f U_{\mathrm{eff}} U eff 有効ポテンシャル と呼ぶ。第1項は、p θ p_\theta p θ r r r 1.8.1 (3) の遠心力はこの項の − ∂ / ∂ r -\partial/\partial r − ∂ / ∂ r θ ˙ = ∂ H / ∂ p θ = p θ / ( m r 2 ) \dot\theta=\partial H/\partial p_\theta=p_\theta/(mr^2) θ ˙ = ∂ H / ∂ p θ = p θ / ( m r 2 )
図 1.8.2 Kepler 問題の有効ポテンシャル(r 0 = p θ 2 / ( m k ) r_0=p_\theta^2/(mk) r 0 = p θ 2 / ( mk ) r = r 0 r=r_0 r = r 0
近似の裏付け
型 B(極限) | 小さいもの 円軌道からのずれ ( r − r 0 ) / r 0 → 0 (r-r_0)/r_0\to0 ( r − r 0 ) / r 0 → 0 U e f f U_{\mathrm{eff}} U eff 証明 条件付き(U e f f U_{\mathrm{eff}} U eff U e f f ′ ′ ( r 0 ) > 0 U_{\mathrm{eff}}''(r_0)>0 U eff ′′ ( r 0 ) > 0 H r H_r H r 行き先 近似の数理 第2章
例題 1.8.5 円軌道のまわりの振動と軌道の閉じ方 ★★★
オリジナル 質量 m m m V ( r ) V(r) V ( r ) p θ ≠ 0 p_\theta\neq0 p θ = 0
(1) V = − k / r V=-k/r V = − k / r k > 0 k>0 k > 0 r 0 r_0 r 0 ω θ = θ ˙ \omega_\theta=\dot\theta ω θ = θ ˙ (2) 同じ場合に、円軌道からわずかにずれた動径方向の振動の角振動数 ω r = U e f f ′ ′ ( r 0 ) / m \omega_r=\sqrt{U_{\mathrm{eff}}''(r_0)/m} ω r = U eff ′′ ( r 0 ) / m ω r = ω θ \omega_r=\omega_\theta ω r = ω θ (3) V = 1 2 κ r 2 V=\frac12\kappa r^2 V = 2 1 κ r 2 κ > 0 \kappa>0 κ > 0 ω r = 2 ω θ \omega_r=2\omega_\theta ω r = 2 ω θ (4) (2)(3) の結果から、1周の間に r r r
解答 (1) U e f f = p θ 2 2 m r 2 − k r U_{\mathrm{eff}}=\frac{p_\theta^2}{2mr^2}-\frac kr U eff = 2 m r 2 p θ 2 − r k U e f f ′ = − p θ 2 m r 3 + k r 2 = 0 U_{\mathrm{eff}}'=-\frac{p_\theta^2}{mr^3}+\frac k{r^2}=0 U eff ′ = − m r 3 p θ 2 + r 2 k = 0 r 0 = p θ 2 m k r_0=\dfrac{p_\theta^2}{mk} r 0 = mk p θ 2 ω θ = p θ m r 0 2 \omega_\theta=\dfrac{p_\theta}{mr_0^2} ω θ = m r 0 2 p θ
(2) U e f f ′ ′ = 3 p θ 2 m r 4 − 2 k r 3 U_{\mathrm{eff}}''=\frac{3p_\theta^2}{mr^4}-\frac{2k}{r^3} U eff ′′ = m r 4 3 p θ 2 − r 3 2 k k = p θ 2 / ( m r 0 ) k=p_\theta^2/(mr_0) k = p θ 2 / ( m r 0 ) r = r 0 r=r_0 r = r 0 U e f f ′ ′ ( r 0 ) = 3 p θ 2 m r 0 4 − 2 p θ 2 m r 0 4 = p θ 2 m r 0 4 U_{\mathrm{eff}}''(r_0)=\frac{3p_\theta^2}{mr_0^4}-\frac{2p_\theta^2}{mr_0^4}=\frac{p_\theta^2}{mr_0^4} U eff ′′ ( r 0 ) = m r 0 4 3 p θ 2 − m r 0 4 2 p θ 2 = m r 0 4 p θ 2 ω r = U e f f ′ ′ ( r 0 ) / m = p θ m r 0 2 = ω θ \omega_r=\sqrt{U''_{\mathrm{eff}}(r_0)/m}=\dfrac{p_\theta}{mr_0^2}=\omega_\theta ω r = U eff ′′ ( r 0 ) / m = m r 0 2 p θ = ω θ m = k = p θ = 1 m=k=p_\theta=1 m = k = p θ = 1 r 0 = 1 r_0=1 r 0 = 1 U e f f ( r 0 ) = − 1 / 2 U_{\mathrm{eff}}(r_0)=-1/2 U eff ( r 0 ) = − 1/2 U e f f ′ ′ ( r 0 ) = 1 U''_{\mathrm{eff}}(r_0)=1 U eff ′′ ( r 0 ) = 1 1.8.2 の実線は − 1 2 + 1 2 ( r − 1 ) 2 -\frac12+\frac12(r-1)^2 − 2 1 + 2 1 ( r − 1 ) 2
(3) U e f f = p θ 2 2 m r 2 + 1 2 κ r 2 U_{\mathrm{eff}}=\frac{p_\theta^2}{2mr^2}+\frac12\kappa r^2 U eff = 2 m r 2 p θ 2 + 2 1 κ r 2 U e f f ′ = 0 U'_{\mathrm{eff}}=0 U eff ′ = 0 r 0 4 = p θ 2 / ( m κ ) r_0^4=p_\theta^2/(m\kappa) r 0 4 = p θ 2 / ( mκ ) U e f f ′ ′ ( r 0 ) = 3 p θ 2 m r 0 4 + κ = 4 κ U''_{\mathrm{eff}}(r_0)=\frac{3p_\theta^2}{mr_0^4}+\kappa=4\kappa U eff ′′ ( r 0 ) = m r 0 4 3 p θ 2 + κ = 4 κ ω r = 2 κ / m \omega_r=2\sqrt{\kappa/m} ω r = 2 κ / m ω θ = p θ / ( m r 0 2 ) = κ / m \omega_\theta=p_\theta/(mr_0^2)=\sqrt{\kappa/m} ω θ = p θ / ( m r 0 2 ) = κ / m ω r = 2 ω θ \omega_r=2\omega_\theta ω r = 2 ω θ
(4) 角度が 2 π 2\pi 2 π r r r V ( r ) V(r) V ( r ) ω r / ω θ \omega_r/\omega_\theta ω r / ω θ
循環座標が見えるかどうかは座標の選び方で決まるが、量が保存するという事実は座標によらない。同じ中心力の問題をデカルト座標で書くと
H = p x 2 + p y 2 2 m + V ( x 2 + y 2 ) H=\frac{p_x^2+p_y^2}{2m}+V\bigl(\sqrt{x^2+y^2}\bigr) H = 2 m p x 2 + p y 2 + V ( x 2 + y 2 )
で、この式は2つの座標のどちらも含むので、循環座標は1つも無い。それでも L z = x p y − y p x L_z=xp_y-yp_x L z = x p y − y p x p θ p_\theta p θ
保存量(対称性)に合わせて循環座標を作る手順は、第1部第10章 で Noether の定理と合わせて扱う。詳しくは基礎理論『物理のための微分幾何入門』第13章 §13.5(流れの箱と循環座標)で扱う。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com