解析力学から様々な理論分野を組み立てる 第1部 第10章 §1.10.1 ★★★ 「対称性がある」を「すべての経路で δ L = 0 \delta L=0 δ L = 0
運動量・角運動量・エネルギーの保存は、初等力学では別々の事情から導かれる。運動量は作用反作用の法則から、角運動量は中心力ではトルクが 0 0 0 L L L L L L
この章で選ぶものは、Lagrangian L ( q , q ˙ , t ) L(q,\dot q,t) L ( q , q ˙ , t ) δ q i = ϵ K i \delta q_i=\epsilon K_i δ q i = ϵ K i 第1部第4章 )、正準運動量 p i = ∂ L / ∂ q ˙ i p_i=\partial L/\partial\dot q_i p i = ∂ L / ∂ q ˙ i 第1部第8章 )、無限小変換の生成子(第1部第9章 )である。出てくるものは、①点変換の対称性から運動量と角運動量、②時刻をずらす変換からエネルギー、③Hamilton 形式での逆向きの主張、の3つである。③は、保存量 Q Q Q Q Q Q
無限小変換で Lagrangian がどれだけ変わるか
自由度 f f f L ( q , q ˙ , t ) L(q,\dot q,t) L ( q , q ˙ , t )
q i ( t ) ⟶ q i ( t ) + ϵ K i ( q ( t ) , t ) ( i = 1 , … , f ) (1.10.1) q_i(t)\ \longrightarrow\ q_i(t)+\epsilon K_i(q(t),t)\qquad(i=1,\dots,f)\tag{1.10.1} q i ( t ) ⟶ q i ( t ) + ϵ K i ( q ( t ) , t ) ( i = 1 , … , f ) ( 1.10.1 )
を考える。ϵ \epsilon ϵ K i ( q , t ) K_i(q,t) K i ( q , t ) K i K_i K i ( K x , K y ) = ( − y , x ) (K_x,K_y)=(-y,x) ( K x , K y ) = ( − y , x ) ϵ > 0 \epsilon>0 ϵ > 0 K i K_i K i 点変換 )を考え、速度にもよる場合は1.10.4 節で扱う。
変換 (1.10.1) は経路 q ( t ) q(t) q ( t ) q ( t ) + ϵ K ( q ( t ) , t ) q(t)+\epsilon K(q(t),t) q ( t ) + ϵK ( q ( t ) , t ) 第1部第3章 の言葉では、これは時刻 t t t δ q i = ϵ K i \delta q_i=\epsilon K_i δ q i = ϵ K i δ \delta δ ϵ \epsilon ϵ δ q ˙ i = d d t δ q i \delta\dot q_i=\frac{\mathrm{d} }{\mathrm{d} t}\delta q_i δ q ˙ i = d t d δ q i
δ q ˙ i = ϵ K ˙ i , K ˙ i ≔ d d t K i ( q ( t ) , t ) = ∑ j = 1 f ∂ K i ∂ q j q ˙ j + ∂ K i ∂ t (1.10.2) \delta\dot q_i=\epsilon\dot K_i,\qquad \dot K_i\coloneqq\frac{\mathrm{d} }{\mathrm{d} t}K_i(q(t),t)=\sum_{j=1}^f\frac{\partial K_i}{\partial q_j}\dot q_j+\frac{\partial K_i}{\partial t}\tag{1.10.2} δ q ˙ i = ϵ K ˙ i , K ˙ i : = d t d K i ( q ( t ) , t ) = j = 1 ∑ f ∂ q j ∂ K i q ˙ j + ∂ t ∂ K i ( 1.10.2 )
で、K ˙ i \dot K_i K ˙ i L L L
δ L ≔ ϵ d d ϵ L ( q + ϵ K , q ˙ + ϵ K ˙ , t ) ∣ ϵ = 0 = ϵ ∑ i = 1 f ( ∂ L ∂ q i K i + ∂ L ∂ q ˙ i K ˙ i ) (1.10.3) \delta L\coloneqq\epsilon\frac{\mathrm{d} }{\mathrm{d} \epsilon}L\bigl(q+\epsilon K,\ \dot q+\epsilon\dot K,\ t\bigr)\Big|_{\epsilon=0}
=\epsilon\sum_{i=1}^f\Bigl(\frac{\partial L}{\partial q_i}K_i+\frac{\partial L}{\partial \dot q_i}\dot K_i\Bigr)\tag{1.10.3} δ L : = ϵ d ϵ d L ( q + ϵK , q ˙ + ϵ K ˙ , t ) ϵ = 0 = ϵ i = 1 ∑ f ( ∂ q i ∂ L K i + ∂ q ˙ i ∂ L K ˙ i ) ( 1.10.3 )
になる。δ L \delta L δ L t t t
対称性の定義
定義 1.10.1(対称性と準対称性)
無限小変換 (1.10.1) が Lagrangian L L L 対称性 であるとは、すべての経路 q ( t ) q(t) q ( t ) δ L = 0 \delta L=0 δ L = 0 Λ ( q , t ) \Lambda(q,t) Λ ( q , t )
δ L = ϵ d d t Λ ( q ( t ) , t ) (1.10.4) \delta L=\epsilon\frac{\mathrm{d} }{\mathrm{d} t}\Lambda(q(t),t)\tag{1.10.4} δ L = ϵ d t d Λ ( q ( t ) , t ) ( 1.10.4 )
となるとき、変換は準対称性 であるという(Λ = 0 \Lambda=0 Λ = 0
準対称性を含めておく理由は、作用 S [ q ] = ∫ L d t S[q]=\int L\,\mathrm{d} t S [ q ] = ∫ L d t (1.10.4) を積分すると δ S = ϵ [ Λ ] t 1 t 2 \delta S=\epsilon\bigl[\Lambda\bigr]_{t_1}^{t_2} δ S = ϵ [ Λ ] t 1 t 2 第1部第4章 で見たとおり、L L L d d t Λ ( q , t ) \frac{\mathrm{d} }{\mathrm{d} t}\Lambda(q,t) d t d Λ ( q , t )
定義で「すべての経路」と言っている点が大事である。運動方程式の解だけで δ L \delta L δ L δ L = 0 \delta L=0 δ L = 0 L L L 1.10.3 節の落とし穴の箱で説明する。
典型的な例
N N N r a \bm{r}_a r a a = 1 , … , N a=1,\dots,N a = 1 , … , N
L = ∑ a = 1 N m a 2 r ˙ a 2 − V ( r 1 , … , r N ) (1.10.5) L=\sum_{a=1}^N\frac{m_a}{2}\dot{\bm{r}}_a^{\,2}-V(\bm{r}_1,\dots,\bm{r}_N)\tag{1.10.5} L = a = 1 ∑ N 2 m a r ˙ a 2 − V ( r 1 , … , r N ) ( 1.10.5 )
とする。運動エネルギーは速度にしかよらないので、変換で変わるのはポテンシャルだけである。
並進 は、すべての粒子を同じ向き n \bm{n} n ϵ \epsilon ϵ δ r a = ϵ n \delta\bm{r}_a=\epsilon\bm{n} δ r a = ϵ n δ L = − ϵ ∑ a n ⋅ ∇ a V \delta L=-\epsilon\sum_a\bm{n}\cdot\nabla_aV δ L = − ϵ ∑ a n ⋅ ∇ a V V V V r a − r b \bm{r}_a-\bm{r}_b r a − r b r a \bm{r}_a r a δ L = 0 \delta L=0 δ L = 0
回転 は、軸 n \bm{n} n ϵ \epsilon ϵ δ r a = ϵ n × r a \delta\bm{r}_a=\epsilon\,\bm{n}\times\bm{r}_a δ r a = ϵ n × r a n = e z \bm{n}=\bm{e}_z n = e z ( δ x a , δ y a ) = ϵ ( − y a , x a ) (\delta x_a,\delta y_a)=\epsilon(-y_a,x_a) ( δ x a , δ y a ) = ϵ ( − y a , x a ) ( K x , K y ) = ( − y , x ) (K_x,K_y)=(-y,x) ( K x , K y ) = ( − y , x ) δ r ˙ a = ϵ n × r ˙ a \delta\dot{\bm{r}}_a=\epsilon\,\bm{n}\times\dot{\bm{r}}_a δ r ˙ a = ϵ n × r ˙ a r ˙ a 2 \dot{\bm{r}}_a^{\,2} r ˙ a 2 r ˙ a ⋅ ( n × r ˙ a ) = 0 \dot{\bm{r}}_a\cdot(\bm{n}\times\dot{\bm{r}}_a)=0 r ˙ a ⋅ ( n × r ˙ a ) = 0 V V V ∣ r a − r b ∣ \lvert \bm{r}_a-\bm{r}_b\rvert ∣ r a − r b ∣ ∣ r a ∣ \lvert \bm{r}_a\rvert ∣ r a ∣ V V V
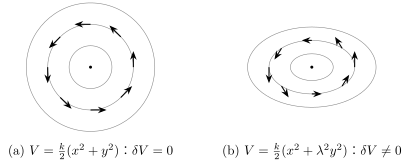
図 1.10.1 は1粒子・2次元でこの判定を描いたものである。回転の向き ( K x , K y ) = ( − y , x ) (K_x,K_y)=(-y,x) ( K x , K y ) = ( − y , x ) V V V V V V δ V = ϵ ( − y ∂ x V + x ∂ y V ) \delta V=\epsilon(-y\,\partial_xV+x\,\partial_yV) δ V = ϵ ( − y ∂ x V + x ∂ y V ) ( r , φ ) (r,\varphi) ( r , φ ) ϵ ∂ V / ∂ φ \epsilon\,\partial V/\partial\varphi ϵ ∂ V / ∂ φ V V V φ \varphi φ
図 1.10.1 回転の向き ( K x , K y ) = ( − y , x ) (K_x,K_y)=(-y,x) ( K x , K y ) = ( − y , x ) V V V λ > 1 \lambda>1 λ > 1 V V V
例題 1.10.1 ばねでつないだ2粒子と壁 ★★
オリジナル 直線上の2粒子(質量 m 1 m_1 m 1 m 2 m_2 m 2 x 1 x_1 x 1 x 2 x_2 x 2 ℓ \ell ℓ k k k
L = m 1 2 x ˙ 1 2 + m 2 2 x ˙ 2 2 − k 2 ( x 1 − x 2 − ℓ ) 2 L=\frac{m_1}{2}\dot x_1^2+\frac{m_2}{2}\dot x_2^2-\frac k2(x_1-x_2-\ell)^2 L = 2 m 1 x ˙ 1 2 + 2 m 2 x ˙ 2 2 − 2 k ( x 1 − x 2 − ℓ ) 2
とする。
(1) 2粒子を同時にずらす変換 δ x 1 = δ x 2 = ϵ \delta x_1=\delta x_2=\epsilon δ x 1 = δ x 2 = ϵ δ L \delta L δ L (2) 粒子1だけをずらす変換 δ x 1 = ϵ \delta x_1=\epsilon δ x 1 = ϵ δ x 2 = 0 \delta x_2=0 δ x 2 = 0 δ L \delta L δ L (3) 粒子1を原点の壁にもばね(ばね定数 κ \kappa κ L L L − κ 2 x 1 2 -\frac\kappa2x_1^2 − 2 κ x 1 2
解答 (1) 速度は δ x ˙ 1 = δ x ˙ 2 = 0 \delta\dot x_1=\delta\dot x_2=0 δ x ˙ 1 = δ x ˙ 2 = 0 x 1 − x 2 − ℓ x_1-x_2-\ell x 1 − x 2 − ℓ (1.10.3) は
δ L = ϵ ( ∂ L ∂ x 1 + ∂ L ∂ x 2 ) = ϵ [ − k ( x 1 − x 2 − ℓ ) + k ( x 1 − x 2 − ℓ ) ] = 0. \delta L=\epsilon\Bigl(\frac{\partial L}{\partial x_1}+\frac{\partial L}{\partial x_2}\Bigr)=\epsilon\bigl[-k(x_1-x_2-\ell)+k(x_1-x_2-\ell)\bigr]=0 . δ L = ϵ ( ∂ x 1 ∂ L + ∂ x 2 ∂ L ) = ϵ [ − k ( x 1 − x 2 − ℓ ) + k ( x 1 − x 2 − ℓ ) ] = 0.
どの経路でも 0 0 0
(2) δ L = ϵ ∂ L / ∂ x 1 = − ϵ k ( x 1 − x 2 − ℓ ) \delta L=\epsilon\,\partial L/\partial x_1=-\epsilon k(x_1-x_2-\ell) δ L = ϵ ∂ L / ∂ x 1 = − ϵ k ( x 1 − x 2 − ℓ ) 0 0 0 ϵ d d t Λ ( x 1 , x 2 , t ) \epsilon\frac{\mathrm{d} }{\mathrm{d} t}\Lambda(x_1,x_2,t) ϵ d t d Λ ( x 1 , x 2 , t ) Λ \Lambda Λ d d t Λ = ∑ a ∂ a Λ x ˙ a + ∂ t Λ \frac{\mathrm{d} }{\mathrm{d} t}\Lambda=\sum_a\partial_a\Lambda\,\dot x_a+\partial_t\Lambda d t d Λ = ∑ a ∂ a Λ x ˙ a + ∂ t Λ − k ( x 1 − x 2 − ℓ ) -k(x_1-x_2-\ell) − k ( x 1 − x 2 − ℓ ) ∂ a Λ = 0 \partial_a\Lambda=0 ∂ a Λ = 0 ∂ t Λ ( t ) \partial_t\Lambda(t) ∂ t Λ ( t )
(3) 足した項の変化は − κ x 1 δ x 1 = − ϵ κ x 1 -\kappa x_1\,\delta x_1=-\epsilon\kappa x_1 − κ x 1 δ x 1 = − ϵ κ x 1 δ L = − ϵ κ x 1 ≠ 0 \delta L=-\epsilon\kappa x_1\neq0 δ L = − ϵ κ x 1 = 0 1.10.3 節の定理から全運動量 m 1 x ˙ 1 + m 2 x ˙ 2 m_1\dot x_1+m_2\dot x_2 m 1 x ˙ 1 + m 2 x ˙ 2
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com