解析力学から様々な理論分野を組み立てる 第1部 第10章 §1.10.4 ★★★ L が t を陽に含まなければ H=∑ipiq˙i−L が保存する。H が力学的エネルギーと一致するとは限らない
時刻をずらす変換を、時刻を止めた変分に直す
時刻の並進は、経路 q(t) を時間方向に ϵ だけ先へ進めて q(t+ϵ) に置き換える変換である。同じ時刻 t で比べると
δqi(t)=qi(t+ϵ)−qi(t)=ϵq˙i(t)+O(ϵ2)(1.10.13)
となるので、変換の向きは Ki=q˙i で、速度による。1.10.1節では Ki を q と t の関数に限ったが、Noether の恒等式 (1.10.8) の導出は、δq˙i=ϵK˙i(K˙i は経路に沿った全微分)と積の微分しか使っていない。Ki が速度や加速度を含んでいても、経路を1本決めれば Ki(t) は時刻の関数として決まり、K˙i はその導関数なので、恒等式は同じように成り立つ。定理 1.10.2 も、Λ を q, q˙, t の関数に広げて同じ証明で成り立つ。
第1部第3章で、時刻もずらす変分では δq˙=dtdδq がそのまま使えないことを注意した。ここでの扱いはそれを避ける形になっている。一般に、時刻を t→t′=t+ϵτ(t) とずらし、同時に座標を qi→qi+ϵKi とずらす変換では、「新しい経路の時刻 t′ での値」と「元の経路の時刻 t での値」の差
Δqi:=qi′(t′)−qi(t)=ϵKi
を変分と呼びたくなる。しかし Δ は比べる時刻自体を動かしているので、τ が時刻によるときは時間微分と交換しない。そこで同じ時刻で比べた変分 δqi(t):=qi′(t)−qi(t) に直す。qi′(t′)=qi′(t)+ϵτq˙i+O(ϵ2) なので
δqi=Δqi−ϵτq˙i=ϵ(Ki−τq˙i)(1.10.14)
となり、δ は時刻を止めた変分なので第3章の規則がそのまま使える。時刻をずらす変換は、向きが Ki−τq˙i の、速度による変換として扱えばよい。この形で定理を当てると、保存量は
Q=i∑pi(Ki−τq˙i)−Λ(1.10.15)
になる(Λ は時刻を止めた変分で測った δL=ϵΛ˙ の Λ)。時刻の並進 q′(t)=q(t+ϵ) は、t′=t−ϵ(τ=−1)で q′(t′)=q(t)(K=0)とした場合にあたり、式 (1.10.14) は式 (1.10.13) に戻る。
エネルギーの保存
Ki=q˙i を式 (1.10.3) に入れると、K˙i=q¨i なので
δL=ϵi∑(∂qi∂Lq˙i+∂q˙i∂Lq¨i)=ϵ(dtdL−∂t∂L)(1.10.16)
を得る(dtdL は経路に沿った全微分、∂t∂L は q, q˙ を止めた偏微分)。L が時刻を陽に含まなければ(∂L/∂t=0)、すべての経路で δL=ϵdtdL となり、Λ=L の準対称性である。定理から
Q=i∑piq˙i−L=H(1.10.17)
が保存する。これは第1部第7章の Legendre 変換で L から作った Hamiltonian と同じ式である。
L が時刻を陽に含むときも、恒等式 (1.10.8) と式 (1.10.16) を比べると、解の上で
dtdH=−∂t∂L(1.10.18)
が成り立つ。H の変化は、L が時刻を陽に含む分だけで決まる。
「保存」はいつも時刻について一定の意味で、対称性はずらすもので分かれる
「保存する」という語は、運動の間に値が時刻とともに変わらないことを指す。運動量でも角運動量でもエネルギーでも、この意味は同じである。保存量どうしを分けるのは、どの変換で L が変わらないかのほうである。この章の3つの場合を並べる。
| ずらすもの | L が変わらない条件 | 時刻について一定になる量 |
| 空間の並進 | V が粒子の位置の差だけによる | 運動量 P |
| 回転 | V が向きによらない | 角運動量 L |
| 時刻の並進 | L が t を陽に含まない | エネルギー H |
右の欄の「一定」は、3行とも時刻 t についての一定である。違うのは左の欄の「何をずらすか」で、時刻の並進の行だけは、ずらす変数も一定に保たれる変数も時刻になっている。そのため、この行では「時刻について一定」と「時刻をずらす対称性」の2つが混ざりやすい。
時刻をずらして変わらないのは状態でなく規則
時刻の並進の対称性が要求するのは、粒子の状態が時刻とともに変わらないことではない。運動を決める規則、つまり L の関数形が t を陽に含まないことである。このとき、同じ初期条件から10時に動かし始めても15時に動かし始めても、同じ運動が時刻だけ5時間ずれて起こる。粒子の位置と速度は運動の間に変わってよい。
1次元の粒子で L=21mx˙2−V(x,t) とし、力学的エネルギー E=21mx˙2+V(x,t) を経路に沿って微分する。
dtdE=mx˙x¨+∂x∂Vx˙+∂t∂V=x˙(mx¨+∂x∂V)+∂t∂V=∂t∂V(V(x(t),t) の連鎖律)(運動方程式 mx¨=−∂V/∂x)
これは式 (1.10.18) の右辺 −∂L/∂t を、この L について書いたものである。
偏微分と全微分の役割を分けておく。∂V/∂t は位置を止めて測った変化で、ポテンシャルの関数形そのものが時刻とともに変わる分である。全微分の中の x˙∂V/∂x は、粒子が動いて別の場所の V を見ることによる変化である。この項は運動エネルギーの変化 mx˙x¨ と打ち消し合うので、運動エネルギーと位置エネルギーのやりとりでは E は変わらない。
空間の並進でも同じ区別がある。運動量が保存する条件は、粒子が動かないことではなく、V の関数形が x によらないことである。このとき p˙=−∂V/∂x=0 で、粒子自身は動き回ってよい。
例題 1.10.4 時刻とともに強くなる一様な力 ★★
オリジナル質量 m の粒子が直線上で、正の定数 F0 を使って
V(x,t)=−F0tx
と書けるポテンシャルを受ける。
- (1) 運動量 p とエネルギー E=21mx˙2+V のそれぞれが保存するかどうかを、ポテンシャルの関数形から判定せよ。
- (2) 時刻 τ に原点で静止していた粒子の、運動量と位置を時刻の関数として求めよ。
- (3) τ=0 のときのエネルギーを時刻の関数として求め、dtdE=∂t∂V が成り立つことを確かめよ。
- (4) 時刻 τ に出発した運動を同じ時間だけ前へずらすと、τ=0 に出発した運動と重なるか。V が t を含まない場合と比べて答えよ。
解答
(1) ∂V/∂x=−F0t は 0 でないので、空間の並進でポテンシャルは変わり、運動量は保存しない。∂V/∂t=−F0x も恒等的には 0 でないので、時刻の並進でポテンシャルは変わり、エネルギーも保存しない。
(2) 運動方程式は p˙=F0t である。p(τ)=0 と x(τ)=0 から積分すると
p(t)=2F0(t2−τ2),x(t)=2mF0(3t3−τ3−τ2(t−τ)).
(3) (2) で出発の時刻を 0 とおいた p=F0t2/2 と x=F0t3/(6m) を入れる。
E=2mp2−F0tx=8mF02t4−6mF02t4=−24mF02t4.
微分すると dtdE=−F02t3/(6m) である。一方で ∂t∂V=−F0x=−F02t3/(6m) となり、両者は一致する。
(4) 重ならない。τ だけ前へずらした運動量は
p(t+τ)=2F0((t+τ)2−τ2)=2F0(t2+2τt)
で、τ=0 の F0t2/2 と違う。遅く出発した粒子ほど、出発の時点で強い力を受けるからである。ポテンシャルが時刻を含まなければ、運動方程式は時刻をずらしても同じ形なので、ずらした運動は τ=0 の運動と一致する。
H が力学的エネルギーにならない場合
保存する量は H で、力学的エネルギー E=T+V ではない。両者が一致するのは、T が速度の2次の同次式で V が速度によらないときである。このとき Euler の同次関数の定理から ∑iq˙i∂T/∂q˙i=2T で、H=2T−(T−V)=T+V となる。直交座標で書いた粒子系や、時刻によらない拘束で動く系はこの場合に入る。拘束が時刻とともに動く系では、一般化座標で書いた T に速度の1次や0次の項が入り、H=E になる。そのとき E は保存しなくてもよく、H は L が時刻を陽に含まなければ保存する。
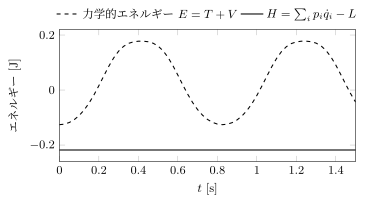
図 1.10.2 回る輪の上のビーズ(例題 1.10.5、m=0.1kg, R=0.2m, Ω=10s−1, θ(0)=0.5, θ˙(0)=0)。運動方程式を数値積分した解で E(破線)と H(実線)を計算した。どちらも近似を含まない値である。H は −0.2180J のまま変わらず(積分の区間で変動は 10−11J 以下)、E は輪を回すモーターがする仕事の分だけ増減する
例題 1.10.5 回る輪の上のビーズ ★★★
オリジナル回る輪のビーズは第1部第2章の1.2.7節の総合問題から続く例で、T2−T0+V(=H)の保存は第2章で、H=E は第1部第8章の1.8.7節の総合問題で見た。ここではそれが時刻の並進の Noether の定理から出ることを確かめる(R・Ω は第2章・第8章の総合問題と同じ値にとる)。半径 R の円形の輪が鉛直な直径を軸に一定の角速度 Ω で回されていて、質量 m のビーズが輪に沿ってなめらかに動く。最下点からの角度を θ とすると、ビーズの速さの2乗は R2θ˙2+R2Ω2sin2θ なので
L=2mR2(θ˙2+Ω2sin2θ)+mgRcosθ.
- (1) pθ と H=pθθ˙−L を求め、H が保存することを定理から述べよ。
- (2) 力学的エネルギー E=T+V と H の差を求めよ。E は保存するか。
- (3) m=0.1kg, R=0.2m, Ω=10s−1, g=9.8ms−2 で θ(0)=0.5, θ˙(0)=0 から放す。H と E の初めの値を求め、θ が達する最大の角度を H の保存から求めよ。
解答
(1) pθ=∂L/∂θ˙=mR2θ˙。よって
H=mR2θ˙2−L=2mR2θ˙2−2mR2Ω2sin2θ−mgRcosθ.
L は時刻を陽に含まない(輪の回転は Ω2sin2θ の項として入り、輪の向きの角度 Ωt は L に現れない)ので、式 (1.10.17) から H は保存する。
(2) T=2mR2(θ˙2+Ω2sin2θ), V=−mgRcosθ なので
E−H=mR2Ω2sin2θ.
T のうち 2mR2Ω2sin2θ は速度 θ˙ の0次の項で、H ではこの項の符号が反転する。H が一定なので E は mR2Ω2sin2θ と同じだけ変わり、ビーズが外へ上がる(sinθ が増える)と E が増える。輪を一定の角速度で回し続けるモーターが輪を通してビーズに仕事をするので、E は保存しない。
(3) 初めは θ˙=0 なので
H=−20.1⋅0.04⋅100sin20.5−0.1⋅9.8⋅0.2cos0.5=−0.0460−0.1720=−0.2180J,
E=H+mR2Ω2sin20.5=−0.2180+0.0919=−0.1260J。最大の角度では θ˙=0 なので、c=cosθ について −2mR2Ω2(1−c2)−mgRc=H が成り立つ。mR2Ω2/2 で割って整理すると
c2−RΩ22gc+(RΩ22gcos0.5−cos20.5)=0
で、根の1つは出発点の c=cos0.5 なので、根と係数の関係からもう1つは c=RΩ22g−cos0.5=0.98−0.8776=0.1024。最大の角度は θ=arccos0.1024=1.468(約 84∘)である。図 1.10.2 は同じ条件の数値解で、E は −0.126J と +0.178J の間を往復する。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
