解析力学から様々な理論分野を組み立てる 第1部 第10章 §1.10.5 ★★★ Q を生成子として相空間を動かすと元の変換が戻り、H がその動きで変わらないことと Q の保存は同値
保存量で相空間を動かす
Noether の保存量 (1.10.10) を正準変数 (q,p) の関数として見る。点変換(Ki と Λ が q, t だけによる)なら
Q(q,p,t)=i∑piKi(q,t)−Λ(q,t)(1.10.19)
で、p について1次式である。これを生成子として式 (1.10.7) で相空間を動かすと、
δqi=ϵ∂pi∂Q=ϵKi,δpi=−ϵ∂qi∂Q=−ϵ(j∑pj∂qi∂Kj−∂qi∂Λ)(1.10.20)
となる。座標の動きは、出発点にした変換 (1.10.1) と一致する。保存量 Q は、出発点の変換の生成子になっている。章の題の「生成子が保存する」はこの事実を指している。Λ は p を含まないので、準対称性でも座標の動きは変わらない。
運動量の動き δpi は、座標を点変換したときに運動量がどう変わるかを表す。並進(K が定数、Λ=0)では δp=0 で、運動量はずらしても変わらない。平面内の回転 Q=Lz=xpy−ypx では δpx=−ϵpy, δpy=ϵpx で、運動量のベクトルも位置と同じ角度だけ回る。時刻の並進では保存量は H で、H を生成子にした動き δqi=ϵ∂H/∂pi, δpi=−ϵ∂H/∂qi は、ϵ=dt とおけば Hamilton 方程式、すなわち時間発展である(第1部第9章)。エネルギーが時間発展の生成子であることも、同じ対応の1つの場合になっている。
逆向き:H が変わらないことと G の保存は同値
Hamilton 形式では、出発点を逆にした主張が成り立つ。相空間の関数 G(q,p,t) を1つ取り、式 (1.10.7) の動きで Hamiltonian H(q,p,t) がどれだけ変わるかを計算すると
δH=i∑(∂qi∂Hδqi+∂pi∂Hδpi)=ϵi∑(∂qi∂H∂pi∂G−∂pi∂H∂qi∂G)(1.10.21)
となる。一方、Hamilton 方程式 q˙i=∂H/∂pi, p˙i=−∂H/∂qi に沿った G の時間変化は
dtdG=i∑(∂qi∂G∂pi∂H−∂pi∂G∂qi∂H)+∂t∂G
で、和の部分は式 (1.10.21) の和と符号だけが違う。したがって
δH=−ϵ(dtdG−∂t∂G)(1.10.22)
が成り立つ。
命題 1.10.3(Hamilton 形式の Noether の定理)
G が時刻を陽に含まないとき、G が運動の間保存することと、G を生成子とする動きで H が変わらない(δH=0)ことは同値である。
式 (1.10.21) の和 ∑i(∂qiA∂piB−∂piA∂qiB) は、第1部第11章で Poisson 括弧 {A,B} と名前を付ける量で、命題は「{H,G}=0 と {G,H}=0 が同じ式」と読める。G で動かしたときの H の変化と、H で動かした(時間発展させた)ときの G の変化は、符号を除いて同じ量である。量子力学では Poisson 括弧が交換子に置き換わり、命題は「[G^,H^]=0 なら G^ の期待値が保存する」になる(第4部第5章)。
Lagrangian の側の定理 1.10.2 と比べると、Hamilton の側では G が p について1次である必要がない。座標と運動量を混ぜる変換も対称性として扱えるので、点変換では見えない保存量も同じ形で扱える。
点変換では見えない保存量
等方的な2次元調和振動子 H=2m1(px2+py2)+2k(x2+y2) では、角運動量 Lz のほかにA=mpxpy+kxy も保存する(式 (1.10.22) で δH=0 を直接確かめられる)。A は p の2次式なので、A で動かすと座標の動きに運動量が混ざり、Lagrangian の点変換の形には書けない。Kepler 問題の Runge–Lenz ベクトルも同じ種類の保存量で、軌道が閉じることと関係している。
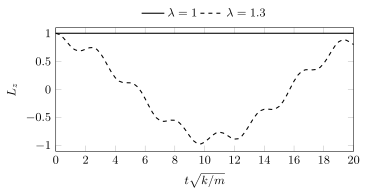
図 1.10.3 2次元の調和振動子 H=2m1(px2+py2)+2k(x2+λ2y2) の角運動量 Lz(単位 mkx02、初期条件 x=x0, y=0, px=0, py=mkx0)。運動方程式を数値積分した値で、どちらも近似を含まない。等方的(λ=1、実線)では回転で H が変わらず Lz は一定、非等方的(λ=1.3、破線)では回転で H が変わり、Lz は符号まで変わる(例題 1.10.6)
例題 1.10.6 非等方的な振動子で角運動量が変わる速さ ★★
オリジナルH=2m1(px2+py2)+2k(x2+λ2y2)(λ>0)と、回転の生成子 Lz=xpy−ypx を考える。
- (1) Lz を生成子とする動き δx,δy,δpx,δpy を書き、δH を求めよ。
- (2) 式 (1.10.22) から dtdLz を求め、Hamilton 方程式から直接計算した結果と比べよ。
- (3) Lz が保存する λ を答えよ。
解答
(1) 式 (1.10.7) で G=Lz とすると
δx=ϵ∂px∂Lz=−ϵy,δy=ϵx,δpx=−ϵ∂x∂Lz=−ϵpy,δpy=ϵpx.
運動エネルギーは pxδpx+pyδpy=ϵ(−pxpy+pypx)=0 で変わらない。ポテンシャルは
δH=k(xδx+λ2yδy)=kϵ(−xy+λ2xy)=ϵk(λ2−1)xy.
(2) Lz は時刻を陽に含まないので、式 (1.10.22) から dtdLz=−δH/ϵ=k(1−λ2)xy。直接計算すると、p˙x=−kx, p˙y=−kλ2y, x˙=px/m, y˙=py/m から
dtdLz=x˙py+xp˙y−y˙px−yp˙x=mpxpy−pypx−kλ2xy+kxy=k(1−λ2)xy
となり、一致する。xy が正の象限にいる間 Lz は(λ>1 なら)減り、負の象限では増える。
(3) λ=1(等方的)のとき、そのときに限り、どの点でも δH=0 で Lz が保存する。図 1.10.3 はこの違いを数値解で描いたものである。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
