解析力学から様々な理論分野を組み立てる 第1部 第11章 §1.11.1 ★★★ 生成子 G が点を動かすとき、関数 A の値の変化は ϵ{A,G}。括弧の中身は連鎖律だけで決まる
第1部第9章では、相空間の点を少しだけ動かす変換を、1つの関数 G(q,p) で決まる形δqi=ϵ∂G/∂pi、δpi=−ϵ∂G/∂qi に書き、G をその変換の生成子と呼んだ。運動量 p は並進を、角運動量 Lz は z 軸のまわりの回転を、Hamiltonian H は時間 ϵ=dt の時間発展を生成する。第1部第10章では、Lagrangian を変えない変換の生成子がそのまま保存量になること(Noether の定理)を示した。ただし、生成子が動かすのは点 (q,p) だけではない。点が動けば、その点で値をとる関数 A(q,p)(エネルギー・角運動量・座標そのもの)の値も一緒に変わる。この章では、その変化を計算する演算をPoisson 括弧 {A,G} として定義し、変換についての問いをすべてこの1つの演算で書き直す。
この章で作る道具は5つある。1つ目は定義そのもので、δA=ϵ{A,G} という形から、括弧の中身が連鎖律だけで決まることを確かめる。2つ目は括弧の代数(反対称性・Leibniz 則・Jacobi 恒等式)で、これがあれば括弧を偏微分に戻さずに計算することができる。3つ目は時間発展の式 dtdA={A,H}+∂t∂A で、ここから「G が保存する」と「G の変換で H が変わらない」が同じ条件 {G,H}=0 になる。4つ目は有限の大きさの変換で、無限小の変換を繰り返した結果が括弧を何重にも重ねた級数(Lie 級数)で書けることを示す。5つ目は2つの変換を続けて行うときの順番の問題で、順番を入れ替えたときの食い違いが2つの生成子の括弧 {F,G} の生成する変換になる。最後に、量子力学で習う交換子 [A^,B^]/(iℏ) と Heisenberg の運動方程式が、この章の式と同じ形をしていることを並べる。
点の変化から関数の変化へ
自由度 f の系の相空間の点を (q,p)=(q1,…,qf,p1,…,pf) と書く。第1部第9章の無限小変換は
δqi=ϵ∂pi∂G,δpi=−ϵ∂qi∂G(i=1,…,f)(1.11.1)
である。ここで ϵ は小さい実数のパラメータ、G(q,p) は変換を決める関数(生成子)である。相空間上の関数 A(q,p) を1つとり、点を式 (1.11.1) だけ動かしたときの A の値の変化を ϵ の1次まで求める。この計算は第1部第9章の式 (1.9.15) で連鎖律から済ませてあり、結果は
δA=ϵi=1∑f(∂qi∂A∂pi∂G−∂pi∂A∂qi∂G)
である。右辺の和は A と G だけで決まり、点の動かし方の情報はすべて G に入っている。第9章の式 (1.9.15) で略記として導入した括弧を、ここで正式に定義して性質を調べる。
定義 1.11.1(Poisson 括弧)
相空間上の滑らかな関数 A(q,p), B(q,p) に対して
{A,B}:=i=1∑f(∂qi∂A∂pi∂B−∂pi∂A∂qi∂B)(1.11.2)
を A と B の Poisson 括弧と呼ぶ。A, B が時刻 t を陽に含むときも、t を止めて同じ式で定義する。
この記号を使うと、生成子 G による関数の変化は
δA=ϵ{A,G}(1.11.3)
の1行になる。A=qi と A=pi を入れると {qi,G}=∂G/∂pi、{pi,G}=−∂G/∂qi なので、式 (1.11.3) は式 (1.11.1) を特別な場合として含む。つまり、点の変化は「座標という関数の変化」として読み直すことができ、括弧 {⋅,G} はどの関数にも同じ形で当たる。この章で {A,G} と書くとき、右に置いた G が「動かす側」、左に置いた A が「動かされる側」である。
基本の括弧
座標と運動量どうしの括弧を定義から計算すると
{qi,qj}=0,{pi,pj}=0,{qi,pj}=δij(1.11.4)
になる。{qi,pj} では、和の第1項 ∂qk∂qi∂pk∂pj=δikδjk だけが残る。この3つを基本の括弧と呼ぶ。式 (1.11.3) で読むと、{qi,pj}=δij は「pj を生成子にすると qj だけが ϵ ずれ、他の座標は動かない」ことを言っている(pj は qj 方向の並進の生成子)。逆に {pj,qi}=−δij なので、qi を生成子にすると pi が −ϵ ずれる。座標を生成子にすると運動量が一様にずれる。
符号の流儀は記法の正本どおりで、{q,p}=+1 となる向きに定義した(この本の流儀)。教科書によっては逆の符号で定義しているので、読み比べるときは {q,p} の値を最初に確かめるとよい(1.11.6節)。
3つの生成子で見る
第1部第9章で扱った3つの生成子を、関数の変化として書き並べる。
- 並進 G=px:δA=ϵ{A,px}=ϵ∂x∂A。関数を x 方向に ϵ ずらしたときの1次の変化そのものである。
- 回転 G=Lz=xpy−ypx:{x,Lz}=∂px∂Lz=−y、{y,Lz}=∂py∂Lz=x なので δx=−ϵy, δy=ϵx。z 軸の正の側から見て反時計回りに角度 ϵ だけ回転する。運動量も {px,Lz}=−py, {py,Lz}=px で同じ向きに回転する。
- 時間発展 G=H, ϵ=dt:δA=dt{A,H}。A=qi, pi とすると q˙i={qi,H}=∂pi∂H、p˙i={pi,H}=−∂qi∂H で、Hamilton 方程式そのものになる。
3つ目は、時間発展を「H が生成する変換」として読むという第1部第9章の見方を、関数に広げたものである。図 1.11.1 に、1自由度の相空間で3種類の生成子が点を動かす向きを描いた。
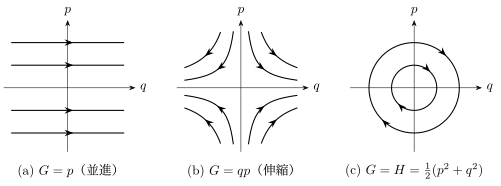
図 1.11.1 1自由度の相空間で、生成子 G が点を動かす向き(δq=ϵ∂G/∂p, δp=−ϵ∂G/∂q の矢印をつないだ線)。(a) 運動量 p は q を一様にずらす。(b) qp は q を eϵ 倍、p を e−ϵ 倍にし、点は双曲線 qp= 一定の上を動く。(c) 調和振動子の H(m=ω=1)は点を時計回りに円の上で回転させる。どの場合も、点は G の等高線の上を動く(δG=ϵ{G,G}=0)
図の3つの場合とも、点は G の等高線に沿って動いている。これは δG=ϵ{G,G} で、定義 (1.11.2) の2つの項が打ち消し合って {G,G}=0 になるからである。生成子は、自分が生成する変換では値を変えない。時間発展では、これは H が時間を陽に含まなければエネルギーが保存することにあたる。
例題 1.11.1 伸縮の生成子 qp ★★
オリジナル1自由度の系で、生成子 G=qp を考える。
- (1) {q,G} と {p,G} を求め、G が生成する無限小変換を書け。
- (2) {qp,G} を求め、(1) の変換で積 qp が変わらないことを確かめよ。
- (3) k を定数として H=2mp2+q2k について {H,G} を求め、H がこの変換でどう変わるかを述べよ。
解答
(1) {q,qp}=∂q∂q∂p∂(qp)=q、{p,qp}=−∂p∂p∂q∂(qp)=−p。よって δq=ϵq, δp=−ϵp で、q を (1+ϵ) 倍、p を (1−ϵ) 倍にする変換である(図 1.11.1(b))。
(2) {G,G}=0 なので δ(qp)=0。直接にも (1+ϵ)q⋅(1−ϵ)p=qp+O(ϵ2) で、1次の変化は 0 である。
(3) 運動エネルギーの部分は {p2/(2m),qp}=−∂p∂(2mp2)⋅∂q∂(qp)=−mp⋅p=−mp2。ポテンシャルの部分は {k/q2,qp}=∂q∂(q2k)⋅∂p∂(qp)=−q32k⋅q=−q22k。和をとると
{H,G}=−mp2−q22k=−2H.
よって δH=−2ϵH で、H は変わらないが、全体が (1−2ϵ) 倍になる。q を λ 倍、p を 1/λ 倍にすると運動エネルギーも k/q2 も同じ λ−2 倍になるので、この H は伸縮で形を保ったまま定数倍される。ポテンシャルが k/q2 以外の形(たとえば q2)なら、2つの項の倍率がそろわず、{H,G} は H の定数倍にならない。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
