tecktom.com

この章のまとめ

2026年10月15日10分で読めますAI生成教科書『虎の巻』第1部 第10章 Noether の定理(生成子が保存する)

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第1部 第10章 §1.10.7 ★★★ 対称性 → 保存量 → 生成子 → HH の不変性の輪を1周させる

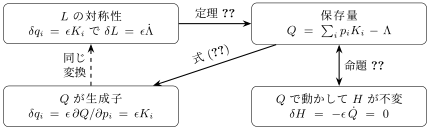
無限小変換 δqi=ϵKi\delta q_i=\epsilon K_i で Lagrangian の変化 δL\delta L を計算すると、積の微分だけから Noether の恒等式δL=ϵ∑iEiKi+ϵddt∑ipiKi\delta L=\epsilon\sum_i\mathcal E_iK_i+\epsilon\frac{\mathrm{d} }{\mathrm{d} t}\sum_ip_iK_i が出る。第1項は運動方程式の左辺に比例し、第2項は第4章の部分積分で捨てた端の項にあたる。変換が対称性(すべての経路で δL=0\delta L=0)または準対称性(すべての経路で δL=ϵΛ˙\delta L=\epsilon\dot\Lambda)なら、解の上で Q=∑ipiKi−ΛQ=\sum_ip_iK_i-\Lambda が保存する。並進から全運動量、回転から角運動量、Galilei 変換から重心の等速運動、時刻の並進から H=∑ipiq˙i−LH=\sum_ip_i\dot q_i-L の保存が出る。時刻をずらす変換は、時刻を止めた変分 δqi=ϵ(Ki−τq˙i)\delta q_i=\epsilon(K_i-\tau\dot q_i) に直してから定理を当てる。保存する量は HH で、TT が速度の2次の同次式でない系(動く拘束)では力学的エネルギー EE と一致しない。

Hamilton 形式では、保存量 QQ を生成子として相空間を動かすと、座標の動きは元の変換 ϵKi\epsilon K_i に一致し、HH を生成子にすると時間発展になる。逆に、時刻を陽に含まない関数 GG について、GG で動かして HH が変わらないことと GG が保存することは同値で、δH=−ϵ G˙\delta H=-\epsilon\,\dot G がその関係を表す。初等力学の作用反作用・中心力・仕事とエネルギーの定理による導き方は、力についての仮定を置く代わりに、この章では LL の対称性を仮定する。循環座標による書き方は Ki=δikK_i=\delta_{ik} の場合である。次の章(第1部第11章)では、式 (1.10.21) の和に Poisson 括弧という名前を付け、生成子で相空間を動かす操作を括弧1つで書く。
図

図 1.10.4 この章で1周した輪。LL の対称性から保存量 QQ が出て(1.10.3節)、QQ を生成子にすると座標の動きは元の変換に戻る(破線)。QQ の保存と、QQ で動かして HH が変わらないことは同値である(1.10.5節。QQ が時刻を陽に含まない場合)

この章の道具

  • Noether の恒等式:δL=ϵ∑iEiKi+ϵddt∑ipiKi\delta L=\epsilon\sum_i\mathcal E_iK_i+\epsilon\frac{\mathrm{d} }{\mathrm{d} t}\sum_ip_iK_i(すべての経路で成り立つ)。
  • Noether の定理:すべての経路で δL=ϵΛ˙\delta L=\epsilon\dot\Lambda なら Q=∑ipiKi−ΛQ=\sum_ip_iK_i-\Lambda が保存する。時刻もずらすなら向きを Ki−τq˙iK_i-\tau\dot q_i に直して Q=∑ipi(Ki−τq˙i)−ΛQ=\sum_ip_i(K_i-\tau\dot q_i)-\Lambda。
  • ∂L/∂t=0\partial L/\partial t=0 なら H=∑ipiq˙i−LH=\sum_ip_i\dot q_i-L が保存し、一般に dHdt=−∂L∂t\frac{\mathrm{d} H}{\mathrm{d} t}=-\frac{\partial L}{\partial t}。
  • 保存量は生成子:δqi=ϵ ∂Q/∂pi=ϵKi\delta q_i=\epsilon\,\partial Q/\partial p_i=\epsilon K_i。逆に δH=−ϵ(G˙−∂tG)\delta H=-\epsilon(\dot G-\partial_tG)。

総合問題 らせん対称なポテンシャルの中の粒子 ★★★

オリジナル質量 mm の粒子が円柱座標 (ρ,φ,z)(\rho,\varphi,z) で

L=m2(ρ˙2+ρ2φ˙2+z˙2)−V(ρ, z−bφ)L=\frac m2\bigl(\dot\rho^2+\rho^2\dot\varphi^2+\dot z^2\bigr)-V(\rho,\,z-b\varphi)

に従って動く。bb は長さの次元の定数で、ポテンシャルは z−bφz-b\varphi を通してだけ φ\varphi と zz によるので、ピッチ 2πb2\pi b のらせんに沿って形が変わらない。

  1. (1) (使う道具:1.10.1節)変換 δρ=0\delta\rho=0, δφ=ϵ\delta\varphi=\epsilon, δz=bϵ\delta z=b\epsilon がすべての経路で δL=0\delta L=0 を満たすことを示せ。φ\varphi だけの回転、zz だけの並進はそれぞれ対称性か。
  2. (2) (使う道具:1.10.3節/第1部第4章の Euler–Lagrange 方程式)保存量 QQ を求めよ。また φ\varphi と zz の Euler–Lagrange 方程式から Q˙=0\dot Q=0 を直接確かめよ。
  3. (3) (使う道具:1.10.5節/第1部第8章の Hamiltonian)HH を正準変数で書き、QQ を生成子とする動きが (1) の変換を再現し、HH を変えないことを示せ。
  4. (4) (使う道具:1.10.4節)もう1つの保存量を答えよ。それは力学的エネルギーと一致するか。
  5. (5) (使う道具:1.10.6節/第1部第2章の座標の取り替え)u=z−bφu=z-b\varphi を使って一般化座標を (ρ,φ,u)(\rho,\varphi,u) に取り替えると φ\varphi が循環座標になることを示し、その共役運動量が QQ に一致することを確かめよ。
  6. (6) m=1m=1, b=0.5b=0.5, V=k2(ρ−1)2+κ2(z−bφ)2V=\frac k2(\rho-1)^2+\frac\kappa2(z-b\varphi)^2(k=10k=10, κ=1\kappa=1。単位は適当にそろえる)で、ρ=1\rho=1, φ=z=0\varphi=z=0, ρ˙=z˙=0\dot\rho=\dot z=0, φ˙=1\dot\varphi=1 から出発する。QQ の値を求め、pφp_\varphi と pzp_z がそれぞれ保存するかどうかを答えよ。
解答

(1) 運動エネルギーは ρ˙\dot\rho, φ˙\dot\varphi, z˙\dot z と ρ\rho だけを含む。変換の向きは定数 (Kρ,Kφ,Kz)=(0,1,b)(K_\rho,K_\varphi,K_z)=(0,1,b) なので速度は変わらず、ρ\rho も変わらない。ポテンシャルの第2引数は z+bϵ−b(φ+ϵ)=z−bφz+b\epsilon-b(\varphi+\epsilon)=z-b\varphi で変わらない。よってすべての経路で δL=0\delta L=0。φ\varphi だけの回転では δL=−ϵ ∂φV=ϵb ∂uV\delta L=-\epsilon\,\partial_\varphi V=\epsilon b\,\partial_uV、zz だけの並進では δL=−ϵ ∂uV\delta L=-\epsilon\,\partial_uV(∂uV\partial_uV は VV の第2引数についての偏微分)で、VV が第2引数によるかぎり、どちらも単独では対称性でない。2つを比 1:b1:b で組み合わせたときだけ、2つの変化が打ち消し合う。

(2) pφ=mρ2φ˙p_\varphi=m\rho^2\dot\varphi, pz=mz˙p_z=m\dot z なので、定理 1.10.2 から

Q=pφ⋅1+pz⋅b=mρ2φ˙+mbz˙.Q=p_\varphi\cdot1+p_z\cdot b=m\rho^2\dot\varphi+mb\dot z .

Euler–Lagrange 方程式は p˙φ=∂L/∂φ=b ∂uV\dot p_\varphi=\partial L/\partial\varphi=b\,\partial_uV, p˙z=∂L/∂z=−∂uV\dot p_z=\partial L/\partial z=-\partial_uV なので、Q˙=b ∂uV+b(−∂uV)=0\dot Q=b\,\partial_uV+b(-\partial_uV)=0。

(3) H=pρ22m+pφ22mρ2+pz22m+V(ρ,z−bφ)H=\dfrac{p_\rho^2}{2m}+\dfrac{p_\varphi^2}{2m\rho^2}+\dfrac{p_z^2}{2m}+V(\rho,z-b\varphi), Q=pφ+bpzQ=p_\varphi+bp_z。式 (1.10.7) で動かすと

δρ=ϵ∂Q∂pρ=0,δφ=ϵ,δz=ϵb,δpρ=δpφ=δpz=0\delta\rho=\epsilon\frac{\partial Q}{\partial p_\rho}=0,\quad \delta\varphi=\epsilon,\quad \delta z=\epsilon b,\qquad \delta p_\rho=\delta p_\varphi=\delta p_z=0

(QQ は座標を含まないので運動量は動かない)で、(1) の変換が再現される。HH の運動量の部分は運動量が動かないので変わらず、ρ\rho も変わらず、VV の第2引数も変わらないので δH=0\delta H=0。命題 1.10.3 から、これは QQ の保存と同じことである。

(4) LL は時刻を陽に含まないので、H=∑pq˙−LH=\sum p\dot q-L が保存する(式 (1.10.17))。円柱座標の運動エネルギーは速度の2次の同次式で、ポテンシャルは速度によらないので、H=m2(ρ˙2+ρ2φ˙2+z˙2)+VH=\frac m2(\dot\rho^2+\rho^2\dot\varphi^2+\dot z^2)+V は力学的エネルギーに一致する。

(5) z=u+bφz=u+b\varphi から z˙=u˙+bφ˙\dot z=\dot u+b\dot\varphi で、

L=m2(ρ˙2+ρ2φ˙2+(u˙+bφ˙)2)−V(ρ,u).L=\frac m2\bigl(\dot\rho^2+\rho^2\dot\varphi^2+(\dot u+b\dot\varphi)^2\bigr)-V(\rho,u).

LL は φ\varphi を含まないので φ\varphi は循環座標で、共役運動量は

∂L∂φ˙∣ρ,u=mρ2φ˙+mb(u˙+bφ˙)=mρ2φ˙+mbz˙=Q.\frac{\partial L}{\partial \dot\varphi}\Big|_{\rho,u}=m\rho^2\dot\varphi+mb(\dot u+b\dot\varphi)=m\rho^2\dot\varphi+mb\dot z=Q .

同じ記号 φ\varphi でも、座標の組が (ρ,φ,z)(\rho,\varphi,z) のとき(zz を止める)と (ρ,φ,u)(\rho,\varphi,u) のとき(uu を止める)で ∂/∂φ˙\partial/\partial\dot\varphi の意味が違い、後者の共役運動量が QQ になる。(ρ,φ,u)(\rho,\varphi,u) で φ\varphi をずらすことは、uu を止めて φ\varphi を ϵ\epsilon ずらす、すなわち zz を bϵb\epsilon ずらすことなので、(1) の変換と同じである。

(6) 初めの値で Q=1⋅12⋅1+1⋅0.5⋅0=1Q=1\cdot1^2\cdot1+1\cdot0.5\cdot0=1。QQ は保存するので運動の間ずっと 11 である。pφp_\varphi と pzp_z は (1) で見たとおり単独の対称性を持たないので、それぞれは保存しない。p˙z=−κ(z−bφ)\dot p_z=-\kappa(z-b\varphi) は、出発直後に φ\varphi が増えて z−bφ<0z-b\varphi<0 になると正になり、pzp_z が 00 から増える。そのぶん pφ=Q−bpzp_\varphi=Q-bp_z が減る。数値積分すると、0≤t≤200\le t\le20 で pφp_\varphi は 0.6340.634 から 11 の間、pzp_z は 00 から 0.7330.733 の間を動き、Q=pφ+0.5 pzQ=p_\varphi+0.5\,p_z は 11 から 10−1210^{-12} 程度しか外れない。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ
