tecktom.com

この章のまとめ

2026年10月15日12分で読めますAI生成教科書『虎の巻』第1部 第2章 一般化座標

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第1部 第2章 §1.2.7 ★★★ 自由度・一般化座標・仮想変位・質量行列・一般化力の5つをそろえ、Newton の方程式を拘束力の無い ff 本の式に書き直した

NN 粒子の系にホロノミックな拘束が kk 本あると、配置は 3N3N 次元の空間の中の f=3N−kf=3N-k 次元の曲面に限られる。ff が自由度で、数えるときは拘束の本数でなく独立な本数を数える。拘束を最初から満たすように位置を ff 個の数で書いた ra(q,t)\bm{r}_a(q,t) が一般化座標の写像で、その選び方は点変換の分だけ自由だが、球面振り子の極のように1組の座標が使えない配置がありうる。速度は r˙a=∑i(∂ra/∂qi)q˙i+∂ra/∂t\dot{\bm{r}}_a=\sum_i(\partial\bm{r}_a/\partial q_i)\dot q_i+\partial\bm{r}_a/\partial t と q˙\dot q の1次式で、そこから「点の消去」と「微分の順序の入れ替え」の2つの恒等式が出る。時刻を止めた変位が仮想変位で、時間による拘束では実際の変位とずれる。運動エネルギーは T=T2+T1+T0T=T_2+T_1+T_0 と q˙\dot q の次数で分かれ、2次の係数の質量行列は正定値で、配置の空間の長さを測るのに使える。一般化力は仮想仕事の係数 Qi=∑aFa⋅∂ra/∂qiQ_i=\sum_a\bm{F}_a\cdot\partial\bm{r}_a/\partial q_i で、位置エネルギーがあれば −∂V/∂qi-\partial V/\partial q_i になる。加速度を ∂ra/∂qi\partial\bm{r}_a/\partial q_i へ射影したものは ddt∂T/∂q˙i−∂T/∂qi\frac{\mathrm{d} }{\mathrm{d} t}\partial T/\partial\dot q_i-\partial T/\partial q_i に等しく、理想的な拘束の拘束力は仮想仕事をしないので、Newton の方程式から拘束力の無い ff 本の式 (1.2.22) が残る。この式が作用の停留から出ることは、変分法の道具(第1部第3章・第1部第4章)をそろえたあと 第1部第5章で示す。

この章の道具

  • 自由度 f=3N−kf=3N-k(kk は独立な拘束の本数)。一般化座標の写像 ra(q,t)\bm{r}_a(q,t) は拘束を満たし、(∂ra/∂qi)(\partial\bm{r}_a/\partial q_i) の階数が ff。
  • 速度 r˙a=∑i∂ra∂qiq˙i+∂ra∂t\dot{\bm{r}}_a=\sum_i\frac{\partial\bm{r}_a}{\partial q_i}\dot q_i+\frac{\partial\bm{r}_a}{\partial t}。恒等式 ∂r˙a∂q˙i=∂ra∂qi\frac{\partial\dot{\bm{r}}_a}{\partial\dot q_i}=\frac{\partial\bm{r}_a}{\partial q_i}, ddt∂ra∂qi=∂r˙a∂qi\frac{\mathrm{d} }{\mathrm{d} t}\frac{\partial\bm{r}_a}{\partial q_i}=\frac{\partial\dot{\bm{r}}_a}{\partial q_i}。
  • 仮想変位 δra=∑i∂ra∂qiδqi\delta\bm{r}_a=\sum_i\frac{\partial\bm{r}_a}{\partial q_i}\delta q_i(時刻を止める)。
  • T=12∑Mijq˙iq˙j+∑biq˙i+T0T=\frac12\sum M_{ij}\dot q_i\dot q_j+\sum b_i\dot q_i+T_0、Mij=∑ama∂ra∂qi⋅∂ra∂qjM_{ij}=\sum_am_a\frac{\partial\bm{r}_a}{\partial q_i}\cdot\frac{\partial\bm{r}_a}{\partial q_j} は正定値。
  • 一般化力 Qi=∑aFa⋅∂ra∂qiQ_i=\sum_a\bm{F}_a\cdot\frac{\partial\bm{r}_a}{\partial q_i}。理想的な拘束のもとで ddt∂T∂q˙i−∂T∂qi=Qi\frac{\mathrm{d} }{\mathrm{d} t}\frac{\partial T}{\partial\dot q_i}-\frac{\partial T}{\partial q_i}=Q_i。
図

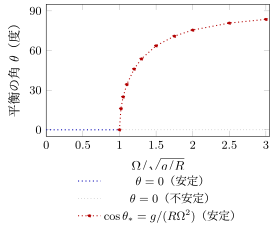
図 1.2.3 回る輪の上の玉(総合問題)の平衡の角。Ω\Omega が g/R\sqrt{g/R} を超えると最下点 θ=0\theta=0 は不安定になり、cos⁡θ∗=g/(RΩ2)\cos\theta_*=g/(R\Omega^2) の2点(±θ∗\pm\theta_*)が安定な平衡になる。どれも厳密な式から計算した値なので点線で描いた

総合問題 回る輪に通した玉 ★★★

オリジナル半径 RR の円形の針金の輪が、鉛直な直径を軸として一定の角速度 Ω\Omega で回っている。輪には質量 mm の玉が通してあり、摩擦なく動ける。重力加速度を gg とし、鉛直上向きを zz 軸、輪の中心を原点にとる。玉の位置を、最下点から輪に沿って測った角 θ\theta で表す。

  1. (1) (使う道具:1.2.1節)拘束を式で書き、自由度を求めよ。拘束は時間によるか。
  2. (2) (使う道具:1.2.2節・1.2.3節)玉の位置 r(θ,t)\bm{r}(\theta,t) を書き、2つの恒等式 (1.2.9), (1.2.10) が成り立つことを確かめよ。
  3. (3) (使う道具:1.2.4節)運動エネルギーを求め、T2T_2, T1T_1, T0T_0 に分けよ。
  4. (4) (使う道具:1.2.5節)重力の一般化力 QθQ_\theta を求め、V(θ)V(\theta) から出ることを確かめよ。
  5. (5) (使う道具:1.2.5節/近似の数理 第2章)θ\theta の運動方程式を書き、平衡点をすべて求めよ。R=0.2 mR=0.2\,\mathrm m, Ω=10 rad s−1\Omega=10\,\mathrm{rad\,s^{-1}}, g=9.81 m s−2g=9.81\,\mathrm{m\,s^{-2}} のとき、安定な平衡の角 θ∗\theta_* と、そのまわりの小さな振動の角振動数を求めよ。
  6. (6) (使う道具:1.2.5節の例題・1.2.4節の T0T_0)運動方程式のもとで ddt(T+V)=ddt(2T0)\frac{\mathrm{d} }{\mathrm{d} t}(T+V)=\frac{\mathrm{d} }{\mathrm{d} t}(2T_0) を示せ。T+VT+V が保存しない理由を述べ、代わりに保存する量を書け。
解答

(1) 時刻 tt に輪は、zz 軸と、xyxy 面内で xx 軸から角度 Ωt\Omega t の向きとが張る鉛直面の中にある。拘束はΦ1=∣r∣2−R2=0\Phi_1=\lvert \bm{r}\rvert ^2-R^2=0 と Φ2=−xsin⁡Ωt+ycos⁡Ωt=0\Phi_2=-x\sin\Omega t+y\cos\Omega t=0(その鉛直面の中にあること)の2本で、独立である。N=1N=1, k=2k=2 で自由度は f=1f=1。Φ2\Phi_2 が tt を含むので、拘束は時間による。

(2) r=R (sin⁡θcos⁡Ωt, sin⁡θsin⁡Ωt, −cos⁡θ)\bm{r}=R\,(\sin\theta\cos\Omega t,\ \sin\theta\sin\Omega t,\ -\cos\theta)。Φ1=Φ2=0\Phi_1=\Phi_2=0 はどの θ\theta, tt でも成り立ち、∂r/∂θ\partial\bm{r}/\partial\theta の長さは RR で 00 にならない。∂r/∂θ=R(cos⁡θcos⁡Ωt,cos⁡θsin⁡Ωt,sin⁡θ)\partial\bm{r}/\partial\theta=R(\cos\theta\cos\Omega t,\cos\theta\sin\Omega t,\sin\theta)、∂r/∂t=RΩ(−sin⁡θsin⁡Ωt,sin⁡θcos⁡Ωt,0)\partial\bm{r}/\partial t=R\Omega(-\sin\theta\sin\Omega t,\sin\theta\cos\Omega t,0) で、r˙=(∂r/∂θ)θ˙+∂r/∂t\dot{\bm{r}}=(\partial\bm{r}/\partial\theta)\dot\theta+\partial\bm{r}/\partial t である。∂r˙/∂θ˙=∂r/∂θ\partial\dot{\bm{r}}/\partial\dot\theta=\partial\bm{r}/\partial\theta は式の形から明らか。運動に沿った微分は ddt∂r∂θ=Rθ˙(−sin⁡θcos⁡Ωt,−sin⁡θsin⁡Ωt,cos⁡θ)+RΩcos⁡θ(−sin⁡Ωt,cos⁡Ωt,0)\frac{\mathrm{d} }{\mathrm{d} t}\dfrac{\partial\bm{r}}{\partial\theta}=R\dot\theta(-\sin\theta\cos\Omega t,-\sin\theta\sin\Omega t,\cos\theta)+R\Omega\cos\theta(-\sin\Omega t,\cos\Omega t,0) で、r˙\dot{\bm{r}} を θ˙\dot\theta と tt を止めて θ\theta で微分したものと成分ごとに一致する。

(3) ∂r/∂θ\partial\bm{r}/\partial\theta と ∂r/∂t\partial\bm{r}/\partial t は内積が R2Ω(−cos⁡θsin⁡θcos⁡Ωtsin⁡Ωt+cos⁡θsin⁡θsin⁡Ωtcos⁡Ωt)=0R^2\Omega(-\cos\theta\sin\theta\cos\Omega t\sin\Omega t+\cos\theta\sin\theta\sin\Omega t\cos\Omega t)=0 で直交するので T1=0T_1=0。∣∂r/∂θ∣2=R2\lvert \partial\bm{r}/\partial\theta\rvert ^2=R^2, ∣∂r/∂t∣2=R2Ω2sin⁡2θ\lvert \partial\bm{r}/\partial t\rvert ^2=R^2\Omega^2\sin^2\theta から

T=mR22(θ˙2+Ω2sin⁡2θ),T2=mR22θ˙2,T1=0,T0=mR2Ω22sin⁡2θ.T=\frac{mR^2}{2}\bigl(\dot\theta^2+\Omega^2\sin^2\theta\bigr),\qquad T_2=\frac{mR^2}{2}\dot\theta^2,\quad T_1=0,\quad T_0=\frac{mR^2\Omega^2}{2}\sin^2\theta .

(4) Qθ=(0,0,−mg)⋅∂r/∂θ=−mgRsin⁡θQ_\theta=(0,0,-mg)\cdot\partial\bm{r}/\partial\theta=-mgR\sin\theta。位置エネルギー V=mgz=−mgRcos⁡θV=mgz=-mgR\cos\theta から −∂V/∂θ=−mgRsin⁡θ-\partial V/\partial\theta=-mgR\sin\theta で一致する。

(5) 輪の力は(摩擦が無いので)輪の接線 ∂r/∂θ\partial\bm{r}/\partial\theta に垂直で、理想的な拘束である。式 (1.2.22) に ∂T/∂θ˙=mR2θ˙\partial T/\partial\dot\theta=mR^2\dot\theta, ∂T/∂θ=mR2Ω2sin⁡θcos⁡θ\partial T/\partial\theta=mR^2\Omega^2\sin\theta\cos\theta を入れて

mR2θ¨−mR2Ω2sin⁡θcos⁡θ=−mgRsin⁡θ,すなわちθ¨=sin⁡θ(Ω2cos⁡θ−gR)≕F(θ).mR^2\ddot\theta-mR^2\Omega^2\sin\theta\cos\theta=-mgR\sin\theta,\qquad\text{すなわち}\qquad \ddot\theta=\sin\theta\Bigl(\Omega^2\cos\theta-\frac gR\Bigr)\eqqcolon F(\theta).

平衡点は F(θ)=0F(\theta)=0 の点で、θ=0\theta=0(最下点)、θ=π\theta=\pi(最上点)、そして Ω2>g/R\Omega^2>g/R のときに限り cos⁡θ∗=g/(RΩ2)\cos\theta_*=g/(R\Omega^2) を満たす θ=±θ∗\theta=\pm\theta_* である。平衡点 θe\theta_{\mathrm e} のまわりで θ=θe+ξ\theta=\theta_{\mathrm e}+\xi とおき、ξ\xi の1次まで残すと ξ¨=F′(θe)ξ\ddot\xi=F'(\theta_{\mathrm e})\xi で、F′<0F'<0 なら角振動数 −F′\sqrt{-F'} の振動、F′>0F'>0 なら指数関数的に離れる(近似の数理 第2章の相空間での線形化)。F′(0)=Ω2−g/RF'(0)=\Omega^2-g/R、F′(π)=Ω2+g/R>0F'(\pi)=\Omega^2+g/R>0、F′(θ∗)=cos⁡θ∗(Ω2cos⁡θ∗−g/R)−Ω2sin⁡2θ∗=−Ω2sin⁡2θ∗F'(\theta_*)=\cos\theta_*(\Omega^2\cos\theta_*-g/R)-\Omega^2\sin^2\theta_*=-\Omega^2\sin^2\theta_* である。よって最上点はいつも不安定、最下点は Ω2<g/R\Omega^2<g/R で安定で Ω2>g/R\Omega^2>g/R で不安定、±θ∗\pm\theta_* は存在すれば安定である(図 1.2.3)。数値では g/R≈7.00 rad s−1<Ω\sqrt{g/R}\approx7.00\,\mathrm{rad\,s^{-1}}<\Omega なので最下点は不安定で、cos⁡θ∗=9.81/(0.2×100)=0.4905\cos\theta_*=9.81/(0.2\times100)=0.4905、θ∗≈60.6∘\theta_*\approx60.6^\circ。小さな振動の角振動数は Ωsin⁡θ∗≈8.71 rad s−1\Omega\sin\theta_*\approx8.71\,\mathrm{rad\,s^{-1}} である。

(6) ddt(T+V)=mR2θ˙θ¨+mR2Ω2sin⁡θcos⁡θ θ˙+mgRsin⁡θ θ˙\frac{\mathrm{d} }{\mathrm{d} t}(T+V)=mR^2\dot\theta\ddot\theta+mR^2\Omega^2\sin\theta\cos\theta\,\dot\theta+mgR\sin\theta\,\dot\theta。運動方程式 mR2θ¨=mR2Ω2sin⁡θcos⁡θ−mgRsin⁡θmR^2\ddot\theta=mR^2\Omega^2\sin\theta\cos\theta-mgR\sin\theta を入れると

ddt(T+V)=2mR2Ω2sin⁡θcos⁡θ θ˙=ddt(mR2Ω2sin⁡2θ)=ddt(2T0).\frac{\mathrm{d} }{\mathrm{d} t}(T+V)=2mR^2\Omega^2\sin\theta\cos\theta\,\dot\theta=\frac{\mathrm{d} }{\mathrm{d} t}\bigl(mR^2\Omega^2\sin^2\theta\bigr)=\frac{\mathrm{d} }{\mathrm{d} t}(2T_0).

拘束が時間によるので、輪の力は仮想仕事はしないが実際の運動には仕事をし、そのため T+VT+V は保存しない(例題 1.2.5 と同じ事情)。上の式を移項すると ddt(T+V−2T0)=0\frac{\mathrm{d} }{\mathrm{d} t}(T+V-2T_0)=0、すなわち

T2−T0+V=mR22θ˙2−mR2Ω22sin⁡2θ−mgRcos⁡θT_2-T_0+V=\frac{mR^2}{2}\dot\theta^2-\frac{mR^2\Omega^2}{2}\sin^2\theta-mgR\cos\theta

が保存する。これは θ˙\dot\theta の2次の項に、「有効な位置エネルギー」V−T0V-T_0 を足した形で、(5) の平衡点はこの有効な位置エネルギーの停留点、安定な平衡点はその極小点である。極小点のまわりでは保存量の等高線が閉じるので、線形化に頼らずに安定性が言える。時間による拘束でも T2−T0+VT_2-T_0+V のような保存量が見つかる理由は、LL が時刻を直接含まないことにあり、第1部第10章の Noether の定理(時間の並進)で扱う。
木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ
