解析力学から様々な理論分野を組み立てる 第1部 第11章 §1.11.5 ★★ F と G で順に動かして戻ると、{G,F} の生成する変換の分だけ元の点から外れる。生成子の括弧は変換の非可換性を測る
2つの変換を順に行って戻る
並進の生成子 px と py による変換は、どちらを先に行っても行き先が同じになる。回転では事情が違い、x 軸のまわりに回転してから y 軸のまわりに回転した結果と、逆の順番に行った結果は一致しない。この食い違いを生成子で表す。
相空間の点 x を、F の流れで ϵ、G の流れで η、F の流れで −ϵ、G の流れで −η の順に動かす。2つの変換が可換なら、最後に元の点 x に戻る。
定理 1.11.6(変換の交換子と括弧 ★★★)
上の順に動かした行き先 x′=Φ−ηGΦ−ϵFΦηGΦϵF(x) で関数 A の値をとると、ϵ,η の2次まで
A(x′)=A(x)+ϵη{A,{G,F}}(x)+O(ϵ3,ϵ2η,ϵη2,η3)(1.11.17)
が成り立つ。すなわち x′ は、x を生成子 {G,F} の流れで ϵη だけ動かした点と、2次まで一致する。
証明
命題 1.11.5 から、点 y を G で η 動かした点での値は A(ΦηG(y))=(eηDGA)(y) である。y=ΦϵF(x) を入れ、関数 eηDGA に同じ式を使うと A(ΦηGΦϵF(x))=(eϵDFeηDGA)(x) となる。点を動かす順番と、作用素を並べる順番は逆になる。4回の変換では
A(x′)=(eϵDFeηDGe−ϵDFe−ηDGA)(x)
である。各指数関数を2次まで展開して掛けると、ϵ2 の項と η2 の項は打ち消し合い、ϵη の項としてDFDG−DGDF が残る。これを Jacobi 恒等式で書き直す。
(DFDG−DGDF)A={{A,G},F}−{{A,F},G}={F,{G,A}}+{G,{A,F}}=−{A,{F,G}}={A,{G,F}}.
2つ目の等号は反対称性、3つ目の等号は Jacobi 恒等式 (1.11.8) である。これは D{G,F}A で、式 (1.11.17) を得る。
式の途中で現れた
DFDG−DGDF=D{G,F}(1.11.18)
が、この節の中心の式である。左辺は「関数を動かす2つの作用素の交換子」、右辺は「生成子の括弧が生成する作用素」で、Jacobi 恒等式はこの2つが等しいことを保証している。特に、2つの生成子の括弧が 0(または定数。定数の生成子は何も動かさない)なら、2つの変換は2次まで可換である。並進 px, py では {px,py}=0 で可換、回転では {Ly,Lx}=−Lz なので、x 軸と y 軸のまわりの回転を順に行って戻ると、z 軸のまわりに角度 −ϵη だけ回転した位置に着く。
相空間の図で見る
1自由度の例で、食い違いを図にする。F=p は q を ϵ ずらし、G=21q2 は δp=−η∂G/∂q=−ηq で運動量を位置に比例してずらす(位置に比例した力積を一瞬で加える力にあたる)。G の変換で p がずれる量は、その時点の q によって違う。そのため、q をずらしてから p をずらしたときと、p をずらしてから q を戻したときとで、p のずれ方がそろわない(図 1.11.3)。
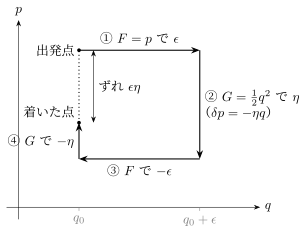
図 1.11.3 F=p と G=21q2 で順に動かして戻る(q0=0.5, 運動量の初期値 1.3, ϵ=1, η=0.6)。②では q=q0+ϵ の位置で p が η(q0+ϵ) 減り、④では q=q0 の位置で ηq0 しか戻らない。差の ϵη だけ運動量が下がった点に着く。これは {G,F}={21q2,p}=q の流れで ϵη 動かした点(δp=−ϵη)に一致する
この例では ϵ, η の大きさによらず、ずれはちょうど −ϵη になる(図の値で 1.3→0.7)。式 (1.11.17) は一般には2次までの式だが、生成子が2次以下の多項式の組では Lie 級数が途中で終わるので、2次の式がそのまま正確になる。
生成子の集まりが閉じること
式 (1.11.18) から、変換の集まりについて次のことが分かる。いくつかの生成子 G1,…,Gr の括弧がすべてそれらの1次結合で書けるとき(たとえば式 (1.11.9) の角運動量の3成分)、それらが生成する変換を何回合成しても、生成子の1次結合が生成する変換の範囲に収まる。回転の生成子の括弧は回転の生成子になり、回転を合成しても回転になることと対応している。並進 px,py,pz と回転 Lx,Ly,Lz を合わせても {px,Lz}=−py のように閉じている。このように括弧で閉じた生成子の集まりを Lie 代数と呼ぶ。量子力学の角運動量の交換関係は、式 (1.11.9) の Lie 代数をそのまま写したものである(第4部第5章)。
例題 1.11.5 並進と回転を順に行って戻る ★★
オリジナル平面上の点 (x,y) を、F=px で ϵ(x 方向の並進)、G=Lz で η(反時計回りの回転)、F で −ϵ、G で −η の順に動かす。
- (1) 最後の点の座標を ϵ と η について正確に求めよ。
- (2) {G,F} を求め、(1) の結果を ϵ,η の2次まで展開して定理 1.11.6 と比べよ。
解答
(1) 回転を R(η) と書く。順に (x+ϵ,y) → R(η)(x+ϵ,y) → R(η)(x+ϵ,y)−(ϵ,0) → R(−η)[R(η)(x+ϵ,y)−(ϵ,0)]。最後は (x+ϵ,y)−ϵR(−η)(1,0)=(x+ϵ,y)−ϵ(cosη,−sinη) なので
(x′,y′)=(x+ϵ(1−cosη), y+ϵsinη).
(2) {Lz,px}=∂x∂Lz=py。py の流れで ϵη 動かすと y が ϵη 増える。(1) を展開すると x′=x+21ϵη2+⋯, y′=y+ϵη+⋯ で、2次までは (x,y+ϵη) となり一致する(ϵη2 は3次)。並進と回転は可換でなく、その食い違いは別の向きの並進になる。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
