tecktom.com

出てくるもの(1):交換関係だけで決まる固有値

2026年10月15日15分で読めますAI生成教科書『虎の巻』第4部 第5章 角運動量と Noether(回転対称性)
目次
  1. Poisson 括弧から交換関係へ
  2. 交換関係だけから固有値を決める
  3. 整数と半整数、 回転
  4. 木下の層

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第4部 第5章 §4.5.3 ★★★ Poisson 括弧の {Lx,Ly}=Lz\{L_x,L_y\}=L_z を写した交換関係から、固有値 j(j+1)ℏ2j(j+1)\hbar^2 と mℏm\hbar(m=−j,…,jm=-j,\dots,j)を出す。半整数も許され、軌道角運動量だけが整数に限られる

Poisson 括弧から交換関係へ

第1部第11章では、角運動量の3成分が Poisson 括弧で閉じること、{Lx,Ly}=Lz\{L_x,L_y\}=L_z(と巡回)を示し、括弧で閉じた生成子の集まりを Lie 代数と呼んだ。量子力学では交換子を直接計算する。L^x=y^p^z−z^p^y\hat L_x=\hat y\hat p_z-\hat z\hat p_y, L^y=z^p^x−x^p^z\hat L_y=\hat z\hat p_x-\hat x\hat p_z で、0 でない交換子は [z^, p^z]=iℏ\left[\hat z,\,\hat p_z\right]=\mathrm{i}\hbar を含む項だけなので

[L^x, L^y]=[y^p^z, z^p^x]+[z^p^y, x^p^z]=y^[p^z, z^]p^x+x^[z^, p^z]p^y=iℏ(x^p^y−y^p^x)=iℏL^z\left[\hat L_x,\,\hat L_y\right]=\left[\hat y\hat p_z,\,\hat z\hat p_x\right]+\left[\hat z\hat p_y,\,\hat x\hat p_z\right] =\hat y\left[\hat p_z,\,\hat z\right]\hat p_x+\hat x\left[\hat z,\,\hat p_z\right]\hat p_y=\mathrm{i}\hbar(\hat x\hat p_y-\hat y\hat p_x)=\mathrm{i}\hbar\hat L_z

となる。巡回させて、Levi-Civita 記号 ϵijk\epsilon_{ijk}(ϵ123=+1\epsilon_{123}=+1)を使ってまとめると

[L^i, L^j]=iℏ∑k=13ϵijkL^k(4.5.8)\left[\hat L_i,\,\hat L_j\right]=\mathrm{i}\hbar\sum_{k=1}^3\epsilon_{ijk}\hat L_k\tag{4.5.8}

である。古典の {Li,Lj}=∑kϵijkLk\{L_i,L_j\}=\sum_k\epsilon_{ijk}L_k に iℏ\mathrm{i}\hbar を掛けた形で、第4部第1章の置き換えの規則が積の順序の問題なしにそのまま成り立つ例になっている。L^i\hat L_i の各項は可換な2つの演算子の積なので、エルミート演算子でもある。

同じ計算で、位置と運動量との交換子

[L^i, x^j]=iℏ∑kϵijkx^k,[L^i, p^j]=iℏ∑kϵijkp^k(4.5.9)\left[\hat L_i,\,\hat x_j\right]=\mathrm{i}\hbar\sum_k\epsilon_{ijk}\hat x_k,\qquad \left[\hat L_i,\,\hat p_j\right]=\mathrm{i}\hbar\sum_k\epsilon_{ijk}\hat p_k\tag{4.5.9}

も得られる。式 (4.5.5) と比べると、これは「r^\hat{\bm{r}} と p^\hat{\bm{p}} は回転でベクトルとして回る」ことを無限小で書いたものである。この形の交換関係を満たす3つ組をベクトル演算子と呼ぶ。L^\hat{\bm{L}} 自身も式 (4.5.8) からベクトル演算子である。2つのベクトル演算子の内積 A^⋅B^=∑jA^jB^j\hat{\bm{A}}\cdot\hat{\bm{B}}=\sum_j\hat A_j\hat B_j は、ϵijk\epsilon_{ijk} が j,kj,k について反対称なので

[L^i, A^⋅B^]=∑j([L^i, A^j]B^j+A^j[L^i, B^j])=iℏ∑j,kϵijk(A^kB^j+A^jB^k)=0\left[\hat L_i,\,\hat{\bm{A}}\cdot\hat{\bm{B}}\right]=\sum_j\bigl(\left[\hat L_i,\,\hat A_j\right]\hat B_j+\hat A_j\left[\hat L_i,\,\hat B_j\right]\bigr)=\mathrm{i}\hbar\sum_{j,k}\epsilon_{ijk}(\hat A_k\hat B_j+\hat A_j\hat B_k)=0

となる(2つの項は j,kj,k を入れ替えると打ち消し合う)。内積は回転で変わらないスカラーで、r^ 2\hat{\bm{r}}^{\,2}, p^ 2\hat{\bm{p}}^{\,2}, r^⋅p^\hat{\bm{r}}\cdot\hat{\bm{p}}, L^ 2\hat{\bm{L}}^{\,2} がその例である。とくに [L^ 2, L^i]=0\left[\hat{\bm{L}}^{\,2},\,\hat L_i\right]=0 なので、L^ 2\hat{\bm{L}}^{\,2} と L^z\hat L_z は同時に固有値を持つことができる。

交換関係だけから固有値を決める

ここからは、式 (4.5.8) と同じ交換関係を満たす3つのエルミート演算子 J^x,J^y,J^z\hat J_x,\hat J_y,\hat J_z を考え、r^×p^\hat{\bm{r}}\times\hat{\bm{p}} という形を使わない。こうしておく理由は、電子のスピンのように r^×p^\hat{\bm{r}}\times\hat{\bm{p}} で書けない回転の生成子があるからである(4.5.5節)。J^\hat{\bm{J}} は「回転の生成子」という性質だけで定義される。

定義 4.5.3(昇降演算子)

J^±≔J^x±iJ^y\hat J_\pm\coloneqq\hat J_x\pm\mathrm{i}\hat J_y と定める。J^±†=J^∓\hat J_\pm^\dagger=\hat J_\mp で、交換関係から

[J^z, J^±]=±ℏJ^±,[J^ 2, J^±]=0,J^ 2=J^∓J^±+J^z2±ℏJ^z(4.5.10)\left[\hat J_z,\,\hat J_\pm\right]=\pm\hbar\hat J_\pm,\qquad \left[\hat{\bm{J}}^{\,2},\,\hat J_\pm\right]=0,\qquad \hat{\bm{J}}^{\,2}=\hat J_\mp\hat J_\pm+\hat J_z^2\pm\hbar\hat J_z\tag{4.5.10}

が成り立つ。

第1式は [J^z, J^x±iJ^y]=iℏJ^y±i(−iℏJ^x)=±ℏ(J^x±iJ^y)\left[\hat J_z,\,\hat J_x\pm\mathrm{i}\hat J_y\right]=\mathrm{i}\hbar\hat J_y\pm\mathrm{i}(-\mathrm{i}\hbar\hat J_x)=\pm\hbar(\hat J_x\pm\mathrm{i}\hat J_y)、第3式は J^∓J^±=J^x2+J^y2±i[J^x, J^y]=J^x2+J^y2∓ℏJ^z\hat J_\mp\hat J_\pm=\hat J_x^2+\hat J_y^2\pm\mathrm{i}\left[\hat J_x,\,\hat J_y\right]=\hat J_x^2+\hat J_y^2\mp\hbar\hat J_z から出る。

定理 4.5.4(角運動量の固有値 ★★★)

J^ 2\hat{\bm{J}}^{\,2} と J^z\hat J_z の同時固有ベクトルで規格化できるものを考える。J^ 2\hat{\bm{J}}^{\,2} の固有値は j(j+1)ℏ2j(j+1)\hbar^2 の形で、jj は 0,12,1,32,…0,\tfrac12,1,\tfrac32,\dots のどれかである。jj を決めたとき、J^z\hat J_z の固有値は mℏm\hbar で、mm は −j,−j+1,…,j−1,j-j,-j+1,\dots,j-1,j の 2j+12j+1 個の値をとる。固有ベクトルを ∣j,m⟩| j,m \rangle と書き、位相を選ぶと

J^±∣j,m⟩=ℏj(j+1)−m(m±1) ∣j,m±1⟩(4.5.11)\hat J_\pm| j,m \rangle =\hbar\sqrt{j(j+1)-m(m\pm1)}\,| j,m\pm1 \rangle\tag{4.5.11}

である。

証明

J^ 2∣λ,m⟩=λℏ2∣λ,m⟩\hat{\bm{J}}^{\,2}| \lambda,m \rangle =\lambda\hbar^2| \lambda,m \rangle, J^z∣λ,m⟩=mℏ∣λ,m⟩\hat J_z| \lambda,m \rangle =m\hbar| \lambda,m \rangle とする。式 (4.5.10) の第1式から J^zJ^±∣λ,m⟩=(J^±J^z±ℏJ^±)∣λ,m⟩=(m±1)ℏ J^±∣λ,m⟩\hat J_z\hat J_\pm| \lambda,m \rangle =(\hat J_\pm\hat J_z\pm\hbar\hat J_\pm)| \lambda,m \rangle =(m\pm1)\hbar\,\hat J_\pm| \lambda,m \rangle なので、J^±∣λ,m⟩\hat J_\pm| \lambda,m \rangle は(0 でなければ)J^z\hat J_z の固有値が ℏ\hbar だけ上下した固有ベクトルで、第2式から J^ 2\hat{\bm{J}}^{\,2} の固有値 λ\lambda は変わらない。

そのノルムは、J^±†=J^∓\hat J_\pm^\dagger=\hat J_\mp と第3式から

∥J^±∣λ,m⟩∥2=⟨λ,m∣J^∓J^±∣λ,m⟩=ℏ2(λ−m2∓m)=ℏ2(λ−m(m±1))≥0\lVert \hat J_\pm| \lambda,m \rangle \rVert ^2=\langle \lambda,m | \hat J_\mp\hat J_\pm | \lambda,m \rangle =\hbar^2\bigl(\lambda-m^2\mp m\bigr)=\hbar^2\bigl(\lambda-m(m\pm1)\bigr)\ge0

である。J^+\hat J_+ を繰り返し当てると mm が1ずつ増えるが、λ−m(m+1)≥0\lambda-m(m+1)\ge0 を破るほど大きな mm は許されないので、どこかで J^+∣λ,j⟩=0\hat J_+| \lambda,j \rangle =0 となる最大の値 m=jm=j がある。そこでノルムが 00 なので λ=j(j+1)\lambda=j(j+1)。同じく J^−\hat J_- を繰り返すと最小の値 m=j′m=j' で J^−∣λ,j′⟩=0\hat J_-| \lambda,j' \rangle =0 となり、λ=j′(j′−1)\lambda=j'(j'-1)。j(j+1)=j′(j′−1)j(j+1)=j'(j'-1) と j′≤jj'\le j から j′=−jj'=-j である。最小の値から最大の値まで J^+\hat J_+ で1ずつ上がれるので、j−(−j)=2jj-(-j)=2j は 0 以上の整数で、jj は整数か半整数になる。係数 (4.5.11) の大きさはノルムの式そのもので、位相は正の実数に選んだ。

証明が使ったのは、交換関係 (4.5.8) と、ノルムが負にならないことの2つだけである。J^\hat{\bm{J}} がどんな空間に作用するか、微分演算子で書けるかどうかは使っていない。古典力学の Poisson 括弧の代数(Lie 代数)は第1部第11章で既にあったが、それを交換子に写し、状態のノルムが正であることと組み合わせたところで初めて、「とれる値が飛び飛び」という結論が出る。

整数と半整数、2π2\pi 回転

定理は jj が半整数であることも許す。軌道角運動量 L^=r^×p^\hat{\bm{L}}=\hat{\bm{r}}\times\hat{\bm{p}} ではそれが排除される。L^z=−iℏ∂φ\hat L_z=-\mathrm{i}\hbar\partial_\varphi の固有関数はψ∝eimφ\psi\propto\mathrm{e}^{\mathrm{i} m\varphi} の形で、波動関数が空間の各点で1つの値をとるには φ→φ+2π\varphi\to\varphi+2\pi で元に戻らなければならず、mm は整数、したがって ll も整数である。群の言葉で言い直すと、zz 軸のまわりの 2π2\pi 回転 U^=exp⁡(−2πiJ^z/ℏ)\hat U=\exp(-2\pi\mathrm{i}\hat J_z/\hbar) は ∣j,m⟩| j,m \rangle に e−2πim=(−1)2j\mathrm{e}^{-2\pi\mathrm{i} m}=(-1)^{2j} を掛ける(mm と jj の差は整数)。位置の関数として見れば 2π2\pi 回転は何もしない変換なので、軌道の波動関数では (−1)2j=1(-1)^{2j}=1 でなければならない。

半整数の jj では 2π2\pi 回転で状態の符号が反転する。状態全体に掛かる位相 −1-1 は測定値の確率を変えないので、物理的に矛盾はない。この符号は、状態の一部だけを 2π2\pi 回して残りと干渉させれば観測することができる。中性子のスピンを磁場の中で回して干渉計で調べる実験で、4π4\pi 回して初めて元に戻ることが確かめられている1H. Rauch et al. (1975), Physics Letters A 54, 425; S. A. Werner et al. (1975), Physical Review Letters 35, 1053.下の脚注へ。半整数の角運動量はスピンとして現れ、4.5.5節で j=12j=\tfrac12 を扱う。

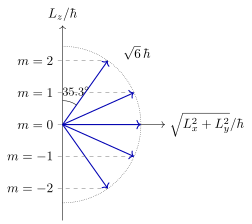
固有値 l(l+1)ℏ2l(l+1)\hbar^2 と mℏm\hbar の関係は、図 4.5.1 のように描くことができる。L^z\hat L_z が最大の値 lℏl\hbar をとる状態でも⟨L^x2+L^y2⟩=(l(l+1)−l2)ℏ2=lℏ2>0\langle \hat L_x^2+\hat L_y^2 \rangle =\bigl(l(l+1)-l^2\bigr)\hbar^2=l\hbar^2>0 で、角運動量は zz 軸の向きを完全には向かない。L^x\hat L_x と L^y\hat L_y が L^z\hat L_z と可換でないので、L^z\hat L_z が確定した状態では L^x\hat L_x, L^y\hat L_y の値がばらつき、その2乗の平均がこの分だけ残る。ll が大きいと l(l+1)≈l+12\sqrt{l(l+1)}\approx l+\tfrac12 で、比 l/l(l+1)l/\sqrt{l(l+1)} は 11 に近づき、古典の「角運動量ベクトルが1つの向きを向く」描像に戻る。

図

図 4.5.1 l=2l=2 のベクトル模型。角運動量の長さは l(l+1) ℏ=6 ℏ\sqrt{l(l+1)}\,\hbar=\sqrt6\,\hbar(点線の半円)で、zz 成分は mℏm\hbar(m=−2,…,2m=-2,\dots,2)の5つの値だけをとる。横軸は ⟨L^x2+L^y2⟩=6−m2 ℏ\sqrt{\langle \hat L_x^2+\hat L_y^2 \rangle }=\sqrt{6-m^2}\,\hbar。m=2m=2 でも zz 軸との角は arccos⁡(2/6)=35.3∘\arccos(2/\sqrt6)=35.3^\circ 残る

例題 4.5.3 j=1j=1 の行列を作る ★★

オリジナルj=1j=1 の3つの状態を ∣1,1⟩,∣1,0⟩,∣1,−1⟩| 1,1 \rangle ,| 1,0 \rangle ,| 1,-1 \rangle の順に並べて基底とする。

  1. (1) 式 (4.5.11) から J^+\hat J_+, J^−\hat J_- の 3×33\times3 行列を作り、J^x\hat J_x, J^y\hat J_y, J^z\hat J_z の行列を求めよ。
  2. (2) [J^x, J^y]=iℏJ^z\left[\hat J_x,\,\hat J_y\right]=\mathrm{i}\hbar\hat J_z と J^ 2=2ℏ2\hat{\bm{J}}^{\,2}=2\hbar^2 を行列で確かめよ。
  3. (3) exp⁡(−2πiJ^z/ℏ)\exp(-2\pi\mathrm{i}\hat J_z/\hbar) を求めよ。j=12j=\tfrac12 ではどうなるか。
解答

(1) J^+∣1,0⟩=ℏ2−0∣1,1⟩=2ℏ∣1,1⟩\hat J_+| 1,0 \rangle =\hbar\sqrt{2-0}| 1,1 \rangle =\sqrt2\hbar| 1,1 \rangle, J^+∣1,−1⟩=ℏ2−(−1)⋅0∣1,0⟩=2ℏ∣1,0⟩\hat J_+| 1,-1 \rangle =\hbar\sqrt{2-(-1)\cdot0}| 1,0 \rangle =\sqrt2\hbar| 1,0 \rangle, J^+∣1,1⟩=0\hat J_+| 1,1 \rangle =0 なので

J^+=2ℏ(010001000),J^−=J^+†,J^z=ℏ(10000000−1),\hat J_+=\sqrt2\hbar\begin{pmatrix}0&1&0\\0&0&1\\0&0&0\end{pmatrix},\quad \hat J_-=\hat J_+^\dagger,\quad \hat J_z=\hbar\begin{pmatrix}1&0&0\\0&0&0\\0&0&-1\end{pmatrix},

J^x=ℏ2(010101010),J^y=ℏ2(0−i0i0−i0i0).\hat J_x=\frac{\hbar}{\sqrt2}\begin{pmatrix}0&1&0\\1&0&1\\0&1&0\end{pmatrix},\quad \hat J_y=\frac{\hbar}{\sqrt2}\begin{pmatrix}0&-\mathrm{i}&0\\\mathrm{i}&0&-\mathrm{i}\\0&\mathrm{i}&0\end{pmatrix}.

J^x=(J^++J^−)/2\hat J_x=(\hat J_++\hat J_-)/2, J^y=(J^+−J^−)/(2i)\hat J_y=(\hat J_+-\hat J_-)/(2\mathrm{i}) を使った。

(2) J^xJ^y=ℏ22(i0−i000i0−i)\hat J_x\hat J_y=\frac{\hbar^2}{2}\begin{pmatrix}\mathrm{i}&0&-\mathrm{i}\\0&0&0\\\mathrm{i}&0&-\mathrm{i}\end{pmatrix}、J^yJ^x=ℏ22(−i0−i000i0i)\hat J_y\hat J_x=\frac{\hbar^2}{2}\begin{pmatrix}-\mathrm{i}&0&-\mathrm{i}\\0&0&0\\\mathrm{i}&0&\mathrm{i}\end{pmatrix} で、差は ℏ2 diag(i,0,−i)=iℏJ^z\hbar^2\,\mathrm{diag}(\mathrm{i},0,-\mathrm{i})=\mathrm{i}\hbar\hat J_z。J^x2=ℏ22(101020101)\hat J_x^2=\frac{\hbar^2}{2}\begin{pmatrix}1&0&1\\0&2&0\\1&0&1\end{pmatrix}, J^y2=ℏ22(10−1020−101)\hat J_y^2=\frac{\hbar^2}{2}\begin{pmatrix}1&0&-1\\0&2&0\\-1&0&1\end{pmatrix}, J^z2=ℏ2diag(1,0,1)\hat J_z^2=\hbar^2\mathrm{diag}(1,0,1) を足すと 2ℏ22\hbar^2 倍の単位行列になり、j(j+1)=2j(j+1)=2 と合う。

(3) J^z\hat J_z が対角なので exp⁡(−2πiJ^z/ℏ)=diag(e−2πi,1,e2πi)=1\exp(-2\pi\mathrm{i}\hat J_z/\hbar)=\mathrm{diag}(\mathrm{e}^{-2\pi\mathrm{i}},1,\mathrm{e}^{2\pi\mathrm{i}})=1。j=12j=\tfrac12 では J^z=ℏ2diag(1,−1)\hat J_z=\frac\hbar2\mathrm{diag}(1,-1) で、diag(e−iπ,eiπ)=−1\mathrm{diag}(\mathrm{e}^{-\mathrm{i}\pi},\mathrm{e}^{\mathrm{i}\pi})=-1 になる。j=32,2j=\tfrac32,2 でも同じ計算で (−1)2j(-1)^{2j} になることを scripts/verify_ch4-05.py で確かめた。

ほかの巻では

1 H. Rauch et al. (1975), Physics Letters A 54, 425; S. A. Werner et al. (1975), Physical Review Letters 35, 1053.

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ