量子力学の様々な構成方法 第5部 第2章 §5.2.1 ★★★ 状態にも物理量にも同じ変換を当てる。状態の変換が W、物理量の変換が Weyl 記号 AW
前の章(第5部第1章)は、密度行列 ρ^ に位相空間の関数 W(x,p) を対応させる規則として Wigner 関数
W(x,p)=πℏ1∫⟨x+y∣ρ^∣x−y⟩e−2ipy/ℏdy
を選び、それが実数値・規格化・周辺分布・平行移動の要請を満たすことを示した。ただし、そこで確かめたのは位置だけ・運動量だけの関数の期待値までである。位相空間の構成を「量子力学の1つの構成」と呼ぶには、次の2つが要る。第一に、W から ρ^ が元どおりに復元でき、状態の情報が何も失われていないこと。第二に、x^ と p^ が混ざった任意の物理量 A^ についても、期待値 Tr(ρ^A^) が位相空間の積分で書けること。
この章は、部の型(出発点の要請 → 基本の対象 → 基準との同値 → 共通例題 → 得意な問題 → 限界)のうち「基準との同値」を受け持つ。計画の同値性の地図の「密度行列 ↔ 位相空間」の橋の置き場がこの章で、ここで両向きを証明する。道具は1つで、演算子の位置表示 ⟨x′∣A^∣x′′⟩ を中点と差の座標に書き直し、差について Fourier 変換する操作(Wigner 変換)である。これを状態にも物理量にも同じ形で当てると、物理量の側には Weyl 記号 AW(x,p) ができ、期待値は
Tr(ρ^A^)=∫W(x,p)AW(x,p)dxdp
になる。Weyl 記号は古典の関数と同じとは限らず、たとえば x^p^ の記号は xp+iℏ/2 である。どの演算子がどの関数に写るかを決める規則がWeyl 対応で、それは「x^ と p^ を対称に並べる」規則(Weyl 順序)と一致する。最後に、ハミルトニアンが2次以下なら W が古典の流れに沿って運ばれるだけであることを示し、共通例題③(自由粒子の波束の広がり)を位相空間で解く。積 A^B^ が何に写るか(⋆ 積)と時間発展の一般の式(Moyal 方程式)は第5部第3章で扱う。この章でも1次元・1粒子に話を限る。
演算子の Wigner 変換
基準の公理(第1部第2章)では、1次元の粒子の演算子 A^ は位置表示の行列要素 ⟨x′∣A^∣x′′⟩ で決まる。これは2つの位置 x′、x′′ の関数で、位相空間の関数 (x,p) と同じく2変数である。ただし変数の意味が違うので、そのまま位相空間の関数と読むことはできない。そこで x′、x′′ を中点 x と差 y に取り替える。
x=2x′+x′′,y=x′′−x′.(5.2.1)
対角線 x′=x′′ の上が y=0 で、そこに並ぶ対角成分 ⟨x∣A^∣x⟩ は位置について「局所的な」情報を持つ。対角線から離れた成分は、位置 x′ と x′′ の間の干渉、つまり位相の傾きの情報を持つ。位相の傾きは運動量なので、差 y について Fourier 変換すれば、その共役変数を運動量と読める(図 5.2.1)。
定義 5.2.1(Wigner 変換と Weyl 記号)
演算子 A^ の Weyl 記号(A^ の Wigner 変換)を
AW(x,p)=∫⟨x−2y∣A^∣x+2y⟩eipy/ℏdy(5.2.2)
で定める。A^ から AW への写像を Wigner 変換と呼ぶ。
これがこの巻で使う形で、Wigner 関数の定義とは前の係数と変数の取り方だけが違う。両者の関係は次のとおりである。
命題 5.2.2(Wigner 関数は密度行列の Weyl 記号の 1/(2πℏ) 倍 ★★★)
密度行列 ρ^ の Weyl 記号を ρW とすると
W(x,p)=2πℏ1ρW(x,p).(5.2.3)
証明
(5.2.2) で A^=ρ^ とし、積分変数を y=−2y′ に替える。dy=2dy′(積分の向きが逆になる分は上下限の入れ替えで吸収する)なので
ρW(x,p)=2∫⟨x+y′∣ρ^∣x−y′⟩e−2ipy′/ℏdy′=2πℏW(x,p).
状態と物理量に同じ変換を当てていることが、この先の議論の要になる。状態の側だけ 2πℏ で割るのは、∫Wdxdp=1 と規格化するためである。
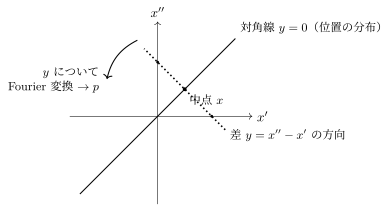
図 5.2.1 位置表示の行列要素 ⟨x′∣A^∣x′′⟩ の平面。対角線に沿った座標が中点 x、それに直交する点線の方向が差 y である。Wigner 変換は、中点を止めて点線に沿って Fourier 変換し、差の共役変数を運動量 p と読む。
簡単な演算子の記号
位置だけの関数 f(x^) では ⟨x′∣f(x^)∣x′′⟩=f(x′)δ(x′−x′′) なので、(5.2.2) の y の積分は δ(−y) で y=0 に落ち、f(x^) の記号は f(x) そのものになる。運動量だけの関数 g(p^) では、平面波の完全性から⟨x′∣g(p^)∣x′′⟩=∫2πℏdp′g(p′)eip′(x′−x′′)/ℏ で、x′−x′′=−y を入れて
∫dy∫2πℏdp′g(p′)e−ip′y/ℏeipy/ℏ=∫dp′g(p′)δ(p−p′)=g(p)(5.2.4)
となる。恒等演算子の記号は 1 である。したがって
f(x^) ⟼ f(x),g(p^) ⟼ g(p),1^ ⟼ 1.(5.2.5)
位置だけ・運動量だけの物理量については、記号は古典の関数と同じで、順序の問題は起きない。前の章の周辺分布 (W3) は、この事実と次節以降のトレースの公式を組み合わせたものとして読み直すことができる。x^ と p^ が混ざると、記号に ℏ の項が付くことがある。
例題 5.2.1 x^p^ と射影の記号 ★★★
オリジナル
- (1) x^p^ の Weyl 記号が xp+iℏ/2 であることを、(5.2.2) から直接示せ。
- (2) p^x^ の記号を求め、エルミートな組み合わせ 21(x^p^+p^x^) の記号が実数 xp になることを確かめよ。
- (3) 位置の射影 ∣x0⟩⟨x0∣ の記号が δ(x−x0) であることを示せ。
解答
(1) ⟨x′∣x^p^∣x′′⟩=x′⟨x′∣p^∣x′′⟩=x′∫2πℏdp′p′eip′(x′−x′′)/ℏ。x′=x−y/2、x′−x′′=−y を入れると
(x^p^)W=∫dp′p′∫2πℏdy(x−2y)ei(p−p′)y/ℏ.
y の積分の第1項は xδ(p−p′)。第2項は ∫2πℏdyyei(p−p′)y/ℏ=−iℏ∂pδ(p−p′) を使って−21∫dp′p′(−iℏ)∂pδ(p−p′)=2iℏ∂pp=2iℏ。合わせて
(x^p^)W=xp+2iℏ.
(2) p^x^=x^p^−iℏ で、恒等演算子の記号は 1、Wigner 変換は線形なので (p^x^)W=xp+iℏ/2−iℏ=xp−iℏ/2。平均を取ると虚部が打ち消し合い、21(x^p^+p^x^) の記号は xp になる。x^p^ はエルミートでなく、その記号は複素数である。エルミートな演算子の記号が実数になることは一般に成り立つ(5.2.2 節)。
(3) ⟨x−2y∣x0∣⟨⟩x0∣x+2y⟩=δ(x−x0−2y)δ(x0−x−2y)。第1の因子は y の関数として 2δ(y−2(x−x0)) なので、y の積分で y=2(x−x0) に落ち、第2の因子は δ(2(x0−x))=21δ(x−x0) になる。位相 e2ip(x−x0)/ℏ は x=x0 で 1 なので
(∣x0⟩⟨x0∣)W=2⋅21δ(x−x0)=δ(x−x0).
運動量によらない、直線 x=x0 上に集中した関数である。位置を正確に測る測定の記号は、位相空間では運動量の情報を何も持たない。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
