物理のための微分幾何入門 第4章 §4.3 ★★ 2つの引数の入れ替えに対する対称性は基底に依らない性質で、慣性・応力は対称、電磁場は反対称になる
定義と分解
定義 4.10(対称・反対称)
(0,2) 型テンソルが、すべてのベクトルの組について T(u,v)=T(v,u) を満たすとき対称という。すべての組について T(u,v)=−T(v,u) を満たすとき反対称という。同じ種類の2つの引数(ともにベクトル、またはともに1形式)についても同じように定める。
この定義は基底を使わずに書かれているので、対称性はどの基底で見ても成り立つ。成分で書けば、対称は Tij=Tji、反対称は Tij=−Tji である。変換則 (4.7) でこの関係が保たれることは、成分でも確かめられる。たとえば対称な場合は、次のように Tji′=Tij′ が出る。
Tji′=AkjAliTkl=AliAkjTlk=Tij′
上下1つずつの添字の「対称な行列」は基底で変わる
- (1,1) 型の成分について Tij=Tji を要求しても、これは基底に依らない性質ではない。
- 2つの添字は種類が違う(片方は1形式、片方はベクトルの引数)ので、入れ替えそのものが定義されない。
- 例として T=diag(1,2) と、基底の取り替え A=(1011) を考える。変換後は BTA=(10−12) となり、対称でなくなる。
- 対称な行列が対称なまま移るのは、行列 A が直交行列のときである。慣性テンソルや応力テンソルを行列として扱えるのは、正規直交基底どうしの取り替えに話を限っているからである。
命題 4.11(対称部分と反対称部分への分解)
任意の (0,2) 型テンソルは、対称なテンソルと反対称なテンソルの和にただ1通りに分解される。分解 T=S+A の2つの部分は次の式で与えられる。
S(u,v)=21(T(u,v)+T(v,u)),A(u,v)=21(T(u,v)−T(v,u))
対称なものの空間と反対称なものの空間の次元は、それぞれ次の値である。
dim(対称)=2n(n+1),dim(反対称)=2n(n−1)
証明
上の式で定めた2つの部分が対称と反対称で、和が元のテンソルになることは定義から直ちにわかる。一意性を示す。2通りの分解 S+A=S′+A′ があれば、差 S−S′=A′−A は対称かつ反対称である。対称かつ反対称なテンソル X は X(u,v)=X(v,u)=−X(u,v) を満たすので、0 になる。
次元を数える。対称な成分は i≤j の組で決まり、反対称な成分は i<j の組で決まる。組の個数を数えると、命題の2つの値になる。
成分では T(ij)=21(Tij+Tji)、T[ij]=21(Tij−Tji) と書く。3次元では反対称なテンソルの成分は3個で、ベクトルの成分の数と同じである。正規直交で右手系の基底では、Levi-Civita 記号(ϵ123=+1)を使って両者を対応させることができる。
Aij=ϵijkak(4.9)
外積や磁場が「ベクトル」として扱われるのは、この対応による(第12章 §12.6 で Hodge 双対として扱う)。
慣性テンソル
剛体を質点 ma の集まりとし、重心を原点にとる。剛体が角速度 ω で回るとする。位置 ra の質点の速度は ω×ra である。速度の2乗には、次の恒等式を使う。
∣ω×r∣2=∣ω∣2∣r∣2−(ω⋅r)2
正規直交なデカルト座標の成分で書くと、運動エネルギーは次の式になる。
Trot=21a∑ma∣ω×ra∣2=21Iijωiωj,Iij=a∑ma(∣ra∣2δij−xa,ixa,j)(4.10)
成分 Iij は定義から明らかに対称で、慣性テンソルは (0,2) 型の対称テンソルである。角運動量は Li=∂Trot/∂ωi=Iijωj で与えられる。これは慣性テンソルの片方の引数に角速度を入れたもので、1形式の成分になる。第3章 §3.4 で運動量を1形式とみなしたのと同じ構造である。
角運動量 L=∑amara×(ω×ra) を直接展開しても、同じ式が得られる。二重の外積は次のように展開され、その第 i 成分が (∣r∣2δij−xixj)ωj になるからである。
r×(ω×r)=∣r∣2ω−(r⋅ω)r
一般に角運動量は角速度と平行にならない。平行になる向きを探すのが、次の主軸の定理である。
定理 4.12(主軸の定理)
実対称行列には、正規直交な固有ベクトルからなる基底が存在する。その基底では、行列は対角行列 diag(I1,…,In) になる。慣性テンソルではこの基底の向きを主軸、対角成分を主慣性モーメントと呼ぶ。
証明
行列を I と書く。固有値が実数であることを示す。
0 でない複素ベクトルで Iz=λz とし、左から zˉT を掛ける。数 zˉTIz は、行列が実対称なので自分の複素共役に等しく、実数である。正の実数 zˉTz で割ると、固有値 λ も実数になる。
次元についての帰納法で基底を作る。実の固有値 λ1 に対する長さ1の実固有ベクトルを f1 とする。これに直交するベクトル全体を W とする。
部分空間の元 w について f1⋅(Iw)=(If1)⋅w=λ1f1⋅w=0 である。したがって、行列はこの部分空間を自分自身に写す。部分空間に制限した行列も対称なので、帰納法の仮定から部分空間には正規直交な固有ベクトルの基底がある。
固有値問題と添字の位置
- 固有値問題 Iijωj=λωi の左辺は1形式の成分で、右辺はベクトルの成分である。
- 正規直交なデカルト座標では2つの成分を同じ数の組とみなすので、この式に意味がある。
- 一般の基底では、計量で添字を上げて Iij=gikIkj を作ってから固有値を考える(第5章 §5.2)。
対称な (0,2) 型テンソルは、等高線 Iijωiωj=1 で図に表すことができる。主慣性モーメントがすべて正なら、この等高線は楕円(3次元では楕円体)で、主軸がその軸になる。角速度をこの楕円の上にとると、角運動量 Li=Iijωj は2次式 21Iijωiωj の勾配である。したがって角運動量は、楕円のその点での法線の向きを向く(図 4.2)。
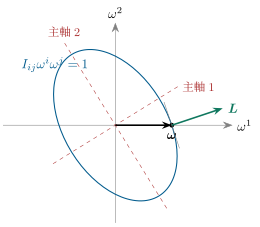
図 4.2 成分が I11=3, I12=I21=1, I22=2(単位は任意)の慣性テンソルの等高線 Iijωiωj=1。主軸は固有ベクトルの向きで、半径は 1/I1 と 1/I2 である。ω=(1/3,0) に対する L=Iω は楕円の接線(灰)に垂直で、ω と平行にならない。
例題 4.3 斜めに置いた細い棒の慣性テンソル ★★
オリジナル質量 M、長さ ℓ の一様な細い棒を考える。棒の中心を原点に置き、棒を xy 平面内の直線 y=x に沿わせる。
- 慣性テンソルの成分 Iij を求めよ。
- 主軸と主慣性モーメントを求めよ。
- 角速度 ω=ωx^ で回すときの角運動量と運動エネルギーを求めよ。さらに、角運動量と角速度のなす角を求めよ。
解答
(1) 棒の向きの単位ベクトルを n=(1,1,0)/2 とする。棒の上の点は r=sn と書け、媒介変数は −ℓ/2≤s≤ℓ/2 を動く。線密度は M/ℓ なので、(4.10) の和は次の積分になる。
Iij=∫−ℓ/2ℓ/2ℓMs2(δij−ninj)ds=12Mℓ2(δij−ninj)
積 ninj は、添字が x,y の4つの成分がすべて 1/2 で、ほかは 0 である。
(Iij)=24Mℓ21−10−110002
(2) 行列 δij−ninj は、棒の向きに直交する方向への射影である。したがって棒の向き n は、固有値 0 の固有ベクトルである。
これに直交する2つの向き m=(1,−1,0)/2 と z^ は、どちらも固有ベクトルである。その固有値は Mℓ2/12 である。棒の向きのまわりに回しても質点が動かないので、その主慣性モーメントは 0 になる。
(3) 角速度の成分 (ω,0,0) を行列に掛けると、角運動量の成分と運動エネルギーは次のようになる。
L=24Mℓ2ω(1,−1,0),Trot=21Ixxω2=48Mℓ2ω2
なす角の余弦は L⋅ω/(∣L∣∣ω∣)=1/2 で、なす角は 45∘ である。
角運動量が角速度と平行でないので、角運動量の向きは回転とともに回る。回転軸を固定して回し続けるには、軸受けがトルク dL/dt=ω×L を加え続ける必要がある。
応力テンソル
連続体の中に、単位法線 n を持つ小さな面を考える。面の法線の側にある物質が反対側の物質に及ぼす単位面積あたりの力を、応力ベクトル t(n) と呼ぶ。Cauchy の四面体の議論により、応力ベクトルは法線について線形になる。
その筋は次のとおりである。3つの座標面と、法線 n の斜めの面で囲まれた小さな四面体を考え、斜めの面の面積を ΔS とする。
第 j の座標面の面積は njΔS である。その外向き法線は −e^j である。面にかかる力の合計は、次の式で表される。
(t(n)−njt(e^j))ΔS
体積力と慣性力は体積に比例し、面積の 3/2 乗で小さくなる。したがって四面体を縮めた極限で、表面力の和は 0 でなければならない。
結果を成分で書くと、次の式になる。
ti(n)=σijnj,σij=ti(e^j)(4.11)
成分 σij は、法線が第 j 軸の向きの面に働く力の、各軸の向きの成分である。応力テンソルは、2つのベクトルに数 u⋅t(n)=σijuinj を対応させる (0,2) 型テンソルである。これが §4.1 の冒頭で挙げた2つ目の例である。
定理 4.13(応力テンソルは対称)
体積あたりの偶力が働かない連続体では、σij=σji が成り立つ。
証明
一辺 a の小さな立方体を、辺が座標軸に平行になるように置き、z 軸のまわりのトルクを計算する。法線が x 方向の2つの面には、横向きの力 σyxa2 が逆向きに働く。腕の長さはそれぞれ a/2 なので、この2つの力のトルクは合わせて σyxa3 になる。同様に、法線が y 方向の2つの面に働く横向きの力は、逆向きのトルク −σxya3 を作る。
合計のトルクは (σyx−σxy)a3 である。立方体の慣性モーメントは、密度を ρ として ρa5/6 である。体積力によるトルクは一辺の4乗に比例するので、小さい立方体では無視できる。角加速度は次の式で表され、一辺を 0 に近づけると発散する。
Ω˙z=ρa26(σyx−σxy)
角加速度が有限にとどまるには、σyx=σxy でなければならない。ほかの添字の組も同じである。
静止した流体では接線方向の力が働かないので、圧力を p として σij=−pδij である。負号は、圧力が面を押す向き、つまり法線と逆向きに働くことを表す。主軸の定理 4.12 により、どの点にも接線方向の力が消える3つの直交する面の向き(応力の主軸)がある。
一軸引張りで斜めに切った面
x 方向に引っ張られた棒では、0 でない成分は σxx=σ0 だけである。法線 n=(cosϕ,sinϕ,0) の面に働く応力は、(4.11) から t=(σ0cosϕ,0,0) になる。これを法線方向と面に沿った方向に分けると、次のようになる。
σn=n⋅t=σ0cos2ϕ,τ=∣t−σnn∣=σ0∣sinϕcosϕ∣
面に沿った応力は、ϕ=45∘ で最大値 σ0/2 をとる。延性のある金属が引張りで 45∘ 方向にすべって変形するのは、この向きの面で面に沿った応力が最大になるからである(図 4.3)。
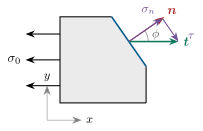
図 4.3 x 方向に引っ張られた物体を、法線 n が x 軸と角 ϕ をなす面(青)で切る。切り口に働く応力ベクトル t=σijnj(緑)は x 方向を向き、法線成分 σn=σ0cos2ϕ と面に沿う成分 τ=σ0sinϕcosϕ(紫)に分かれる。図は ϕ=34.8∘ で描いた。
電磁場テンソル
Minkowski 時空の座標を xμ=(ct,x) とし、計量を ημν=diag(+1,−1,−1,−1) とする。4元ポテンシャル Aμ=(ϕ/c,A) の添字を下げたものは、1形式の成分 Aμ=(ϕ/c,−A) である。電磁場テンソルを次の式で定める。
Fμν=∂μAν−∂νAμ(4.12)
定義から Fμν=−Fνμ で、電磁場テンソルは4次元の (0,2) 型の反対称テンソルである。命題 4.11 により独立な成分は 4⋅3/2=6 個あり、これが電場3成分と磁場3成分に当たる。電場と磁場は E=−∇ϕ−∂tA、B=∇×A で与えられる。これを使って成分を1つずつ計算する。
F0i=c1∂t∂(−Ai)−∂xi∂(cϕ)=cEi,F12=∂x∂(−A2)−∂y∂(−A1)=−B3
同じ計算で F23=−B1, F31=−B2 も得られ、成分を並べると次の行列になる。
(Fμν)=0−Ex/c−Ey/c−Ez/cEx/c0Bz−ByEy/c−Bz0BxEz/cBy−Bx0(4.13)
電場と磁場は、別々のベクトルではなく1つの反対称テンソルの成分である。慣性系を取り替えるとこの成分が混ざることを、変換則で確かめる。新しい慣性系 K′ は、元の慣性系に対して速度 vx^ で動くとする。記号は β=v/c、γ=(1−β2)−1/2 とおく。
x′0=γ(x0−βx1),x′1=γ(x1−βx0);x0=γ(x′0+βx′1),x1=γ(x′1+βx′0)(4.14)
(0,2) 型の変換則 (4.7) の係数は、ヤコビ行列 Aαμ=∂xα/∂x′μ である。逆変換 (4.14) から、0 でない係数は次のとおりである(y,z の対角成分は 1)。
A00=A11=γ,A10=A01=γβ
変換則 Fμν′=AαμAβνFαβ を、添字の組 02 と 12 について書くと次の式になる。
F02′=γF02+γβF12,F12′=γβF02+γF12
成分 (4.13) を代入すると、電場と磁場の変換則が得られる。
Ey′=γ(Ey−vBz),Bz′=γ(Bz−c2vEy)(4.15)
添字の組 01 では、次のように成分が変わらない。
F01′=γ2F01+γ2β2F10=γ2(1−β2)F01=F01
したがってブーストの向きの電場は Ex′=Ex である。反対称性は変換則で保たれるので、どの慣性系でも電磁場テンソルは6成分の反対称テンソルのままである。縮約 FμνFμν はどの慣性系でも同じ値になる(確認テスト 4.3-4)。
共変な Maxwell 方程式は、相対論入門 第6章 §6.1 と『電磁気学入門』第10章で扱う。電磁場テンソルを2形式として読む話は、第12章 §12.6 で扱う。
例題 4.4 動く観測者が見る磁場の見積もり ★★
オリジナル慣性系 K に一様な電場 Ey=3.0×10⁵V/m だけがあり、磁場は 0 とする。
この系に対して速度 v=0.60c で x 方向に動く慣性系で、電場と磁場を求めよ。さらに B2−E2/c2 が両方の系で同じ値になることを確かめよ。
光速は c=3.00×10⁸m/s とする。
解答
速さの比 β=0.60 から γ=1/1−0.36=1.25 である。変換則 (4.15) に Bz=0 を代入すると、次の値になる。
Ey′=γEy=1.25×3.0×105=3.75×10⁵V/m
Bz′=−γc2vEy=−3.00×1081.25×0.60×3.0×105T=−7.5×10⁻⁴T
ほかの成分は 0 のままである。元の系で静止した電荷のつくる電場を、動く観測者は電場と磁場の両方として観測する。
不変量を確かめる。元の系では次の値である。
B2−c2E2=−(3.00×1083.0×105)2=−1.0×10⁻⁶T2
動く系では次の値になる。
B′2−c2E′2=(7.5×10⁻⁴)2−(1.25×10⁻³)2=(0.5625−1.5625)×10−6=−1.0×10⁻⁶T2
2つの値は一致する。強い永久磁石の磁場は 1T 程度なので、この磁場はそれよりずっと小さい。
確認テスト
オリジナル
- 4.3-1 成分が (Tij)=(1243) の (0,2) 型テンソルを、対称部分と反対称部分に分けよ。
- 4.3-2 対称な成分 Sij と反対称な成分 Aij を考える。縮約が SijAij=0 となることを示せ。
- 4.3-3 断面積 1.0mm2 の鋼線に 100N の引張り荷重をかける。法線が線の軸と 30∘ をなす面に働く法線応力と、面に沿う応力を求めよ。面に沿う応力の最大値も求めよ。
- 4.3-4 添字を上げた成分を Fμν=ημαηνβFαβ とする。縮約について FμνFμν=2(B2−E2/c2) を示せ。
- 4.3-5 3次元の反対称な成分を (4.9) の形に書くとき、ak=21ϵkijAij を示せ。恒等式 ϵkijϵijl=2δkl は使ってよい。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
