相対エントロピーから情報と物理を組み立てる 第2部 第1章 §2.1.2 ★★★ 解は指数型の分布で、拘束を満たす任意の分布について D(p∥q)=D(p∥pλ)+D(pλ∥q) が成り立つ。非負性からただ1つの最小が出る
未定乗数で候補を出す
式 (2.1.3) を未定乗数で解く。規格化の乗数を α、拘束 ⟨gk⟩p=gˉk の乗数を λk として
x∑p(x)lnq(x)p(x)+α(x∑p(x)−1)+k∑λk(x∑p(x)gk(x)−gˉk)
を p(x) で微分して 0 とおくと、ln(p(x)/q(x))+1+α+∑kλkgk(x)=0 となる。規格化で α を消すと
pλ(x)=Zq(λ)q(x)e−λ⋅g(x),Zq(λ):=x∑q(x)e−λ⋅g(x),λ⋅g(x):=k=1∑mλkgk(x)(2.1.4)
を得る。この形の分布の族を指数型分布族と呼び、Zq を分配関数と呼ぶ。乗数 λ は、拘束
⟨gk⟩pλ=−∂λk∂lnZq=gˉk(k=1,…,m)(2.1.5)
を満たすように決める。参照分布が一様分布 q=u のときは、∣X∣ を外に出して Z(λ):=∑xe−λ⋅g(x)=∣X∣Zu(λ) と書き、pλ(x)=e−λ⋅g(x)/Z(λ) とする。
未定乗数の条件から分かるのは停留点だけで、それが最小であること、ほかに最小がないことは分からない。この2つは次の等式から出る。
Pythagoras の等式
定理 2.1.1(相対エントロピーの Pythagoras の等式 ★★★)
pλ を式 (2.1.4) の分布で、拘束 (2.1.5) を満たすものとする。拘束を満たす任意の分布 p∈C について
D(p∥q)=D(p∥pλ)+D(pλ∥q)(2.1.6)
が成り立つ。したがって pλ は C の中で D(⋅∥q) をただ1つ最小にする分布であり、最小値は
D(pλ∥q)=−λ⋅gˉ−lnZq(λ)(2.1.7)
である。
証明
差をとると
D(p∥q)−D(p∥pλ)=x∑p(x)lnq(x)pλ(x)=x∑p(x)(−λ⋅g(x)−lnZq(λ))=−λ⋅gˉ−lnZq(λ).
最後の等号で p∈C を使った。右辺は p によらないので、p=pλ とおいた値 D(pλ∥q) に等しい。これで式 (2.1.6) と式 (2.1.7) が出る。D(p∥pλ)≥0 で、等号は p=pλ のときだけなので(D の非負性、第1部第1章)、p=pλ なら D(p∥q)>D(pλ∥q) である。
拘束の集合が凸なだけなら、等号は不等号になる(第1部第8章の命題 1.8.4)。期待値の拘束は線形なので等号で成り立つ。
この証明では、ln(pλ/q) が拘束の関数 gk の1次式であることだけを使った。拘束を満たす分布は、gk の1次式の平均をどれも同じ値にするので、差が p によらなくなる。式 (2.1.6) は、D を距離の2乗とみなすと、q から C へ下ろした垂線の足が pλ で、直角三角形の辺の2乗の和の関係が成り立つ、という形をしている。この見方から、pλ を q の C への情報射影(I-射影)と呼ぶ1I. Csiszár (1975), Ann. Probab. 3, 146–158。。2.1.5節では、この等式の右辺の D(p∥pλ) が、拘束のもとで経験分布が p になる確率の指数になることを見る。
一様分布 q=u では、式 (2.1.2) と式 (2.1.7) から、最大エントロピーの値が
H(pλ)=lnZ(λ)+λ⋅gˉ(2.1.8)
と書ける。
乗数の決まり方:lnZ の凸性
乗数 λ がただ1つに決まることは、lnZq の2階微分から分かる。式 (2.1.5) をもう一度微分すると
∂λk∂λl∂2lnZq=⟨gkgl⟩pλ−⟨gk⟩pλ⟨gl⟩pλ(2.1.9)
で、右辺は gk の共分散行列なので半正定値である。拘束が1つなら、−d⟨g⟩pλ/dλ=Varpλ(g)>0(g が定数でない限り)で、平均は λ について狭義に減少し、拘束を満たす λ は高々1つである。平均が gˉ になる λ が存在するのは、gˉ が g のとる値の最小値と最大値の間に(端を含まずに)あるときである。サイコロで平均が 6 なら、C には「6 だけが出る分布」しかなく、λ→−∞ の極限がそれにあたる。
λ と gˉ の関係は Legendre 変換である。式 (2.1.8) の Hmax(gˉ):=H(pλ) を gˉ で微分すると、式 (2.1.5) の∂λk∂lnZ=−gˉk が λ の変化の分を打ち消して
∂gˉk∂Hmax=λk(2.1.10)
が残る。乗数は、拘束の値を少し変えたときに最大エントロピーがどれだけ変わるかを表す。Hmax は gˉ の凹関数で、lnZ は λ の凸関数である(解析力学から様々な理論分野を組み立てる 第1部第7章 の Legendre 変換と同じ構造)。図 2.1.2 にサイコロの Hmax を示す。
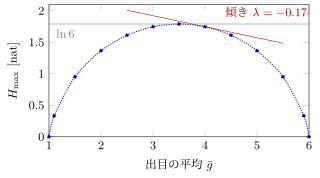
図 2.1.2 サイコロの出目の平均 gˉ を決めたときの最大エントロピー Hmax(gˉ)。凹関数で、gˉ=3.5 で一様分布の ln6 に達する。赤の直線は gˉ=4 での接線で、傾きが乗数 λ=−0.1746 に等しい(式 (2.1.10))。曲線の値は厳密。端の gˉ=1,6 では分布が1点に集まり Hmax=0。
例題 2.1.2 Pythagoras の等式を数で確かめる ★★
オリジナル例題 2.1.1 の平均 4 のサイコロで、q を一様分布 u とする。
- (1) 3 と 5 が半々の分布 p=(0,0,21,0,21,0) について、D(p∥u), D(p∥pλ), D(pλ∥u) を求め、式 (2.1.6) を確かめよ。
- (2) 4 だけが出る分布 δ4 に式 (2.1.6) を当てはめると、H(pλ)=−lnpλ(4) が出ることを示せ。この等式を式 (2.1.8) から直接確かめよ。
解答
(1) 式 (2.1.2) から D(p∥u)=ln6−H(p)=ln6−ln2=ln3=1.0986。D(pλ∥u)=ln6−H(pλ)=1.7918−1.7485=0.0433。D(p∥pλ)=21ln0.14611/2+21ln0.20721/2=0.6150+0.4404=1.0554。和は 1.0554+0.0433=1.0986 で、D(p∥u) と一致する。
(2) D(δ4∥u)=ln6、D(δ4∥pλ)=−lnpλ(4)、D(pλ∥u)=ln6−H(pλ) を式 (2.1.6) に入れるとln6=−lnpλ(4)+ln6−H(pλ)、すなわち H(pλ)=−lnpλ(4)。直接には、−lnpλ(4)=4λ+lnZ(λ) で、式 (2.1.8) の H(pλ)=lnZ+λgˉ と gˉ=4 で一致する。数値は −ln0.1740=1.7485 である。最大エントロピーの分布では、「平均の値の目が出たときの驚き」が驚きの平均に等しい。これは lnpλ(x) が x の1次式であることから出る。
1 I. Csiszár (1975), Ann. Probab. 3, 146–158。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
