相対エントロピーから情報と物理を組み立てる 第3部 第1章 §3.1.5 ★★★ 2つの状態を1回の測定で見分ける最善の成功確率はトレース距離で決まり(Helstrom)、トレース距離はどのチャネルでも増えない。量子データ処理不等式の最初の形
トレース距離と Helstrom の定理
確率 1/2 ずつで ρ^ か σ^ を受け取り、1回の測定でどちらかを当てる問題を考える。一般の測定は、和が 1 になる半正定値行列の組(POVM)で書けるが、2択なら「ρ^ と答える」に対応する 0≤Π^≤1 と、「σ^ と答える」に対応する 1−Π^ の2つで足りる。成功確率は
Psucc=21Tr(Π^ρ^)+21Tr((1−Π^)σ^)=21(1+Tr(Π^(ρ^−σ^)))(3.1.16)
である。
定義 3.1.7(トレース距離)
エルミート行列 A^ のトレースノルムを固有値の絶対値の和 ∥A^∥1=∑k∣ak∣ で定め、2つの状態のトレース距離を
T(ρ^,σ^)=21∥ρ^−σ^∥1(3.1.17)
と定める。0≤T≤1 で、対角の状態どうしでは確率分布の全変動距離 21∑x∣p(x)−q(x)∣ に一致する。
定理 3.1.8(Helstrom の定理 ★★★)
等確率の ρ^, σ^ を1回の測定で見分ける最善の成功確率は
0≤Π^≤1maxPsucc=21(1+T(ρ^,σ^))(3.1.18)
で、最善の測定は ρ^−σ^ の正の固有値の固有空間への射影である1C. W. Helstrom (1969), J. Stat. Phys. 1, 231–252。。
証明
ρ^−σ^=P^−Q^ と、正の固有値の部分 P^≥0 と負の固有値の部分 −Q^(Q^≥0)に分ける。Tr(ρ^−σ^)=0 から TrP^=TrQ^ で、∥ρ^−σ^∥1=TrP^+TrQ^=2TrP^、すなわち TrP^=T。0≤Π^≤1 ならTr(Π^(P^−Q^))≤Tr(Π^P^)≤TrP^=T で、Π^ を P^ の台への射影に取ると等号が成り立つ。式 (3.1.16) に入れれば式 (3.1.18) を得る。
量子ビットでは、ρ^−σ^=21(r−s)⋅(X,Y,Z) の固有値が ±21∣r−s∣ なので T=21∣r−s∣ で、トレース距離は Bloch 球の上の距離の半分である。純粋状態どうしでは T(∣ψ⟩⟨ψ∣,∣ϕ⟩⟨ϕ∣)=1−∣⟨ψ∣ϕ⟩∣2 となる(2つのベクトルの張る2次元で計算すればよい)。直交する2つの状態は T=1 で確実に見分けられ、直交しない純粋状態は1回の測定で確実に見分けることはできない。
トレース距離の単調性
定理 3.1.9(トレース距離はチャネルで増えない ★★★)
任意の量子チャネル N と状態 ρ^,σ^ について
T(N(ρ^),N(σ^))≤T(ρ^,σ^).(3.1.19)
証明
チャネルの出力に当てる測定 Π^ を、Kraus 表示で入力の側へ移す。Tr(Π^N(ρ^))=Tr(N†(Π^)ρ^)、ただし N†(Π^)=∑aK^a†Π^K^a である。0≤Π^≤1 なら N†(Π^)≥0、かつ条件 (3.1.6) から 1−N†(Π^)=N†(1−Π^)≥0 なので、N†(Π^) も入力の側の2択の測定になる。したがって「チャネルを通してから測る」どの方法も「通す前に測る」方法の1つに含まれ、Helstrom の定理の最大値は通した後の方が大きくなることはない。
この証明は、第1部第4章 の古典のデータ処理不等式の考え方と同じ形をしている。チャネルを通した後に行える測定は、どれも通す前に行うことができる。対角の状態どうしでは、式 (3.1.19) は全変動距離が確率行列で増えないという古典の主張になる。証明に使ったのは完全正値性でなく正値性だけである点にも注意しておく。完全正値性が要るのは、チャネルを系の一部に当てる場合(id⊗N)で、そのときは id⊗N がチャネルであることを使って同じ議論を行うことができる。
トレース距離は1回の測定の成功確率を測る量で、多くの複製を受け取ったときの見分けやすさは測らない。後者を測るのが量子相対エントロピー D(ρ^∥σ^) で、n 個の複製を受け取ったとき、ρ^ を σ^ と取り違える確率は e−nD(ρ^∥σ^) の速さで減る(量子 Stein の補題。第3部第8章、第3部第8章)。D の単調性 D(N(ρ^)∥N(σ^))≤D(ρ^∥σ^) も式 (3.1.19) と同じ意味を持つが、証明はずっと難しく、第3部第3章 で強劣加法性と合わせて扱う。
振幅減衰で何が先に失われるか
振幅減衰を時間について連続に起こし、γ(t)=1−e−Γt とする(3.1.6節で Lindblad 方程式の解として出す)。式 (3.1.9) から、∣+⟩ と ∣−⟩ の像は rx=±1−γ だけが違うので T=1−γ=e−Γt/2、∣0⟩ と ∣1⟩ の像は rz=1 と rz=2γ−1 なので T=1−γ=e−Γt である(図 3.1.3)。エネルギーの高低を見分ける情報の方が、重ね合わせの位相を見分ける情報より速く失われる。振幅減衰では、∣1⟩ からの減衰がそのまま「∣1⟩ だったか」の記録を消すのに対し、位相の情報は確率振幅 1−γ を通してしか減らないからである。どちらの組でもトレース距離は単調に減り、定理 3.1.9 に従っている。
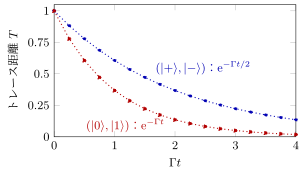
図 3.1.3 振幅減衰 γ=1−e−Γt を通した2組の状態のトレース距離。丸が ∣+⟩ と ∣−⟩、四角が ∣0⟩ と ∣1⟩。どちらも厳密な値なので点線。どちらも単調に減るが、エネルギーの高低の区別の方が速く失われる
例題 3.1.5 ∣0⟩ と ∣+⟩ を見分ける ★★★
オリジナル確率 1/2 ずつで ∣0⟩ か ∣+⟩ を受け取る。
- トレース距離を Bloch ベクトルと、純粋状態の式の2通りで求め、最善の成功確率を求めよ。
- Z で測って「結果 0 なら ∣0⟩、1 なら ∣+⟩」と答える方法の成功確率を求め、(1) と比べよ。
- 状態を偏極解消 λ=0.6 に通してから見分けるときの最善の成功確率を求めよ。
解答
- Bloch ベクトルは (0,0,1) と (1,0,0) で、T=212=1/2=0.7071。純粋状態の式でも ∣⟨0∣+⟩∣2=1/2 から T=1/2 で一致する。最善の成功確率は (1+0.7071)/2=0.8536。
- ∣0⟩ なら必ず結果 0、∣+⟩ なら結果 1 が確率 1/2 なので、成功確率は 21⋅1+21⋅21=0.75。Z の測定の結果の分布 (1,0) と (21,21) の全変動距離は 1/2 で、(1+1/2)/2=0.75 と同じ値になる。測定そのものも量子状態を確率分布へ移すチャネルなので、定理 3.1.9 から 1/2≤1/2 が保証されている。最善の測定は ρ^−σ^ の固有ベクトル、すなわち Bloch 球で ∣0⟩ と ∣+⟩ を結ぶ方向 (1,0,−1)/2 に沿った軸で測るものである。
- 偏極解消は Bloch ベクトルを 0.6 倍にするので、距離も 0.6 倍の 0.6/2=0.4243。成功確率は (1+0.4243)/2=0.7121。
1 C. W. Helstrom (1969), J. Stat. Phys. 1, 231–252。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
