相対エントロピーから情報と物理を組み立てる 第4部 第3章 §4.3.3 ★★★ 逆回しの初めの分布を平衡にとると β(⟨W⟩−ΔF)、順回しの終わりの分布にとると Clausius の不等式、どちらも D≥0
式 (4.3.7) の中で、選び方が残っているのは逆回しの初めの分布 p~0 だけである。どの選び方でも定理 4.3.3 から ⟨Σ⟩≥0 が出るが、何について述べた不等式になるかは選び方で変わる。代表的な2つを見る。
平衡から始めて平衡へ戻す:⟨W⟩≥ΔF
順回しを平衡 p0=peqλ0 から始め、逆回しも平衡 p~0=peqλn から始める。−lnpeqλ(x)=βEλ(x)−βFλ(Fλ=−kBTlnZλ)を式 (4.3.7) に入れ、経路ごとの第一法則 Eλn(xn)−Eλ0(x0)=W+Q を使うと
Σ[Γ]=β(Eλn(xn)−Eλ0(x0))−βΔF−βQ[Γ]=β(W[Γ]−ΔF),ΔF:=Fλn−Fλ0(4.3.13)
になる。このとき、定理 4.3.3 と式 (4.3.9) はそれぞれ
β(⟨W⟩−ΔF)=D(P∥P~)≥0,⟨e−βW⟩=e−βΔF(4.3.14)
になる。前者は等温の操作の第二法則(系にする仕事は自由エネルギーの差以上、取り出せる仕事は自由エネルギーの減少以下)、後者は Jarzynski 等式1C. Jarzynski (1997), Phys. Rev. Lett. 78, 2690–2693。である。この選び方では、逆回しの過程も平衡から始まるので、順と逆が対等になり、Σ~[Γ~]=−Σ[Γ] が成り立って Crooks の関係 (4.3.11) が使える2G. E. Crooks (1999), Phys. Rev. E 60, 2721–2726。。手順の初めと終わりで λ が同じ(λn=λ0、サイクル)なら ΔF=0 で、⟨W⟩≥0、すなわち1つの熱浴だけを使うサイクルで平均として仕事を取り出すことはできない。これは Kelvin の原理である。
⟨W⟩−ΔF は散逸した仕事と呼ばれ、それが kBT 掛ける経路の D に正確に等しい、というのが式 (4.3.14) の主張である。散逸した仕事は、逆回しの過程の経路を順回しの過程の経路と見分ける手がかりの量に比例する。
図 4.3.2 は、βε を 0 から ln3 へ n 回に分けて上げる操作で、⟨Σ⟩=β(⟨W⟩−ΔF) が n とともに減る様子である。n=1 の値 0.1438 は例題 4.3.2 の値で、n を増やすとほぼ 1/n に比例して 0 に近づき、n=400 で n⟨Σ⟩≈0.206 である。ゆっくり動かすほど、各刻みでの λ の変化が小さくなり、系がその都度 Gibbs 分布に近い所にとどまるので、順と逆の過程の経路が見分けにくくなる。n→∞ の極限が準静的な操作である。
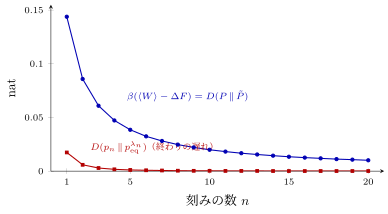
図 4.3.2 2準位の βε を 0 から ln3 へ n 回に分けて上げる操作(各回の後に1回跳ぶ。遷移は例題 4.3.1 と同じ)。上の線は経路の D =散逸した仕事 /kBT、下の線は終わりの分布と終わりの Gibbs 分布の D(4.3.4 節の下からの評価)。どちらも厳密な計算(scripts/verify_ch4-03.py)。
終わりの分布から逆回す:Clausius の不等式
初めの分布 p0 は平衡でなくてもよいとし、逆回しの初めの分布を順回しの終わりの分布 p~0=pn にとる。式 (4.3.7) を平均すると
⟨Σ⟩=H(pn)−H(p0)−β⟨Q⟩=D(P∥P~)≥0(4.3.15)
になる。kB を掛けると kBΔH−⟨Q⟩/T≥0 で、系のエントロピーの増加は、系がもらった熱を温度で割ったもの以上である。これは Clausius の不等式で、系のエントロピーとして Shannon エントロピー(に kB を掛けたもの)を使えば、初めと終わりが平衡でなくても成り立つ。第2部第4章 では、系と熱浴を合わせた全体の可逆な運動から Σ=ΔH−βQ=I(S;B)+D(ρB∥ρBcan) を出した。そこでは増えたエントロピーが「系と熱浴の相関」と「熱浴の平衡からのずれ」に分かれたが、この章では熱浴をあらわに書かず、同じ量を経路の確率の D として得た。
式 (4.3.15) を仕事で書き直すことができる。非平衡の自由エネルギー F[p]:=⟨Eλ⟩p−kBTH(p)(第2部第2章)を使い、⟨Q⟩=⟨ΔE⟩−⟨W⟩ を入れると
⟨W⟩−(F[pn]−F[p0])=kBTD(P∥P~)≥0(4.3.16)
になる(F[pn] は λn、F[p0] は λ0 のエネルギーで計算する)。初めと終わりが平衡でないときの第二法則で、Esposito と Van den Broeck が示した形である(第2部第2章で引用した)。
2つの選び方の関係
p~0 の2つの選び方は、xn の分布だけが違い、xn を与えたときの残りの経路の条件付き分布は同じである。そこで D の連鎖律(第1部第3章)を xn で分けて当てると、平衡から始めた場合に
β(⟨W⟩−ΔF)=全体のエントロピー生成D(P∥P~p~0=pn)+D(pn∥peqλn)(4.3.17)
が成り立つ。散逸した仕事のうち、第2項は操作が終わった瞬間にまだ平衡に達していない分(自由エネルギーの余り。この後放っておけば熱として失われるが、うまく使えば取り出せる)で、第1項が操作の最中に実際に失われた分である。式 (4.3.17) は式 (4.3.16) と同じ内容である。
例題 4.3.3 序章の緩和を経路で読み直す ★★
オリジナル例題 4.3.1 の2準位で βε=ln3 に固定し(λ を動かさない)、系を確実に e に置いた分布 p0=(0,1) から1回だけ跳ばせる。
- (1) p1 と ⟨Q⟩ を求め、式 (4.3.15) で ⟨Σ⟩ を求めよ。
- (2) 経路 (x0,x1) を全部書き、D(P∥P~)(p~0=p1)を直接計算して (1) と一致することを確かめよ。
- (3) (1) の値が D(p0∥peq)−D(p1∥peq) に等しいことを示せ。
解答
(1) e から g へ 21、e にとどまる 21 なので p1=(21,21)。系がもらう熱は g へ落ちる経路だけで −ε、⟨Q⟩=−21ε、−β⟨Q⟩=21ln3。H(p0)=0、H(p1)=ln2 なので ⟨Σ⟩=ln2+21ln3≈1.2425 nat ≈1.79 ビット。
(2) e から出る経路は2本。(e,g):P=21、P~=p1(g)K(e∣g)=21⋅61=121、lnP~P=ln6。(e,e):P=21、P~=21⋅21=41、ln2。平均は 21ln6+21ln2=21ln12=ln2+21ln3 で一致する。
(3) peq=(43,41) で D(p0∥peq)=ln4、D(p1∥peq)=21ln34。差は ln4−21ln4+21ln3=ln2+21ln3。一般に λ を固定すると W=0、ΔF=0 なので式 (4.3.16) から kBT⟨Σ⟩=F[p0]−F[p1]、これに F[p]−Feq=kBTD(p∥peq) を入れたものである。第1部第1章 の総合問題 (5) で「失われた D =生じたエントロピー」と読んだ 1.242 が、経路の確率の D として正確に得られた。
1 C. Jarzynski (1997), Phys. Rev. Lett. 78, 2690–2693。
2 G. E. Crooks (1999), Phys. Rev. E 60, 2721–2726。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
