相対エントロピーから情報と物理を組み立てる 第4部 第7章 §4.7.4 ★★★ 1個の電子の位置で1ビットを作り、測定とフィードバックで熱浴から k B T ln 2 k_{\mathrm B} T\ln2 k B T ln 2 ε \varepsilon ε ln 2 − h b ( ε ) \ln2-h_{\mathrm b}(\varepsilon) ln 2 − h b ( ε )
単電子箱
単電子箱は、トンネル接合でつながった2つの小さな金属の島である。島は外の回路と容量でしかつながっていないので、電子は2つの島のあいだを行き来するだけで、全体の電荷は変わらない。一方の島に余分な電子が n n n − n -n − n
E n = E C ( n − n g ) 2 , E C = e 2 2 C Σ (4.7.11) E_n=E_{\mathrm C}\,(n-n_{\mathrm g})^2,\qquad E_{\mathrm C}=\frac{e^2}{2C_\Sigma}\tag{4.7.11} E n = E C ( n − n g ) 2 , E C = 2 C Σ e 2 ( 4.7.11 )
である。C Σ C_\Sigma C Σ n g = C g V g / e n_{\mathrm g}=C_{\mathrm g}V_{\mathrm g}/e n g = C g V g / e V g V_{\mathrm g} V g E C ≫ k B T E_{\mathrm C}\gg k_{\mathrm B} T E C ≫ k B T n n n E 1 − E 0 = E C ( 1 − 2 n g ) E_1-E_0=E_{\mathrm C}(1-2n_{\mathrm g}) E 1 − E 0 = E C ( 1 − 2 n g ) n g = 1 / 2 n_{\mathrm g}=1/2 n g = 1/2
前の節の2状態の模型と比べると、E E E E 1 − E 0 E_1-E_0 E 1 − E 0 k 0 → 1 / k 1 → 0 = e − β ( E 1 − E 0 ) k_{0\to1}/k_{1\to0}=\mathrm{e}^{-\beta(E_1-E_0)} k 0 → 1 / k 1 → 0 = e − β ( E 1 − E 0 ) ± ( E 1 − E 0 ) \pm(E_1-E_0) ± ( E 1 − E 0 ) n n n
Szilard エンジンの1周
J. V. Koski, V. F. Maisi, J. P. Pekola and D. V. Averin (2014), Proc. Natl. Acad. Sci. USA 111, 13786(以下 Koski ほか 2014a)は、この箱を Szilard エンジンとして動かした(数値は arXiv:1402.5907 の版による。温度 T = 102 m K T=102\,\mathrm{mK} T = 102 mK E C = 111 μ e V E_{\mathrm C}=111\,\mu\mathrm{eV} E C = 111 μ eV n g = 1 / 2 n_{\mathrm g}=1/2 n g = 1/2 n n n m m m n g n_{\mathrm g} n g Δ n g \Delta n_{\mathrm g} Δ n g m = 0 m=0 m = 0 1 / 2 − Δ n g 1/2-\Delta n_{\mathrm g} 1/2 − Δ n g m = 1 m=1 m = 1 1 / 2 + Δ n g 1/2+\Delta n_{\mathrm g} 1/2 + Δ n g Δ E = 2 E C Δ n g \Delta E=2E_{\mathrm C}\Delta n_{\mathrm g} Δ E = 2 E C Δ n g n g n_{\mathrm g} n g 1 / 2 1/2 1/2
(3) を準静的に行うと、状態の分布はいつも平衡で、仕事は自由エネルギーの差に等しい。(2) の直後の平衡(エネルギー差 Δ E \Delta E Δ E 1 / ( 1 + e − β Δ E ) 1/(1+\mathrm{e}^{-\beta\Delta E}) 1/ ( 1 + e − β Δ E )
− W o k = k B T ln 2 1 + e − β Δ E ( 測定が正しいとき ) , − W n g = − W o k − Δ E ( 測定が誤ったとき ) (4.7.12) -W_{\mathrm{ok}}= k_{\mathrm B} T\ln\frac{2}{1+\mathrm{e}^{-\beta\Delta E}}\quad(\text{測定が正しいとき}),\qquad -W_{\mathrm{ng}}=-W_{\mathrm{ok}}-\Delta E\quad(\text{測定が誤ったとき})\tag{4.7.12} − W ok = k B T ln 1 + e − β Δ E 2 ( 測定が正しいとき ) , − W ng = − W ok − Δ E ( 測定が誤ったとき ) ( 4.7.12 )
になる。測定が誤ると、(2) で電子のいる状態を Δ E \Delta E Δ E Δ E \Delta E Δ E Δ E → ∞ \Delta E\to\infty Δ E → ∞ − W o k → k B T ln 2 -W_{\mathrm{ok}}\to k_{\mathrm B} T\ln2 − W ok → k B T ln 2 n g n_{\mathrm g} n g
Koski らは、まず (3) の準静的な掃引だけを取り出して、n g = 0 n_{\mathrm g}=0 n g = 0 1 / 2 1/2 1/2 k B T ln 2 k_{\mathrm B} T\ln2 k B T ln 2 ( 1 , 0 ) (1,0) ( 1 , 0 ) ( 1 / 2 , 1 / 2 ) (1/2,1/2) ( 1/2 , 1/2 ) k B T ln 2 k_{\mathrm B} T\ln2 k B T ln 2 Δ n g = 0.125 \Delta n_{\mathrm g}=0.125 Δ n g = 0.125 − W ≈ 0.9 k B T ln 2 -W\approx0.9\, k_{\mathrm B} T\ln2 − W ≈ 0.9 k B T ln 2 0.75 k B T ln 2 0.75\, k_{\mathrm B} T\ln2 0.75 k B T ln 2
誤りのある測定と相互情報量
J. V. Koski, V. F. Maisi, T. Sagawa and J. P. Pekola (2014), Phys. Rev. Lett. 113, 030601(以下 Koski ほか 2014b)は、測定の誤り率 ε \varepsilon ε T = 100 m K T=100\,\mathrm{mK} T = 100 mK Δ n g = 0.167 \Delta n_{\mathrm g}=0.167 Δ n g = 0.167 n n n ε = 0.02 \varepsilon=0.02 ε = 0.02 0.05 0.05 0.05 0.13 0.13 0.13
比べる2つの分布は、測定の直後の系と結果の結合分布 P ( n , m ) P(n,m) P ( n , m ) P ( n ) P d ( m ) P(n)P_{\mathrm d}(m) P ( n ) P d ( m ) D D D
I ( X ; M ) = D ( P ( n , m ) ∥ P ( n ) P d ( m ) ) = ln 2 − h b ( ε ) (4.7.13) I(X;M)=D\bigl(P(n,m)\,\big\|\,P(n)P_{\mathrm d}(m)\bigr)=\ln2-h_{\mathrm b}(\varepsilon)\tag{4.7.13} I ( X ; M ) = D ( P ( n , m ) P ( n ) P d ( m ) ) = ln 2 − h b ( ε ) ( 4.7.13 )
で(第1部第3章 )、縮退点では P ( n ) = P d ( m ) = 1 / 2 P(n)=P_{\mathrm d}(m)=1/2 P ( n ) = P d ( m ) = 1/2 I ( n , m ) = ln P ( n ∣ m ) P ( n ) I(n,m)=\ln\frac{P(n\,|\,m)}{P(n)} I ( n , m ) = ln P ( n ) P ( n ∣ m ) ln [ 2 ( 1 − ε ) ] \ln[2(1-\varepsilon)] ln [ 2 ( 1 − ε )] ln ( 2 ε ) \ln(2\varepsilon) ln ( 2 ε ) (4.7.13) である。
測定とフィードバックを含む第二法則(第4部第4章 )は、沙川–上田の一般化 Jarzynski 等式
⟨ e − β ( W − Δ F ) − I ⟩ = 1 , したがって ⟨ W ⟩ − Δ F ≥ − k B T I ( X ; M ) (4.7.14) \langle \mathrm{e}^{-\beta(W-\Delta F)-I} \rangle =1,\qquad\text{したがって}\quad\langle W \rangle -\Delta F\ \ge\ - k_{\mathrm B} T\,I(X;M)\tag{4.7.14} ⟨ e − β ( W − Δ F ) − I ⟩ = 1 , したがって ⟨ W ⟩ − Δ F ≥ − k B T I ( X ; M ) ( 4.7.14 )
である(後半は Jensen の不等式)。この周期の操作では Δ F = 0 \Delta F=0 Δ F = 0 k B T I ( X ; M ) k_{\mathrm B} T\,I(X;M) k B T I ( X ; M )
命題 4.7.3(理想化した単電子箱のエンジン ★★★)
(3) が準静的で、測定から (2) までのあいだにトンネルが起きないとする。x ≔ e − β Δ E x\coloneqq\mathrm{e}^{-\beta\Delta E} x : = e − β Δ E
(a) 仕事は式 (4.7.12) の2つの値だけをとり、⟨ e − β W − I ⟩ = 1 \langle \mathrm{e}^{-\beta W-I} \rangle =1 ⟨ e − β W − I ⟩ = 1 (b) 平均は − β ⟨ W ⟩ = ln 2 1 + x + ε ln x -\beta\langle W \rangle =\ln\frac{2}{1+x}+\varepsilon\ln x − β ⟨ W ⟩ = ln 1 + x 2 + ε ln x β Δ E = ln 1 − ε ε \beta\Delta E=\ln\frac{1-\varepsilon}{\varepsilon} β Δ E = ln ε 1 − ε − β ⟨ W ⟩ = ln 2 − h b ( ε ) = I ( X ; M ) -\beta\langle W \rangle =\ln2-h_{\mathrm b}(\varepsilon)=I(X;M) − β ⟨ W ⟩ = ln 2 − h b ( ε ) = I ( X ; M ) (4.7.14) の等号が成り立つ。
証明 (a) 正しく読む周(確率 1 − ε 1-\varepsilon 1 − ε e − β W o k = 2 1 + x \mathrm{e}^{-\beta W_{\mathrm{ok}}}=\frac{2}{1+x} e − β W ok = 1 + x 2 e − I = 1 2 ( 1 − ε ) \mathrm{e}^{-I}=\frac{1}{2(1-\varepsilon)} e − I = 2 ( 1 − ε ) 1 ε \varepsilon ε e − β W n g = 2 x 1 + x \mathrm{e}^{-\beta W_{\mathrm{ng}}}=\frac{2x}{1+x} e − β W ng = 1 + x 2 x e − I = 1 2 ε \mathrm{e}^{-I}=\frac1{2\varepsilon} e − I = 2 ε 1 ( 1 − ε ) 2 1 + x 1 2 ( 1 − ε ) + ε 2 x 1 + x 1 2 ε = 1 + x 1 + x = 1 (1-\varepsilon)\frac{2}{1+x}\frac{1}{2(1-\varepsilon)}+\varepsilon\frac{2x}{1+x}\frac{1}{2\varepsilon}=\frac{1+x}{1+x}=1 ( 1 − ε ) 1 + x 2 2 ( 1 − ε ) 1 + ε 1 + x 2 x 2 ε 1 = 1 + x 1 + x = 1
(b) − β ⟨ W ⟩ = ( 1 − ε ) ln 2 1 + x + ε ( ln 2 1 + x + ln x ) -\beta\langle W \rangle =(1-\varepsilon)\ln\frac2{1+x}+\varepsilon(\ln\frac2{1+x}+\ln x) − β ⟨ W ⟩ = ( 1 − ε ) ln 1 + x 2 + ε ( ln 1 + x 2 + ln x ) x x x − 1 1 + x + ε x = 0 -\frac1{1+x}+\frac{\varepsilon}{x}=0 − 1 + x 1 + x ε = 0 x = ε 1 − ε x=\frac{\varepsilon}{1-\varepsilon} x = 1 − ε ε 1 + x = 1 1 − ε 1+x=\frac1{1-\varepsilon} 1 + x = 1 − ε 1 − β ⟨ W ⟩ = ln 2 + ln ( 1 − ε ) + ε ln ε 1 − ε = ln 2 + ( 1 − ε ) ln ( 1 − ε ) + ε ln ε -\beta\langle W \rangle =\ln2+\ln(1-\varepsilon)+\varepsilon\ln\frac{\varepsilon}{1-\varepsilon}=\ln2+(1-\varepsilon)\ln(1-\varepsilon)+\varepsilon\ln\varepsilon − β ⟨ W ⟩ = ln 2 + ln ( 1 − ε ) + ε ln 1 − ε ε = ln 2 + ( 1 − ε ) ln ( 1 − ε ) + ε ln ε
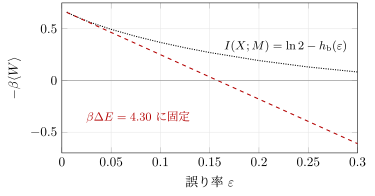
最適な Δ E \Delta E Δ E ε Δ E \varepsilon\Delta E ε Δ E ln 2 1 + x \ln\frac{2}{1+x} ln 1 + x 2 Δ E \Delta E Δ E I ( X ; M ) I(X;M) I ( X ; M ) Δ n g \Delta n_{\mathrm g} Δ n g ε \varepsilon ε 4.7.4 )。Koski らは、誤り率が小さいところで取り出した仕事の平均がおよそ 0.7 k B T ln 2 0.7\, k_{\mathrm B} T\ln2 0.7 k B T ln 2 (4.7.14) の左辺が誤差の範囲で1になることを、3通りの ε \varepsilon ε
図 4.7.4 理想化した単電子箱のエンジンで取り出せる仕事。黒の点線は相互情報量で、各 ε \varepsilon ε Δ E \Delta E Δ E 4.7.3 )。赤の破線は Koski ほか (2014b) の条件 β Δ E = 2 E C Δ n g / k B T = 4.30 \beta\Delta E=2E_{\mathrm C}\Delta n_{\mathrm g}/ k_{\mathrm B} T=4.30 β Δ E = 2 E C Δ n g / k B T = 4.30 ε > 0.16 \varepsilon>0.16 ε > 0.16
例題 4.7.4 2つの単電子箱の実験の数値 ★★★
オリジナル (a) Koski ほか (2014a) の条件 T = 102 m K T=102\,\mathrm{mK} T = 102 mK E C = 111 μ e V E_{\mathrm C}=111\,\mu\mathrm{eV} E C = 111 μ eV Δ n g = 0.125 \Delta n_{\mathrm g}=0.125 Δ n g = 0.125 β Δ E \beta\Delta E β Δ E − W o k -W_{\mathrm{ok}} − W ok k B T ln 2 k_{\mathrm B} T\ln2 k B T ln 2 0.9 k B T ln 2 0.9\, k_{\mathrm B} T\ln2 0.9 k B T ln 2 0.75 k B T ln 2 0.75\, k_{\mathrm B} T\ln2 0.75 k B T ln 2 0.9 k B T ln 2 0.9\, k_{\mathrm B} T\ln2 0.9 k B T ln 2 Δ E \Delta E Δ E ε = 0.02 \varepsilon=0.02 ε = 0.02 0.05 0.05 0.05 0.13 0.13 0.13 I ( X ; M ) I(X;M) I ( X ; M ) β Δ E = 4.30 \beta\Delta E=4.30 β Δ E = 4.30 − β ⟨ W ⟩ -\beta\langle W \rangle − β ⟨ W ⟩
解答 (a) k B T = 8.617 × 10 − 5 e V K − 1 × 0.102 K = 8.79 μ e V k_{\mathrm B} T=8.617\times10^{-5}\,\mathrm{eV\,K^{-1}}\times0.102\,\mathrm K=8.79\,\mu\mathrm{eV} k B T = 8.617 × 1 0 − 5 eV K − 1 × 0.102 K = 8.79 μ eV β E C = 111 / 8.79 = 12.6 \beta E_{\mathrm C}=111/8.79=12.6 β E C = 111/8.79 = 12.6 β Δ E = 2 × 12.6 × 0.125 = 3.16 \beta\Delta E=2\times12.6\times0.125=3.16 β Δ E = 2 × 12.6 × 0.125 = 3.16 − β W o k = ln 2 1 + e − 3.16 = 0.693 − 0.042 = 0.651 -\beta W_{\mathrm{ok}}=\ln\frac{2}{1+\mathrm{e}^{-3.16}}=0.693-0.042=0.651 − β W ok = ln 1 + e − 3.16 2 = 0.693 − 0.042 = 0.651 ln 2 \ln2 ln 2 0.940 0.940 0.940 0.9 0.9 0.9 4.7.2 節の B / τ B/\tau B / τ Δ n g \Delta n_{\mathrm g} Δ n g ln 2 \ln2 ln 2
(b) 誤った周の割合を f f f f Δ E f\,\Delta E f Δ E f × 3.16 = ( 0.9 − 0.75 ) × 0.693 = 0.104 f\times3.16=(0.9-0.75)\times0.693=0.104 f × 3.16 = ( 0.9 − 0.75 ) × 0.693 = 0.104 f ≈ 0.033 f\approx0.033 f ≈ 0.033
(c) I = ln 2 − h b ( ε ) I=\ln2-h_{\mathrm b}(\varepsilon) I = ln 2 − h b ( ε ) ε = 0.02 \varepsilon=0.02 ε = 0.02 0.693 − 0.098 = 0.595 0.693-0.098=0.595 0.693 − 0.098 = 0.595 0.05 0.05 0.05 0.495 0.495 0.495 0.13 0.13 0.13 0.307 0.307 0.307 β Δ E = 4.30 \beta\Delta E=4.30 β Δ E = 4.30 ln 2 1 + e − 4.30 − 4.30 ε = 0.680 − 4.30 ε \ln\frac{2}{1+\mathrm{e}^{-4.30}}-4.30\varepsilon=0.680-4.30\varepsilon ln 1 + e − 4.30 2 − 4.30 ε = 0.680 − 4.30 ε 0.594 0.594 0.594 0.465 0.465 0.465 0.121 0.121 0.121 ε = 0.02 \varepsilon=0.02 ε = 0.02 β Δ E = ln 49 = 3.89 \beta\Delta E=\ln49=3.89 β Δ E = ln 49 = 3.89 ε = 0.13 \varepsilon=0.13 ε = 0.13 Δ E \Delta E Δ E
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com