tecktom.com

当てる道具:径数つきの作用と配置の空間の計量

2026年10月15日8分で読めますAI生成教科書『虎の巻』第2部 第12章 測地線は固有時の作用の停留
目次
  1. 4つの座標を一般化座標として扱う
  2. 径数の取り替えと
  3. 第1部第2章の計量:自由な運動は配置の空間の測地線
  4. 木下の層

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第2部 第12章 §2.12.2 ★★★ Euler–Lagrange 方程式を4つの xμ(λ)x^\mu(\lambda) に当てる。径数の取り替えの自由度と、第1部第2章の「質量行列が配置の空間の計量になる」をここで使う

4つの座標を一般化座標として扱う

作用 (2.12.4) は、径数 λ\lambda を「時刻」、4つの xμx^\mu を一般化座標とみなした力学の作用と同じ形をしている。LL は λ\lambda をあらわに含まず、xμx^\mu と x˙μ\dot x^\mu の関数である。端点を固定した変分から、第1部第4章の Euler–Lagrange 方程式

ddλ∂L∂x˙μ−∂L∂xμ=0(μ=0,1,2,3)(2.12.7)\frac{\mathrm{d} }{\mathrm{d} \lambda}\frac{\partial L}{\partial \dot x^\mu}-\frac{\partial L}{\partial x^\mu}=0\qquad(\mu=0,1,2,3)\tag{2.12.7}

が出る(第1部第4章)。導き方は qi(t)q_i(t) のときと同じで、添字の位置が上下にあることは計算に関係しない。

径数の取り替えと H=0H=0

第2部第3章で ημν\eta_{\mu\nu} のときに確かめたことは、gμν(x)g_{\mu\nu}(x) でもそのまま成り立つ。LL は x˙μ\dot x^\mu の1次の同次関数なので、同次関数についての Euler の定理から

Hλ=x˙μ∂L∂x˙μ−L=0(2.12.8)H_\lambda=\dot x^\mu\frac{\partial L}{\partial \dot x^\mu}-L=0\tag{2.12.8}

が恒等的に成り立ち、Hessian ∂2L/∂x˙μ∂x˙ν\partial^2L/\partial\dot x^\mu\partial\dot x^\nu は x˙ν\dot x^\nu を固有値 00 の固有ベクトルに持つ(第2部第3章)。これは、径数を λ→λ′(λ)\lambda\to\lambda'(\lambda)(単調増加)と取り替えても作用の値が変わらないことの表れで、同じ世界線を表す解が径数の数だけある。そのため式 (2.12.7) の4本は独立でなく、どれか1本は残り3本から出る。

この自由度は、方程式を書いたあとで径数を1つに決めれば取り除ける。変分をとる前に λ=τ\lambda=\tau と決めてしまうと、比べる世界線ごとに ∫dτ\int\mathrm{d}\tau の範囲が変わり、端点を固定した変分にならない。そこで、変分をとって Euler–Lagrange 方程式を書いてから λ=τ\lambda=\tau と置くという順序を守る。2.12.3節の計算はこの順序で行う。

第1部第2章の計量:自由な運動は配置の空間の測地線

計量と測地線は、一般相対論より前に第1部第2章で出ていた。時間によらない拘束のもとで、運動エネルギーは質量行列 Mij(q)M_{ij}(q) を使って T=12∑i,jMij(q)q˙iq˙jT=\frac12\sum_{i,j}M_{ij}(q)\dot q_i\dot q_j と書け、2T dt2=∑i,jMij dqidqj2T\,\mathrm{d} t^2=\sum_{i,j}M_{ij}\,\mathrm{d} q_i\mathrm{d} q_j は配置の空間の長さの2乗とみなせた(第1部第2章)。ポテンシャルの無い拘束運動では L=T=12∑Mijq˙iq˙jL=T=\frac12\sum M_{ij}\dot q_i\dot q_j で、これは 2.12.3節で出てくる L2=12gμνx˙μx˙νL_2=\frac12g_{\mu\nu}\dot x^\mu\dot x^\nu と同じ形をしている。したがって、拘束されて自由に動く粒子の軌道は、質量行列を計量とする配置の空間の測地線で、時刻 tt はその測地線の上で一定の速さで進む径数になる。一般相対論の測地線は、計量の符号が (+,−,−,−)(+,-,-,-) であること、時刻 tt も座標の1つであることを除けば、同じ計算である。

この見方に立つと、拘束された自由粒子が直線を進まないのは「拘束力」のためとも「配置の空間が曲がっている」ためとも言える。一般相対論は後者の言い方を時空に当てはめたものである。

例題 2.12.2 球面に拘束された粒子の測地線 ★★

オリジナル質量 mm の粒子が半径 aa の滑らかな球面に拘束され、外力を受けずに動く。位置を極角 θ\theta・方位角 φ\varphi で表す。

  1. (1) Lagrangian L=12ma2(θ˙2+sin⁡2θ φ˙2)L=\frac12ma^2(\dot\theta^2+\sin^2\theta\,\dot\varphi^2) の Euler–Lagrange 方程式を書き、θ¨+Γθφφφ˙2=0\ddot\theta+\Gamma^\theta{}_{\varphi\varphi}\dot\varphi^2=0、φ¨+2Γφθφθ˙φ˙=0\ddot\varphi+2\Gamma^\varphi{}_{\theta\varphi}\dot\theta\dot\varphi=0 の形にして Γ\Gamma を読み取れ。
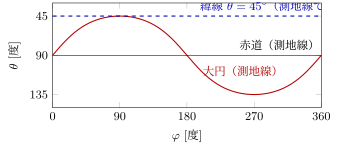
  2. (2) 赤道 θ=π/2\theta=\pi/2 を一定の φ˙\dot\varphi で回る運動は解か。緯線 θ=π/4\theta=\pi/4 を一定の φ˙≠0\dot\varphi\neq0 で回る運動は解か。
  3. (3) 赤道上の点 φ=0\varphi=0 から赤道と角 ii をなす向きに北へ出発した解が、cot⁡θ=tan⁡i sin⁡φ\cot\theta=\tan i\,\sin\varphi という曲線に乗ることを、θ˙\dot\theta と φ˙\dot\varphi の関係から確かめよ。最も北の点の θ\theta はいくつか。
解答

(1) ∂L∂θ˙=ma2θ˙\frac{\partial L}{\partial \dot\theta}=ma^2\dot\theta、∂L∂θ=ma2sin⁡θcos⁡θ φ˙2\frac{\partial L}{\partial \theta}=ma^2\sin\theta\cos\theta\,\dot\varphi^2、∂L∂φ˙=ma2sin⁡2θ φ˙\frac{\partial L}{\partial \dot\varphi}=ma^2\sin^2\theta\,\dot\varphi、∂L∂φ=0\frac{\partial L}{\partial \varphi}=0 なので、ma2ma^2 で割って

θ¨−sin⁡θcos⁡θ φ˙2=0,ddt(sin⁡2θ φ˙)=0 ⟺ φ¨+2cot⁡θ θ˙φ˙=0.\ddot\theta-\sin\theta\cos\theta\,\dot\varphi^2=0,\qquad \frac{\mathrm{d} }{\mathrm{d} t}(\sin^2\theta\,\dot\varphi)=0\ \Longleftrightarrow\ \ddot\varphi+2\cot\theta\,\dot\theta\dot\varphi=0 .

よって Γθφφ=−sin⁡θcos⁡θ\Gamma^\theta{}_{\varphi\varphi}=-\sin\theta\cos\theta、Γφθφ=Γφφθ=cot⁡θ\Gamma^\varphi{}_{\theta\varphi}=\Gamma^\varphi{}_{\varphi\theta}=\cot\theta で、ほかは 00 である(2Γφθφθ˙φ˙2\Gamma^\varphi{}_{\theta\varphi}\dot\theta\dot\varphi は Γφθφθ˙φ˙+Γφφθφ˙θ˙\Gamma^\varphi{}_{\theta\varphi}\dot\theta\dot\varphi+\Gamma^\varphi{}_{\varphi\theta}\dot\varphi\dot\theta をまとめたもの)。

(2) 赤道では sin⁡θcos⁡θ=0\sin\theta\cos\theta=0 なので θ=π/2\theta=\pi/2, θ˙=0\dot\theta=0, φ˙\dot\varphi 一定は2本とも満たす。解である。緯線 θ=π/4\theta=\pi/4 では θ¨=sin⁡θcos⁡θ φ˙2=12φ˙2≠0\ddot\theta=\sin\theta\cos\theta\,\dot\varphi^2=\frac12\dot\varphi^2\neq0 となり、θ\theta を一定に保てない。緯線は測地線でない。緯線を回り続けるには、球面の接線方向(南向き)の力で引き続ける必要がある。

(3) 第2式から sin⁡2θ φ˙=ℓ\sin^2\theta\,\dot\varphi=\ell(一定)、エネルギー保存から θ˙2+sin⁡2θ φ˙2=w2\dot\theta^2+\sin^2\theta\,\dot\varphi^2=w^2(一定)。出発点では θ˙=−wsin⁡i\dot\theta=-w\sin i、φ˙=wcos⁡i\dot\varphi=w\cos i なので ℓ=wcos⁡i\ell=w\cos i。曲線 cot⁡θ=tan⁡isin⁡φ\cot\theta=\tan i\sin\varphi を tt で微分すると −θ˙/sin⁡2θ=tan⁡icos⁡φ φ˙-\dot\theta/\sin^2\theta=\tan i\cos\varphi\,\dot\varphi で、これが2つの保存則と矛盾しないことを確かめる。θ˙=−tan⁡icos⁡φsin⁡2θ φ˙=−ℓtan⁡icos⁡φ\dot\theta=-\tan i\cos\varphi\sin^2\theta\,\dot\varphi=-\ell\tan i\cos\varphi を θ˙2+ℓ2/sin⁡2θ=w2\dot\theta^2+\ell^2/\sin^2\theta=w^2 に入れ、1/sin⁡2θ=1+cot⁡2θ=1+tan⁡2isin⁡2φ1/\sin^2\theta=1+\cot^2\theta=1+\tan^2i\sin^2\varphi を使うと

ℓ2tan⁡2icos⁡2φ+ℓ2(1+tan⁡2isin⁡2φ)=ℓ2(1+tan⁡2i)=ℓ2cos⁡2i=w2\ell^2\tan^2i\cos^2\varphi+\ell^2(1+\tan^2i\sin^2\varphi)=\ell^2(1+\tan^2i)=\frac{\ell^2}{\cos^2i}=w^2

となり、ℓ=wcos⁡i\ell=w\cos i と一致する。出発点 φ=0\varphi=0 で θ=π/2\theta=\pi/2 も満たすので、解はこの曲線に乗る。最も北の点は φ=π/2\varphi=\pi/2 で cot⁡θ=tan⁡i\cot\theta=\tan i、つまり θ=π/2−i\theta=\pi/2-i である。この曲線は球の中心を通る平面と球面の交わり(大円)で、そのことは 2.12.5節の例題で保存量から示す。
図

図 2.12.1 球面の上の曲線を座標 (φ,θ)(\varphi,\theta) の平面に描いたもの(例題 2.12.2、i=45∘i=45^\circ。縦軸は北を上にするため θ\theta を下向きに増やした)。大円 cot⁡θ=tan⁡isin⁡φ\cot\theta=\tan i\sin\varphi は座標の平面では曲がって見え、緯線は水平な直線に見えるが、測地線は大円のほうである。座標の平面で直線に見えるかどうかは、測地線かどうかと関係しない。3本とも近似を含まない厳密な曲線である

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ