解析力学から様々な理論分野を組み立てる 第2部 第18章 §2.18.3 ★★★ 真空の重力波は進む向きに垂直な面の中の跡 0 の対称行列で書け、h+ と h× が質点の輪を互いに 45° 回った向きに伸び縮みさせる
TT ゲージ
真空(Tμν=0)で +z 方向へ進む単色の波 hˉμν=Re[εμνe−ik(x0−z)] を考える。調和ゲージの後に残る □ξν=0 のゲージの自由を使うと、さらに
h0μ=0,h=0 (跡が 0),∂jhij=0 (横波)(2.18.16)
にできる。これを TT ゲージ(transverse-traceless)と呼ぶ。跡が 0 なので hˉμν=hμν である。+z 方向へ進む波では横波の条件から hi3=0 になり、残るのは x,y の2行2列の跡が 0 の対称行列だけである。ひずみ h^ij=−hij で書くと
h^ijTT=h+h×0h×−h+0000,h+=h+(t−z/c),h×=h×(t−z/c)(2.18.17)
である。h+ をプラス偏極、h× をクロス偏極と呼ぶ。この形が真空の線形化した Einstein 方程式 Gμν(1)=0 と調和条件を満たすことは verify で直接確かめた。2.18.2節で数えた2つの自由度がこの2つである。
自由落下する質点の輪
TT ゲージの座標は、自由落下する質点に固定した目盛りになっている。実際、静止した質点 uμ=(c,0,0,0) の測地線方程式の加速度は Γi00 に比例し、(2.18.3) で h0μ=0 なら Γi00=0 なので、質点の座標 xi は時間がたっても変わらない。変わるのは座標の差に対する固有の長さである。x 軸に沿って座標の長さ L だけ離れた2つの質点の間の固有の長さは
L固有=∫0L1+h^xxdx=L(1+21h+)+O(h2)(2.18.18)
となる(波長が L より十分長いとした)。同じことを座標に依らない形で書くのが測地線偏差の方程式(第2部第14章)で、1次の Riemann テンソル Ri0j0=21∂02h^ij を使うと、質点の間隔 ξi の固有の長さで測った加速度は
dt2d2ξi=21j∑∂t2∂2h^ijξj(2.18.19)
になる。これを積分すると、間隔のずれは δξi=21∑jh^ijξj で、(2.18.18) と同じ結果になる。重力波は潮汐力として質点の間隔に作用する。
xy 面に円形に並べた質点の輪で (2.18.19) を見ると、h+ は x 方向に伸ばすときに y 方向に縮め、半周期後には逆になる。h× は同じ変形を 45° 回した向きに起こす(図 2.18.1)。
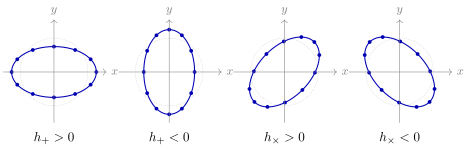
図 2.18.1 +z 方向(紙面の手前向き)へ進む重力波が、自由落下する質点の輪(点線の円)を変形させるようす。変形の大きさは見やすいように誇張してある(実際の h^ は 10−21 程度)。左の2つが h+ の山と谷、右の2つが h× の山と谷で、h× の変形は h+ の変形を 45° 回したものになっている
例題 2.18.3 偏極の回転と、干渉計の腕の伸び ★★
オリジナル
- (1) xy 面の中で座標軸を角 θ だけ回すと、偏極の組 (h+,h×) はどう変わるか。e+=(100−1)、e×=(0110) と書き、回転行列 R(θ) について R(θ)e+R(θ)T を計算して答えよ。
- (2) 腕の長さ L=4km の2本の腕を x 軸と y 軸に沿って置いた干渉計に、+z 方向から h+=1.0×10⁻²¹ の波が来た。各腕の固有の長さの変化と、2本の腕の長さの差の変化を求めよ。
解答
(1) R(θ)=(cosθsinθ−sinθcosθ) として掛け算すると
R(θ)e+R(θ)T=(cos2θ−sin2θ2sinθcosθ2sinθcosθsin2θ−cos2θ)=cos2θe++sin2θe×.
同様に Re×RT=−sin2θe++cos2θe× である。したがって座標軸を θ 回すと、(h+,h×) は角 2θ だけ回る。θ=45∘ で e+ が e× になり、図 2.18.1 の 45° の関係が出る。θ=180∘ で元に戻ることは、この変形が向きを持たない「楕円」であることの表れである。ベクトル(電磁波の偏光)が θ で1回りするのに対し、ここでは 2θ になる。これがスピン2(ヘリシティ ±2)と呼ばれる理由である。
(2) (2.18.18) から、x の腕の固有の長さの変化は 21h+L=21×1.0×10−21×4×103m=2×10⁻¹⁸m。y の腕は h^yy=−h+ なので −2×10⁻¹⁸m。差の変化は h+L=4×10⁻¹⁸m で、陽子の半径(約 10−15m)の千分の一より小さい。Michelson 型の干渉計は2本の腕の長さの差を光の位相差として読むので、+ 偏極に最も感度が高く、× 偏極(腕に対して 45° 回った向き)には x と y の腕が同じだけ伸びるので感度を持たない。
この長さを光で測るときの限界は、光そのものの量子的なゆらぎ(光子の数のゆらぎによる散射雑音と、鏡を押す放射圧のゆらぎ)で決まる。LIGO は 2019 年から、真空のゆらぎを一方の直交成分で小さくしたスクイーズド光を干渉計に入れて、散射雑音を下げている(M. Tse et al.(2019)、Phys. Rev. Lett. 123、231107)。スクイーズド光の量子状態は光学と量子エレクトロニクス 第31章、それで測定の精度の限界がどう変わるかは相対エントロピーから情報と物理を組み立てる 第3部第8章で扱う。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
