解析力学から様々な理論分野を組み立てる 第2部 第14章 §2.14.1 ★★★ 共変微分の交換子として Riemann テンソルを定義し、小さなループに沿って一周させたベクトルの回転がこのテンソルで書けることを示す
第2部第12章では、平坦な時空でも極座標で書けば Christoffel 記号 Γρμν が 0 でないことを見た(第2部第12章)。Γ は座標の選び方で値が変わり、1点でなら必ず 0 にすることができる。第2部第11章では、自由落下するエレベーターの中で重力が消えることを等価原理と呼んだが、エレベーターの床と天井での落ち方のわずかな違い、つまり潮汐力だけは座標の取り替えで消せなかった(第2部第11章)。潮汐力は、近くを並んで自由落下する2つの粒子の相対加速度である。Newton の重力ではポテンシャル Φ の2階微分 ∂i∂jΦ で表される。この章では、計量の2階微分から作られて座標によらない意味をもつ量(Riemann テンソル)を1つ作り、それが潮汐力の相対論の形であることを示す。
作る量を先に書いておく。第2部第13章で導入した共変微分 ∇μ について(第2部第13章)、2回の微分の順番を入れ替えた差
[∇μ,∇ν]Vρ=RρσμνVσ
で Riemann テンソル Rρσμν を定める。図形としての意味は「小さなループに沿ってベクトルを平行移動して一周させたときの向きのずれ」である(2.14.1節)。このテンソルは添字の入れ替えについていくつかの対称性をもち、4次元では独立な成分が 20 個になる。微分についての Bianchi 恒等式も満たす(2.14.2節)。近くを並んで進む2本の測地線の間隔 ξρ は測地線偏差の方程式 dτ2D2ξρ=Rρσμνuσuμξν に従い、弱い場ではこれが Newton の潮汐力 −∂i∂jΦξj に一致する(2.14.3節)。Riemann テンソルを縮約した Ricci テンソルは、自由落下する粒子の小さな雲の体積が縮む速さを表し、物質の無い所では 0 になる(2.14.4節)。2次元・3次元の球面や双曲面の曲率を sympy で計算し(2.14.5節)、学部で習う曲面の Gauss 曲率と Newton の潮汐力の式に対応させる(2.14.6節)。
この章も計量の符号は (+,−,−,−)(Landau–Lifshitz と同じ)で、曲率の定義は MTW・Carroll と同じ式である。そのため Riemann テンソルと Ricci テンソルの成分はそれらの教科書と一致し、スカラー曲率 R の符号だけが違う(第2部第11章の対応表)。上下に1回ずつ現れるギリシャ添字だけ和をとる。曲面の例(正定値の計量)でも同じ定義式を使う。
平行移動と共変微分(第2部第13章から)
平行移動と共変微分は、第2部第13章の定義 2.13.6 と式 (2.13.14) で定めた。この章の計算に使う形で再掲する。曲線 xμ(λ) に沿って平行移動されたベクトル Vρ(λ) は、第13章の DVρ/dλ=0 を成分で書いた
dλdVρ+ΓρμσdλdxμVσ=0(2.14.1)
を満たす。ベクトル場 Vρ(x) の共変微分は
∇μVρ=∂μVρ+ΓρμλVλ(2.14.2)
で、これは添字を1つ増やしたテンソルになる。Γ は下の2つの添字について対称で(捩れが無い)、∇μgνλ=0 を満たす(計量と両立する)。1点 P を選ぶと、P で Γρμν(P)=0 かつ ∂λgμν(P)=0 となる座標(局所慣性系の座標)を必ずとることができる(第13章の式 (2.13.20))。
式 (2.14.1) は行列で書くと見通しがよい。μ ごとに (Γμ)ρσ:=Γρμσ という行列を作ると、平行移動は dλdV=−x˙μΓμV と書くことができる。電磁場の中の荷電粒子の波動関数の位相が eiqAμdxμ/ℏ で変わるのと同じ形で、Γμ はベクトルの成分を隣の点へ運ぶときの変換を表す。ただし Γμ は数でなく行列で、異なる μ の行列は交換しない。
共変微分の交換子
関数 f では ∂μ∂νf=∂ν∂μf だが、ベクトルの共変微分は2回続けると順番によって値が変わる。∇νVρ は添字 ν(下)と ρ(上)をもつテンソルなので、もう1回の共変微分は
∇μ∇νVρ=∂μ(∇νVρ)−Γλμν∇λVρ+Γρμλ∇νVλ
である。μ と ν を入れ替えて引くと、第2項は Γλμν の対称性で消える。∂μ∂νVρ も打ち消し合う。残りに ∇νVρ=∂νVρ+ΓρνσVσ を入れると、V の1階微分を含む項は
Γρνσ∂μVσ−Γρμσ∂νVσ+Γρμλ∂νVλ−Γρνλ∂μVλ=0
と打ち消し合い、V そのものに比例する項だけが残る。
定義 2.14.1(Riemann テンソル)
Rρσμν=∂μΓρνσ−∂νΓρμσ+ΓρμλΓλνσ−ΓρνλΓλμσ(2.14.3)
を Riemann テンソル(曲率テンソル)と呼ぶ。上の計算により、すべてのベクトル場 V について
[∇μ,∇ν]Vρ=RρσμνVσ(2.14.4)
が成り立つ。行列で書けば Rμν:=(Rρσμν)ρσ=∂μΓν−∂νΓμ+[Γμ,Γν] である(後ろの2つの添字を表に出した行列で、Ricci テンソルとは別物)。
左辺 [∇μ,∇ν]Vρ はテンソルの共変微分の差なのでテンソルであり、V は任意なので Rρσμν もテンソルになる。Γ そのものはテンソルでないが、この組み合わせでは座標変換の余分な項が打ち消し合う。したがって、ある座標で1点の R がすべて 0 なら、どの座標でもその点の R は 0 である。Γ と違い、R は座標の取り替えで消すことができない。
行列の式 ∂μΓν−∂νΓμ+[Γμ,Γν] は、電磁場テンソル Fμν=∂μAν−∂νAμ(第2部第8章)に行列の交換子を足した形をしている。Aμ が数なら交換子は 0 で、Fμν に戻る。Aμ が行列になるゲージ場(非可換ゲージ場)の場の強さも同じ形をしている。
小さなループに沿って一周させる
式 (2.14.4) の図形としての意味を、平行移動で確かめる。点 P から座標 xμ の方向に δa、続いて xν の方向に δb 進んで点 Q へ行く経路を経路1、先に xν の方向、次に xμ の方向へ進んで同じ Q へ行く経路を経路2とする(μ=ν は固定し、和はとらない)。
命題 2.14.2(ループに沿った平行移動のずれ ★★★)
P のベクトル V を経路1と経路2に沿って Q まで平行移動した結果の差は、δaδb の2次までで
V経路1ρ−V経路2ρ=−RρσμνVσδaδb(2.14.5)
である。したがって P から「xμ に +δa、xν に +δb、xμ に −δa、xν に −δb」と小さな四角形を一周させたベクトルは、δVρ=−RρσμνVσδaδb だけ変わる。
証明
xμ の方向に長さ ϵ だけ平行移動する。式 (2.14.1) を ϵ について2次まで解くと、始点の値を使って
V(ϵ)=[1−ϵΓμ−2ϵ2(∂μΓμ−ΓμΓμ)]V+O(ϵ3)
となる(dϵdV=−ΓμV をもう1回微分すると dϵ2d2V=−(∂μΓμ)V+ΓμΓμV)。経路1では、2本目の辺の始点が P から δa ずれているので、そこでの行列は Γν+δa∂μΓν である。2本の辺を続けた結果のうち δaδb に比例する項は
(−∂μΓν+ΓνΓμ)Vδaδb
で、δa2・δb2 の項と1次の項は経路2と同じになる。経路2の δaδb の項は μ と ν を入れ替えた (−∂νΓμ+ΓμΓν)Vδaδb なので、差は
−(∂μΓν−∂νΓμ+ΓμΓν−ΓνΓμ)Vδaδb=−RμνVδaδb
である。成分では (ΓμΓν)ρσ=ΓρμλΓλνσ なので、これは式 (2.14.5) の右辺になる。四角形の一周は、経路1のあと経路2を逆にたどることに当たる。経路2を逆にたどる平行移動は、差の O(δaδb) の量を最低次では変えずに P へ戻す。
平坦な時空を慣性系の座標で書けば Γ=0 なので、一周させたベクトルは元に戻る。極座標で書いた平面では Γ=0 だが、平面の上のベクトルは極座標で計算しても一周して元に戻るので、R=0 である(2.14.2節の例題で計算する)。逆に、どこかで R=0 なら、その近くにはどのような座標をとっても Γ を 0 にできない領域がある。R=0 が時空が平坦であるための条件になる。
例題 2.14.1 測地三角形を一周させたベクトル ★★★
オリジナル半径 a の球面 ds2=a2(dθ2+sin2θdφ2) の上に、北極 N と赤道上の2点 A=(θ,φ)=(π/2,0)、B=(π/2,α)(0<α<π)を頂点とする三角形をとる。辺は赤道の弧 AB と、子午線の弧 BN・NA である。球面の Christoffel 記号は Γθφφ=−sinθcosθ、Γφθφ=Γφφθ=cotθ で、ほかは 0 である(第2部第12章)。長さが1の基底を e1=∂θ/a(南向き)、e2=∂φ/(asinθ)(東向き)とする。
- (1) 赤道と子午線のそれぞれに沿って平行移動すると、V=V1e1+V2e2 の成分 V1, V2 が変わらないことを示せ。このことから、赤道と子午線が測地線であることを確かめよ。
- (2) A で北を向くベクトルを A→B→N→A と一周させる。戻ってきたベクトルは、はじめの向きから何ラジアン、どちら向きに回っているか。
- (3) 回転角を三角形の面積と比べよ。α=π/2(球面の8分の1)のときの値を求め、命題 2.14.2 の小さなループを並べた結果と一致することを確かめよ。
解答
(1) 赤道 θ=π/2 の上では Γθφφ=−sinθcosθ=0、Γφφθ=cotθ=0 なので、径数を φ にとった式 (2.14.1) は dφdVθ=dφdVφ=0 になる。sinθ=1 なので V1=aVθ、V2=aVφ も変わらない。子午線 φ=一定 の上で径数を θ にとると、x˙θ=1, x˙φ=0 で
dθdVθ=−ΓθθσVσ=0,dθdVφ=−ΓφθφVφ=−cotθVφ
である。2つ目から dθd(sinθVφ)=cosθVφ−sinθcotθVφ=0 なので、V1=aVθ と V2=asinθVφ は変わらない。赤道の接ベクトルは e2、子午線の接ベクトルは ±e1 で、どちらも成分が一定のまま運ばれる。接ベクトルを平行移動しながら進む曲線なので、赤道と子午線は測地線である。平行移動は内積を保つので、測地線に沿って運ばれたベクトルは、進む向きとの角を一定に保つ。
(2) A では V=−e1(北向き)である。辺 AB では成分が変わらないので、B でも北を向く。辺 BN では北が進む向きなので、V は進む向きを向いたまま北極に着く。北極では基底 e1, e2 が定まらないので、北極の接平面で向きを方位角で表す。子午線 φ を北極から出ていく向きの方位角を φ とすると、子午線 α を北極へ入ってきた V は、出ていく向きと逆の方位角 α+π を向く。辺 NA は方位角 0 の向きに出ていくので、V は進む向き(方位角 0)から方位角が増える向きに α+π の角をなす。辺 NA の上で進む向きは e1(南)で、方位角 π/2 の向きは e2(東)につながる。NA も測地線なので角は保たれ、A に戻ったベクトルは
V=cos(α+π)e1+sin(α+π)e2=cosα(−e1)+sinα(−e2)
である。−e1 は北、−e2 は西なので、ベクトルは北から西へ角 α だけ回っている。外から見て三角形を反時計回り(東へ進み、北へ上り、南へ下りる)にたどったので、ベクトルもたどった向きと同じ反時計回りに α 回った。
(3) 三角形は 0≤φ≤α の北半球の部分なので、面積は
A△=∫0α∫0π/2a2sinθdθdφ=a2α
で、回転角 α は A△/a2 に等しい。α=π/2 では三角形は球面の8分の1(面積 πa2/2)で、3つの角がどれも直角である。北を向いて出たベクトルは π/2 回って西を向いて戻る。命題 2.14.2 では、座標の幅 δθδφ の小さな四角形を一周させたベクトルの回転角は、Rθφθφ=sin2θ(2.14.2節の例題)から sinθδθδφ、つまり面積 a2sinθδθδφ を a2 で割ったものになる。三角形を小さな四角形で埋めると、隣り合う四角形の共通の辺は逆向きに2回たどるので打ち消し合い、外周だけが残る。2次元の回転どうしは交換するので回転角は足し合わさり、∫0α∫0π/2sinθdθdφ=α で (2) と一致する。小さなループの面積則が、面積が a2 と同じ大きさの大きなループでもそのまま成り立っている。数値で平行移動を積分した結果も α に一致する(図 2.14.1、scripts/verify_ch2-14.py)。緯線を一周させた場合の回転角 2π(1−cosθ0)(第2部第13章の式 (2.13.24))も、北極のまわりの帽子の面積を a2 で割ったもので、同じ面積則の例である。
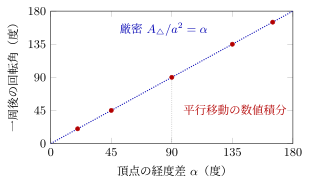
図 2.14.1 北極と赤道上の2点を頂点とする測地三角形を一周させたベクトルの回転角(例題 2.14.1)。点線は面積を a2 で割った厳密な値 α、点は平行移動の式を3本の辺に沿って数値積分した値。α=90∘ が球面の8分の1の三角形
Foucault の振り子
北極からの余緯度 θ0 にある Foucault の振り子の振動面は、地球が1回自転する間(1恒星日)に地面に対して 2πcosθ0 だけ回転する。これは第2部第13章で緯線に沿って一周させたベクトルの、正規直交基底に対する回転角 −2πcosθ0(式 (2.13.24))と大きさが同じである。振動面の向きは、自転とともに緯線に沿って運ばれるベクトルで、地面に固定した基底(南向きと東向き)から見ると、平行移動のずれがそのまま振動面の回転として見える。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
