tecktom.com

出てくるもの (1):エネルギー準位と作用変数の量子化

2026年10月15日10分で読めますAI生成教科書『虎の巻』第4部 第4章 調和振動子
目次
  1. 代数だけで準位を決める
  2. 作用変数の量子化は厳密
  3. 零点エネルギーと不確定性
  4. 位置と運動量の行列要素
  5. 木下の層

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第4部 第4章 §4.4.3 ★★★ n^\hat n の固有値は 0,1,2,…0,1,2,\dots、En=ℏω(n+12)E_n=\hbar\omega(n+\frac12)。作用変数は Jn=(n+12)ℏJ_n=(n+\frac12)\hbar で、Bohr–Sommerfeld の条件が調和振動子では厳密に成り立つ

代数だけで準位を決める

[a^, a^†]=1\left[\hat a,\,\hat a^\dagger\right]=1 だけから、n^=a^†a^\hat n=\hat a^\dagger\hat a の固有値がすべて決まる。手順は3段である。

第1に、n^\hat n の固有値は負でない。n^∣ν⟩=ν∣ν⟩\hat n| \nu \rangle =\nu| \nu \rangle、⟨ν∣ν⟩=1\langle \nu | \nu \rangle =1 とするとν=⟨ν∣a^†a^∣ν⟩=∥a^∣ν⟩∥2≥0\nu=\langle \nu | \hat a^\dagger\hat a | \nu \rangle =\lVert \hat a| \nu \rangle \rVert ^2\ge0 で、等号は a^∣ν⟩=0\hat a| \nu \rangle =0 のときに限る。

第2に、a^\hat a は固有値を 11 だけ下げ、a^†\hat a^\dagger は 11 だけ上げる。[n^, a^]=−a^\left[\hat n,\,\hat a\right]=-\hat a, [n^, a^†]=a^†\left[\hat n,\,\hat a^\dagger\right]=\hat a^\dagger から

n^ a^∣ν⟩=(a^n^−a^)∣ν⟩=(ν−1) a^∣ν⟩,n^ a^†∣ν⟩=(ν+1) a^†∣ν⟩\hat n\,\hat a| \nu \rangle =(\hat a\hat n-\hat a)| \nu \rangle =(\nu-1)\,\hat a| \nu \rangle ,\qquad \hat n\,\hat a^\dagger| \nu \rangle =(\nu+1)\,\hat a^\dagger| \nu \rangle

である。式 (4.4.15) の言葉では、n^\hat n が生成する回転で a^\hat a は位相 e−iφ\mathrm{e}^{-\mathrm{i}\varphi} を受け取るので、n^\hat n の固有値を1つずらす。

第3に、ν\nu が整数でないと矛盾する。a^\hat a を繰り返し掛けると固有値は ν,ν−1,ν−2,…\nu,\nu-1,\nu-2,\dots と下がり、いずれ負になって第1の結果に反する。これを止めるには、ある段で a^∣ν−k⟩=0\hat a| \nu-k \rangle =0 になる必要があり、そのとき第1の結果から ν−k=0\nu-k=0 である。したがって ν\nu は負でない整数 n=0,1,2,…n=0,1,2,\dots で、最低の状態 ∣0⟩| 0 \rangle は a^∣0⟩=0\hat a| 0 \rangle =0 で決まる。

定理 4.4.1(調和振動子の準位 ★★★)

[a^, a^†]=1\left[\hat a,\,\hat a^\dagger\right]=1 のとき、n^=a^†a^\hat n=\hat a^\dagger\hat a の固有値は n=0,1,2,…n=0,1,2,\dots で、規格化された固有状態は

∣n⟩=(a^†)nn!∣0⟩,a^∣n⟩=n ∣n−1⟩,a^†∣n⟩=n+1 ∣n+1⟩(4.4.17)| n \rangle =\frac{(\hat a^\dagger)^n}{\sqrt{n!}}| 0 \rangle ,\qquad \hat a| n \rangle =\sqrt n\,| n-1 \rangle ,\qquad \hat a^\dagger| n \rangle =\sqrt{n+1}\,| n+1 \rangle\tag{4.4.17}

である。エネルギー準位は

En=ℏω(n+12),n=0,1,2,…(4.4.18)E_n=\hbar\omega\Bigl(n+\frac12\Bigr),\qquad n=0,1,2,\dots\tag{4.4.18}

で、間隔は一定の ℏω\hbar\omega である。

係数 n\sqrt n は ∥a^∣n⟩∥2=⟨n∣n^∣n⟩=n\lVert \hat a| n \rangle \rVert ^2=\langle n | \hat n | n \rangle =n から、n+1\sqrt{n+1} は ∥a^†∣n⟩∥2=⟨n∣a^a^†∣n⟩=n+1\lVert \hat a^\dagger| n \rangle \rVert ^2=\langle n | \hat a\hat a^\dagger | n \rangle =n+1 から決まる(位相は実正に選ぶ)。

作用変数の量子化は厳密

式 (4.4.14) から、∣n⟩| n \rangle の作用変数の値は

Jn=(n+12)ℏ(4.4.19)J_n=\Bigl(n+\frac12\Bigr)\hbar\tag{4.4.19}

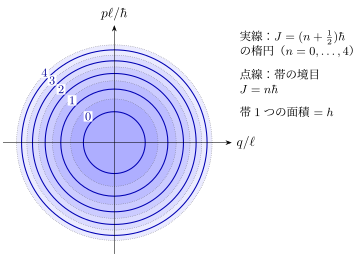
である。第1部第14章では、滑らかな転回点を持つポテンシャルについて Bohr–Sommerfeld の条件 J=(n+12)ℏJ=(n+\frac12)\hbar を、ℏ/J→0\hbar/J\to0 の極限で成り立つ近似として述べた。調和振動子では、この条件が近似でなく、すべての nn で厳密に成り立つ。言い換えると、古典の相空間で面積が 2πℏ(n+12)=h(n+12)2\pi\hbar(n+\frac12)=h(n+\frac12) の楕円を選ぶと、そのエネルギー ωJ\omega J がちょうど量子の準位になる。隣り合う楕円の間の帯の面積は hh で、1つの量子状態が相空間の面積 hh を占めることが目で見える(図 4.4.1)。第3部第3章(第3部第3章)で相空間の測度を dq dp/h\mathrm{d} q\,\mathrm{d} p/h に選んだのは、この数え方に合わせるためだった。

図

図 4.4.1 調和振動子の相空間(qq を ℓ\ell、pp を ℏ/ℓ\hbar/\ell で測ると楕円は円になる)。nn 番目の準位は面積 2πℏ(n+12)2\pi\hbar(n+\frac12) の円(実線)に対応する。点線の円 J=nℏJ=n\hbar で区切った帯は、どれも面積が h=2πℏh=2\pi\hbar で、実線の円はその帯の真ん中(面積の意味で)を通る

零点エネルギーと不確定性

最低のエネルギー E0=12ℏωE_0=\frac12\hbar\omega は、古典の最低エネルギー 00(q=p=0q=p=0 で静止)と違う。古典では相空間の1点に止まれるが、量子では qq と pp を同時に確定できないので、楕円の面積を 00 にすることができない。この下限は不確定性関係から直接出る。どの状態でも ⟨q^2⟩≥(Δq)2\langle \hat q^2 \rangle \ge(\Delta q)^2、⟨p^2⟩≥(Δp)2\langle \hat p^2 \rangle \ge(\Delta p)^2、Δq Δp≥ℏ/2\Delta q\,\Delta p\ge\hbar/2 なので

⟨H^⟩≥(Δp)22m+12mω2(Δq)2≥ℏ28m(Δq)2+12mω2(Δq)2≥ℏω2\langle \hat H \rangle \ge\frac{(\Delta p)^2}{2m}+\frac12m\omega^2(\Delta q)^2\ge\frac{\hbar^2}{8m(\Delta q)^2}+\frac12m\omega^2(\Delta q)^2\ge\frac{\hbar\omega}{2}

で、最後の不等号は相加相乗平均である。等号は (Δq)2=ℏ/(2mω)=ℓ2/2(\Delta q)^2=\hbar/(2m\omega)=\ell^2/2 のときで、これが ∣0⟩| 0 \rangle の幅になる(4.4.4節)。

位置と運動量の行列要素

式 (4.4.12) と (4.4.17) から、q^\hat q と p^\hat p は隣り合う準位の間にだけ 00 でない行列要素を持つ。

⟨n−1∣q^∣n⟩=ℓn2,⟨n−1∣p^∣n⟩=−iℏℓn2(4.4.20)\langle n-1 | \hat q | n \rangle =\ell\sqrt{\frac n2},\qquad \langle n-1 | \hat p | n \rangle =-\mathrm{i}\frac{\hbar}{\ell}\sqrt{\frac n2}\tag{4.4.20}

である。q^\hat q は a^\hat a と a^†\hat a^\dagger の1次式なので、準位を1つずつしか動かすことができない。電気双極子の遷移(第4部第12章)では、この性質が「調和振動子は Δn=±1\Delta n=\pm1 の遷移しか起こさず、吸収・放出の光の振動数は ω\omega ただ1つ」という選択則になる。古典の調和振動子の q(t)q(t) が振動数 ω\omega の正弦波1つで、倍音を含まないことの量子版である(4.4.6節)。

例題 4.4.3 零点エネルギーの大きさ ★★

オリジナル角振動数 ω=2π×1.0×1013 s−1\omega=2\pi\times1.0\times10^{13}\,\mathrm{s^{-1}}、質量 m=1.0×10⁻²⁶ kgm=1.0\times10^{-26}\,\mathrm{kg} の調和振動子を考える(分子の振動に近い大きさの値を選んだ)。ℏ=1.0546×10⁻³⁴ J s\hbar=1.0546\times10^{-34}\,\mathrm{J\,s}、kB=1.3806×10⁻²³ J K−1k_{\mathrm B}=1.3806\times10^{-23}\,\mathrm{J\,K^{-1}}、1 eV=1.6022×10⁻¹⁹ J1\,\mathrm{eV}=1.6022\times10^{-19}\,\mathrm J とする。

  1. (1) 準位の間隔 ℏω\hbar\omega と零点エネルギー E0E_0 を meV\mathrm{meV} で求め、300 K300\,\mathrm K の kBTk_{\mathrm B} T と比べよ。
  2. (2) ⟨H^⟩\langle \hat H \rangle を Δq\Delta q の関数として最小化する本文の計算をたどり、基底状態の位置の幅 Δq\Delta q を数値で求めよ。
  3. (3) 古典の振動子が零点エネルギー E0E_0 を持つとしたときの振幅 AA を求め、Δq\Delta q と比べよ。
解答

(1) ℏω=1.0546×10−34×6.283×1013=6.63×10⁻²¹ J\hbar\omega=1.0546\times10^{-34}\times6.283\times10^{13}=6.63\times10^{-21}\,\mathrm J、eV\mathrm{eV} で割って 41.4 meV41.4\,\mathrm{meV}。E0=ℏω/2=20.7 meVE_0=\hbar\omega/2=20.7\,\mathrm{meV}。300 K300\,\mathrm K の kBT=25.9 meVk_{\mathrm B} T=25.9\,\mathrm{meV} なので ℏω/(kBT)=1.60\hbar\omega/( k_{\mathrm B} T)=1.60 で、準位の間隔は熱のエネルギーと同じ程度である。

(2) f(Δq)=ℏ28m(Δq)2+12mω2(Δq)2f(\Delta q)=\dfrac{\hbar^2}{8m(\Delta q)^2}+\dfrac12m\omega^2(\Delta q)^2 を微分して 00 とおくと (Δq)4=ℏ2/(4m2ω2)(\Delta q)^4=\hbar^2/(4m^2\omega^2)、(Δq)2=ℏ/(2mω)(\Delta q)^2=\hbar/(2m\omega)。そのとき f=ℏω4+ℏω4=ℏω2f=\frac{\hbar\omega}{4}+\frac{\hbar\omega}{4}=\frac{\hbar\omega}{2} で、本文の下限に一致する。数値はΔq=1.0546×10⁻³⁴/(2×10−26×6.283×1013)=9.16×10−12 m\Delta q=\sqrt{1.0546\times10^{-34}/(2\times10^{-26}\times6.283\times10^{13})}=9.16\times10^{-12}\,\mathrm m。

(3) 12mω2A2=12ℏω\frac12m\omega^2A^2=\frac12\hbar\omega から A=ℏ/(mω)=ℓ=2 Δq=1.30×10⁻¹¹ mA=\sqrt{\hbar/(m\omega)}=\ell=\sqrt2\,\Delta q=1.30\times10^{-11}\,\mathrm m。古典の振動子の ⟨q2⟩\langle q^2 \rangle は時間平均で A2/2=ℓ2/2A^2/2=\ell^2/2 なので、量子の基底状態の (Δq)2=ℓ2/2(\Delta q)^2=\ell^2/2 と一致する。零点の揺れは、作用変数 J=ℏ/2J=\hbar/2 の古典の楕円と同じ広がりを持つ。

ほかの巻では

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ