量子力学の様々な構成方法 第8部 第1章 §8.1.5 ★★ 要請 (A4) の時間発展を *自己同型で、部分系を部分代数への制限で書く。共通例題②の Rabi 振動を代数の言葉で解く
時間発展は代数の自己同型
C*代数の *自己同型 とは、線形で全単射な写像 α : A → A \alpha:\mathfrak A\to\mathfrak A α : A → A α ( A B ) = α ( A ) α ( B ) \alpha(AB)=\alpha(A)\alpha(B) α ( A B ) = α ( A ) α ( B ) α ( A ∗ ) = α ( A ) ∗ \alpha(A^*)=\alpha(A)^* α ( A ∗ ) = α ( A ) ∗ A − λ 1 A-\lambda1 A − λ 1 α \alpha α α ( A ) − λ 1 \alpha(A)-\lambda1 α ( A ) − λ 1 8.1.4 によりノルムも変えない。状態 ω \omega ω ω ∘ α \omega\circ\alpha ω ∘ α
基準の構成で A = B ( H ) \mathfrak A=B(\mathcal{H}) A = B ( H ) H ^ \hat H H ^
α t ( A ) ≔ e i H ^ t / ℏ A e − i H ^ t / ℏ (8.1.7) \alpha_t(A)\coloneqq\mathrm{e}^{\mathrm{i}\hat Ht/\hbar}A\,\mathrm{e}^{-\mathrm{i}\hat Ht/\hbar}\tag{8.1.7} α t ( A ) : = e i H ^ t /ℏ A e − i H ^ t /ℏ ( 8.1.7 )
は *自己同型で、α t ∘ α s = α t + s \alpha_t\circ\alpha_s=\alpha_{t+s} α t ∘ α s = α t + s α 0 = i d \alpha_0=\mathrm{id} α 0 = id α t ( A ) \alpha_t(A) α t ( A ) A H ( t ) A_{\mathrm H}(t) A H ( t ) ω \omega ω t t t ω ( α t ( A ) ) \omega(\alpha_t(A)) ω ( α t ( A )) ω t ≔ ω ∘ α t \omega_t\coloneqq\omega\circ\alpha_t ω t : = ω ∘ α t ω = ⟨ ψ ∣ ⋅ ∣ ψ ⟩ \omega=\langle \psi | \cdot | \psi \rangle ω = ⟨ ψ ∣ ⋅ ∣ ψ ⟩ ω t ( A ) = ⟨ ψ ( t ) ∣ A ∣ ψ ( t ) ⟩ \omega_t(A)=\langle \psi(t) | A | \psi(t) \rangle ω t ( A ) = ⟨ ψ ( t ) ∣ A ∣ ψ ( t )⟩ ∣ ψ ( t ) ⟩ = e − i H ^ t / ℏ ∣ ψ ⟩ | \psi(t) \rangle =\mathrm{e}^{-\mathrm{i}\hat Ht/\hbar}| \psi \rangle ∣ ψ ( t )⟩ = e − i H ^ t /ℏ ∣ ψ ⟩ ω ( α t ( A ) ) \omega(\alpha_t(A)) ω ( α t ( A )) 第2部第6章 )は、代数の言葉では恒等式になる。
要請 (A4) は、ハミルトニアンが代数に入っていなくても時間発展を書ける形になっている。無限系では H ^ \hat H H ^ α t \alpha_t α t α t \alpha_t α t
共通例題②:Rabi 振動を自己同型で解く
2準位系のハミルトニアンを、この巻の約束どおりH ^ = − ℏ Δ 2 σ z − ℏ Ω 2 σ x \hat H=-\tfrac{\hbar\Delta}2\sigma_z-\tfrac{\hbar\Omega}2\sigma_x H ^ = − 2 ℏΔ σ z − 2 ℏΩ σ x σ z ∣ e ⟩ = + ∣ e ⟩ \sigma_z| e \rangle =+| e \rangle σ z ∣ e ⟩ = + ∣ e ⟩ σ z ∣ g ⟩ = − ∣ g ⟩ \sigma_z| g \rangle =-| g \rangle σ z ∣ g ⟩ = − ∣ g ⟩ Ω ′ ≔ Ω 2 + Δ 2 \Omega'\coloneqq\sqrt{\Omega^2+\Delta^2} Ω ′ : = Ω 2 + Δ 2 n ≔ ( Ω , 0 , Δ ) / Ω ′ \bm{n}\coloneqq(\Omega,0,\Delta)/\Omega' n : = ( Ω , 0 , Δ ) / Ω ′ H ^ = − ℏ Ω ′ 2 n ⋅ σ \hat H=-\tfrac{\hbar\Omega'}2\,\bm{n}\cdot\bm{\sigma} H ^ = − 2 ℏ Ω ′ n ⋅ σ ( n ⋅ σ ) 2 = 1 (\bm{n}\cdot\bm{\sigma})^2=1 ( n ⋅ σ ) 2 = 1 e i H ^ t / ℏ = cos Ω ′ t 2 − i sin Ω ′ t 2 n ⋅ σ \mathrm{e}^{\mathrm{i}\hat Ht/\hbar}=\cos\tfrac{\Omega't}2-\mathrm{i}\sin\tfrac{\Omega't}2\,\bm{n}\cdot\bm{\sigma} e i H ^ t /ℏ = cos 2 Ω ′ t − i sin 2 Ω ′ t n ⋅ σ α t \alpha_t α t n \bm{n} n u ⋅ σ \bm{u}\cdot\bm{\sigma} u ⋅ σ α t ( u ⋅ σ ) = u ( t ) ⋅ σ \alpha_t(\bm{u}\cdot\bm{\sigma})=\bm{u}(t)\cdot\bm{\sigma} α t ( u ⋅ σ ) = u ( t ) ⋅ σ
u ( t ) = ( n ⋅ u ) n + cos ( Ω ′ t ) ( u − ( n ⋅ u ) n ) + sin ( Ω ′ t ) n × u (8.1.8) \bm{u}(t)=(\bm{n}\cdot\bm{u})\bm{n}+\cos(\Omega't)\bigl(\bm{u}-(\bm{n}\cdot\bm{u})\bm{n}\bigr)+\sin(\Omega't)\,\bm{n}\times\bm{u}\tag{8.1.8} u ( t ) = ( n ⋅ u ) n + cos ( Ω ′ t ) ( u − ( n ⋅ u ) n ) + sin ( Ω ′ t ) n × u ( 8.1.8 )
に移る。これは u \bm{u} u n \bm{n} n Ω ′ t \Omega't Ω ′ t e − i θ n ⋅ σ / 2 ( u ⋅ σ ) e i θ n ⋅ σ / 2 \mathrm{e}^{-\mathrm{i}\theta\,\bm{n}\cdot\bm{\sigma}/2}(\bm{u}\cdot\bm{\sigma})\mathrm{e}^{\mathrm{i}\theta\,\bm{n}\cdot\bm{\sigma}/2} e − i θ n ⋅ σ /2 ( u ⋅ σ ) e i θ n ⋅ σ /2 θ \theta θ θ = Ω ′ t \theta=\Omega't θ = Ω ′ t
例題 8.1.5 Rabi 振動を観測量の側で解く ★★★
オリジナル 初めの状態を ω g ( A ) ≔ ⟨ g ∣ A ∣ g ⟩ \omega_g(A)\coloneqq\langle g | A | g \rangle ω g ( A ) : = ⟨ g ∣ A ∣ g ⟩ P e ≔ ∣ e ⟩ ⟨ e ∣ = 1 2 ( 1 + σ z ) P_e\coloneqq| e \rangle \langle e |=\tfrac12(1+\sigma_z) P e : = ∣ e ⟩ ⟨ e ∣ = 2 1 ( 1 + σ z ) t t t ω g ( α t ( P e ) ) \omega_g(\alpha_t(P_e)) ω g ( α t ( P e )) (8.1.8) を使って求めよ。
解答 α t ( 1 ) = 1 \alpha_t(1)=1 α t ( 1 ) = 1 ω g ( α t ( P e ) ) = 1 2 ( 1 + ω g ( α t ( σ z ) ) ) \omega_g(\alpha_t(P_e))=\tfrac12\bigl(1+\omega_g(\alpha_t(\sigma_z))\bigr) ω g ( α t ( P e )) = 2 1 ( 1 + ω g ( α t ( σ z )) ) u = ( 0 , 0 , 1 ) \bm{u}=(0,0,1) u = ( 0 , 0 , 1 ) n ⋅ u = Δ / Ω ′ \bm{n}\cdot\bm{u}=\Delta/\Omega' n ⋅ u = Δ/ Ω ′ (8.1.8) の z z z
u z ( t ) = Δ 2 Ω ′ 2 + cos ( Ω ′ t ) ( 1 − Δ 2 Ω ′ 2 ) + sin ( Ω ′ t ) ( n × u ) z , u_z(t)=\frac{\Delta^2}{\Omega'^2}+\cos(\Omega't)\Bigl(1-\frac{\Delta^2}{\Omega'^2}\Bigr)+\sin(\Omega't)\,(\bm{n}\times\bm{u})_z , u z ( t ) = Ω ′2 Δ 2 + cos ( Ω ′ t ) ( 1 − Ω ′2 Δ 2 ) + sin ( Ω ′ t ) ( n × u ) z ,
( n × u ) z = 0 (\bm{n}\times\bm{u})_z=0 ( n × u ) z = 0 u x ( t ) u_x(t) u x ( t ) u y ( t ) u_y(t) u y ( t ) ω g ( σ x ) = ω g ( σ y ) = 0 \omega_g(\sigma_x)=\omega_g(\sigma_y)=0 ω g ( σ x ) = ω g ( σ y ) = 0 ω g ( σ z ) = − 1 \omega_g(\sigma_z)=-1 ω g ( σ z ) = − 1 ω g ( α t ( σ z ) ) = − u z ( t ) \omega_g(\alpha_t(\sigma_z))=-u_z(t) ω g ( α t ( σ z )) = − u z ( t ) 1 − Δ 2 / Ω ′ 2 = Ω 2 / Ω ′ 2 1-\Delta^2/\Omega'^2=\Omega^2/\Omega'^2 1 − Δ 2 / Ω ′2 = Ω 2 / Ω ′2
ω g ( α t ( P e ) ) = 1 2 [ 1 − Δ 2 Ω ′ 2 − Ω 2 Ω ′ 2 cos ( Ω ′ t ) ] = Ω 2 Ω ′ 2 ⋅ 1 − cos ( Ω ′ t ) 2 = ( Ω Ω ′ ) 2 sin 2 Ω ′ t 2 . \omega_g(\alpha_t(P_e))=\frac12\Bigl[1-\frac{\Delta^2}{\Omega'^2}-\frac{\Omega^2}{\Omega'^2}\cos(\Omega't)\Bigr]
=\frac{\Omega^2}{\Omega'^2}\cdot\frac{1-\cos(\Omega't)}2=\Bigl(\frac{\Omega}{\Omega'}\Bigr)^2\sin^2\frac{\Omega't}2 . ω g ( α t ( P e )) = 2 1 [ 1 − Ω ′2 Δ 2 − Ω ′2 Ω 2 cos ( Ω ′ t ) ] = Ω ′2 Ω 2 ⋅ 2 1 − cos ( Ω ′ t ) = ( Ω ′ Ω ) 2 sin 2 2 Ω ′ t .
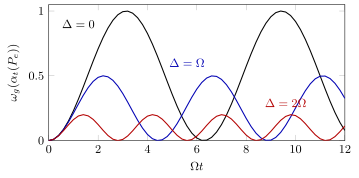
これは共通例題②の答え P e ( t ) = ( Ω / Ω ′ ) 2 sin 2 ( Ω ′ t / 2 ) P_e(t)=(\Omega/\Omega')^2\sin^2(\Omega't/2) P e ( t ) = ( Ω/ Ω ′ ) 2 sin 2 ( Ω ′ t /2 ) ω g \omega_g ω g P e P_e P e α t \alpha_t α t
図 8.1.2 例題 8.1.5 の ω g ( α t ( P e ) ) = ( Ω / Ω ′ ) 2 sin 2 ( Ω ′ t / 2 ) \omega_g(\alpha_t(P_e))=(\Omega/\Omega')^2\sin^2(\Omega't/2) ω g ( α t ( P e )) = ( Ω/ Ω ′ ) 2 sin 2 ( Ω ′ t /2 ) Δ \Delta Δ ( Ω / Ω ′ ) 2 (\Omega/\Omega')^2 ( Ω/ Ω ′ ) 2
ここでの H ^ \hat H H ^ 光学と量子エレクトロニクス 第18章 )と同じく、原子の遷移角周波数 ω 0 \omega_0 ω 0 H ^ \hat H H ^
近似の裏付け
型 B(極限) | 小さいもの Ω / ω 0 → 0 \Omega/\omega_0\to0 Ω/ ω 0 → 0 ∣ Δ ∣ / ω 0 → 0 \lvert \Delta\rvert /\omega_0\to0 ∣ Δ ∣ / ω 0 → 0 証明 条件付き(時間 1 / Ω 1/\Omega 1/Ω O ( Ω / ω 0 ) \mathcal{O}(\Omega/\omega_0) O ( Ω/ ω 0 ) 行き先 近似の数理 第7章
部分系は部分代数への制限
2つの系 A・B を合わせた系の観測量の代数は A A ⊗ A B \mathfrak A_A\otimes\mathfrak A_B A A ⊗ A B A ⊗ 1 A\otimes1 A ⊗ 1 A A ⊗ 1 \mathfrak A_A\otimes1 A A ⊗ 1 ω \omega ω
ω A ( A ) ≔ ω ( A ⊗ 1 ) (8.1.9) \omega_A(A)\coloneqq\omega(A\otimes1)\tag{8.1.9} ω A ( A ) : = ω ( A ⊗ 1 ) ( 8.1.9 )
で決まる。これは ω \omega ω 制限 しただけで、新しい操作を定義していない。基準の言葉では部分トレースρ ^ A = Tr B ρ ^ \hat\rho_A=\operatorname{Tr}_B\hat\rho ρ ^ A = Tr B ρ ^ ω A ( A ) = Tr ( ρ ^ A A ) \omega_A(A)=\operatorname{Tr}(\hat\rho_AA) ω A ( A ) = Tr ( ρ ^ A A )
例として Bell 状態 ∣ Φ + ⟩ = ( ∣ 00 ⟩ + ∣ 11 ⟩ ) / 2 | \Phi^+ \rangle =(| 00 \rangle +| 11 \rangle )/\sqrt2 ∣ Φ + ⟩ = ( ∣00 ⟩ + ∣11 ⟩) / 2 ω = ⟨ Φ + ∣ ⋅ ∣ Φ + ⟩ \omega=\langle \Phi^+ | \cdot | \Phi^+ \rangle ω = ⟨ Φ + ∣ ⋅ ∣ Φ + ⟩ ω ( σ i ⊗ 1 ) = 0 \omega(\sigma_i\otimes1)=0 ω ( σ i ⊗ 1 ) = 0 i = x , y , z i=x,y,z i = x , y , z r A = 0 \bm{r}_A=0 r A = 0 ω A \omega_A ω A
この見方は無限系に進むときの準備になる。スピンが無限個並んだ鎖では、有限個のスピンの代数 M 2 ( C ) ⊗ N M_2(\mathbb{C})^{\otimes N} M 2 ( C ) ⊗ N N N N 準局所代数 )を観測量の代数にとる。全部のスピンが上を向いた積状態と、全部が x x x N N N C 2 N \mathbb{C}^{2^N} C 2 N
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com