量子力学の様々な構成方法 第2部 第6章 §2.6.1 ★★★ Schrödinger・Heisenberg・相互作用の3つの描像が、ハミルトニアンが時間に依る場合も含めてすべての期待値で一致することを示す。基準から行列力学への橋
行列力学の部の型(出発点の要請 → 基本の対象 → 基準との同値 → 共通例題 → 得意な問題 → 限界)の中で、この章は「基準との同値」を受け持つ。第2部のここまでの章で、行列力学を次のように組み立てた。観測にかかる遷移の表を基本の対象に置き(第2部第1章 )、Poisson 括弧を交換子に置き換える処方で演算子と正準交換関係 [ x ^ , p ^ ] = i ℏ \left[\hat x,\,\hat p\right]=\mathrm{i}\hbar [ x ^ , p ^ ] = i ℏ 第2部第2章 )、運動方程式を A ^ ˙ = [ A ^ , H ^ ] / ( i ℏ ) \dot{\hat A}=\left[\hat A,\,\hat H\right]/(\mathrm{i}\hbar) A ^ ˙ = [ A ^ , H ^ ] / ( i ℏ ) 第2部第3章 )、代数だけでスペクトルを出し(第2部第4章 )、回路に当てた(第2部第5章 )。どの章でもヒルベルト空間は「交換関係の表現として後から得るもの」として扱い、状態ベクトルを中心に置かなかった。
基準(第1部第2章 の公理 Q1〜Q6)は逆に、ヒルベルト空間と状態ベクトルを先に置き、時間発展を状態ベクトルのユニタリな変化として書く。2つが同じ理論であると言うためには、次の2つの向きを示す必要がある。
1つ目は基準から行列力学への向きで、状態ベクトルが動く書き方(Schrödinger 描像)と演算子が動く書き方(Heisenberg 描像)がすべての期待値で一致することである。第1部第2章 と第2部第3章 では、時間に依らないハミルトニアンの場合にこれを確かめた。この章の第2.6.1節では、ハミルトニアンが時間に依る場合と相互作用描像まで含めて一般に証明する。
2つ目は行列力学から基準への向きで、こちらには2つの問いが含まれる。第一に、運動方程式 A ^ ˙ = [ A ^ , H ^ ] / ( i ℏ ) \dot{\hat A}=\left[\hat A,\,\hat H\right]/(\mathrm{i}\hbar) A ^ ˙ = [ A ^ , H ^ ] / ( i ℏ ) U ^ ( t ) \hat U(t) U ^ ( t ) 2.6.2 節)。第二に、交換関係 [ x ^ , p ^ ] = i ℏ \left[\hat x,\,\hat p\right]=\mathrm{i}\hbar [ x ^ , p ^ ] = i ℏ x x x − i ℏ d / d x -\mathrm{i}\hbar\,\mathrm{d}/\mathrm{d} x − i ℏ d / d x 2.6.3 節)、交換関係をユニタリ演算子の関係(Weyl の形)に直すと答えが肯定に変わる。これが Stone–von Neumann の定理で、第2.6.4 節で証明する。定理があれば、Heisenberg 描像の時間発展から U ^ ( t ) \hat U(t) U ^ ( t ) 2.6.5 節)。その位相の自由度がハミルトニアンの定数項、たとえば共通例題①の零点エネルギー ℏ ω / 2 \hbar\omega/2 ℏ ω /2
時間発展の演算子
基準の公理 Q5 では、時刻 t 0 t_0 t 0 ∣ ψ ( t 0 ) ⟩ | \psi(t_0) \rangle ∣ ψ ( t 0 )⟩ t t t ∣ ψ ( t ) ⟩ = U ^ ( t , t 0 ) ∣ ψ ( t 0 ) ⟩ | \psi(t) \rangle =\hat U(t,t_0)| \psi(t_0) \rangle ∣ ψ ( t )⟩ = U ^ ( t , t 0 ) ∣ ψ ( t 0 )⟩ U ^ ( t , t 0 ) \hat U(t,t_0) U ^ ( t , t 0 ) U ^ \hat U U ^
i ℏ ∂ ∂ t U ^ ( t , t 0 ) = H ^ ( t ) U ^ ( t , t 0 ) , U ^ ( t 0 , t 0 ) = 1 (2.6.1) \mathrm{i}\hbar\,\frac{\partial }{\partial t}\hat U(t,t_0)=\hat H(t)\,\hat U(t,t_0),\qquad \hat U(t_0,t_0)=1\tag{2.6.1} i ℏ ∂ t ∂ U ^ ( t , t 0 ) = H ^ ( t ) U ^ ( t , t 0 ) , U ^ ( t 0 , t 0 ) = 1 ( 2.6.1 )
の解として定める。時刻をつないだ U ^ ( t 2 , t 0 ) = U ^ ( t 2 , t 1 ) U ^ ( t 1 , t 0 ) \hat U(t_2,t_0)=\hat U(t_2,t_1)\hat U(t_1,t_0) U ^ ( t 2 , t 0 ) = U ^ ( t 2 , t 1 ) U ^ ( t 1 , t 0 ) (2.6.1) と同じ初期値を満たすことから出る。H ^ ( t ) \hat H(t) H ^ ( t ) U ^ ( t , t 0 ) = e − i H ^ ( t − t 0 ) / ℏ \hat U(t,t_0)=\mathrm{e}^{-\mathrm{i}\hat H(t-t_0)/\hbar} U ^ ( t , t 0 ) = e − i H ^ ( t − t 0 ) /ℏ H ^ ( t ) \hat H(t) H ^ ( t )
ユニタリ性 U ^ † U ^ = 1 \hat U^\dagger\hat U=1 U ^ † U ^ = 1 H ^ ( t ) \hat H(t) H ^ ( t ) (2.6.1) とその共役 − i ℏ ∂ t U ^ † = U ^ † H ^ ( t ) -\mathrm{i}\hbar\,\partial_t\hat U^\dagger=\hat U^\dagger\hat H(t) − i ℏ ∂ t U ^ † = U ^ † H ^ ( t ) i ℏ ∂ t ( U ^ † U ^ ) = − U ^ † H ^ U ^ + U ^ † H ^ U ^ = 0 \mathrm{i}\hbar\,\partial_t(\hat U^\dagger\hat U)=-\hat U^\dagger\hat H\hat U+\hat U^\dagger\hat H\hat U=0 i ℏ ∂ t ( U ^ † U ^ ) = − U ^ † H ^ U ^ + U ^ † H ^ U ^ = 0 t = t 0 t=t_0 t = t 0 1 1 1 t t t U ^ † U ^ = 1 \hat U^\dagger\hat U=1 U ^ † U ^ = 1 H ^ ( t ) \hat H(t) H ^ ( t ) U ^ \hat U U ^ 2.6.2 節で扱う。
3つの描像
演算子 A ^ S ( t ) \hat A_{\mathrm S}(t) A ^ S ( t )
定義 2.6.1(3つの描像 ★★★)
ハミルトニアンを H ^ ( t ) = H ^ 0 + V ^ ( t ) \hat H(t)=\hat H_0+\hat V(t) H ^ ( t ) = H ^ 0 + V ^ ( t ) H ^ 0 \hat H_0 H ^ 0 U ^ 0 ( t ) = e − i H ^ 0 ( t − t 0 ) / ℏ \hat U_0(t)=\mathrm{e}^{-\mathrm{i}\hat H_0(t-t_0)/\hbar} U ^ 0 ( t ) = e − i H ^ 0 ( t − t 0 ) /ℏ
Schrödinger 描像 :状態は ∣ ψ S ( t ) ⟩ = U ^ ( t , t 0 ) ∣ ψ ⟩ | \psi_{\mathrm S}(t) \rangle =\hat U(t,t_0)| \psi \rangle ∣ ψ S ( t )⟩ = U ^ ( t , t 0 ) ∣ ψ ⟩ A ^ S ( t ) \hat A_{\mathrm S}(t) A ^ S ( t ) Heisenberg 描像 :状態は ∣ ψ ⟩ | \psi \rangle ∣ ψ ⟩ A ^ H ( t ) = U ^ ( t , t 0 ) † A ^ S ( t ) U ^ ( t , t 0 ) \hat A_{\mathrm H}(t)=\hat U(t,t_0)^\dagger\hat A_{\mathrm S}(t)\hat U(t,t_0) A ^ H ( t ) = U ^ ( t , t 0 ) † A ^ S ( t ) U ^ ( t , t 0 ) 相互作用描像 :状態は ∣ ψ I ( t ) ⟩ = U ^ 0 ( t ) † ∣ ψ S ( t ) ⟩ | \psi_{\mathrm I}(t) \rangle =\hat U_0(t)^\dagger| \psi_{\mathrm S}(t) \rangle ∣ ψ I ( t )⟩ = U ^ 0 ( t ) † ∣ ψ S ( t )⟩ A ^ I ( t ) = U ^ 0 ( t ) † A ^ S ( t ) U ^ 0 ( t ) \hat A_{\mathrm I}(t)=\hat U_0(t)^\dagger\hat A_{\mathrm S}(t)\hat U_0(t) A ^ I ( t ) = U ^ 0 ( t ) † A ^ S ( t ) U ^ 0 ( t )
どれも t = t 0 t=t_0 t = t 0
第1部第1章 で述べたとおり、描像は「構成」とは別の軸で、どの構成の中でも選び直すことができる。行列力学は Heisenberg 描像を既定にした構成、基準は Schrödinger 描像を既定にした構成と見ることができる。
命題 2.6.2(描像の同値 ★★★)
すべての時刻 t t t ∣ ψ ⟩ | \psi \rangle ∣ ψ ⟩
⟨ ψ S ( t ) ∣ A ^ S ( t ) ∣ ψ S ( t ) ⟩ = ⟨ ψ ∣ A ^ H ( t ) ∣ ψ ⟩ = ⟨ ψ I ( t ) ∣ A ^ I ( t ) ∣ ψ I ( t ) ⟩ (2.6.2) \langle \psi_{\mathrm S}(t) | \hat A_{\mathrm S}(t) | \psi_{\mathrm S}(t) \rangle =\langle \psi | \hat A_{\mathrm H}(t) | \psi \rangle =\langle \psi_{\mathrm I}(t) | \hat A_{\mathrm I}(t) | \psi_{\mathrm I}(t) \rangle\tag{2.6.2} ⟨ ψ S ( t ) ∣ A ^ S ( t ) ∣ ψ S ( t )⟩ = ⟨ ψ ∣ A ^ H ( t ) ∣ ψ ⟩ = ⟨ ψ I ( t ) ∣ A ^ I ( t ) ∣ ψ I ( t )⟩ ( 2.6.2 )
が成り立つ。各描像の運動方程式は
i ℏ d d t ∣ ψ S ( t ) ⟩ = H ^ ( t ) ∣ ψ S ( t ) ⟩ , d A ^ H d t = 1 i ℏ [ A ^ H ( t ) , H ^ H ( t ) ] + ( ∂ A ^ S ∂ t ) H , H ^ H ( t ) ≔ U ^ † H ^ ( t ) U ^ , i ℏ d d t ∣ ψ I ( t ) ⟩ = V ^ I ( t ) ∣ ψ I ( t ) ⟩ , d A ^ I d t = 1 i ℏ [ A ^ I ( t ) , H ^ 0 ] + ( ∂ A ^ S ∂ t ) I \begin{gather*}\mathrm{i}\hbar\,\frac{\mathrm{d} }{\mathrm{d} t}| \psi_{\mathrm S}(t) \rangle =\hat H(t)| \psi_{\mathrm S}(t) \rangle ,\tag{2.6.3}\\\frac{\mathrm{d} \hat A_{\mathrm H}}{\mathrm{d} t}=\frac{1}{\mathrm{i}\hbar}\left[\hat A_{\mathrm H}(t),\,\hat H_{\mathrm H}(t)\right]+\Bigl(\frac{\partial \hat A_{\mathrm S}}{\partial t}\Bigr)_{\!\mathrm H},\qquad \hat H_{\mathrm H}(t)\coloneqq\hat U^\dagger\hat H(t)\hat U,\tag{2.6.4}\\\mathrm{i}\hbar\,\frac{\mathrm{d} }{\mathrm{d} t}| \psi_{\mathrm I}(t) \rangle =\hat V_{\mathrm I}(t)| \psi_{\mathrm I}(t) \rangle ,\qquad \frac{\mathrm{d} \hat A_{\mathrm I}}{\mathrm{d} t}=\frac{1}{\mathrm{i}\hbar}\left[\hat A_{\mathrm I}(t),\,\hat H_0\right]+\Bigl(\frac{\partial \hat A_{\mathrm S}}{\partial t}\Bigr)_{\!\mathrm I}\tag{2.6.5}\end{gather*} i ℏ d t d ∣ ψ S ( t )⟩ = H ^ ( t ) ∣ ψ S ( t )⟩ , d t d A ^ H = i ℏ 1 [ A ^ H ( t ) , H ^ H ( t ) ] + ( ∂ t ∂ A ^ S ) H , H ^ H ( t ) : = U ^ † H ^ ( t ) U ^ , i ℏ d t d ∣ ψ I ( t )⟩ = V ^ I ( t ) ∣ ψ I ( t )⟩ , d t d A ^ I = i ℏ 1 [ A ^ I ( t ) , H ^ 0 ] + ( ∂ t ∂ A ^ S ) I ( 2.6.3 ) ( 2.6.4 ) ( 2.6.5 )
で、逆に (2.6.4) の解が全部の演算子について与えられれば、期待値 (2.6.2) の左辺がすべて決まる。
証明 (2.6.2) の1つ目の等号は U ^ \hat U U ^ ∣ ψ I ⟩ = U ^ 0 † ∣ ψ S ⟩ | \psi_{\mathrm I} \rangle =\hat U_0^\dagger| \psi_{\mathrm S} \rangle ∣ ψ I ⟩ = U ^ 0 † ∣ ψ S ⟩ A ^ I = U ^ 0 † A ^ S U ^ 0 \hat A_{\mathrm I}=\hat U_0^\dagger\hat A_{\mathrm S}\hat U_0 A ^ I = U ^ 0 † A ^ S U ^ 0 U ^ 0 U ^ 0 † = 1 \hat U_0\hat U_0^\dagger=1 U ^ 0 U ^ 0 † = 1
(2.6.4) は積の微分と (2.6.1) から出る。∂ t U ^ = H ^ U ^ / ( i ℏ ) \partial_t\hat U=\hat H\hat U/(\mathrm{i}\hbar) ∂ t U ^ = H ^ U ^ / ( i ℏ ) ∂ t U ^ † = − U ^ † H ^ / ( i ℏ ) \partial_t\hat U^\dagger=-\hat U^\dagger\hat H/(\mathrm{i}\hbar) ∂ t U ^ † = − U ^ † H ^ / ( i ℏ )
d d t ( U ^ † A ^ S U ^ ) = 1 i ℏ ( − U ^ † H ^ A ^ S U ^ + U ^ † A ^ S H ^ U ^ ) + U ^ † ( ∂ t A ^ S ) U ^ . \frac{\mathrm{d} }{\mathrm{d} t}\bigl(\hat U^\dagger\hat A_{\mathrm S}\hat U\bigr)=\frac{1}{\mathrm{i}\hbar}\bigl(-\hat U^\dagger\hat H\hat A_{\mathrm S}\hat U+\hat U^\dagger\hat A_{\mathrm S}\hat H\hat U\bigr)+\hat U^\dagger(\partial_t\hat A_{\mathrm S})\hat U . d t d ( U ^ † A ^ S U ^ ) = i ℏ 1 ( − U ^ † H ^ A ^ S U ^ + U ^ † A ^ S H ^ U ^ ) + U ^ † ( ∂ t A ^ S ) U ^ .
右辺の第1項に U ^ U ^ † = 1 \hat U\hat U^\dagger=1 U ^ U ^ † = 1 [ A ^ H , H ^ H ] / ( i ℏ ) \left[\hat A_{\mathrm H},\,\hat H_{\mathrm H}\right]/(\mathrm{i}\hbar) [ A ^ H , H ^ H ] / ( i ℏ )
相互作用描像の状態の方程式は、∣ ψ I ⟩ = U ^ 0 † ∣ ψ S ⟩ | \psi_{\mathrm I} \rangle =\hat U_0^\dagger| \psi_{\mathrm S} \rangle ∣ ψ I ⟩ = U ^ 0 † ∣ ψ S ⟩ i ℏ d ∣ ψ I ⟩ / d t = − U ^ 0 † H ^ 0 ∣ ψ S ⟩ + U ^ 0 † ( H ^ 0 + V ^ ) ∣ ψ S ⟩ = U ^ 0 † V ^ U ^ 0 ∣ ψ I ⟩ \mathrm{i}\hbar\,\mathrm{d}| \psi_{\mathrm I} \rangle /\mathrm{d} t=-\hat U_0^\dagger\hat H_0| \psi_{\mathrm S} \rangle +\hat U_0^\dagger(\hat H_0+\hat V)| \psi_{\mathrm S} \rangle =\hat U_0^\dagger\hat V\hat U_0| \psi_{\mathrm I} \rangle i ℏ d ∣ ψ I ⟩ / d t = − U ^ 0 † H ^ 0 ∣ ψ S ⟩ + U ^ 0 † ( H ^ 0 + V ^ ) ∣ ψ S ⟩ = U ^ 0 † V ^ U ^ 0 ∣ ψ I ⟩ (2.6.4) の計算で U ^ \hat U U ^ U ^ 0 \hat U_0 U ^ 0 H ^ \hat H H ^ H ^ 0 \hat H_0 H ^ 0
最後の主張は、(2.6.2) の中央の式が A ^ H ( t ) \hat A_{\mathrm H}(t) A ^ H ( t ) t 0 t_0 t 0
時間に依る場合の Heisenberg 方程式 (2.6.4) には、Heisenberg 描像のハミルトニアン H ^ H ( t ) = U ^ † H ^ ( t ) U ^ \hat H_{\mathrm H}(t)=\hat U^\dagger\hat H(t)\hat U H ^ H ( t ) = U ^ † H ^ ( t ) U ^ H ^ ( t ) \hat H(t) H ^ ( t ) H ^ \hat H H ^ U ^ \hat U U ^ H ^ \hat H H ^ H ^ H = H ^ \hat H_{\mathrm H}=\hat H H ^ H = H ^ 第2部第3章 の (E2) の形に戻る。
Dyson 級数
相互作用描像の時間発展 U ^ I ( t , t 0 ) ≔ U ^ 0 ( t ) † U ^ ( t , t 0 ) \hat U_{\mathrm I}(t,t_0)\coloneqq\hat U_0(t)^\dagger\hat U(t,t_0) U ^ I ( t , t 0 ) : = U ^ 0 ( t ) † U ^ ( t , t 0 ) i ℏ ∂ t U ^ I = V ^ I ( t ) U ^ I \mathrm{i}\hbar\,\partial_t\hat U_{\mathrm I}=\hat V_{\mathrm I}(t)\hat U_{\mathrm I} i ℏ ∂ t U ^ I = V ^ I ( t ) U ^ I U ^ I ( t , t 0 ) = 1 − i ℏ ∫ t 0 t V ^ I ( t 1 ) U ^ I ( t 1 , t 0 ) d t 1 \hat U_{\mathrm I}(t,t_0)=1-\frac{\mathrm{i}}{\hbar}\int_{t_0}^t\hat V_{\mathrm I}(t_1)\hat U_{\mathrm I}(t_1,t_0)\,\mathrm{d} t_1 U ^ I ( t , t 0 ) = 1 − ℏ i ∫ t 0 t V ^ I ( t 1 ) U ^ I ( t 1 , t 0 ) d t 1
U ^ I ( t , t 0 ) = 1 + ∑ n = 1 ∞ ( − i ℏ ) n ∫ t 0 t d t 1 ∫ t 0 t 1 d t 2 ⋯ ∫ t 0 t n − 1 d t n V ^ I ( t 1 ) V ^ I ( t 2 ) ⋯ V ^ I ( t n ) (2.6.6) \hat U_{\mathrm I}(t,t_0)=1+\sum_{n=1}^\infty\Bigl(-\frac{\mathrm{i}}{\hbar}\Bigr)^{\!n}\int_{t_0}^{t}\!\mathrm{d} t_1\int_{t_0}^{t_1}\!\mathrm{d} t_2\cdots\int_{t_0}^{t_{n-1}}\!\mathrm{d} t_n\;\hat V_{\mathrm I}(t_1)\hat V_{\mathrm I}(t_2)\cdots\hat V_{\mathrm I}(t_n)\tag{2.6.6} U ^ I ( t , t 0 ) = 1 + n = 1 ∑ ∞ ( − ℏ i ) n ∫ t 0 t d t 1 ∫ t 0 t 1 d t 2 ⋯ ∫ t 0 t n − 1 d t n V ^ I ( t 1 ) V ^ I ( t 2 ) ⋯ V ^ I ( t n ) ( 2.6.6 )
を得る。被積分関数は遅い時刻の演算子ほど左に並んでいる。V ^ \hat V V ^ n n n ( ∥ V ^ ∥ ∣ t − t 0 ∣ / ℏ ) n / n ! (\lVert \hat V\rVert \lvert t-t_0\rvert /\hbar)^n/n! (∥ V ^ ∥ ∣ t − t 0 ∣ /ℏ ) n / n ! 1 1 F. J. Dyson (1949), “The radiation theories of Tomonaga, Schwinger, and Feynman”, Phys. Rev. 75 , 486。相互作用描像を場の理論の基礎に置いたのは朝永である(S. Tomonaga (1946), Prog. Theor. Phys. 1 , 27)。V ^ \hat V V ^ U ^ I ≈ 1 − i ℏ ∫ V ^ I d t \hat U_{\mathrm I}\approx1-\frac{\mathrm{i}}\hbar\int\hat V_{\mathrm I}\,\mathrm{d} t U ^ I ≈ 1 − ℏ i ∫ V ^ I d t
例題 2.6.1 パルスで揺すった振動子を3つの描像で解く ★★★
オリジナル 共通例題①の振動子に、外から一様な力のパルス F ( t ) = F 0 e − t 2 / τ 2 F(t)=F_0\mathrm{e}^{-t^2/\tau^2} F ( t ) = F 0 e − t 2 / τ 2 H ^ ( t ) = ℏ ω a ^ † a ^ − F ( t ) x ^ \hat H(t)=\hbar\omega\hat a^\dagger\hat a-F(t)\hat x H ^ ( t ) = ℏ ω a ^ † a ^ − F ( t ) x ^ x ^ = x z p f ( a ^ + a ^ † ) \hat x=x_{\mathrm{zpf}}(\hat a+\hat a^\dagger) x ^ = x zpf ( a ^ + a ^ † ) x z p f = ℏ / ( 2 m ω ) x_{\mathrm{zpf}}=\sqrt{\hbar/(2m\omega)} x zpf = ℏ/ ( 2 mω ) t → − ∞ t\to-\infty t → − ∞ ∣ 0 ⟩ | 0 \rangle ∣0 ⟩ ℏ ω / 2 \hbar\omega/2 ℏ ω /2
(1) H ^ 0 = ℏ ω a ^ † a ^ \hat H_0=\hbar\omega\hat a^\dagger\hat a H ^ 0 = ℏ ω a ^ † a ^ V ^ I ( t ) \hat V_{\mathrm I}(t) V ^ I ( t ) U ^ I ( t , − ∞ ) = e i φ ( t ) e α ( t ) a ^ † − α ( t ) ∗ a ^ \hat U_{\mathrm I}(t,-\infty)=\mathrm{e}^{\mathrm{i}\varphi(t)}\mathrm{e}^{\alpha(t)\hat a^\dagger-\alpha(t)^*\hat a} U ^ I ( t , − ∞ ) = e i φ ( t ) e α ( t ) a ^ † − α ( t ) ∗ a ^ α ( t ) \alpha(t) α ( t ) φ \varphi φ (2) Heisenberg 描像で a ^ H ( t ) \hat a_{\mathrm H}(t) a ^ H ( t ) t → + ∞ t\to+\infty t → + ∞ ⟨ a ^ † a ^ ⟩ \langle \hat a^\dagger\hat a \rangle ⟨ a ^ † a ^ ⟩ (3) λ ≔ F 0 τ / 2 m ℏ ω = 0.5 \lambda\coloneqq F_0\tau/\sqrt{2m\hbar\omega}=0.5 λ : = F 0 τ / 2 m ℏ ω = 0.5 ω τ = 1 \omega\tau=1 ω τ = 1
解答 (1) U ^ 0 † a ^ U ^ 0 = a ^ e − i ω t \hat U_0^\dagger\hat a\hat U_0=\hat a\mathrm{e}^{-\mathrm{i}\omega t} U ^ 0 † a ^ U ^ 0 = a ^ e − i ω t V ^ I ( t ) = − F ( t ) x z p f ( a ^ e − i ω t + a ^ † e i ω t ) \hat V_{\mathrm I}(t)=-F(t)x_{\mathrm{zpf}}(\hat a\mathrm{e}^{-\mathrm{i}\omega t}+\hat a^\dagger\mathrm{e}^{\mathrm{i}\omega t}) V ^ I ( t ) = − F ( t ) x zpf ( a ^ e − i ω t + a ^ † e i ω t ) V ^ I \hat V_{\mathrm I} V ^ I [ a ^ , a ^ † ] = 1 \left[\hat a,\,\hat a^\dagger\right]=1 [ a ^ , a ^ † ] = 1 φ \varphi φ e α a ^ † − α ∗ a ^ \mathrm{e}^{\alpha\hat a^\dagger-\alpha^*\hat a} e α a ^ † − α ∗ a ^ ( α ˙ a ^ † − α ˙ ∗ a ^ ) (\dot\alpha\hat a^\dagger-\dot\alpha^*\hat a) ( α ˙ a ^ † − α ˙ ∗ a ^ ) − i V ^ I / ℏ -\mathrm{i}\hat V_{\mathrm I}/\hbar − i V ^ I /ℏ
α ˙ ( t ) = i x z p f ℏ F ( t ) e i ω t , α ( t ) = i x z p f ℏ ∫ − ∞ t F ( t ′ ) e i ω t ′ d t ′ \dot\alpha(t)=\frac{\mathrm{i} x_{\mathrm{zpf}}}{\hbar}F(t)\,\mathrm{e}^{\mathrm{i}\omega t},\qquad \alpha(t)=\frac{\mathrm{i} x_{\mathrm{zpf}}}{\hbar}\int_{-\infty}^tF(t')\,\mathrm{e}^{\mathrm{i}\omega t'}\mathrm{d} t' α ˙ ( t ) = ℏ i x zpf F ( t ) e i ω t , α ( t ) = ℏ i x zpf ∫ − ∞ t F ( t ′ ) e i ω t ′ d t ′
を得る(a ^ \hat a a ^ − α ˙ ∗ = i x z p f F e − i ω t / ℏ -\dot\alpha^*=\mathrm{i} x_{\mathrm{zpf}}F\mathrm{e}^{-\mathrm{i}\omega t}/\hbar − α ˙ ∗ = i x zpf F e − i ω t /ℏ e α a ^ † − α ∗ a ^ ∣ 0 ⟩ \mathrm{e}^{\alpha\hat a^\dagger-\alpha^*\hat a}| 0 \rangle e α a ^ † − α ∗ a ^ ∣0 ⟩ ∣ α ∣ 2 \lvert \alpha\rvert ^2 ∣ α ∣ 2 ⟨ a ^ † a ^ ⟩ = ∣ α ( t ) ∣ 2 \langle \hat a^\dagger\hat a \rangle =\lvert \alpha(t)\rvert ^2 ⟨ a ^ † a ^ ⟩ = ∣ α ( t ) ∣ 2
(2) Heisenberg 方程式 (2.6.4) は a ^ ˙ H = [ a ^ H , H ^ H ] / ( i ℏ ) = − i ω a ^ H + i x z p f F ( t ) / ℏ \dot{\hat a}_{\mathrm H}=\left[\hat a_{\mathrm H},\,\hat H_{\mathrm H}\right]/(\mathrm{i}\hbar)=-\mathrm{i}\omega\hat a_{\mathrm H}+\mathrm{i} x_{\mathrm{zpf}}F(t)/\hbar a ^ ˙ H = [ a ^ H , H ^ H ] / ( i ℏ ) = − i ω a ^ H + i x zpf F ( t ) /ℏ a ^ H ( t ) = e − i ω t ( a ^ + α ( t ) ) \hat a_{\mathrm H}(t)=\mathrm{e}^{-\mathrm{i}\omega t}\bigl(\hat a+\alpha(t)\bigr) a ^ H ( t ) = e − i ω t ( a ^ + α ( t ) ) a ^ ∣ 0 ⟩ = 0 \hat a| 0 \rangle =0 a ^ ∣0 ⟩ = 0 ⟨ 0 ∣ a ^ H † a ^ H ∣ 0 ⟩ = ∣ α ( t ) ∣ 2 \langle 0 | \hat a_{\mathrm H}^\dagger\hat a_{\mathrm H} | 0 \rangle =\lvert \alpha(t)\rvert ^2 ⟨ 0∣ a ^ H † a ^ H ∣0 ⟩ = ∣ α ( t ) ∣ 2 t → ∞ t\to\infty t → ∞ ∫ F 0 e − t 2 / τ 2 e i ω t d t = π F 0 τ e − ω 2 τ 2 / 4 \int F_0\mathrm{e}^{-t^2/\tau^2}\mathrm{e}^{\mathrm{i}\omega t}\mathrm{d} t=\sqrt\pi F_0\tau\mathrm{e}^{-\omega^2\tau^2/4} ∫ F 0 e − t 2 / τ 2 e i ω t d t = π F 0 τ e − ω 2 τ 2 /4
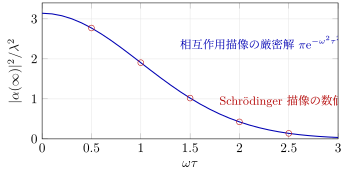
∣ α ( ∞ ) ∣ 2 = x z p f 2 ℏ 2 π F 0 2 τ 2 e − ω 2 τ 2 / 2 = π λ 2 e − ω 2 τ 2 / 2 . (2.6.7) \lvert \alpha(\infty)\rvert ^2=\frac{x_{\mathrm{zpf}}^2}{\hbar^2}\pi F_0^2\tau^2\mathrm{e}^{-\omega^2\tau^2/2}=\pi\lambda^2\mathrm{e}^{-\omega^2\tau^2/2}.\tag{2.6.7} ∣ α ( ∞ ) ∣ 2 = ℏ 2 x zpf 2 π F 0 2 τ 2 e − ω 2 τ 2 /2 = π λ 2 e − ω 2 τ 2 /2 . ( 2.6.7 )
古典の振動子が受け取るエネルギー ∣ ∫ F e i ω t d t ∣ 2 / ( 2 m ) \lvert \int F\mathrm{e}^{\mathrm{i}\omega t}\mathrm{d} t\rvert ^2/(2m) ∣ ∫ F e i ω t d t ∣ 2 / ( 2 m ) ℏ ω ∣ α ( ∞ ) ∣ 2 \hbar\omega\lvert \alpha(\infty)\rvert ^2 ℏ ω ∣ α ( ∞ ) ∣ 2
(3) ∣ α ∣ 2 = π × 0.25 × e − 1 / 2 = 0.476 \lvert \alpha\rvert ^2=\pi\times0.25\times\mathrm{e}^{-1/2}=0.476 ∣ α ∣ 2 = π × 0.25 × e − 1/2 = 0.476 ∣ ⟨ 0 ∣ α ⟩ ∣ 2 = e − ∣ α ∣ 2 = 0.621 \lvert \langle 0 | \alpha \rangle \rvert ^2=\mathrm{e}^{-\lvert \alpha\rvert ^2}=0.621 ∣⟨ 0∣ α ⟩ ∣ 2 = e − ∣ α ∣ 2 = 0.621 (2.6.3) を数の基底40個で数値的に解くと ⟨ a ^ † a ^ ⟩ = 0.47637 \langle \hat a^\dagger\hat a \rangle =0.47637 ⟨ a ^ † a ^ ⟩ = 0.47637 (2.6.6) を V ^ \hat V V ^ 1 − ∣ α ∣ 2 = 0.524 1-\lvert \alpha\rvert ^2=0.524 1 − ∣ α ∣ 2 = 0.524 e − ∣ α ∣ 2 \mathrm{e}^{-\lvert \alpha\rvert ^2} e − ∣ α ∣ 2 ∣ α ∣ 4 / 2 \lvert \alpha\rvert ^4/2 ∣ α ∣ 4 /2
図 2.6.1 ガウス型の力のパルスで揺すった振動子の励起の数 (2.6.7) (λ = F 0 τ / 2 m ℏ ω \lambda=F_0\tau/\sqrt{2m\hbar\omega} λ = F 0 τ / 2 m ℏ ω λ = 0.5 \lambda=0.5 λ = 0.5 ω τ ≫ 1 \omega\tau\gg1 ω τ ≫ 1
図 2.6.1 の丸は数の基底を40個で打ち切った数値解である。打ち切りは厳密な答え (2.6.7) の確認に使っただけで、本文の結論はどれも打ち切りに依らない。
1 F. J. Dyson (1949), “The radiation theories of Tomonaga, Schwinger, and Feynman”, Phys. Rev. 75 , 486。相互作用描像を場の理論の基礎に置いたのは朝永である(S. Tomonaga (1946), Prog. Theor. Phys. 1 , 27)。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com