量子力学の様々な構成方法 第2部 第2章 §2.2.1 ★★★ 正準量子化という構成の出発点の要請そのもの。基準と比べて「何が与えられ、何が作られるか」を表にする
前の章(第2部第1章)では、Heisenberg が観測できる量の配列だけで理論を作ろうとした動機を見た。この章では、その配列(演算子)が満たすべき代数を、古典力学からどう持ち込むかを書く。第2部の型(出発点の要請 → 基本の対象 → 基準との同値 → 共通例題 → 得意な問題 → 限界)の中で、この章は最初の2つ、すなわち「何を公理に置くか」と「基本の対象は何か」を受け持つ。
正準量子化が出発点に置くものは2つある。1つは古典の Hamilton 系、すなわち相空間の正準座標 (qi,pi) と Hamiltonian H(q,p) である。もう1つは、Poisson 括弧を交換子に置き換える規則
{A,B}⟶iℏ1[A^,B^](2.2.1)
である。第1部の基準(第1部第2章)は、ヒルベルト空間と Hamiltonian の演算子を最初から与えていた。正準量子化では、ヒルベルト空間は出発点に無い。交換関係を満たす演算子の組を作り、その表現として後からヒルベルト空間が得られる。この順序の違いが、第2部の構成を第1部の基準と比べるときの要点になる。
結論を先に書く。規則 (2.2.1) は、q と p の2次以下の多項式に対しては矛盾なく働き、古典の Hamilton 方程式と同じ形の運動方程式が得られる。q と p を掛け合わせた3次以上の項では、積の順序を決めないと演算子が定まらず、順序の違いは ℏ のべきの補正として現れる。この補正は、位置で変わる有効質量や曲線座標を扱うときに観測量の差になる。さらに、すべての関数について規則 (2.2.1) を厳密に守る量子化は存在しない(Groenewold–van Hove の定理)。そのため正準量子化は「デカルト座標で書き、2次までは規則どおりに、それより上は順序を選んで」使う処方として理解するのがよい。
同じ話題を解析力学の側から書いた章が 解析力学から様々な理論分野を組み立てる 第4部第1章にある。そちらは Dirac の議論の細部、[q^,p^]=iℏ を満たす演算子が非有界であること、Ehrenfest の定理まで書いている。この章では導出が重なる所を短くし、構成を比べるのに要る所、すなわち処方に何を入れて何が出てくるか、順序の選び方が観測量を変える例、座標の選び方が答えを変える例に頁を使う。
古典の側に用意するもの
自由度 f の古典系を Hamilton 形式で書く。相空間の点は正準座標 (q1,…,qf,p1,…,pf) で表し、2つの物理量 A(q,p)、B(q,p) の Poisson 括弧を
{A,B}=i=1∑f(∂qi∂A∂pi∂B−∂pi∂A∂qi∂B)(2.2.2)
で定める(記法は 解析力学から様々な理論分野を組み立てる 第1部第11章と同じで、{qi,pj}=δij)。物理量の時間変化は dtdA={A,H}+∂t∂A で与えられ、A=qi、pi とおけば Hamilton 方程式に戻る。Poisson 括弧は双線型・反対称で、Leibniz 則 {A,BC}={A,B}C+B{A,C} と Jacobi 恒等式{A,{B,C}}+{B,{C,A}}+{C,{A,B}}=0 を満たす。正準量子化はこの代数構造を演算子の上に写すことを目標にする。
ここで正準座標は、ただの正準座標でなくデカルト座標にとる。直交座標系での粒子の位置 x,y,z とそれに共役な運動量 px,py,pz、あるいは回路の電荷と磁束のように、相空間が R2f 全体で、座標の範囲に制限も周期性も無いものを使う。この条件が要る理由は 2.2.5 節で示す。
処方
定義 2.2.1(正準量子化の処方)
デカルト座標の正準変数 (qi,pi) を持つ古典系に対し、次の手順で量子論を作る。
- (C1) 正準変数を自己共役な演算子 q^i、p^i に置き換える。
- (C2) それらに正準交換関係
[q^i,p^j]=iℏδij,[q^i,q^j]=[p^i,p^j]=0(2.2.3)
を課す。これは {qi,pj}=δij に規則 (2.2.1) を当てたものである。3. (C3) 一般の物理量 A(q,p) には、q と p の積の順序を決めて演算子 A^=Q(A) を対応させる。とくに Hamiltonian の演算子を H^=Q(H) とする。実の A には自己共役な A^ を対応させる。4. (C4) 物理量の時間発展を dtdA^=[A^,H^]/(iℏ) とする。状態の空間は、(2.2.3) を満たす演算子の既約な表現の空間とする。
(C3) の写像 Q を量子化の写像と呼ぶ。(C4) の運動方程式が古典の dtdA={A,H} とどう対応するかは第2部第3章で、表現が本質的に1つしかないこと(Stone–von Neumann の定理)は 第2部第6章で扱う。ここでは (C1)〜(C3) の中身、とくに (C3) の「順序を決めて」の部分を調べる。
Hamiltonian が H=∑ipi2/(2m)+V(q) の形なら、(C3) に曖昧さは無い。pi2 も V(q) も、互いに交換しない q と p の積を含まないからである。1粒子の量子力学の教科書に出てくる系の多くはこの形なので、普段は (C3) の曖昧さを意識しない。q と p が同じ項に掛かっている場合に、曖昧さが現れる。磁場中の荷電粒子の (p−qeA(r))2、位置で変わる質量の p2/m(q)、曲線座標の運動エネルギーがその例である。
基準と比べて何が与えられ、何が作られるか
第1部の基準と正準量子化を、与えるものと作るものの対で並べると表 2.2.1 のようになる。
表 2.2.1 基準(第1部)と正準量子化(第2部)の出発点の比較 | 基準(状態ベクトルと演算子) | 正準量子化 |
| 最初に与えるもの | ヒルベルト空間 H、自己共役な H^、観測量 | 古典の相空間と H(q,p)、規則 (2.2.1) |
| ヒルベルト空間 | 公理として置く | (2.2.3) の表現として作る |
| H^ | 公理として置く | H(q,p) に順序を決めて作る |
| 古典との関係 | 公理の外(後から古典極限を調べる) | 公理の中(古典系が入力) |
| 古典に対応物の無い系 | そのまま書ける(スピン・量子ビット) | 入力の古典系が無いので、そのままでは書けない |
表の最後の行は、正準量子化の限界の1つを示している。スピン 21 には古典の正準変数の組が無いので、(C1) から始められない。第2部ではスピンを角運動量の交換関係 [L^x,L^y]=iℏL^z の表現として扱い(第2部第4章)、球面を相空間とみる幾何学的な見方は 第10部第5章に送る。
処方全体の流れを図 2.2.1 にまとめる。
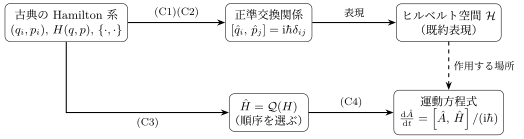
図 2.2.1 正準量子化の処方。入力は古典の Hamilton 系で、ヒルベルト空間は交換関係の表現として後から得られる。順序の選択は (C3) の矢印に入る。
例題 2.2.1 角運動量の交換関係を処方から出す ★★
オリジナル3次元の粒子の角運動量 Lx=q2p3−q3p2、Ly=q3p1−q1p3、Lz=q1p2−q2p1 を考える(q1,q2,q3 はデカルト座標)。
- (1) Poisson 括弧 {Lx,Ly} を計算せよ。
- (2) (C3) で Lx を演算子にするとき、順序の曖昧さが無いことを示せ。
- (3) 正準交換関係 (2.2.3) だけを使って [L^x,L^y] を計算し、規則 (2.2.1) と一致することを確かめよ。
解答
(1) Poisson 括弧の双線型性から {Lx,Ly}={q2p3,q3p1}−{q2p3,q1p3}−{q3p2,q3p1}+{q3p2,q1p3} である。第2項と第3項は、片方が持つ座標の共役運動量をもう片方が持たないので0になる。第1項では p3 と q3 の組だけが寄与し、{q2p3,q3p1}=q2p1{p3,q3}=−q2p1 となる。第4項は同様に {q3p2,q1p3}=q1p2{q3,p3}=q1p2 となる。よって
{Lx,Ly}=q1p2−q2p1=Lz.
(2) Lx=q2p3−q3p2 の各項は、異なる成分の q と p の積である。(2.2.3) より [q^2,p^3]=0 なのでq^2p^3=p^3q^2 で、どちらの順に並べても同じ演算子になる。q3p2 も同じである。したがって L^x=q^2p^3−q^3p^2 は一通りに決まり、各項が交換する自己共役演算子の積なので自己共役でもある。
(3) 交換子の Leibniz 則 [A^,B^C^]=[A^,B^]C^+B^[A^,C^] を使う。(1) と同じく4項に分けると、0にならないのは
[q^2p^3,q^3p^1]=q^2[p^3,q^3]p^1=−iℏq^2p^1,[q^3p^2,q^1p^3]=q^1[q^3,p^3]p^2=iℏq^1p^2
の2つである(ほかの因子は互いに交換するので外へ出した)。よって
[L^x,L^y]=−iℏq^2p^1+iℏq^1p^2=iℏL^z,
すなわち [L^x,L^y]/(iℏ)=L^z=Q({Lx,Ly}) で、規則 (2.2.1) が厳密に成り立つ。角運動量は q と p の2次式なので、2.2.3 節で述べる「2次以下なら規則が厳密に成り立つ」の例になっている。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
