解析力学から様々な理論分野を組み立てる 第2部 第1章 §2.1.3 ★★★ 回転対称性から平面運動と有効ポテンシャルが出る。Kepler 問題だけはもう1つのベクトルの保存量があり、軌道が閉じる
平面運動と有効ポテンシャル
2体の相対運動 L = m r 2 r ˙ 2 − V ( r ) L=\frac{m_{\mathrm r}}2\dot{\bm{r}}^{\,2}-V(r) L = 2 m r r ˙ 2 − V ( r ) L = r × p \bm{L}=\bm{r}\times\bm{p} L = r × p p = m r r ˙ \bm{p}=m_{\mathrm r}\dot{\bm{r}} p = m r r ˙ r \bm{r} r L \bm{L} L L \bm{L} L ( r , φ ) (r,\varphi) ( r , φ )
L = m r 2 ( r ˙ 2 + r 2 φ ˙ 2 ) − V ( r ) , p φ = m r r 2 φ ˙ = ∣ L ∣ ≕ ℓ φ L=\frac{m_{\mathrm r}}2\bigl(\dot r^2+r^2\dot\varphi^2\bigr)-V(r),\qquad p_\varphi=m_{\mathrm r}r^2\dot\varphi=\lvert \bm{L}\rvert \eqqcolon\ell_\varphi L = 2 m r ( r ˙ 2 + r 2 φ ˙ 2 ) − V ( r ) , p φ = m r r 2 φ ˙ = ∣ L ∣ = : ℓ φ
で、φ \varphi φ ℓ φ \ell_\varphi ℓ φ ℓ \ell ℓ H H H p φ = ℓ φ p_\varphi=\ell_\varphi p φ = ℓ φ
H = p r 2 2 m r + U e f f ( r ) , U e f f ( r ) = ℓ φ 2 2 m r r 2 + V ( r ) (2.1.9) H=\frac{p_r^2}{2m_{\mathrm r}}+U_{\mathrm{eff}}(r),\qquad U_{\mathrm{eff}}(r)=\frac{\ell_\varphi^2}{2m_{\mathrm r}r^2}+V(r)\tag{2.1.9} H = 2 m r p r 2 + U eff ( r ) , U eff ( r ) = 2 m r r 2 ℓ φ 2 + V ( r ) ( 2.1.9 )
になる。有効ポテンシャル U e f f U_{\mathrm{eff}} U eff 第1部第8章 で調べた。そこで、Kepler 問題 V = − α / r V=-\alpha/r V = − α / r α > 0 \alpha>0 α > 0 ω r = ω φ \omega_r=\omega_\varphi ω r = ω φ 第1部第13章 では Hamilton–Jacobi 方程式から軌道が円錐曲線になることを導いた。円に近くない軌道も含めて Kepler 軌道が閉じる理由は、次に述べる保存量によって示すことができる。
Runge–Lenz ベクトル
Kepler 問題には、角運動量とエネルギーのほかに、次のベクトルの保存量がある。
命題 2.1.2(Runge–Lenz ベクトルの保存 ★★★)
V = − α / r V=-\alpha/r V = − α / r
A R L = p × L − m r α r r (2.1.10) \bm{A}_{\mathrm{RL}}=\bm{p}\times\bm{L}-m_{\mathrm r}\alpha\,\frac{\bm{r}}{r}\tag{2.1.10} A RL = p × L − m r α r r ( 2.1.10 )
は運動の間ずっと一定である。さらに、離心率を e e e ∣ A R L ∣ 2 = m r 2 α 2 + 2 m r E ℓ φ 2 = ( m r α e ) 2 \lvert \bm{A}_{\mathrm{RL}}\rvert ^2=m_{\mathrm r}^2\alpha^2+2m_{\mathrm r}E\,\ell_\varphi^2=(m_{\mathrm r}\alpha e)^2 ∣ A RL ∣ 2 = m r 2 α 2 + 2 m r E ℓ φ 2 = ( m r α e ) 2 A R L \bm{A}_{\mathrm{RL}} A RL
証明 運動方程式は p ˙ = − α r / r 3 \dot{\bm{p}}=-\alpha\bm{r}/r^3 p ˙ = − α r / r 3 L \bm{L} L
d d t ( p × L ) = − α r 3 r × ( r × m r r ˙ ) = − m r α r 3 [ ( r ⋅ r ˙ ) r − r 2 r ˙ ] . \frac{\mathrm{d} }{\mathrm{d} t}(\bm{p}\times\bm{L})=-\frac{\alpha}{r^3}\bm{r}\times(\bm{r}\times m_{\mathrm r}\dot{\bm{r}})=-\frac{m_{\mathrm r}\alpha}{r^3}\bigl[(\bm{r}\cdot\dot{\bm{r}})\bm{r}-r^2\dot{\bm{r}}\bigr]. d t d ( p × L ) = − r 3 α r × ( r × m r r ˙ ) = − r 3 m r α [ ( r ⋅ r ˙ ) r − r 2 r ˙ ] .
第2項は d d t r r = r ˙ r − ( r ⋅ r ˙ ) r r 3 \frac{\mathrm{d} }{\mathrm{d} t}\frac{\bm{r}}{r}=\frac{\dot{\bm{r}}}{r}-\frac{(\bm{r}\cdot\dot{\bm{r}})\bm{r}}{r^3} d t d r r = r r ˙ − r 3 ( r ⋅ r ˙ ) r m r α m_{\mathrm r}\alpha m r α 0 0 0
大きさは、p ⊥ L \bm{p}\perp\bm{L} p ⊥ L ∣ p × L ∣ 2 = p 2 ℓ φ 2 \lvert \bm{p}\times\bm{L}\rvert ^2=p^2\ell_\varphi^2 ∣ p × L ∣ 2 = p 2 ℓ φ 2 r ⋅ ( p × L ) = L ⋅ ( r × p ) = ℓ φ 2 \bm{r}\cdot(\bm{p}\times\bm{L})=\bm{L}\cdot(\bm{r}\times\bm{p})=\ell_\varphi^2 r ⋅ ( p × L ) = L ⋅ ( r × p ) = ℓ φ 2
∣ A R L ∣ 2 = p 2 ℓ φ 2 − 2 m r α r ℓ φ 2 + m r 2 α 2 = m r 2 α 2 + 2 m r ℓ φ 2 ( p 2 2 m r − α r ) . \lvert \bm{A}_{\mathrm{RL}}\rvert ^2=p^2\ell_\varphi^2-\frac{2m_{\mathrm r}\alpha}{r}\ell_\varphi^2+m_{\mathrm r}^2\alpha^2=m_{\mathrm r}^2\alpha^2+2m_{\mathrm r}\ell_\varphi^2\Bigl(\frac{p^2}{2m_{\mathrm r}}-\frac\alpha r\Bigr). ∣ A RL ∣ 2 = p 2 ℓ φ 2 − r 2 m r α ℓ φ 2 + m r 2 α 2 = m r 2 α 2 + 2 m r ℓ φ 2 ( 2 m r p 2 − r α ) .
括弧の中がエネルギー E E E A R L \bm{A}_{\mathrm{RL}} A RL r \bm{r} r φ \varphi φ
A R L ⋅ r = ℓ φ 2 − m r α r ⟹ r = ℓ φ 2 / ( m r α ) 1 + e cos φ , e = ∣ A R L ∣ m r α (2.1.11) \bm{A}_{\mathrm{RL}}\cdot\bm{r}=\ell_\varphi^2-m_{\mathrm r}\alpha r\quad\Longrightarrow\quad r=\frac{\ell_\varphi^2/(m_{\mathrm r}\alpha)}{1+e\cos\varphi},\qquad e=\frac{\lvert \bm{A}_{\mathrm{RL}}\rvert }{m_{\mathrm r}\alpha}\tag{2.1.11} A RL ⋅ r = ℓ φ 2 − m r α r ⟹ r = 1 + e cos φ ℓ φ 2 / ( m r α ) , e = m r α ∣ A RL ∣ ( 2.1.11 )
で、r r r φ = 0 \varphi=0 φ = 0 r \bm{r} r A R L \bm{A}_{\mathrm{RL}} A RL
式 (2.1.11) は、微分方程式を1度も積分せずに、保存量の内積だけで軌道の形(円錐曲線)を出している。近点の向きを指すベクトルが一定なので、近点は空間に固定され、軌道は1周ごとに同じ所に戻る。E < 0 E<0 E < 0 e < 1 e<1 e < 1
A R L \bm{A}_{\mathrm{RL}} A RL p \bm{p} p 第1部第10章 の注意の箱で予告した「点変換では見えない保存量」の1つである。角運動量 L \bm{L} L A R L \bm{A}_{\mathrm{RL}} A RL E < 0 E<0 E < 0 l l l 第4部第5章 )。
閉じない軌道
V V V − α / r -\alpha/r − α / r A R L \bm{A}_{\mathrm{RL}} A RL δ / r 2 \delta/r^2 δ / r 2 V = − α / r + δ / r 2 V=-\alpha/r+\delta/r^2 V = − α / r + δ / r 2
U e f f = ℓ φ 2 + 2 m r δ 2 m r r 2 − α r = ν 2 ℓ φ 2 2 m r r 2 − α r , ν = 1 + 2 m r δ ℓ φ 2 U_{\mathrm{eff}}=\frac{\ell_\varphi^2+2m_{\mathrm r}\delta}{2m_{\mathrm r}r^2}-\frac\alpha r=\frac{\nu^2\ell_\varphi^2}{2m_{\mathrm r}r^2}-\frac\alpha r,\qquad \nu=\sqrt{1+\frac{2m_{\mathrm r}\delta}{\ell_\varphi^2}} U eff = 2 m r r 2 ℓ φ 2 + 2 m r δ − r α = 2 m r r 2 ν 2 ℓ φ 2 − r α , ν = 1 + ℓ φ 2 2 m r δ
で、角運動量が ν ℓ φ \nu\ell_\varphi ν ℓ φ r ( t ) r(t) r ( t ) ν ℓ φ \nu\ell_\varphi ν ℓ φ φ ˙ = ℓ φ / ( m r r 2 ) \dot\varphi=\ell_\varphi/(m_{\mathrm r}r^2) φ ˙ = ℓ φ / ( m r r 2 ) ν ℓ φ \nu\ell_\varphi ν ℓ φ 1 / ν 1/\nu 1/ ν 2 π 2\pi 2 π 2 π / ν 2\pi/\nu 2 π / ν
Δ φ p e r i = 2 π ( 1 ν − 1 ) (2.1.12) \Delta\varphi_{\mathrm{peri}}=2\pi\Bigl(\frac1\nu-1\Bigr)\tag{2.1.12} Δ φ peri = 2 π ( ν 1 − 1 ) ( 2.1.12 )
だけ回る(δ < 0 \delta<0 δ < 0 ν < 1 \nu<1 ν < 1 r = ν 2 ℓ φ 2 / ( m r α ) 1 + e ′ cos ν φ r=\dfrac{\nu^2\ell_\varphi^2/(m_{\mathrm r}\alpha)}{1+e'\cos\nu\varphi} r = 1 + e ′ cos ν φ ν 2 ℓ φ 2 / ( m r α )
どの束縛軌道も閉じる中心力は、V ∝ − 1 / r V\propto-1/r V ∝ − 1/ r V ∝ r 2 V\propto r^2 V ∝ r 2 π \pi π 1 / r 3 1/r^3 1/ r 3 43 ′ ′ 43'' 4 3 ′′ 第2部第16章 )。
例題 2.1.3 Runge–Lenz ベクトルで軌道を読む ★★★
オリジナル m r = α = 1 m_{\mathrm r}=\alpha=1 m r = α = 1 V = − 1 / r V=-1/r V = − 1/ r 0 0 0 r = ( 1 , 0 , 0 ) \bm{r}=(1,0,0) r = ( 1 , 0 , 0 ) r ˙ = ( 0 , 1.2 , 0 ) \dot{\bm{r}}=(0,1.2,0) r ˙ = ( 0 , 1.2 , 0 )
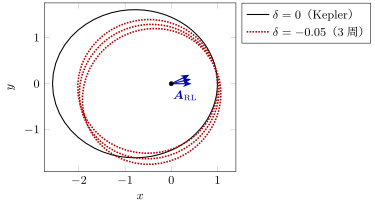
(1) E E E L \bm{L} L A R L \bm{A}_{\mathrm{RL}} A RL (2) V V V δ / r 2 \delta/r^2 δ / r 2 δ = − 0.05 \delta=-0.05 δ = − 0.05
解答 (1) E = 1 2 ⋅ 1.2 2 − 1 = − 0.28 E=\frac12\cdot1.2^2-1=-0.28 E = 2 1 ⋅ 1. 2 2 − 1 = − 0.28 L = r × p = ( 0 , 0 , 1.2 ) \bm{L}=\bm{r}\times\bm{p}=(0,0,1.2) L = r × p = ( 0 , 0 , 1.2 ) ℓ φ = 1.2 \ell_\varphi=1.2 ℓ φ = 1.2 p × L = ( p y L z − p z L y , … ) = ( 1.44 , 0 , 0 ) \bm{p}\times\bm{L}=(p_yL_z-p_zL_y,\ \dots)=(1.44,0,0) p × L = ( p y L z − p z L y , … ) = ( 1.44 , 0 , 0 ) A R L = ( 1.44 , 0 , 0 ) − ( 1 , 0 , 0 ) = ( 0.44 , 0 , 0 ) \bm{A}_{\mathrm{RL}}=(1.44,0,0)-(1,0,0)=(0.44,0,0) A RL = ( 1.44 , 0 , 0 ) − ( 1 , 0 , 0 ) = ( 0.44 , 0 , 0 ) e = 0.44 e=0.44 e = 0.44 ∣ A R L ∣ 2 = 1 + 2 ( − 0.28 ) ( 1.44 ) = 0.1936 = 0.44 2 \lvert \bm{A}_{\mathrm{RL}}\rvert ^2=1+2(-0.28)(1.44)=0.1936=0.44^2 ∣ A RL ∣ 2 = 1 + 2 ( − 0.28 ) ( 1.44 ) = 0.1936 = 0.4 4 2 A R L \bm{A}_{\mathrm{RL}} A RL + x +x + x ( 1 , 0 , 0 ) (1,0,0) ( 1 , 0 , 0 ) (2.1.11) から近点の距離は 1.44 1.44 = 1 \frac{1.44}{1.44}=1 1.44 1.44 = 1 1.44 0.56 = 2.571 \frac{1.44}{0.56}=2.571 0.56 1.44 = 2.571
(2) ν = 1 + 2 ( − 0.05 ) / 1.44 = 0.93056 = 0.9647 \nu=\sqrt{1+2(-0.05)/1.44}=\sqrt{0.93056}=0.9647 ν = 1 + 2 ( − 0.05 ) /1.44 = 0.93056 = 0.9647 (2.1.12) から1周の近点の進みは 2 π ( 1 / 0.9647 − 1 ) = 0.230 r a d = 13.2 ∘ 2\pi(1/0.9647-1)=0.230\,\mathrm{rad}=13.2^\circ 2 π ( 1/0.9647 − 1 ) = 0.230 rad = 13. 2 ∘ φ = 0 \varphi=0 φ = 0 r = 1 r=1 r = 1 1 + e ′ = ν 2 ℓ φ 2 = 1.34 1+e'=\nu^2\ell_\varphi^2=1.34 1 + e ′ = ν 2 ℓ φ 2 = 1.34 e ′ = 0.34 e'=0.34 e ′ = 0.34 1.34 / 0.66 = 2.030 1.34/0.66=2.030 1.34/0.66 = 2.030 δ < 0 \delta<0 δ < 0 2.571 2.571 2.571 0.230 r a d 0.230\,\mathrm{rad} 0.230 rad 2.030 2.030 2.030 scripts/verify_ch2-01.py)。
図 2.1.2 例題 2.1.3 の軌道。実線は V = − 1 / r V=-1/r V = − 1/ r e = 0.44 e=0.44 e = 0.44 + x +x + x ( 0.44 , 0 ) (0.44,0) ( 0.44 , 0 ) δ / r 2 \delta/r^2 δ / r 2 (2.1.11) の補正版を描いた)で、近点が1周ごとに 13.2 ∘ 13.2^\circ 13. 2 ∘ 0.44 0.44 0.44
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com