解析力学から様々な理論分野を組み立てる 第2部 第1章 §2.1.2 ★★★ 4つの系で共通に使う手順をまとめる。行き着く先は「平衡点のまわりの L は振動子の和」という結果
4つの手順
どの系でも、L を書いた後に当てる道具は同じで、次の順に使う。
手順1(循環座標と保存量):L がある一般化座標 qk を含まなければ、共役な運動量 pk=∂L/∂q˙k が保存する。これは qk をずらす変換についての Noether の定理(第1部第10章)の最も簡単な場合である。2体の重心 R、中心力の方位角、対称なこまの2つの Euler 角がこれにあたる。
手順2(エネルギー):L が時刻を陽に含まなければ H=∑ipiq˙i−L が保存する。T が速度の2次の同次式で V が速度によらないとき、H=T+V である(第1部第8章)。
手順3(1自由度に落とす):手順1の保存量を、H の中で運動量のまま固定すると、残った座標だけの Hamiltonian になる。自由度1まで減れば、H=21meffq˙2+Ueff(q) の形から、有効ポテンシャル Ueff の等高線を読むだけで運動の種類が分かる。
手順4(平衡点のまわりの2次の展開):Ueff や V の極小(平衡点)のまわりでずれの2次まで残すと、L は振動子の L の和になる。下で示す。
保存量は L でなく H の中で固定する
手順3で、保存する pk を L の q˙k に代入して座標を消すと、間違った方程式になる。平面の中心力 L=2m(r˙2+r2φ˙2)−V(r) でφ˙=pφ/(mr2) を L に代入すると 2mr˙2+2mr2pφ2−V(r) になり、これの Euler–Lagrange 方程式はmr¨=−mr3pφ2−V′(r) で、遠心力の項の符号が逆になる。正しくは mr¨=+mr3pφ2−V′(r) である。代入した後の関数で r を偏微分すると、φ˙ を止めて微分すべきところを pφ を止めて微分したことになり、φ˙ が r によるぶんの項の符号が入れ替わる。H の中で pφ を固定すれば、H=2mpr2+2mr2pφ2+V(r) の pφ は初めから r と独立な正準変数なので、この問題は起きない(L の側で同じことをするには L−pφφ˙ を使う。これを Routh 関数と呼ぶ)。
平衡点のまわりの L は振動子の和
自由度 f の系で、L=21∑i,jMij(q)q˙iq˙j−V(q) と書けているとする。Mij(q) は質量行列で、対称かつ正定値である(第1部第2章)。点 q(0) で ∂V/∂qi=0 がすべての i で成り立つとき、q(0) を平衡点と呼ぶ。平衡点からのずれ ηi=qi−qi(0) が小さいとして、L を η と η˙ の2次まで展開する。
命題 2.1.1(平衡点のまわりの2次の Lagrangian ★★★)
η と η˙ について2次まで残すと(定数項を除いて)
L2=21i,j∑Mijη˙iη˙j−21i,j∑Kijηiηj,Mij:=Mij(q(0)),Kij:=∂qi∂qj∂2Vq(0)(2.1.5)
となる。Kij を剛性行列と呼ぶ。
証明
運動エネルギーは η˙ についてすでに2次なので、係数 Mij(q) は q=q(0) での値だけ残せばよい(Mij(q) を η で展開した1次の項は全体で3次になる)。V は Taylor 展開で V(q(0))+∑i∂iVηi+21∑i,jKijηiηj+O(η3) となり、平衡点では1次の項が消える。定数 V(q(0)) は運動方程式に入らない。
速度に掛かる係数が平衡点の値で止まる点は、展開を手で進めるときに取り違えやすい。たとえば振り子の L=2mℓ2θ˙2+mgℓcosθ ではM=mℓ2 がもともと定数なので違いが見えないが、球面振り子のように Mij が座標による系では、η˙ の前の sin2θ を平衡点の値で置き換える(章末の総合問題)。
1自由度なら式 (2.1.5) は L2=2Mη˙2−2Kη2 で、K>0 のとき Euler–Lagrange 方程式は Mη¨=−Kη、一般解は η=Acos(ω0t+α), ω0=K/M である。K<0 なら解は指数関数的に増え、平衡点は不安定になる。多自由度で M と K を同時に対角化し、L2 を独立な振動子の和に分けるのが2.1.5節の基準振動である。
近似の裏付け
型 B(極限) | 小さいもの 振幅 ∣η∣→0(V を2次で打ち切る) | 証明 条件付き(Kij が正定値=極小が非退化。軌道が平衡点の近くに留まることは H の保存を Lyapunov 関数として言える) | 行き先 近似の数理 第2章
外から叩かれる振動子
手順2は「L が時刻を陽に含まない」ことを前提にしている。前提が外れる最も簡単な例が、外から時刻の関数の力 F(t) を受ける振動子
L=2mx˙2−2mω02x2+F(t)x(2.1.6)
である。Euler–Lagrange 方程式は mx¨=−mω02x+F(t) で、H=2mx˙2+2mω02x2−F(t)x はdtdH=−∂t∂L=−F˙(t)x だけ変わる(第1部第10章の dtdH=−∂t∂L)。力が働き終わった後(F=0)の H は振動子のエネルギー E=2mx˙2+2mω02x2 と一致し、dtdE=Fx˙ は力の仕事率である。
この方程式は、複素数 z:=x˙−iω0x を使うと1階の式 z˙=−iω0z+F(t)/m になり、t→−∞ で静止していた振動子について
z(t)=me−iω0t∫−∞tF(t′)eiω0t′dt′(2.1.7)
と解ける(右辺を微分すると確かめられる)。∣z∣2=x˙2+ω02x2=2E/m なので、力が働き終わった後のエネルギーは
ΔE=2m1∫−∞∞F(t)eiω0tdt2(2.1.8)
である。受け取るエネルギーは、力の時間変化のうち振動子の固有の角振動数 ω0 の成分(Fourier 成分)の大きさだけで決まる。この式は振幅の大小によらず厳密で、近似を使っていない。
例題 2.1.2 ガウス型の力で叩いた振動子 ★★★
オリジナル静止している振動子(m=1kg, ω0=2s−1)に、F(t)=F0e−t2/τ2(F0=1N)の力を加える。
- (1) 式 (2.1.8) を使って、振動子が受け取るエネルギー ΔE を τ の関数として求めよ。
- (2) τ=0.1s, 1s, 3s の場合の ΔE を求めよ。ΔE を最大にする τ とそのときの値も求めよ。
- (3) τ→0 と τ→∞ の2つの極限で結果が何を表すかを述べよ。
解答
(1) Gauss 積分 ∫−∞∞e−t2/τ2eiω0tdt=τπe−ω02τ2/4(指数を平方完成する)から
ΔE=2mF02πτ2e−ω02τ2/2.
(2) 2mF02π=1.571N2kg−1 を掛けて、τ=0.1s で ΔE=1.571×0.01×e−0.02=0.0154J、τ=1s で 1.571×e−2=0.213J、τ=3s で 1.571×9×e−18=2.15×10⁻⁷J。τ2e−ω02τ2/2 を τ で微分して 0 とおくと τ=2/ω0=0.707s で、そのとき ΔE=mω02eπF02=4eπ=0.289J である。
(3) τ→0 では指数が 1 に近づき、ΔE→2m1(∫Fdt)2 となる。∫Fdt=F0τπ は力積なので、これは「力積 I を一瞬で与えると速度 I/m を得る」という撃力の結果である(τ=0.1s では撃力の値 0.0157J との差は 2% 程度)。τ→∞ では指数 e−ω02τ2/2 のために ΔE はどんな τ の冪よりも速く 0 に近づく。振動の周期 2π/ω0 よりずっと長い時間をかけて力を加えて外すと、途中で平衡点がずれても振動子はそれに付いて行き、終わったときには何も残らない。ゆっくりした変化で振動の状態が保たれるというこの性質は、第1部第14章の断熱不変量の最も簡単な例である。
図 2.1.1 に、例題 2.1.2 (1) の ΔE を撃力の値 πF02τ2/(2m) で割ったものを ω0τ の関数として描き、運動方程式を数値積分して得た値を重ねた。
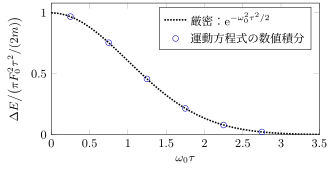
図 2.1.1 ガウス型の力で叩いた振動子が受け取るエネルギー。縦軸は撃力(τ→0)の値で割った比。ω0τ≪1 では撃力として働き、ω0τ≫1 ではエネルギーがほとんど残らない。点は m=1kg, ω0=2s−1 で数値積分した値(scripts/verify_ch2-01.py)
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
