量子力学の様々な構成方法 第3部 第4章 §3.4.3 ★★★ 停留点のまわりの Gauss 積分の行列式は Jacobi 方程式の解で書け、前因子は古典軌道の束の広がりになる
停留点のまわりの Gauss 積分
古典軌道の離散版 x ˉ k \bar x_k x ˉ k x k = x ˉ k + η k x_k=\bar x_k+\eta_k x k = x ˉ k + η k η 0 = η N = 0 \eta_0=\eta_N=0 η 0 = η N = 0
∂ 2 S N ∂ x j ∂ x k = m ϵ M j k , M = ( c 1 − 1 − 1 c 2 ⋱ ⋱ ⋱ − 1 − 1 c N − 1 ) , c k = 2 − ϵ 2 m V ′ ′ ( x ˉ k ) (3.4.9) \frac{\partial^2S_N}{\partial x_j\partial x_k}=\frac m\epsilon M_{jk},\qquad
M=\begin{pmatrix}c_1&-1&&\\-1&c_2&\ddots&\\&\ddots&\ddots&-1\\&&-1&c_{N-1}\end{pmatrix},\qquad c_k=2-\frac{\epsilon^2}{m}V''(\bar x_k)\tag{3.4.9} ∂ x j ∂ x k ∂ 2 S N = ϵ m M j k , M = c 1 − 1 − 1 c 2 ⋱ ⋱ ⋱ − 1 − 1 c N − 1 , c k = 2 − m ϵ 2 V ′′ ( x ˉ k ) ( 3.4.9 )
で決まる。式 (3.4.8) の見積もりどおり η k \eta_k η k ℏ \sqrt\hbar ℏ ℏ → 0 \hbar\to0 ℏ → 0 M M M n − n_- n − ( N − 1 ) (N-1) ( N − 1 ) (3.4.6) (符号数 N − 1 − 2 n − N-1-2n_- N − 1 − 2 n −
∫ d N − 1 η exp ( i 2 ℏ m ϵ η T M η ) = ( 2 π ℏ ϵ m ) ( N − 1 ) / 2 e i π ( N − 1 − 2 n − ) / 4 ∣ det M ∣ 1 / 2 = ( 2 π i ℏ ϵ m ) ( N − 1 ) / 2 e − i π n − / 2 ∣ det M ∣ 1 / 2 \int\mathrm{d}^{N-1}\eta\,\exp\Bigl(\frac{\mathrm{i}}{2\hbar}\frac m\epsilon\,\eta^{\mathsf T}M\eta\Bigr)=\Bigl(\frac{2\pi\hbar\epsilon}{m}\Bigr)^{(N-1)/2}\frac{\mathrm{e}^{\mathrm{i}\pi(N-1-2n_-)/4}}{\lvert \det M\rvert ^{1/2}}
=\Bigl(\frac{2\pi\mathrm{i}\hbar\epsilon}{m}\Bigr)^{(N-1)/2}\frac{\mathrm{e}^{-\mathrm{i}\pi n_-/2}}{\lvert \det M\rvert ^{1/2}} ∫ d N − 1 η exp ( 2ℏ i ϵ m η T M η ) = ( m 2 π ℏ ϵ ) ( N − 1 ) /2 ∣ det M ∣ 1/2 e i π ( N − 1 − 2 n − ) /4 = ( m 2 π i ℏ ϵ ) ( N − 1 ) /2 ∣ det M ∣ 1/2 e − i π n − /2
である。式 (3.4.1) の前因子 ( m / ( 2 π i ℏ ϵ ) ) N / 2 (m/(2\pi\mathrm{i}\hbar\epsilon))^{N/2} ( m / ( 2 π i ℏ ϵ ) ) N /2 ϵ \epsilon ϵ
K ( x f , t ; x i , 0 ) ≈ m 2 π i ℏ ∣ ϵ D N − 1 ∣ e i S c l / ℏ − i π n − / 2 , D N − 1 = det M (3.4.10) K(x_f,t;x_i,0)\approx\sqrt{\frac{m}{2\pi\mathrm{i}\hbar\,\lvert \epsilon D_{N-1}\rvert }}\;\mathrm{e}^{\mathrm{i} S_{\mathrm{cl}}/\hbar-\mathrm{i}\pi n_-/2},\qquad D_{N-1}=\det M\tag{3.4.10} K ( x f , t ; x i , 0 ) ≈ 2 π i ℏ ∣ ϵ D N − 1 ∣ m e i S cl /ℏ − i π n − /2 , D N − 1 = det M ( 3.4.10 )
となる。あとは N → ∞ N\to\infty N → ∞ ϵ D N − 1 \epsilon D_{N-1} ϵ D N − 1 第3部第3章 )で ϵ D N − 1 → sin ω t / ω \epsilon D_{N-1}\to\sin\omega t/\omega ϵ D N − 1 → sin ω t / ω V V V
行列式の漸化式と Jacobi 方程式
M M M k × k k\times k k × k D k D_k D k D 0 = 1 D_0=1 D 0 = 1 D − 1 = 0 D_{-1}=0 D − 1 = 0
D k = c k D k − 1 − D k − 2 (3.4.11) D_k=c_kD_{k-1}-D_{k-2}\tag{3.4.11} D k = c k D k − 1 − D k − 2 ( 3.4.11 )
である。f k = ϵ D k − 1 f_k=\epsilon D_{k-1} f k = ϵ D k − 1 f 0 = 0 f_0=0 f 0 = 0 f 1 = ϵ f_1=\epsilon f 1 = ϵ
f k + 1 − 2 f k + f k − 1 ϵ 2 = − V ′ ′ ( x ˉ k ) m f k \frac{f_{k+1}-2f_k+f_{k-1}}{\epsilon^2}=-\frac{V''(\bar x_k)}{m}f_k ϵ 2 f k + 1 − 2 f k + f k − 1 = − m V ′′ ( x ˉ k ) f k
と書ける。これは微分方程式の差分で、N → ∞ N\to\infty N → ∞ f k → f ( k ϵ ) f_k\to f(k\epsilon) f k → f ( k ϵ )
m f ¨ ( s ) = − V ′ ′ ( x c l ( s ) ) f ( s ) , f ( 0 ) = 0 , f ˙ ( 0 ) = 1 (3.4.12) m\ddot f(s)=-V''\bigl(x_{\mathrm{cl}}(s)\bigr)f(s),\qquad f(0)=0,\quad \dot f(0)=1\tag{3.4.12} m f ¨ ( s ) = − V ′′ ( x cl ( s ) ) f ( s ) , f ( 0 ) = 0 , f ˙ ( 0 ) = 1 ( 3.4.12 )
の解に収束する。式 (3.4.10) の ϵ D N − 1 \epsilon D_{N-1} ϵ D N − 1 f N → f ( t ) f_N\to f(t) f N → f ( t ) 1 1 I. M. Gel'fand and A. M. Yaglom (1960), J. Math. Phys. 1 , 48–69(原論文はロシア語で Uspekhi Mat. Nauk 11 (1956), 77–114)。
式 (3.4.12) は、Newton 方程式 m x ¨ = − V ′ ( x ) m\ddot x=-V'(x) m x ¨ = − V ′ ( x ) x i x_i x i v i v_i v i x ( s ; v i ) x(s;v_i) x ( s ; v i ) v i v_i v i ∂ x / ∂ v i \partial x/\partial v_i ∂ x / ∂ v i (3.4.12) と同じ方程式と同じ初期条件 ∂ x ( 0 ) / ∂ v i = 0 \partial x(0)/\partial v_i=0 ∂ x ( 0 ) / ∂ v i = 0 ∂ x ˙ ( 0 ) / ∂ v i = 1 \partial\dot x(0)/\partial v_i=1 ∂ x ˙ ( 0 ) / ∂ v i = 1
f ( t ) = ∂ x f ∂ v i = m ∂ x f ∂ p i ( x i , t を固定 ) (3.4.13) f(t)=\frac{\partial x_f}{\partial v_i}=m\frac{\partial x_f}{\partial p_i}\qquad(x_i,\ t\ \text{を固定})\tag{3.4.13} f ( t ) = ∂ v i ∂ x f = m ∂ p i ∂ x f ( x i , t を固定 ) ( 3.4.13 )
である。f ( t ) f(t) f ( t ) t t t
前因子を作用で書く
始点の運動量は主関数の微分 p i = − ∂ S c l / ∂ x i p_i=-\partial S_{\mathrm{cl}}/\partial x_i p i = − ∂ S cl / ∂ x i 解析力学から様々な理論分野を組み立てる 第1部第13章 )。これを x f x_f x f − ∂ 2 S c l / ∂ x f ∂ x i = ∂ p i / ∂ x f = m / f ( t ) -\partial^2S_{\mathrm{cl}}/\partial x_f\partial x_i=\partial p_i/\partial x_f=m/f(t) − ∂ 2 S cl / ∂ x f ∂ x i = ∂ p i / ∂ x f = m / f ( t ) (3.4.10) は
K ( x f , t ; x i , 0 ) ≈ ∑ 古典軌道 1 2 π i ℏ ∣ ∂ 2 S c l ∂ x f ∂ x i ∣ 1 / 2 exp ( i ℏ S c l ( x f , t ; x i ) − i π 2 ν ) (3.4.14) K(x_f,t;x_i,0)\approx\sum_{\text{古典軌道}}\frac{1}{\sqrt{2\pi\mathrm{i}\hbar}}\Bigl\lvert\frac{\partial^2S_{\mathrm{cl}}}{\partial x_f\,\partial x_i}\Bigr\rvert^{1/2}
\exp\Bigl(\frac{\mathrm{i}}{\hbar}S_{\mathrm{cl}}(x_f,t;x_i)-\frac{\mathrm{i}\pi}{2}\nu\Bigr)\tag{3.4.14} K ( x f , t ; x i , 0 ) ≈ 古典軌道 ∑ 2 π i ℏ 1 ∂ x f ∂ x i ∂ 2 S cl 1/2 exp ( ℏ i S cl ( x f , t ; x i ) − 2 i π ν ) ( 3.4.14 )
になる。ν = n − \nu=n_- ν = n − 3.4.4 節で古典軌道が通った焦点の数に等しいことを示す。これが Van Vleck の公式で、J. H. Van Vleck が1928年に古典の確率との対応を調べる目的で前因子の行列式を導入した2 2 J. H. Van Vleck (1928), Proc. Natl. Acad. Sci. USA 14 , 178–188。経路積分の停留位相としての導出は C. Morette (1951), Phys. Rev. 81 , 848–852。第7部第2章 )が流体の古典極限と比べるために引いた式は、この式で x f = x x_f=x x f = x x i = x 0 x_i=x_0 x i = x 0
d d d ∂ 2 S c l / ∂ x f ∂ x i \partial^2S_{\mathrm{cl}}/\partial x_f\partial x_i ∂ 2 S cl / ∂ x f ∂ x i d × d d\times d d × d
K ( x f , t ; x i , 0 ) ≈ ∑ 古典軌道 1 ( 2 π i ℏ ) d / 2 ∣ det ∂ 2 S c l ∂ x f ∂ x i ∣ 1 / 2 exp ( i ℏ S c l − i π 2 ν ) (3.4.15) K(\bm{x}_f,t;\bm{x}_i,0)\approx\sum_{\text{古典軌道}}\frac{1}{(2\pi\mathrm{i}\hbar)^{d/2}}\Bigl\lvert\det\frac{\partial^2S_{\mathrm{cl}}}{\partial\bm{x}_f\,\partial\bm{x}_i}\Bigr\rvert^{1/2}
\exp\Bigl(\frac{\mathrm{i}}{\hbar}S_{\mathrm{cl}}-\frac{\mathrm{i}\pi}{2}\nu\Bigr)\tag{3.4.15} K ( x f , t ; x i , 0 ) ≈ 古典軌道 ∑ ( 2 π i ℏ ) d /2 1 det ∂ x f ∂ x i ∂ 2 S cl 1/2 exp ( ℏ i S cl − 2 i π ν ) ( 3.4.15 )
を得る(ν \nu ν det ( − ∂ 2 S c l / ∂ x f ∂ x i ) \det(-\partial^2S_{\mathrm{cl}}/\partial\bm{x}_f\partial\bm{x}_i) det ( − ∂ 2 S cl / ∂ x f ∂ x i )
作用が x x x (3.4.14) は等号になる。自由粒子では V ′ ′ = 0 V''=0 V ′′ = 0 f ( t ) = t f(t)=t f ( t ) = t ∂ 2 S c l / ∂ x f ∂ x i = − m / t \partial^2S_{\mathrm{cl}}/\partial x_f\partial x_i=-m/t ∂ 2 S cl / ∂ x f ∂ x i = − m / t m / ( 2 π i ℏ t ) exp ( i m ( x f − x i ) 2 / ( 2 ℏ t ) ) \sqrt{m/(2\pi\mathrm{i}\hbar t)}\exp(\mathrm{i} m(x_f-x_i)^2/(2\hbar t)) m / ( 2 π i ℏ t ) exp ( i m ( x f − x i ) 2 / ( 2ℏ t ))
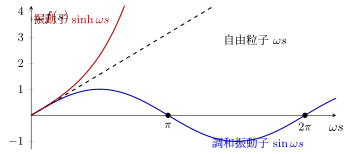
2次式でない例として、m = 1 m=1 m = 1 V = x 4 / 4 V=x^4/4 V = x 4 /4 x i = 0 x_i=0 x i = 0 v i = 1 v_i=1 v i = 1 t = 2 t=2 t = 2 x f = 1.036 x_f=1.036 x f = 1.036 (3.4.12) の解は f ( 2 ) = − 0.1329 f(2)=-0.1329 f ( 2 ) = − 0.1329 ± 10 − 6 \pm10^{-6} ± 1 0 − 6 ∂ x f / ∂ v i \partial x_f/\partial v_i ∂ x f / ∂ v i − 0.1329 -0.1329 − 0.1329 N = 4000 N=4000 N = 4000 (3.4.11) から求めた ϵ D N − 1 \epsilon D_{N-1} ϵ D N − 1 f ( 2 ) < 0 f(2)<0 f ( 2 ) < 0 (3.4.14) には ν = 1 \nu=1 ν = 1 − π / 2 -\pi/2 − π /2
図 3.4.3 Jacobi 方程式 (3.4.12) の解 f ( s ) f(s) f ( s ) ω \omega ω ω s = π , 2 π , … \omega s=\pi,2\pi,\dots ω s = π , 2 π , … f = 0 f=0 f = 0 f f f
例題 3.4.3 逆さの調和振動子の伝播関数 ★★
オリジナル 放物線の山 V = − 1 2 m Ω 2 x 2 V=-\frac12m\Omega^2x^2 V = − 2 1 m Ω 2 x 2
(1) x i x_i x i t t t x f x_f x f S c l S_{\mathrm{cl}} S cl (2) Jacobi 方程式を解いて f ( t ) f(t) f ( t ) − ∂ 2 S c l / ∂ x f ∂ x i = m / f ( t ) -\partial^2S_{\mathrm{cl}}/\partial x_f\partial x_i=m/f(t) − ∂ 2 S cl / ∂ x f ∂ x i = m / f ( t ) (3) Van Vleck の公式で伝播関数を書き、それが Schrödinger 方程式を満たすことを確かめよ。(4) Ω t = 3 \Omega t=3 Ω t = 3 ∣ K ∣ \lvert K\rvert ∣ K ∣ t t t
解答 (1) 運動方程式は x ¨ = Ω 2 x \ddot x=\Omega^2x x ¨ = Ω 2 x x c l ( s ) = [ x i sinh Ω ( t − s ) + x f sinh Ω s ] / sinh Ω t x_{\mathrm{cl}}(s)=[x_i\sinh\Omega(t-s)+x_f\sinh\Omega s]/\sinh\Omega t x cl ( s ) = [ x i sinh Ω ( t − s ) + x f sinh Ω s ] / sinh Ω t m 2 x ˙ 2 + 1 2 m Ω 2 x 2 \frac m2\dot x^2+\frac12m\Omega^2x^2 2 m x ˙ 2 + 2 1 m Ω 2 x 2 S c l = m 2 [ x x ˙ ] 0 t S_{\mathrm{cl}}=\frac m2[x\dot x]_0^t S cl = 2 m [ x x ˙ ] 0 t
S c l = m Ω 2 sinh Ω t [ ( x f 2 + x i 2 ) cosh Ω t − 2 x f x i ] S_{\mathrm{cl}}=\frac{m\Omega}{2\sinh\Omega t}\bigl[(x_f^2+x_i^2)\cosh\Omega t-2x_fx_i\bigr] S cl = 2 sinh Ω t m Ω [ ( x f 2 + x i 2 ) cosh Ω t − 2 x f x i ]
を得る。これは調和振動子の作用で ω → i Ω \omega\to\mathrm{i}\Omega ω → i Ω
(2) V ′ ′ = − m Ω 2 V''=-m\Omega^2 V ′′ = − m Ω 2 f ¨ = Ω 2 f \ddot f=\Omega^2f f ¨ = Ω 2 f f ( 0 ) = 0 f(0)=0 f ( 0 ) = 0 f ˙ ( 0 ) = 1 \dot f(0)=1 f ˙ ( 0 ) = 1 f ( t ) = sinh Ω t / Ω f(t)=\sinh\Omega t/\Omega f ( t ) = sinh Ω t /Ω ∂ 2 S c l / ∂ x f ∂ x i = − m Ω / sinh Ω t = − m / f ( t ) \partial^2S_{\mathrm{cl}}/\partial x_f\partial x_i=-m\Omega/\sinh\Omega t=-m/f(t) ∂ 2 S cl / ∂ x f ∂ x i = − m Ω/ sinh Ω t = − m / f ( t ) (3.4.13) と合う。t > 0 t>0 t > 0 sinh Ω t > 0 \sinh\Omega t>0 sinh Ω t > 0 f f f 3.4.3 )。山の上では、少し速度の違う軌道どうしが指数関数的に離れていき、再び集まることがない。
(3) ν = 0 \nu=0 ν = 0
K = m Ω 2 π i ℏ sinh Ω t exp { i m Ω 2 ℏ sinh Ω t [ ( x f 2 + x i 2 ) cosh Ω t − 2 x f x i ] } K=\sqrt{\frac{m\Omega}{2\pi\mathrm{i}\hbar\sinh\Omega t}}\exp\Bigl\{\frac{\mathrm{i} m\Omega}{2\hbar\sinh\Omega t}\bigl[(x_f^2+x_i^2)\cosh\Omega t-2x_fx_i\bigr]\Bigr\} K = 2 π i ℏ sinh Ω t m Ω exp { 2ℏ sinh Ω t i m Ω [ ( x f 2 + x i 2 ) cosh Ω t − 2 x f x i ] }
である。i ℏ ∂ t K + ℏ 2 2 m ∂ x f 2 K + 1 2 m Ω 2 x f 2 K \mathrm{i}\hbar\partial_tK+\frac{\hbar^2}{2m}\partial_{x_f}^2K+\frac12m\Omega^2x_f^2K i ℏ ∂ t K + 2 m ℏ 2 ∂ x f 2 K + 2 1 m Ω 2 x f 2 K
(4) 自由粒子の前因子は m / ( 2 π ℏ t ) \sqrt{m/(2\pi\hbar t)} m / ( 2 π ℏ t ) Ω t / sinh Ω t = 3 / sinh 3 = 3 / 10.02 = 0.55 \sqrt{\Omega t/\sinh\Omega t}=\sqrt{3/\sinh3}=\sqrt{3/10.02}=0.55 Ω t / sinh Ω t = 3/ sinh 3 = 3/10.02 = 0.55 sinh 3 / 3 = 3.34 \sinh3/3=3.34 sinh 3/3 = 3.34 ∣ K ∣ 2 \lvert K\rvert ^2 ∣ K ∣ 2 0.30 0.30 0.30
近似の裏付け
型 B(極限) | 小さいもの ℏ / S c l → 0 \hbar/S_{\mathrm{cl}}\to0 ℏ/ S cl → 0 証明 条件付き(有限次元の停留位相は孤立・非退化の停留点で証明済み。時間分割の極限 N → ∞ N\to\infty N → ∞ V V V Rigorous Time Slicing Approach to Feynman Path Integrals , Springer。長い時間・それ以外の V V V 行き先 近似の数理 第7章
1 I. M. Gel'fand and A. M. Yaglom (1960), J. Math. Phys. 1 , 48–69(原論文はロシア語で Uspekhi Mat. Nauk 11 (1956), 77–114)。
2 J. H. Van Vleck (1928), Proc. Natl. Acad. Sci. USA 14 , 178–188。経路積分の停留位相としての導出は C. Morette (1951), Phys. Rev. 81 , 848–852。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com