tecktom.com

1変数の停留位相

2026年10月17日11分で読めますAI生成教科書『虎の巻』第3部 第4章 停留位相と古典極限
目次
  1. Fresnel 積分
  2. 停留位相の公式
  3. 多変数の停留位相
  4. 木下の層

AI 生成・木下が未勉強

量子力学の様々な構成方法 第3部 第4章 §3.4.1 ★★★ 激しく振動する積分は、位相の停留点のまわりの Gauss 積分だけで決まる

第3部第1章(第3部第1章)は、古典の経路が選ばれる理由を「作用が停留する経路のまわりでは位相がそろう」と言葉で述べ、式にするのを先送りにした。第3部第2章(第3部第2章)は基準から時間分割の経路積分

K(xf,t;xi,0)=lim⁡N→∞(m2πiℏϵ)N/2∫dx1⋯∫dxN−1 eiSN/ℏ,SN=∑k=0N−1ϵ[m2(xk+1−xkϵ)2−V(xk)]\begin{gather*}K(x_f,t;x_i,0)=\lim_{N\to\infty}\Bigl(\frac{m}{2\pi\mathrm{i}\hbar\epsilon}\Bigr)^{N/2}\int\mathrm{d} x_1\cdots\int\mathrm{d} x_{N-1}\,\mathrm{e}^{\mathrm{i} S_N/\hbar},\tag{3.4.1}\\S_N=\sum_{k=0}^{N-1}\epsilon\Bigl[\frac m2\Bigl(\frac{x_{k+1}-x_k}{\epsilon}\Bigr)^2-V(x_k)\Bigr]\end{gather*}

を導いた(ϵ=t/N\epsilon=t/N、x0=xix_0=x_i、xN=xfx_N=x_f)。この章は第3部の型(出発点の要請 → 基本の対象 → 基準との同値 → 共通例題 → 得意な問題 → 限界)のうち、「得意な問題」の最初の1つである古典極限を受け持つ。出発点は式 (3.4.1) そのもので、新しい要請は置かない。

道具は1つだけで、停留位相の方法である。ℏ\hbar が作用に比べて小さいとき、指数 eiS/ℏ\mathrm{e}^{\mathrm{i} S/\hbar} は経路を少し変えるだけで激しく振動し、足し合わせると打ち消し合う。打ち消し合わないのは、経路を変えても作用が1次で変わらない経路、つまり δS=0\delta S=0 を満たす古典軌道の近くだけである。この考えを1変数の積分で式にし(3.4.1節)、多重積分 (3.4.1) に当てると、古典軌道が選ばれること(3.4.2節)と、そのまわりの揺らぎが前因子を決めること(3.4.3節)が出てくる。結果は Van Vleck の公式

K(xf,t;xi,0)≈∑古典軌道12πiℏ∣∂2Scl∂xf ∂xi∣1/2exp⁡(iℏScl(xf,t;xi)−iπ2ν)(3.4.2)K(x_f,t;x_i,0)\approx\sum_{\text{古典軌道}}\frac{1}{\sqrt{2\pi\mathrm{i}\hbar}}\Bigl\lvert\frac{\partial^2S_{\mathrm{cl}}}{\partial x_f\,\partial x_i}\Bigr\rvert^{1/2} \exp\Bigl(\frac{\mathrm{i}}{\hbar}S_{\mathrm{cl}}(x_f,t;x_i)-\frac{\mathrm{i}\pi}{2}\nu\Bigr)\tag{3.4.2}

である。ν\nu はその軌道が途中で通った焦点の数で、焦点を越えるたびに位相が π/2\pi/2 ずれる理由は3.4.4節で示す。3.4.5節では、式 (3.4.2) の位相 SclS_{\mathrm{cl}} が Hamilton–Jacobi 方程式を、前因子の2乗が連続の式を満たすことを示し、時間について Fourier 変換して WKB 近似の振幅 1/p1/\sqrt p を出す。3.4.6節は、同じ古典極限が基準・流体(第7部)・位相空間(第5部)・行列力学(第2部)でどう書けるかを並べる。

この章でも位置を xx、経過時間を tt と書く。古典軌道の作用を、両端と経過時間の関数として Scl(xf,t;xi)S_{\mathrm{cl}}(x_f,t;x_i) と書く(解析力学の Hamilton の主関数に始点の引数を足したもの)。

Fresnel 積分

出発点は、第3部第1章で前因子を決めるのに使った Fresnel 積分である。実数 a≠0a\neq0 について

∫−∞∞dy eiay2/(2ℏ)=2πℏ∣a∣ eiπsgn⁡(a)/4(3.4.3)\int_{-\infty}^{\infty}\mathrm{d} y\,\mathrm{e}^{\mathrm{i} ay^2/(2\hbar)}=\sqrt{\frac{2\pi\hbar}{\lvert a\rvert }}\,\mathrm{e}^{\mathrm{i}\pi\operatorname{sgn}(a)/4}\tag{3.4.3}

が成り立つ。左辺は収束因子 e−δy2\mathrm{e}^{-\delta y^2} を掛けて δ→+0\delta\to+0 とした値で、π/(δ−ia/(2ℏ))\sqrt{\pi/(\delta-\mathrm{i} a/(2\hbar))} の主値の極限として右辺が出る。a>0a>0 なら右辺は 2πiℏ/a\sqrt{2\pi\mathrm{i}\hbar/a}(i=eiπ/4\sqrt\mathrm{i}=\mathrm{e}^{\mathrm{i}\pi/4})、a<0a<0 なら 2πℏ/∣a∣ e−iπ/4\sqrt{2\pi\hbar/\lvert a\rvert }\,\mathrm{e}^{-\mathrm{i}\pi/4} である。位相 ±π/4\pm\pi/4 は、2次関数の向き(上に凸か下に凸か)で決まる。この符号が3.4.4節の焦点の位相 −π/2-\pi/2 の起源になる。

停留位相の公式

滑らかな実関数 φ(y)\varphi(y) と、滑らかで速く減衰する g(y)g(y) について

I(ℏ)=∫dy g(y) eiφ(y)/ℏ(3.4.4)I(\hbar)=\int\mathrm{d} y\,g(y)\,\mathrm{e}^{\mathrm{i}\varphi(y)/\hbar}\tag{3.4.4}

を ℏ→0\hbar\to0 で評価する。φ′(y)≠0\varphi'(y)\neq0 の所では、yy が 2πℏ/∣φ′∣2\pi\hbar/\lvert \varphi'\rvert だけ動くたびに位相が1周するので、gg がほぼ一定に見える区間で正と負の寄与が打ち消し合う。部分積分 eiφ/ℏ=ℏiφ′ddyeiφ/ℏ\mathrm{e}^{\mathrm{i}\varphi/\hbar}=\frac{\hbar}{\mathrm{i}\varphi'}\frac{\mathrm{d} }{\mathrm{d} y}\mathrm{e}^{\mathrm{i}\varphi/\hbar} を nn 回繰り返すと、停留点の無い区間からの寄与は O(ℏn)\mathcal{O}(\hbar^n) より速く小さくなることがわかる。

残るのは φ′(y∗)=0\varphi'(y_*)=0 を満たす停留点 y∗y_* の近くである。φ′′(y∗)≠0\varphi''(y_*)\neq0(非退化)なら、φ(y)=φ(y∗)+12φ′′(y∗)(y−y∗)2+O((y−y∗)3)\varphi(y)=\varphi(y_*)+\frac12\varphi''(y_*)(y-y_*)^2+\mathcal{O}((y-y_*)^3) と展開し、gg を g(y∗)g(y_*) で置き換えて式 (3.4.3) を使うと

I(ℏ)=∑y∗2πℏ∣φ′′(y∗)∣  g(y∗) eiφ(y∗)/ℏ+iπsgn⁡φ′′(y∗)/4 [1+O(ℏ)](3.4.5)I(\hbar)=\sum_{y_*}\sqrt{\frac{2\pi\hbar}{\lvert \varphi''(y_*)\rvert }}\;g(y_*)\,\mathrm{e}^{\mathrm{i}\varphi(y_*)/\hbar+\mathrm{i}\pi\operatorname{sgn}\varphi''(y_*)/4}\,\bigl[1+\mathcal{O}(\hbar)\bigr]\tag{3.4.5}

を得る。寄与する yy の幅は ℏ/∣φ′′∣\sqrt{\hbar/\lvert \varphi''\rvert } で、ℏ→0\hbar\to0 で停留点に縮む。この幅の中で3次の項は ℏ3/2/ℏ=ℏ1/2\hbar^{3/2}/\hbar=\hbar^{1/2} の大きさの位相しか加えず、奇数次の項は対称な積分で消えるので、補正は ℏ\hbar の1次から始まる。

図

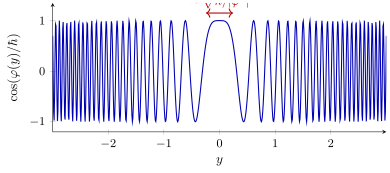
図 3.4.1 φ(y)=y2/2\varphi(y)=y^2/2、ℏ=0.03\hbar=0.03 の被積分関数の実部(実線)。停留点 y=0y=0 の近くでは位相がゆっくり変わり、離れるほど振動が細かくなって正負が打ち消し合う。積分に残るのは幅 ℏ/∣φ′′∣\sqrt{\hbar/\lvert \varphi''\rvert } の部分である。

多変数の停留位相

nn 変数の積分 ∫dny g(y)eiφ(y)/ℏ\int\mathrm{d}^ny\,g(\bm{y})\mathrm{e}^{\mathrm{i}\varphi(\bm{y})/\hbar} では、停留点 ∇φ(y∗)=0\nabla\varphi(\bm{y}_*)=0 のまわりの2次の項を Hessian 行列 Φjk=∂j∂kφ(y∗)\Phi_{jk}=\partial_j\partial_k\varphi(\bm{y}_*) で書き、Φ\Phi を直交行列で対角化すると、固有値ごとに式 (3.4.3) が1つずつ出る。固有値の積は det⁡Φ\det\Phi、位相は正の固有値の数 n+n_+ と負の固有値の数 n−n_- の差で決まるので

∫dny g(y) eiφ(y)/ℏ≈∑y∗(2πℏ)n/2∣det⁡Φ∣1/2 g(y∗) eiφ(y∗)/ℏ+iπ(n+−n−)/4(3.4.6)\int\mathrm{d}^ny\,g(\bm{y})\,\mathrm{e}^{\mathrm{i}\varphi(\bm{y})/\hbar}\approx\sum_{\bm{y}_*}\frac{(2\pi\hbar)^{n/2}}{\lvert \det\Phi\rvert ^{1/2}}\,g(\bm{y}_*)\,\mathrm{e}^{\mathrm{i}\varphi(\bm{y}_*)/\hbar+\mathrm{i}\pi(n_+-n_-)/4}\tag{3.4.6}

である。n+−n−n_+-n_- を Hessian の符号数と呼ぶ。n−=0n_-=0 なら位相は eiπn/4\mathrm{e}^{\mathrm{i}\pi n/4} で、前因子は (2πiℏ)n/2/det⁡Φ(2\pi\mathrm{i}\hbar)^{n/2}/\sqrt{\det\Phi} とまとめて書ける。経路積分 (3.4.1) は n=N−1n=N-1 変数の積分なので、3.4.3節でこの式をそのまま当てる。

例題 3.4.1 Bessel 関数の漸近形を停留位相で出す ★★

オリジナル0次の Bessel 関数は積分表示 J0(z)=12π∫02πeizcos⁡θdθJ_0(z)=\frac{1}{2\pi}\int_0^{2\pi}\mathrm{e}^{\mathrm{i} z\cos\theta}\mathrm{d}\theta を持つ。

  1. (1) 1/ℏ1/\hbar を zz と読み替え、停留位相の公式 (3.4.5) で z→∞z\to\infty の漸近形を求めよ。
  2. (2) z=2, 10, 30z=2,\,10,\,30 で (1) の値と J0(z)J_0(z) の値を比べよ。
解答

(1) 位相は φ(θ)=cos⁡θ\varphi(\theta)=\cos\theta で、φ′=−sin⁡θ=0\varphi'=-\sin\theta=0 から停留点は θ=0\theta=0 と θ=π\theta=\pi の2つである。θ=0\theta=0 では φ=1\varphi=1、φ′′=−1\varphi''=-1(上に凸)なので寄与は 2π/z eiz−iπ/4\sqrt{2\pi/z}\,\mathrm{e}^{\mathrm{i} z-\mathrm{i}\pi/4}、θ=π\theta=\pi では φ=−1\varphi=-1、φ′′=+1\varphi''=+1(下に凸)なので寄与は 2π/z e−iz+iπ/4\sqrt{2\pi/z}\,\mathrm{e}^{-\mathrm{i} z+\mathrm{i}\pi/4} である。12π\frac1{2\pi} を掛けて足すと

J0(z)≈12π2πz(ei(z−π/4)+e−i(z−π/4))=2πzcos⁡(z−π4)J_0(z)\approx\frac{1}{2\pi}\sqrt{\frac{2\pi}{z}}\bigl(\mathrm{e}^{\mathrm{i}(z-\pi/4)}+\mathrm{e}^{-\mathrm{i}(z-\pi/4)}\bigr)=\sqrt{\frac{2}{\pi z}}\cos\Bigl(z-\frac\pi4\Bigr)

となる。2つの停留点の寄与は位相 ±(z−π/4)\pm(z-\pi/4) を持ち、その干渉が J0J_0 の振動になる。−π/4-\pi/4 のずれは、2つの停留点で φ′′\varphi'' の符号が逆であることの差 π/2\pi/2 を半分ずつ持ったものである。

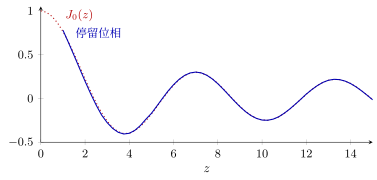
(2) J0(2)=0.2239J_0(2)=0.2239 に対して漸近形は 0.19670.1967(相対誤差 12%)、J0(10)=−0.2459J_0(10)=-0.2459 に対して −0.2468-0.2468(0.3%)、J0(30)=−0.0864J_0(30)=-0.0864 に対して −0.0859-0.0859(0.6%。零点に近いので相対誤差は大きめに見える)である。誤差の絶対値は z−3/2z^{-3/2} の割合で小さくなり、これは式 (3.4.5) の補正 O(ℏ)\mathcal{O}(\hbar) が O(1/z)\mathcal{O}(1/z) の相対誤差であることに当たる。

図

図 3.4.2 J0(z)J_0(z)(点線、厳密)と停留位相の漸近形 2/(πz)cos⁡(z−π/4)\sqrt{2/(\pi z)}\cos(z-\pi/4)(実線、近似)。z≳3z\gtrsim3 でほぼ重なる。

近似の裏付け

型 B(極限) | 小さいもの ℏ→0\hbar\to0(有限次元の積分で、位相の変わる尺度に比べ ℏ\hbar が小さい) | 証明 証明済み(φ\varphi・gg が滑らかで停留点が孤立し非退化) | 行き先 近似の数理 第7章

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ