相対エントロピーから情報と物理を組み立てる 第3部 第8章 §3.8.5 ★★★ パラメータだけが違う ρ ^ θ \hat\rho_\theta ρ ^ θ ρ ^ θ + δ \hat\rho_{\theta+\delta} ρ ^ θ + δ J Q J_{\mathrm Q} J Q N N N 1 / N 1/\sqrt N 1/ N N N N 1 / N 1/N 1/ N
近い2状態の D D D
状態の族 ρ ^ θ \hat\rho_\theta ρ ^ θ { Π ^ m } \{\hat\Pi_m\} { Π ^ m } p m ( θ ) = Tr ( ρ ^ θ Π ^ m ) p_m(\theta)=\operatorname{Tr}(\hat\rho_\theta\hat\Pi_m) p m ( θ ) = Tr ( ρ ^ θ Π ^ m ) J M ( θ ) J_{\mathrm M}(\theta) J M ( θ ) 第1部第7章 )により、ν \nu ν V a r ( θ ^ ) ≥ 1 / ( ν J M ( θ ) ) \mathrm{Var}(\hat\theta)\ge1/(\nu J_{\mathrm M}(\theta)) Var ( θ ^ ) ≥ 1/ ( ν J M ( θ )) J M J_{\mathrm M} J M
古典の Fisher 情報は D ( p θ ∥ p θ + δ ) = 1 2 J δ 2 + O ( δ 3 ) D(p_\theta\,\|\,p_{\theta+\delta})=\frac12J\delta^2+\mathcal{O}(\delta^3) D ( p θ ∥ p θ + δ ) = 2 1 J δ 2 + O ( δ 3 )
D ( ρ ^ θ ∥ ρ ^ θ + δ ) = 1 2 J K M ( θ ) δ 2 + O ( δ 3 ) (3.8.16) D(\hat\rho_\theta\,\|\,\hat\rho_{\theta+\delta})=\frac12J_{\mathrm{KM}}(\theta)\,\delta^2+\mathcal{O}(\delta^3)\tag{3.8.16} D ( ρ ^ θ ∥ ρ ^ θ + δ ) = 2 1 J KM ( θ ) δ 2 + O ( δ 3 ) ( 3.8.16 )
と係数を定めると、データ処理不等式 (3.8.5) を δ 2 \delta^2 δ 2 J M ≤ J K M J_{\mathrm M}\le J_{\mathrm{KM}} J M ≤ J KM
対称対数微分と量子 Fisher 情報
定義 3.8.6(対称対数微分・量子 Fisher 情報)
∂ θ ρ ^ θ = 1 2 ( ρ ^ θ L ^ θ + L ^ θ ρ ^ θ ) \partial_\theta\hat\rho_\theta=\frac12\bigl(\hat\rho_\theta\hat L_\theta+\hat L_\theta\hat\rho_\theta\bigr) ∂ θ ρ ^ θ = 2 1 ( ρ ^ θ L ^ θ + L ^ θ ρ ^ θ ) L ^ θ \hat L_\theta L ^ θ 対称対数微分 (SLD)と呼び、
J Q ( θ ) ≔ Tr ( ρ ^ θ L ^ θ 2 ) (3.8.17) J_{\mathrm Q}(\theta)\coloneqq\operatorname{Tr}\bigl(\hat\rho_\theta\hat L_\theta^2\bigr)\tag{3.8.17} J Q ( θ ) : = Tr ( ρ ^ θ L ^ θ 2 ) ( 3.8.17 )
を量子 Fisher 情報 と呼ぶ。ρ ^ θ = ∑ i p i ∣ i ⟩ ⟨ i ∣ \hat\rho_\theta=\sum_ip_i| i \rangle \langle i | ρ ^ θ = ∑ i p i ∣ i ⟩ ⟨ i ∣ ( ∂ θ ρ ^ ) i j = ⟨ i ∣ ∂ θ ρ ^ θ ∣ j ⟩ (\partial_\theta\hat\rho)_{ij}=\langle i | \partial_\theta\hat\rho_\theta | j \rangle ( ∂ θ ρ ^ ) ij = ⟨ i ∣ ∂ θ ρ ^ θ ∣ j ⟩ p i + p j > 0 p_i+p_j>0 p i + p j > 0
( L ^ θ ) i j = 2 ( ∂ θ ρ ^ ) i j p i + p j , J Q = ∑ i , j 2 ∣ ( ∂ θ ρ ^ ) i j ∣ 2 p i + p j , J K M = ∑ i , j ∣ ( ∂ θ ρ ^ ) i j ∣ 2 ln p i − ln p j p i − p j (3.8.18) (\hat L_\theta)_{ij}=\frac{2(\partial_\theta\hat\rho)_{ij}}{p_i+p_j},\qquad
J_{\mathrm Q}=\sum_{i,j}\frac{2\lvert (\partial_\theta\hat\rho)_{ij}\rvert ^2}{p_i+p_j},\qquad
J_{\mathrm{KM}}=\sum_{i,j}\lvert (\partial_\theta\hat\rho)_{ij}\rvert ^2\,\frac{\ln p_i-\ln p_j}{p_i-p_j}\tag{3.8.18} ( L ^ θ ) ij = p i + p j 2 ( ∂ θ ρ ^ ) ij , J Q = i , j ∑ p i + p j 2 ∣( ∂ θ ρ ^ ) ij ∣ 2 , J KM = i , j ∑ ∣( ∂ θ ρ ^ ) ij ∣ 2 p i − p j ln p i − ln p j ( 3.8.18 )
である(p i = p j p_i=p_j p i = p j 1 / p i 1/p_i 1/ p i
古典の Fisher 情報は ∂ θ p = p ∂ θ ln p \partial_\theta p=p\,\partial_\theta\ln p ∂ θ p = p ∂ θ ln p ∂ θ ln p \partial_\theta\ln p ∂ θ ln p ρ ^ \hat\rho ρ ^ ∂ θ ρ ^ \partial_\theta\hat\rho ∂ θ ρ ^ ρ ^ \hat\rho ρ ^ ρ ^ θ \hat\rho_\theta ρ ^ θ θ \theta θ ( ∂ θ ρ ^ ) i j (\partial_\theta\hat\rho)_{ij} ( ∂ θ ρ ^ ) ij ∂ θ p i \partial_\theta p_i ∂ θ p i (3.8.18) の3つの量はどれも古典の ∑ i ( ∂ θ p i ) 2 / p i \sum_i(\partial_\theta p_i)^2/p_i ∑ i ( ∂ θ p i ) 2 / p i
定理 3.8.7(量子 Cramér–Rao の不等式 ★★★)
どんな POVM についても
J M ( θ ) ≤ J Q ( θ ) ≤ J K M ( θ ) (3.8.19) J_{\mathrm M}(\theta)\le J_{\mathrm Q}(\theta)\le J_{\mathrm{KM}}(\theta)\tag{3.8.19} J M ( θ ) ≤ J Q ( θ ) ≤ J KM ( θ ) ( 3.8.19 )
が成り立ち、左の等号は L ^ θ \hat L_\theta L ^ θ ν \nu ν V a r ( θ ^ ) ≥ 1 / ( ν J Q ( θ ) ) \mathrm{Var}(\hat\theta)\ge1/(\nu J_{\mathrm Q}(\theta)) Var ( θ ^ ) ≥ 1/ ( ν J Q ( θ )) 1 1 S. L. Braunstein and C. M. Caves (1994), Phys. Rev. Lett. 72 , 3439。
証明 左の不等式:∂ θ p m = Tr ( ∂ θ ρ ^ Π ^ m ) = Re Tr ( ρ ^ L ^ Π ^ m ) \partial_\theta p_m=\operatorname{Tr}(\partial_\theta\hat\rho\,\hat\Pi_m)=\operatorname{Re}\operatorname{Tr}(\hat\rho\hat L\hat\Pi_m) ∂ θ p m = Tr ( ∂ θ ρ ^ Π ^ m ) = Re Tr ( ρ ^ L ^ Π ^ m ) L ^ \hat L L ^ Tr ( L ^ ρ ^ Π ^ m ) \operatorname{Tr}(\hat L\hat\rho\hat\Pi_m) Tr ( L ^ ρ ^ Π ^ m ) Tr ( ρ ^ L ^ Π ^ m ) \operatorname{Tr}(\hat\rho\hat L\hat\Pi_m) Tr ( ρ ^ L ^ Π ^ m ) ( A ^ , B ^ ) ↦ Tr ( A ^ † B ^ ) (\hat A,\hat B)\mapsto\operatorname{Tr}(\hat A^\dagger\hat B) ( A ^ , B ^ ) ↦ Tr ( A ^ † B ^ ) A ^ = Π ^ m 1 / 2 ρ ^ 1 / 2 \hat A=\hat\Pi_m^{1/2}\hat\rho^{1/2} A ^ = Π ^ m 1/2 ρ ^ 1/2 B ^ = Π ^ m 1 / 2 L ^ ρ ^ 1 / 2 \hat B=\hat\Pi_m^{1/2}\hat L\hat\rho^{1/2} B ^ = Π ^ m 1/2 L ^ ρ ^ 1/2 ∣ Tr ( ρ ^ L ^ Π ^ m ) ∣ 2 ≤ Tr ( ρ ^ Π ^ m ) Tr ( ρ ^ L ^ Π ^ m L ^ ) \lvert \operatorname{Tr}(\hat\rho\hat L\hat\Pi_m)\rvert ^2\le\operatorname{Tr}(\hat\rho\hat\Pi_m)\operatorname{Tr}(\hat\rho\hat L\hat\Pi_m\hat L) ∣ Tr ( ρ ^ L ^ Π ^ m ) ∣ 2 ≤ Tr ( ρ ^ Π ^ m ) Tr ( ρ ^ L ^ Π ^ m L ^ )
J M = ∑ m ( ∂ θ p m ) 2 p m ≤ ∑ m Tr ( ρ ^ L ^ Π ^ m L ^ ) = Tr ( ρ ^ L ^ 2 ) = J Q . J_{\mathrm M}=\sum_m\frac{(\partial_\theta p_m)^2}{p_m}\le\sum_m\operatorname{Tr}(\hat\rho\hat L\hat\Pi_m\hat L)=\operatorname{Tr}(\hat\rho\hat L^2)=J_{\mathrm Q}. J M = m ∑ p m ( ∂ θ p m ) 2 ≤ m ∑ Tr ( ρ ^ L ^ Π ^ m L ^ ) = Tr ( ρ ^ L ^ 2 ) = J Q .
Π ^ m \hat\Pi_m Π ^ m L ^ \hat L L ^ Π ^ m 1 / 2 L ^ = ℓ m Π ^ m 1 / 2 \hat\Pi_m^{1/2}\hat L=\ell_m\hat\Pi_m^{1/2} Π ^ m 1/2 L ^ = ℓ m Π ^ m 1/2 B ^ = ℓ m A ^ \hat B=\ell_m\hat A B ^ = ℓ m A ^ Re \operatorname{Re} Re
右の不等式:正の数 a , b a,b a , b ( a − b ) / ( ln a − ln b ) (a-b)/(\ln a-\ln b) ( a − b ) / ( ln a − ln b ) ( a + b ) / 2 (a+b)/2 ( a + b ) /2 ln p i − ln p j p i − p j ≥ 2 p i + p j \frac{\ln p_i-\ln p_j}{p_i-p_j}\ge\frac{2}{p_i+p_j} p i − p j l n p i − l n p j ≥ p i + p j 2 (3.8.18) の各項を比べればよい。
古典では、データ処理不等式で減らない計量は Fisher 情報の定数倍に限られる(Čencov の定理)。量子ではそのような計量が1つに決まらず、SLD の J Q J_{\mathrm Q} J Q D D D J K M J_{\mathrm{KM}} J KM 2 2 D. Petz (1996), Linear Algebra Appl. 244 , 81。D D D 3.8.4 節で1個ずつ測ると D M < D D_{\mathrm M}<D D M < D (3.8.6) の2次の展開には J Q J_{\mathrm Q} J Q
F ( ρ ^ θ , ρ ^ θ + δ ) = 1 − 1 8 J Q ( θ ) δ 2 + O ( δ 3 ) . (3.8.20) F(\hat\rho_\theta,\hat\rho_{\theta+\delta})=1-\frac18J_{\mathrm Q}(\theta)\,\delta^2+\mathcal{O}(\delta^3).\tag{3.8.20} F ( ρ ^ θ , ρ ^ θ + δ ) = 1 − 8 1 J Q ( θ ) δ 2 + O ( δ 3 ) . ( 3.8.20 )
純粋状態 ∣ ψ θ ⟩ | \psi_\theta \rangle ∣ ψ θ ⟩ J Q = 4 ( ⟨ ∂ θ ψ ∣ ∂ θ ψ ⟩ − ∣ ⟨ ψ ∣ ∂ θ ψ ⟩ ∣ 2 ) J_{\mathrm Q}=4\bigl(\langle \partial_\theta\psi | \partial_\theta\psi \rangle -\lvert \langle \psi | \partial_\theta\psi \rangle \rvert ^2\bigr) J Q = 4 ( ⟨ ∂ θ ψ ∣ ∂ θ ψ ⟩ − ∣⟨ ψ ∣ ∂ θ ψ ⟩ ∣ 2 ) D D D J K M = + ∞ J_{\mathrm{KM}}=+\infty J KM = + ∞ J Q J_{\mathrm Q} J Q
例題 3.8.6 量子ビットの向きを推定する ★★★
オリジナル ρ ^ θ = 1 2 ( 1 + r ( sin θ X + cos θ Z ) ) \hat\rho_\theta=\frac12\bigl(\mathbf 1+r(\sin\theta\,X+\cos\theta\,Z)\bigr) ρ ^ θ = 2 1 ( 1 + r ( sin θ X + cos θ Z ) ) 0 < r < 1 0<r<1 0 < r < 1 θ \theta θ θ = 0 \theta=0 θ = 0
SLD L ^ 0 \hat L_0 L ^ 0 J Q ( 0 ) J_{\mathrm Q}(0) J Q ( 0 )
第3部第2章 の結果 D ( ρ ^ 0 ∥ ρ ^ θ ) = r artanh ( r ) ( 1 − cos θ ) D(\hat\rho_0\,\|\,\hat\rho_\theta)=r\operatorname{artanh}(r)(1-\cos\theta) D ( ρ ^ 0 ∥ ρ ^ θ ) = r artanh ( r ) ( 1 − cos θ ) J K M ( 0 ) J_{\mathrm{KM}}(0) J KM ( 0 ) r = 0.6 r=0.6 r = 0.6 J Q J_{\mathrm Q} J Q X X X J M ( 0 ) J_{\mathrm M}(0) J M ( 0 ) Z Z Z J M ( 0 ) J_{\mathrm M}(0) J M ( 0 )
解答 (1) ∂ θ ρ ^ θ ∣ θ = 0 = r 2 X \partial_\theta\hat\rho_\theta|_{\theta=0}=\frac r2X ∂ θ ρ ^ θ ∣ θ = 0 = 2 r X L ^ = ℓ X \hat L=\ell X L ^ = ℓ X Z X + X Z = 0 ZX+XZ=0 Z X + X Z = 0 ρ ^ 0 X + X ρ ^ 0 = X \hat\rho_0X+X\hat\rho_0=X ρ ^ 0 X + X ρ ^ 0 = X 1 2 ℓ X = r 2 X \frac12\ell X=\frac r2X 2 1 ℓ X = 2 r X ℓ = r \ell=r ℓ = r L ^ 0 = r X \hat L_0=rX L ^ 0 = r X J Q ( 0 ) = Tr ( ρ ^ 0 r 2 X 2 ) = r 2 J_{\mathrm Q}(0)=\operatorname{Tr}(\hat\rho_0r^2X^2)=r^2 J Q ( 0 ) = Tr ( ρ ^ 0 r 2 X 2 ) = r 2
(2) 1 − cos θ = 1 2 θ 2 + O ( θ 4 ) 1-\cos\theta=\frac12\theta^2+\mathcal{O}(\theta^4) 1 − cos θ = 2 1 θ 2 + O ( θ 4 ) D = 1 2 r artanh ( r ) θ 2 + ⋯ D=\frac12r\operatorname{artanh}(r)\,\theta^2+\cdots D = 2 1 r artanh ( r ) θ 2 + ⋯ J K M ( 0 ) = r artanh r J_{\mathrm{KM}}(0)=r\operatorname{artanh}r J KM ( 0 ) = r artanh r r = 0.6 r=0.6 r = 0.6 J K M = 0.6 ln 2 = 0.4159 J_{\mathrm{KM}}=0.6\ln2=0.4159 J KM = 0.6 ln 2 = 0.4159 J Q = 0.36 J_{\mathrm Q}=0.36 J Q = 0.36 J Q < J K M J_{\mathrm Q}<J_{\mathrm{KM}} J Q < J KM (3.8.18) でも、( ∂ θ ρ ^ ) 12 = ( ∂ θ ρ ^ ) 21 = r / 2 (\partial_\theta\hat\rho)_{12}=(\partial_\theta\hat\rho)_{21}=r/2 ( ∂ θ ρ ^ ) 12 = ( ∂ θ ρ ^ ) 21 = r /2 p 1 , 2 = ( 1 ± r ) / 2 p_{1,2}=(1\pm r)/2 p 1 , 2 = ( 1 ± r ) /2 J Q = 2 ⋅ 2 ( r / 2 ) 2 / 1 = r 2 J_{\mathrm Q}=2\cdot2(r/2)^2/1=r^2 J Q = 2 ⋅ 2 ( r /2 ) 2 /1 = r 2 J K M = 2 ( r / 2 ) 2 ⋅ ln 1 + r 1 − r r = r artanh r J_{\mathrm{KM}}=2(r/2)^2\cdot\frac{\ln\frac{1+r}{1-r}}{r}=r\operatorname{artanh}r J KM = 2 ( r /2 ) 2 ⋅ r l n 1 − r 1 + r = r artanh r
(3) X X X p ± ( θ ) = 1 2 ( 1 ± r sin θ ) p_\pm(\theta)=\frac12(1\pm r\sin\theta) p ± ( θ ) = 2 1 ( 1 ± r sin θ ) ∂ θ p ± ∣ 0 = ± r 2 \partial_\theta p_\pm|_0=\pm\frac r2 ∂ θ p ± ∣ 0 = ± 2 r p ± ( 0 ) = 1 2 p_\pm(0)=\frac12 p ± ( 0 ) = 2 1 J M = 2 ⋅ r 2 / 4 1 / 2 = r 2 J_{\mathrm M}=2\cdot\frac{r^2/4}{1/2}=r^2 J M = 2 ⋅ 1/2 r 2 /4 = r 2 r X rX r X Z Z Z p ± = 1 2 ( 1 ± r cos θ ) p_\pm=\frac12(1\pm r\cos\theta) p ± = 2 1 ( 1 ± r cos θ ) ∂ θ p ± ∣ 0 = 0 \partial_\theta p_\pm|_0=0 ∂ θ p ± ∣ 0 = 0 J M ( 0 ) = 0 J_{\mathrm M}(0)=0 J M ( 0 ) = 0 θ = 0 \theta=0 θ = 0 Z Z Z θ \theta θ
ユニタリで書き込まれた位相:標準量子限界と Heisenberg 限界
パラメータがユニタリ ρ ^ θ = e − i θ G ^ ρ ^ e i θ G ^ \hat\rho_\theta=\mathrm{e}^{-\mathrm{i}\theta\hat G}\hat\rho\,\mathrm{e}^{\mathrm{i}\theta\hat G} ρ ^ θ = e − i θ G ^ ρ ^ e i θ G ^ G ^ \hat G G ^ ∣ ψ θ ⟩ = e − i θ G ^ ∣ ψ ⟩ | \psi_\theta \rangle =\mathrm{e}^{-\mathrm{i}\theta\hat G}| \psi \rangle ∣ ψ θ ⟩ = e − i θ G ^ ∣ ψ ⟩ ∣ ∂ θ ψ ⟩ = − i G ^ ∣ ψ θ ⟩ | \partial_\theta\psi \rangle =-\mathrm{i}\hat G| \psi_\theta \rangle ∣ ∂ θ ψ ⟩ = − i G ^ ∣ ψ θ ⟩
J Q = 4 ( ⟨ G ^ 2 ⟩ − ⟨ G ^ ⟩ 2 ) = 4 ( Δ G ) 2 (3.8.21) J_{\mathrm Q}=4\bigl(\langle \hat G^2 \rangle -\langle \hat G \rangle ^2\bigr)=4(\Delta G)^2\tag{3.8.21} J Q = 4 ( ⟨ G ^ 2 ⟩ − ⟨ G ^ ⟩ 2 ) = 4 ( Δ G ) 2 ( 3.8.21 )
となる。混合状態では J Q J_{\mathrm Q} J Q ρ ^ \hat\rho ρ ^ J Q ≤ 4 ( Δ G ) 2 J_{\mathrm Q}\le4(\Delta G)^2 J Q ≤ 4 ( Δ G ) 2
Δ θ ≥ 1 ν J Q ≥ 1 2 ν Δ G (3.8.22) \Delta\theta\ge\frac{1}{\sqrt\nu\,\sqrt{J_{\mathrm Q}}}\ge\frac{1}{2\sqrt\nu\,\Delta G}\tag{3.8.22} Δ θ ≥ ν J Q 1 ≥ 2 ν Δ G 1 ( 3.8.22 )
になる。精度の上限は、生成子の揺らぎ Δ G \Delta G Δ G
N N N θ \theta θ G ^ = 1 2 ∑ k = 1 N Z k \hat G=\frac12\sum_{k=1}^NZ_k G ^ = 2 1 ∑ k = 1 N Z k Z k Z_k Z k k k k Z Z Z
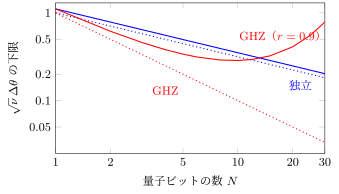
独立な状態 ∣ + ⟩ ⊗ N | + \rangle ^{\otimes N} ∣ + ⟩ ⊗ N ∣ ± ⟩ = ( ∣ 0 ⟩ ± ∣ 1 ⟩ ) / 2 | \pm \rangle =(| 0 \rangle \pm| 1 \rangle )/\sqrt2 ∣ ± ⟩ = ( ∣0 ⟩ ± ∣1 ⟩) / 2 Z k / 2 Z_k/2 Z k /2 1 4 \frac14 4 1 ( Δ G ) 2 = N / 4 (\Delta G)^2=N/4 ( Δ G ) 2 = N /4 J Q = N J_{\mathrm Q}=N J Q = N Δ θ ≥ 1 / ν N \Delta\theta\ge1/\sqrt{\nu N} Δ θ ≥ 1/ ν N 標準量子限界 と呼ぶ。
GHZ 状態 ( ∣ 0 ⟩ ⊗ N + ∣ 1 ⟩ ⊗ N ) / 2 (| 0 \rangle ^{\otimes N}+| 1 \rangle ^{\otimes N})/\sqrt2 ( ∣0 ⟩ ⊗ N + ∣1 ⟩ ⊗ N ) / 2 G ^ \hat G G ^ ± N / 2 \pm N/2 ± N /2 1 2 \frac12 2 1 ( Δ G ) 2 = N 2 / 4 (\Delta G)^2=N^2/4 ( Δ G ) 2 = N 2 /4 J Q = N 2 J_{\mathrm Q}=N^2 J Q = N 2 Δ θ ≥ 1 / ( ν N ) \Delta\theta\ge1/(\sqrt\nu N) Δ θ ≥ 1/ ( ν N ) Heisenberg 限界 と呼ぶ。
G ^ \hat G G ^ − N / 2 -N/2 − N /2 N / 2 N/2 N /2 ( Δ G ) 2 ≤ N 2 / 4 (\Delta G)^2\le N^2/4 ( Δ G ) 2 ≤ N 2 /4 J Q ≤ N J_{\mathrm Q}\le N J Q ≤ N J Q J_{\mathrm Q} J Q ∑ k 4 ( Δ ( Z k / 2 ) ) 2 ≤ N \sum_k4(\Delta(Z_k/2))^2\le N ∑ k 4 ( Δ ( Z k /2 ) ) 2 ≤ N J Q J_{\mathrm Q} J Q J Q J_{\mathrm Q} J Q N N N 3 3 V. Giovannetti, S. Lloyd and L. Maccone (2006), Phys. Rev. Lett. 96 , 010401。
GHZ 状態が速く進む理由は、位相の進み方を見ると分かる。e − i θ G ^ \mathrm{e}^{-\mathrm{i}\theta\hat G} e − i θ G ^ ∣ 0 ⟩ ⊗ N | 0 \rangle ^{\otimes N} ∣0 ⟩ ⊗ N e − i N θ / 2 \mathrm{e}^{-\mathrm{i} N\theta/2} e − i N θ /2 ∣ 1 ⟩ ⊗ N | 1 \rangle ^{\otimes N} ∣1 ⟩ ⊗ N e i N θ / 2 \mathrm{e}^{\mathrm{i} N\theta/2} e i N θ /2 N θ N\theta N θ N N N J Q J_{\mathrm Q} J Q N 2 N^2 N 2 r < 1 r<1 r < 1 r N r^N r N 3.8.7 節)でこの様子を計算する。位相緩和があると、N → ∞ N\to\infty N → ∞ 4 4 R. Demkowicz-Dobrzański, J. Kołodyński and M. Guţă (2012), Nat. Commun. 3 , 1063。
図 3.8.3 N N N 1 / J Q 1/\sqrt{J_{\mathrm Q}} 1/ J Q 1 / N 1/\sqrt N 1/ N 1 / N 1/N 1/ N r = 0.9 r=0.9 r = 0.9 1 / ( r N ) 1/(r\sqrt N) 1/ ( r N ) 1 / ( N r N ) 1/(Nr^N) 1/ ( N r N ) N = 9 , 10 N=9,10 N = 9 , 10
例題 3.8.7 10個の量子ビットで位相を測る ★★
オリジナル N = 10 N=10 N = 10 θ \theta θ Δ θ = 0.01 \Delta\theta=0.01 Δ θ = 0.01
独立な状態 ∣ + ⟩ ⊗ 10 | + \rangle ^{\otimes10} ∣ + ⟩ ⊗ 10 ν \nu ν ν \nu ν
使う量子ビットの延べ数 ν N \nu N ν N
GHZ 状態で e − i θ G ^ \mathrm{e}^{-\mathrm{i}\theta\hat G} e − i θ G ^ ( e − i N θ / 2 ∣ 0 ⟩ ⊗ N + e i N θ / 2 ∣ 1 ⟩ ⊗ N ) / 2 (\mathrm{e}^{-\mathrm{i} N\theta/2}| 0 \rangle ^{\otimes N}+\mathrm{e}^{\mathrm{i} N\theta/2}| 1 \rangle ^{\otimes N})/\sqrt2 ( e − i N θ /2 ∣0 ⟩ ⊗ N + e i N θ /2 ∣1 ⟩ ⊗ N ) / 2 N θ N\theta N θ 2 π 2\pi 2 π θ \theta θ
解答 (1) Δ θ = 1 / ν J Q \Delta\theta=1/\sqrt{\nu J_{\mathrm Q}} Δ θ = 1/ ν J Q ν = 1 / ( J Q Δ θ 2 ) \nu=1/(J_{\mathrm Q}\Delta\theta^2) ν = 1/ ( J Q Δ θ 2 ) J Q = 10 J_{\mathrm Q}=10 J Q = 10 ν = 1 / ( 10 × 10 − 4 ) = 1000 \nu=1/(10\times10^{-4})=1000 ν = 1/ ( 10 × 1 0 − 4 ) = 1000 J Q = 100 J_{\mathrm Q}=100 J Q = 100 ν = 100 \nu=100 ν = 100
(2) 独立な状態は ν N = 10 4 \nu N=10^4 ν N = 1 0 4 10 3 10^3 1 0 3 1 / N = 1 / 10 1/N=1/10 1/ N = 1/10 10 4 10^4 1 0 4 N ≈ 3.2 \sqrt N\approx3.2 N ≈ 3.2
(3) 2つの成分の相対位相は N θ N\theta N θ N θ N\theta N θ 2 π 2\pi 2 π N θ m o d 2 π N\theta\bmod2\pi N θ mod 2 π θ \theta θ 2 π / N 2\pi/N 2 π / N N = 10 N=10 N = 10 θ \theta θ 0.63 0.63 0.63 第6部第2章 )と同じ構造である。
近似の裏付け
型 B(極限) | 小さいもの 1 / ν → 0 1/\nu\to0 1/ ν → 0 証明 要確認(1パラメータの族で、SLD の固有基底を測る2段階の適応測定と最尤推定によって下限に近づけると知られるが、前提は原論文で未確認) | 行き先 近似の数理 第1章
温度の推定では量子は得をしない
Gibbs 状態 ρ ^ β = e − β H ^ / Z \hat\rho_\beta=\mathrm{e}^{-\beta\hat H}/Z ρ ^ β = e − β H ^ / Z β \beta β ( ∂ β ρ ^ ) i j (\partial_\beta\hat\rho)_{ij} ( ∂ β ρ ^ ) ij J Q ( β ) = J K M ( β ) J_{\mathrm Q}(\beta)=J_{\mathrm{KM}}(\beta) J Q ( β ) = J KM ( β ) V a r ( E ) \mathrm{Var}(E) Var ( E ) 第1部第7章 の温度計の限界 J ( T ) = C V / ( k B T 2 ) J(T)=C_V/( k_{\mathrm B} T^2) J ( T ) = C V / ( k B T 2 )
1 S. L. Braunstein and C. M. Caves (1994), Phys. Rev. Lett. 72 , 3439。
2 D. Petz (1996), Linear Algebra Appl. 244 , 81。
3 V. Giovannetti, S. Lloyd and L. Maccone (2006), Phys. Rev. Lett. 96 , 010401。
4 R. Demkowicz-Dobrzański, J. Kołodyński and M. Guţă (2012), Nat. Commun. 3 , 1063。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com