解析力学から様々な理論分野を組み立てる 第1部 第5章 §1.5.5 ★★★ 真の経路は短い時間では作用の最小点だが、調和振動子では半周期を超えると鞍点になる。必要なのは停留で、その理由は経路積分の位相がそろうことにある
調和振動子の作用
「最小作用の原理」という呼び名にもかかわらず、Euler–Lagrange 方程式が表しているのは作用の停留である。第1部第3章 では、∫ ( 1 2 q ˙ 2 − 1 2 ω 2 q 2 ) d t \int(\frac12\dot q^2-\frac12\omega^2q^2)\,\mathrm{d} t ∫ ( 2 1 q ˙ 2 − 2 1 ω 2 q 2 ) d t q ≡ 0 q\equiv0 q ≡ 0 π / ω \pi/\omega π / ω L = 1 2 m q ˙ 2 − 1 2 m ω 2 q 2 L=\frac12m\dot q^2-\frac12m\omega^2q^2 L = 2 1 m q ˙ 2 − 2 1 m ω 2 q 2
q ( 0 ) = q a q(0)=q_{\mathrm a} q ( 0 ) = q a q ( T ) = q b q(T)=q_{\mathrm b} q ( T ) = q b q ¨ = − ω 2 q \ddot q=-\omega^2q q ¨ = − ω 2 q
q c l ( t ) = q a sin ω ( T − t ) + q b sin ω t sin ω T ( ω T ≠ n π ) q_{\mathrm{cl}}(t)=\frac{q_{\mathrm a}\sin\omega(T-t)+q_{\mathrm b}\sin\omega t}{\sin\omega T}\qquad(\omega T\neq n\pi) q cl ( t ) = sin ω T q a sin ω ( T − t ) + q b sin ω t ( ω T = nπ )
で、その作用は
S c l ( q a , q b , T ) = m ω 2 sin ω T [ ( q a 2 + q b 2 ) cos ω T − 2 q a q b ] (1.5.8) S_{\mathrm{cl}}(q_{\mathrm a},q_{\mathrm b},T)=\frac{m\omega}{2\sin\omega T}\Bigl[\bigl(q_{\mathrm a}^2+q_{\mathrm b}^2\bigr)\cos\omega T-2q_{\mathrm a}q_{\mathrm b}\Bigr]\tag{1.5.8} S cl ( q a , q b , T ) = 2 sin ω T mω [ ( q a 2 + q b 2 ) cos ω T − 2 q a q b ] ( 1.5.8 )
になる。S c l S_{\mathrm{cl}} S cl S [ q ] S[q] S [ q ] 第1部第13章 の Hamilton の主関数につながる)。
真の経路のまわりで q = q c l + η q=q_{\mathrm{cl}}+\eta q = q cl + η η ( 0 ) = η ( T ) = 0 \eta(0)=\eta(T)=0 η ( 0 ) = η ( T ) = 0 L L L q q q
S [ q c l + η ] − S [ q c l ] = m 2 ∫ 0 T ( η ˙ 2 − ω 2 η 2 ) d t S[q_{\mathrm{cl}}+\eta]-S[q_{\mathrm{cl}}]=\frac m2\int_0^T\bigl(\dot\eta^2-\omega^2\eta^2\bigr)\mathrm{d} t S [ q cl + η ] − S [ q cl ] = 2 m ∫ 0 T ( η ˙ 2 − ω 2 η 2 ) d t
と正確に書ける(1次の項は Euler–Lagrange 方程式で消える)。η = ϵ sin ( n π t / T ) \eta=\epsilon\sin(n\pi t/T) η = ϵ sin ( nπ t / T ) ϵ 2 m T 4 [ ( n π / T ) 2 − ω 2 ] \frac{\epsilon^2mT}{4}\bigl[(n\pi/T)^2-\omega^2\bigr] 4 ϵ 2 m T [ ( nπ / T ) 2 − ω 2 ] T < π / ω T<\pi/\omega T < π / ω η ≠ 0 \eta\neq0 η = 0 T > π / ω T>\pi/\omega T > π / ω n = 1 n=1 n = 1 n n n
焦点:半周期で経路が集まる
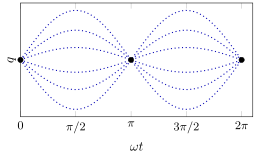
境目の T = π / ω T=\pi/\omega T = π / ω q ( 0 ) = 0 q(0)=0 q ( 0 ) = 0 q = c sin ω t q=c\sin\omega t q = c sin ω t t = π / ω t=\pi/\omega t = π / ω q = 0 q=0 q = 0 1.5.2 )。T = π / ω T=\pi/\omega T = π / ω q ( 0 ) = q ( T ) = 0 q(0)=q(T)=0 q ( 0 ) = q ( T ) = 0 c c c c c c η = sin ω t \eta=\sin\omega t η = sin ω t 0 0 0 焦点 (共役点)と呼ぶ。一般に、真の経路は始点から最初の焦点に達するまでは作用の極小点であり、焦点を越えると極小でなくなる(Jacobi の条件)。一様な重力のように焦点が無い場合は、どれだけ長い時間でも最小点である(1.5.1 節)。また、2次の変分の η ˙ 2 \dot\eta^2 η ˙ 2 η \eta η m > 0 m>0 m > 0
図 1.5.2 調和振動子で q ( 0 ) = 0 q(0)=0 q ( 0 ) = 0 q = c sin ω t q=c\sin\omega t q = c sin ω t ω t = π \omega t=\pi ω t = π q = 0 q=0 q = 0 q ( 0 ) = q ( T ) = 0 q(0)=q(T)=0 q ( 0 ) = q ( T ) = 0 q ≡ 0 q\equiv0 q ≡ 0 ω T < π \omega T<\pi ω T < π ω T > π \omega T>\pi ω T > π
量子力学から見た停留
古典力学の中には、作用を停留させる理由が無い。理由は量子力学にある。Dirac は量子力学の遷移振幅が e i S / ℏ \mathrm{e}^{\mathrm{i} S/\hbar} e i S /ℏ 1 1 P. A. M. Dirac (1933), Physikalische Zeitschrift der Sowjetunion 3 , 64–72.q q q e i S [ q ] / ℏ \mathrm{e}^{\mathrm{i} S[q]/\hbar} e i S [ q ] /ℏ 2 2 R. P. Feynman (1948), Reviews of Modern Physics 20 , 367–387.第4部第8章 )。
作用が ℏ \hbar ℏ S / ℏ S/\hbar S /ℏ S S S S ( A ) S(A) S ( A ) A ∗ A_* A ∗
∫ g ( A ) e i S ( A ) / ℏ d A ≈ g ( A ∗ ) 2 π i ℏ S ′ ′ ( A ∗ ) e i S ( A ∗ ) / ℏ ( ℏ → 0 ) \int g(A)\,\mathrm{e}^{\mathrm{i} S(A)/\hbar}\,\mathrm{d} A\approx g(A_*)\sqrt{\frac{2\pi\mathrm{i}\hbar}{S''(A_*)}}\;\mathrm{e}^{\mathrm{i} S(A_*)/\hbar}\qquad(\hbar\to0) ∫ g ( A ) e i S ( A ) /ℏ d A ≈ g ( A ∗ ) S ′′ ( A ∗ ) 2 π i ℏ e i S ( A ∗ ) /ℏ ( ℏ → 0 )
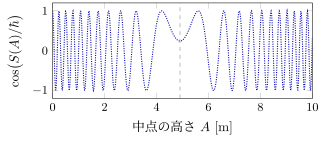
となり(停留位相の近似 。S S S ∫ e i a A 2 / 2 d A = 2 π i / a \int\mathrm{e}^{\mathrm{i} aA^2/2}\,\mathrm{d} A=\sqrt{2\pi\mathrm{i}/a} ∫ e i a A 2 /2 d A = 2 π i / a A ∗ A_* A ∗ S ′ ′ ( A ∗ ) S''(A_*) S ′′ ( A ∗ ) 1.5.3 は、1.5.1 節の放物線の族で cos ( S ( A ) / ℏ ) \cos(S(A)/\hbar) cos ( S ( A ) /ℏ ) A ∗ = 4.9 m A_*=4.9\,\mathrm{m} A ∗ = 4.9 m
図 1.5.3 図 1.5.1 の放物線の族の作用 S ( A ) S(A) S ( A ) ℏ = 0.05 J s \hbar=0.05\,\mathrm{J\,s} ℏ = 0.05 J s A ∗ = 4.905 m A_*=4.905\,\mathrm{m} A ∗ = 4.905 m A A A
近似の裏付け
型 B(極限) | 小さいもの ℏ / S → 0 \hbar/S\to0 ℏ/ S → 0 ℏ \hbar ℏ 証明 要確認(有限次元の積分の停留位相の評価は証明済み。経路積分そのものに当てるときの前提は原論文で未確認) | 行き先 近似の数理 第7章
例題 1.5.5 調和振動子の作用を端の値と時間の関数として見る ★★★
オリジナル 調和振動子 L = 1 2 m q ˙ 2 − 1 2 m ω 2 q 2 L=\frac12m\dot q^2-\frac12m\omega^2q^2 L = 2 1 m q ˙ 2 − 2 1 m ω 2 q 2 q ( 0 ) = 0 q(0)=0 q ( 0 ) = 0 q ( T ) = q b q(T)=q_{\mathrm b} q ( T ) = q b 0 < ω T < π 0<\omega T<\pi 0 < ω T < π π < ω T < 2 π \pi<\omega T<2\pi π < ω T < 2 π
(1) 式 (1.5.8) から S c l = 1 2 m ω q b 2 cot ω T S_{\mathrm{cl}}=\frac12m\omega q_{\mathrm b}^2\cot\omega T S cl = 2 1 mω q b 2 cot ω T (2) ∂ S c l / ∂ q b \partial S_{\mathrm{cl}}/\partial q_{\mathrm b} ∂ S cl / ∂ q b p ( T ) = m q ˙ c l ( T ) p(T)=m\dot q_{\mathrm{cl}}(T) p ( T ) = m q ˙ cl ( T ) (3) ∂ S c l / ∂ T = − E \partial S_{\mathrm{cl}}/\partial T=-E ∂ S cl / ∂ T = − E E E E (4) m = 1 k g m=1\,\mathrm{kg} m = 1 kg ω = 1 s − 1 \omega=1\,\mathrm{s^{-1}} ω = 1 s − 1 q b = 1 m q_{\mathrm b}=1\,\mathrm m q b = 1 m T = 2 s T=2\,\mathrm s T = 2 s T = 4 s T=4\,\mathrm s T = 4 s S c l S_{\mathrm{cl}} S cl
解答 (1) q a = 0 q_{\mathrm a}=0 q a = 0 S c l = m ω 2 sin ω T q b 2 cos ω T = 1 2 m ω q b 2 cot ω T S_{\mathrm{cl}}=\dfrac{m\omega}{2\sin\omega T}q_{\mathrm b}^2\cos\omega T=\dfrac12m\omega q_{\mathrm b}^2\cot\omega T S cl = 2 sin ω T mω q b 2 cos ω T = 2 1 mω q b 2 cot ω T
(2) 真の経路は q c l = q b sin ω t / sin ω T q_{\mathrm{cl}}=q_{\mathrm b}\sin\omega t/\sin\omega T q cl = q b sin ω t / sin ω T p ( T ) = m ω q b cos ω T / sin ω T = m ω q b cot ω T p(T)=m\omega q_{\mathrm b}\cos\omega T/\sin\omega T=m\omega q_{\mathrm b}\cot\omega T p ( T ) = mω q b cos ω T / sin ω T = mω q b cot ω T ∂ S c l / ∂ q b = m ω q b cot ω T \partial S_{\mathrm{cl}}/\partial q_{\mathrm b}=m\omega q_{\mathrm b}\cot\omega T ∂ S cl / ∂ q b = mω q b cot ω T 第1部第4章 の端の項 [ ( ∂ L / ∂ q ˙ ) δ q ] \bigl[(\partial L/\partial\dot q)\,\delta q\bigr] [ ( ∂ L / ∂ q ˙ ) δ q ]
(3) q ˙ c l = ω q b cos ω t / sin ω T \dot q_{\mathrm{cl}}=\omega q_{\mathrm b}\cos\omega t/\sin\omega T q ˙ cl = ω q b cos ω t / sin ω T
E = 1 2 m q ˙ c l 2 + 1 2 m ω 2 q c l 2 = m ω 2 q b 2 2 sin 2 ω T ( cos 2 ω t + sin 2 ω t ) = m ω 2 q b 2 2 sin 2 ω T E=\frac12m\dot q_{\mathrm{cl}}^2+\frac12m\omega^2q_{\mathrm{cl}}^2=\frac{m\omega^2q_{\mathrm b}^2}{2\sin^2\omega T}\bigl(\cos^2\omega t+\sin^2\omega t\bigr)=\frac{m\omega^2q_{\mathrm b}^2}{2\sin^2\omega T} E = 2 1 m q ˙ cl 2 + 2 1 m ω 2 q cl 2 = 2 sin 2 ω T m ω 2 q b 2 ( cos 2 ω t + sin 2 ω t ) = 2 sin 2 ω T m ω 2 q b 2
で、時刻によらない。d d T cot ω T = − ω / sin 2 ω T \frac{\mathrm{d} }{\mathrm{d} T}\cot\omega T=-\omega/\sin^2\omega T d T d cot ω T = − ω / sin 2 ω T ∂ S c l / ∂ T = − m ω 2 q b 2 2 sin 2 ω T = − E \partial S_{\mathrm{cl}}/\partial T=-\dfrac{m\omega^2q_{\mathrm b}^2}{2\sin^2\omega T}=-E ∂ S cl / ∂ T = − 2 sin 2 ω T m ω 2 q b 2 = − E 第1部第13章 の Hamilton–Jacobi 方程式の出発点になる。
(4) S c l = 1 2 cot T S_{\mathrm{cl}}=\frac12\cot T S cl = 2 1 cot T T = 2 s T=2\,\mathrm s T = 2 s 1 2 cot 2 = − 0.229 J s \frac12\cot2=-0.229\,\mathrm{J\,s} 2 1 cot 2 = − 0.229 J s T = 4 s T=4\,\mathrm s T = 4 s 1 2 cot 4 = 0.432 J s \frac12\cot4=0.432\,\mathrm{J\,s} 2 1 cot 4 = 0.432 J s T = 2 < π T=2<\pi T = 2 < π T = 4 > π T=4>\pi T = 4 > π
1 P. A. M. Dirac (1933), Physikalische Zeitschrift der Sowjetunion 3 , 64–72.
2 R. P. Feynman (1948), Reviews of Modern Physics 20 , 367–387.
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com