橋:基準から経路積分へ
AI 生成・木下が未勉強
量子力学の様々な構成方法 第3部 第2章 §3.2.6 ★★★ 地図の「状態ベクトル → 経路積分」の矢印の証明。基準の各操作が経路積分のどの部品になったかを並べる
証明したこと
同値性の地図(第1部第1章)の「状態ベクトル(基準)→ 経路積分」の矢印は、この章の3.2.1〜3.2.3節で証明した。結果を命題の形にまとめる。
命題 3.2.2(基準から経路積分へ ★★★)
が 上で自己共役であるとする。このとき、基準の時間発展 を任意の状態 に当てたものは、時間分割した経路積分
の の極限に( のノルムの意味で)等しい。式 (3.2.12) はこれを積分核の形で略記したものである。
証明
式 (3.2.3)・(3.2.4) は完全系の挿入だけによる恒等式である。Trotter の積公式(定理 3.2.1)により、 は の極限である。後者の位置表示は、各因子の積分核 (3.2.11) を順に合成したもので、それが に等しい。
逆向き(Feynman の要請から出発して Schrödinger 方程式を導き、基準に戻る)は第3部第5章(第3部第5章)で示す。その証明では、例題 3.2.3 の と、3.2.5節で使った短い時間の核の展開が中心になる。自由粒子に限った両向きの確認は第3部第1章(第3部第1章)で済ませてある。
基準の操作と経路積分の部品
基準の言葉の各操作が、経路積分のどの部品になったかを並べる。
| 基準(第1部) | 経路積分(第3部) |
| 時間を 区間に分ける | |
| 位置の完全系 を 回挟む | 中間の位置 についての積分=経路の和 |
| と を分ける(Trotter) | 区間ごとに運動エネルギーとポテンシャルを別々に評価する |
| 運動量の完全系と | 前因子 と |
| Fresnel 積分の収束因子・平方根の主値 | |
| と の順序 | 区間のどこで関数を評価するか(Weyl=中点) |
| 挟む完全系の選び方 | 何を「経路」と呼ぶか(位置・相空間・状態の列・コヒーレント状態) |
学部の授業での書き方との対応
学部の量子力学の授業では、伝播関数を固有関数で展開した形
で書くことが多い。これは の両側に の固有状態の完全系を挟んだもので、時間を分割せずに1回だけ完全系を挟んだ形に当たる。経路積分の式 (3.2.12) は、同じ行列要素に位置の完全系を何度も挟んだ形である。どちらも基準の同じ量を別の基底で書いたものなので、同じ値を与える。束縛状態のスペクトルが知りたいときは式 (3.2.20) が直接で、作用と古典の経路が知りたいときは経路積分が直接である。次の例題は、2つの書き方の一致を、巻き数という経路積分に固有の量を通して確かめるものである。
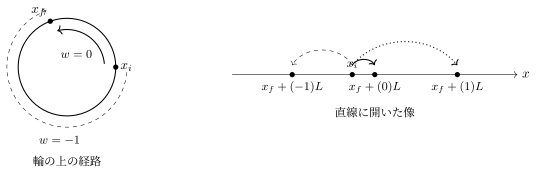
図 3.2.3 輪の上の経路は、出発点から終点までに何周したかの巻き数 で分類できる。直線に開くと、巻き数 の経路は終点の像 へ向かう直線上の経路になる(例題 3.2.6)。
例題 3.2.6 輪の上の自由粒子:巻き数の和とスペクトルの和 ★★★
オリジナル周の長さ の輪の上を動く質量 の自由粒子を考える。位置は で、 と は同じ点である。
- (1) 運動量の固有状態 (、)を使い、伝播関数を式 (3.2.20) の形で書け。
- (2) 時間を分割して輪の上の位置の完全系 を挟み、伝播関数が になることを示せ。ここで は直線上の自由粒子の伝播関数である。
- (3) Poisson の和の公式 ()を使い、(1) と (2) が等しいことを示せ。
解答
(1) は で対角で、固有値は である。 を挟んで
(2) まず1区間の振幅を求める。(1) で を とした和に (3) の公式を逆向きに使うと になる((3) と同じ計算)。これを 個掛けて、各中間の位置を で積分する。区間 の巻き数 と中間の位置 の組は、直線上の点 と1対1に対応し、 での積分と の和を合わせたものは の直線全体での積分になる。最後の区間まで含めた全体の巻き数を とすると、終点の像は で、直線上の経路積分を でとった が巻き数 ごとに1つ残る。したがって である(図 3.2.3)。
(3) の Fourier 変換は、第3部第1章の例題と同じ Gauss 積分で となる( は運動量 の平面波の重ね合わせでもあるから)。Poisson の和の公式に入れると
で、(1) の式に一致する。巻き数の和はスペクトル(離散の運動量)の和と同じものの別の表し方で、Poisson の和の公式がその橋になっている。verify_ch3-02.py では を虚数にして両辺の和を数値で比べ、一致を確かめた。
木下の勉強ステータス
木下はまだこの記事を勉強していません。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
← AI生成教科書『虎の巻』の記事一覧へ