tecktom.com

出てくるもの (2):ゲージの自由度

2026年10月15日10分で読めますAI生成教科書『虎の巻』第2部 第2章 電磁場中の荷電粒子
目次
  1. ゲージ変換と の変化
  2. 変わるものと変わらないもの
  3. 同じ一様な磁場の2つのゲージ
  4. 木下の層

AI 生成・木下が未勉強

解析力学から様々な理論分野を組み立てる 第2部 第2章 §2.2.4 ★★★ E,B\bm{E},\bm{B} を変えない (ϕ,A)(\phi,\bm{A}) の取り替えで LL は全微分 q dΛ/dtq\,\mathrm{d}\Lambda/\mathrm{d} t だけ変わる。運動は同じで、p\bm{p} と HH の値が変わる

ゲージ変換と LL の変化

座標と時刻の滑らかな関数 Λ(r,t)\Lambda(\bm{r},t) を1つ選び、ポテンシャルを

A′=A+∇Λ,ϕ′=ϕ−∂Λ∂t(2.2.15)\bm{A}'=\bm{A}+\nabla\Lambda,\qquad\phi'=\phi-\frac{\partial \Lambda}{\partial t}\tag{2.2.15}

に取り替える。これをゲージ変換と呼び、Λ\Lambda をゲージ関数と呼ぶ。∇×∇Λ=0\nabla\times\nabla\Lambda=0 なので B′=B\bm{B}'=\bm{B}、−∇ϕ′−∂A′/∂t=−∇ϕ+∇∂tΛ−∂tA−∂t∇Λ=E-\nabla\phi'-\partial\bm{A}'/\partial t=-\nabla\phi+\nabla\partial_t\Lambda-\partial_t\bm{A}-\partial_t\nabla\Lambda=\bm{E} で、電場と磁場は変わらない。4元ポテンシャルで書くと Aμ→Aμ−∂μΛA_\mu\to A_\mu-\partial_\mu\Lambda である。

Lagrangian (2.2.2) は

L′=L+q(r˙⋅∇Λ+∂Λ∂t)=L+qdΛ(r,t)dt(2.2.16)L'=L+q\Bigl(\dot{\bm{r}}\cdot\nabla\Lambda+\frac{\partial \Lambda}{\partial t}\Bigr)=L+q\frac{\mathrm{d} \Lambda(\bm{r},t)}{\mathrm{d} t}\tag{2.2.16}

だけ変わる。足された項は軌道に沿った qΛq\Lambda の全微分である。第1部第5章の命題(第1部第5章)によると、LL に座標と時刻の関数の全微分を足しても Euler–Lagrange 方程式は変わらない。作用は端の値の差 qΛ(r(t2),t2)−qΛ(r(t1),t1)q\Lambda(\bm{r}(t_2),t_2)-q\Lambda(\bm{r}(t_1),t_1) だけ変わり、それは端を固定した変分では定数だからである。2.2.2節で「運動方程式に E\bm{E} と B\bm{B} だけが現れる」と書いた事実を、LL の側から言い直したことになる。

変わるものと変わらないもの

正準運動量と Hamiltonian は変わる。式 (2.2.10) と式 (2.2.11) から、同じ運動状態(同じ r\bm{r} と r˙\dot{\bm{r}})に対して

p′=p+q∇Λ,H′=H−q∂Λ∂t(2.2.17)\bm{p}'=\bm{p}+q\nabla\Lambda,\qquad H'=H-q\frac{\partial \Lambda}{\partial t}\tag{2.2.17}

となる。一方、運動学的な運動量 mr˙=p−qA=p′−qA′m\dot{\bm{r}}=\bm{p}-q\bm{A}=\bm{p}'-q\bm{A}' は変わらない。正準運動量の値は「どのゲージで書いたか」によって決まる量で、測定で直接決まる量ではない。

この取り替えは相空間の正準変換である(第1部第12章)。母関数を F2(r,P,t)=r⋅P−qΛ(r,t)F_2(\bm{r},\bm{P},t)=\bm{r}\cdot\bm{P}-q\Lambda(\bm{r},t) とすると、p=∂F2/∂r=P−q∇Λ\bm{p}=\partial F_2/\partial\bm{r}=\bm{P}-q\nabla\Lambda, Q=∂F2/∂P=r\bm{Q}=\partial F_2/\partial\bm{P}=\bm{r} で、新しい Hamiltonian は K=H+∂F2/∂t=H−q∂Λ/∂tK=H+\partial F_2/\partial t=H-q\partial\Lambda/\partial t になる。新しい運動量 P\bm{P} を p′\bm{p}' と読み、KK を H′H' と読めば、式 (2.2.17) と一致する。KK が新しいポテンシャル (ϕ′,A′)(\phi',\bm{A}') で書いた式 (2.2.11) と同じ関数になることは、P−qA′=p−qA\bm{P}-q\bm{A}'=\bm{p}-q\bm{A} と qϕ′=qϕ−q∂tΛq\phi'=q\phi-q\partial_t\Lambda から確かめられる。

量子力学では作用が位相 eiS/ℏ\mathrm{e}^{\mathrm{i} S/\hbar} に入るので、作用が端の値 qΛq\Lambda だけ変わることは、波動関数の位相が

ψ′=eiqΛ/ℏψ(2.2.18)\psi'=\mathrm{e}^{\mathrm{i} q\Lambda/\hbar}\psi\tag{2.2.18}

だけ変わることに対応する。古典の運動が変わらないのと同じ理由で、確率 ∣ψ∣2\lvert \psi\rvert ^2 は変わらない。この位相と、B=0\bm{B}=0 の場所でも A\bm{A} が干渉縞をずらす Aharonov–Bohm 効果は第4部第6章で扱い、ゲージ変換に対する不変性を場の理論の原理として読むのは第2部第8章である。

同じ一様な磁場の2つのゲージ

一様な磁場 B=Bez\bm{B}=B\bm{e}_z を表すベクトルポテンシャルは1つではない。2.2.1節の

As=B2(−y,x,0)(対称ゲージ),AL=B(0,x,0)(Landau ゲージ)\bm{A}_{\mathrm s}=\frac B2(-y,x,0)\quad(\text{対称ゲージ}),\qquad\bm{A}_{\mathrm L}=B(0,x,0)\quad(\text{Landau ゲージ})

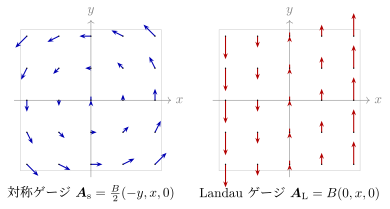
はどちらも回転が BezB\bm{e}_z で、差は AL−As=B2(y,x,0)=∇(B2xy)\bm{A}_{\mathrm L}-\bm{A}_{\mathrm s}=\frac B2(y,x,0)=\nabla\bigl(\frac B2xy\bigr) である。2つは Λ=B2xy\Lambda=\frac B2xy のゲージ変換で結ばれている(図 2.2.1)。

図

図 2.2.1 同じ一様な磁場 B=Bez\bm{B}=B\bm{e}_z を表す2つのベクトルポテンシャル(矢印の長さは同じ縮尺)。左は原点のまわりを回る向きにそろい、右は xx によって大きさの変わる yy 方向の矢印である。どちらも単位面積あたりの循環 ∮A⋅dr/(面積)\oint\bm{A}\cdot\mathrm{d}\bm{r}/(\text{面積}) が BB に等しい。2つの差は ∇(B2xy)\nabla(\frac B2xy) で、運動は同じだが、保存する正準運動量の成分が違う

運動は同じでも、保存する正準運動量はゲージによって違って見える。Landau ゲージの L=12m(x˙2+y˙2)+qBxy˙L=\frac12m(\dot x^2+\dot y^2)+qBx\dot y は yy を含まないので、yy に共役な py=my˙+qBxp_y=m\dot y+qBx が保存する。対称ゲージの L=12m(x˙2+y˙2)+qB2(xy˙−yx˙)L=\frac12m(\dot x^2+\dot y^2)+\frac{qB}{2}(x\dot y-y\dot x) は極座標で 12m(r˙2+r2θ˙2)+qB2r2θ˙\frac12m(\dot r^2+r^2\dot\theta^2)+\frac{qB}2r^2\dot\theta となり、θ\theta を含まないのでpθ=mr2θ˙+qB2r2p_\theta=mr^2\dot\theta+\frac{qB}2r^2 が保存する。

Landau ゲージの pyp_y を例題 2.2.3 の言葉で読むと、py=my˙+qBx=qB(x+y˙/ωc)=qB xgp_y=m\dot y+qBx=qB(x+\dot y/\omega_{\mathrm c})=qB\,x_{\mathrm g} で、円の中心の xx 座標である。対称ゲージで yy 方向に平行移動すると LL は変わり、δy=ϵ\delta y=\epsilon に対して δL=−qB2ϵx˙=ϵddt(−qB2x)\delta L=-\frac{qB}2\epsilon\dot x=\epsilon\frac{\mathrm{d} }{\mathrm{d} t}\bigl(-\frac{qB}2x\bigr) だけ全微分で変わる。第1部第10章の準対称性の Noether の定理(第1部第10章)を ΛN=−qB2x\Lambda_{\mathrm N}=-\frac{qB}2x として当てると、保存量はpy−ΛN=(my˙+qB2x)+qB2x=my˙+qBxp_y-\Lambda_{\mathrm N}=(m\dot y+\frac{qB}2x)+\frac{qB}2x=m\dot y+qBx で、Landau ゲージの pyp_y と同じ値になる。ゲージを取り替えても、保存する物理量(ここでは qBxgqBx_{\mathrm g})は変わらない。ゲージの選び方によって、この量はある座標に共役な正準運動量としてそのまま現れることもあり、準対称性の Noether の保存量として現れることもある。

例題 2.2.4 一様な電場を2つのゲージで書く ★★

オリジナルxx 方向の一様で一定の電場 E=E0ex\bm{E}=E_0\bm{e}_x の中の電荷 qq(質量 mm)を考える。磁場は無い。

  1. (1) ゲージ (a) ϕa=−E0x\phi_{\mathrm a}=-E_0x, Aa=0\bm{A}_{\mathrm a}=0 と、ゲージ (b) ϕb=0\phi_{\mathrm b}=0, Ab=−E0t ex\bm{A}_{\mathrm b}=-E_0t\,\bm{e}_x が同じ電場を表すことを確かめ、2つを結ぶゲージ関数 Λ\Lambda を求めよ。
  2. (2) それぞれのゲージで LL と HH を書き、保存する量を答えよ。
  3. (3) t=0t=0 に原点で静止していた粒子について、xx 方向の正準運動量 px(t)p_x(t) をそれぞれのゲージで求めよ。
解答

(1) (a) では E=−∇ϕa=E0ex\bm{E}=-\nabla\phi_{\mathrm a}=E_0\bm{e}_x。(b) では E=−∂Ab/∂t=E0ex\bm{E}=-\partial\bm{A}_{\mathrm b}/\partial t=E_0\bm{e}_x。どちらも ∇×A=0\nabla\times\bm{A}=0。Ab=Aa+∇Λ\bm{A}_{\mathrm b}=\bm{A}_{\mathrm a}+\nabla\Lambda から ∂xΛ=−E0t\partial_x\Lambda=-E_0t、ϕb=ϕa−∂tΛ\phi_{\mathrm b}=\phi_{\mathrm a}-\partial_t\Lambda から ∂tΛ=−E0x\partial_t\Lambda=-E_0x。両方を満たすのは Λ=−E0xt\Lambda=-E_0xt(定数を除く)。

(2) (a) La=12mr˙2+qE0xL_{\mathrm a}=\frac12m\dot{\bm{r}}^2+qE_0x、Ha=p22m−qE0xH_{\mathrm a}=\frac{\bm{p}^2}{2m}-qE_0x。HaH_{\mathrm a} は時刻を含まないので保存する(運動エネルギー+静電的なエネルギー)。pxp_x は保存しない。(b) Lb=12mr˙2−qE0t x˙L_{\mathrm b}=\frac12m\dot{\bm{r}}^2-qE_0t\,\dot x、Hb=(px+qE0t)2+py2+pz22mH_{\mathrm b}=\frac{(p_x+qE_0t)^2+p_y^2+p_z^2}{2m}。LbL_{\mathrm b} は xx を含まないので pxp_x が保存する。HbH_{\mathrm b} は時刻を含むので保存しない。Lb−La=−qE0(tx˙+x)=qddt(−E0xt)L_{\mathrm b}-L_{\mathrm a}=-qE_0(t\dot x+x)=q\frac{\mathrm{d} }{\mathrm{d} t}(-E_0xt) で、(1) の q dΛ/dtq\,\mathrm{d}\Lambda/\mathrm{d} t と一致する。

(3) 運動はどちらのゲージでも mx¨=qE0m\ddot x=qE_0 で、x˙=qE0t/m\dot x=qE_0t/m, x=qE0t2/(2m)x=qE_0t^2/(2m)。(a) px=mx˙=qE0tp_x=m\dot x=qE_0t(時間に比例して増える)。(b) px=mx˙+qAb,x=qE0t−qE0t=0p_x=m\dot x+qA_{\mathrm b,x}=qE_0t-qE_0t=0(ずっと 00)。同じ運動で正準運動量の値が違い、差 qE0t=−q∂xΛqE_0t=-q\partial_x\Lambda は式 (2.2.17) のとおりである。(a) ではエネルギーの保存、(b) では運動量の保存が見え、同じ物理を別の保存則で書いていることになる。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『虎の巻』の記事一覧へ