量子力学の様々な構成方法 第9部 第2章 §9.2.1 ★★★ 束の上の状態を、単位ベクトルの上の関数で「どの正規直交基底でも和が一定」という条件に言い直す。Gleason の定理が答える問いの形
前の 第9部第1章 では、命題(yes–no の問い)の全体を閉部分空間の束 L(H) として組み、状態を「互いに直交する命題について加法的な、L(H) の上の確率の割り当て μ」と定義した。密度行列 ρ^ から作る μ(P^)=Tr(ρ^P^) がその一例であることも確かめた。この章は逆向きを扱う。束の上の状態は、ほかにどんな形がありうるか。答えは Gleason の定理で与えられる(A. M. Gleason (1957), Journal of Mathematics and Mechanics 6, 885–893)。ヒルベルト空間の次元が3以上なら、束の上の状態はすべて Tr(ρ^P^) の形をしている。第9部の型(出発点の要請 → 基本の対象 → 基準との同値 → 共通例題 → 得意な問題 → 限界)のうち、この章は「基準との同値」の前半、すなわち命題の確率から密度行列と Born の規則を導く部分を受け持つ。
この結果の意味を先に書いておく。第1部の基準(第1部第2章)は、確率を与える Born の規則 ∣⟨a∣ψ⟩∣2 を公理 Q3 として置いた。第4部(第4部第1章)は状態を密度行列と決めた。Gleason の定理のもとでは、どちらも公理として置く必要がない。命題が閉部分空間で表されること(第9部第1章の出発点)と、「同時に測れる直交する命題の確率は足し算になる」という要請だけで、確率の形は Tr(ρ^P^) に決まる。ただし、この要請の中には「命題 P^ の確率は、P^ をどの測定の一部として測っても同じ」という仮定(非文脈性)が入っている。この仮定の意味は次の 第9部第3章 で Kochen–Specker の定理として調べる。
章の組み立ては次のとおりである。9.2.1節で問題を frame function という関数の問題に言い直し、9.2.2節で定理を述べて帰結を3つ引き出す。9.2.3節と 9.2.4節が証明で、前者は「連続な frame function は2次形式である」ことを球面調和関数で完全に証明し、後者は「非負なら連続である」という Gleason の議論の中心と、複素の場合への持ち上げの筋道を述べる。9.2.5節で2次元で定理が破れる理由を見て、確率を射影でなく効果(POVM の要素)に割り当てれば2次元でも同じ結論が出ること(Busch の定理)を証明する。9.2.6節が橋の節で、共通例題②の Rabi 振動の状態を確率の割り当てから組み直す。
状態は1次元の射影の値で決まる
第9部第1章の定義を思い出す。L(H) の上の状態とは、関数 μ:L(H)→[0,1] で、μ(0)=0、μ(1^)=1、互いに直交する射影の列 P^1,P^2,… について
μ(k∑P^k)=k∑μ(P^k)(9.2.1)
を満たすものである(互いに直交する射影の結びは和 ∑kP^k になる)。この章では H は可分とし、列は有限か可算とする。
状態 μ は、1次元の射影の上の値で決まってしまう。閉部分空間 M の正規直交基底 {∣xk⟩} をとると、M への射影は P^M=∑k∣xk⟩⟨xk∣ と互いに直交する1次元の射影の和に分かれ、加法性 (9.2.1) から μ(P^M)=∑kμ(∣xk⟩⟨xk∣) となるからである。そこで単位ベクトル ∣x⟩ に
f(x):=μ(∣x⟩⟨x∣)(9.2.2)
を対応させる。f は ∣x⟩ の全体の位相 eiα によらない(射影 ∣x⟩⟨x∣ が変わらない)。1^ を正規直交基底 {∣ei⟩} で分ければ ∑if(ei)=μ(1^)=1 がどの基底でも成り立つ。逆に、この性質を持つ非負の関数 f があれば、μ(P^M):=∑kf(xk) で状態が作れる(基底の取り方によらないことは、M の基底 {xk} を M⊥ の基底で補って H の基底にし、和が1になることを M の2つの基底について比べればわかる)。この関数の性質に名前を付ける。
定義 9.2.1(frame function(Gleason 1957))
H の単位ベクトルの全体 S(H) の上の実数値関数 f が、ある定数 W について、H のどの正規直交基底 {∣ei⟩} でも
i∑f(ei)=W(9.2.3)
を満たすとき、f を重み W の frame function と呼ぶ(正規直交基底を frame と呼ぶことによる名前)。ある有界な自己共役演算子 T^ で f(x)=⟨x∣T^∣x⟩ と書けるとき、f は正則であるという。
frame function は、基底のベクトルの位相を変えた基底にも (9.2.3) が成り立つので、f(eiαx)=f(x) を自動的に満たす。実ヒルベルト空間 Rn では、{e1,e2,…} と {−e1,e2,…} がどちらも基底なので、2つの和の差から f(−e1)=f(e1) が出る。いずれの場合も、f は単位ベクトルの関数というより、ベクトルの張る直線(射線)の関数である。ここまでの言い直しをまとめると、次のとおりである。
問題の言い直し
L(H) の上の状態 μ と、重み 1 の非負の frame function f は、f(x)=μ(∣x⟩⟨x∣) で1対1に対応する。状態がすべて Tr(ρ^P^) の形であることは、「重み 1 の非負の frame function はすべて f(x)=⟨x∣ρ^∣x⟩ の形(正則)である」ことと同じである。
非文脈性:同じ命題は、どの基底に入れても同じ確率
条件 (9.2.3) の中に入っている物理の仮定を取り出しておく。C3 で、単位ベクトル ∣e3⟩ を含む2つの基底 {e1,e2,e3} と {u,u′,e3} を考える(図 9.2.1)。1つ目の基底は、ある物理量 A^=∑iai∣ei⟩⟨ei∣ の固有基底で、2つ目は別の物理量 B^ の固有基底である。A^ と B^ は一般に交換せず、同時に測ることはできない。それでも (9.2.2) は、「A^ を測って e3 の結果を得る確率」と「B^ を測って e3 の結果を得る確率」を同じ1つの値 f(e3) にしている。命題 ∣e3⟩⟨e3∣ の確率が、それと一緒に測るほかの命題(文脈)によらないというこの仮定を非文脈性と呼ぶ。基準の量子力学は Tr(ρ^∣e3⟩⟨e3∣) が基底によらないので非文脈性を満たす。Gleason の定理は、非文脈性と加法性だけで確率の形が決まってしまうことを言う。
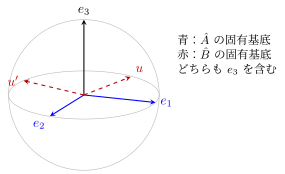
図 9.2.1 e3 を共有する2つの基底。e3 の確率 f(e3) は、どちらの基底の測定で問うても同じ値とする(非文脈性)。e3 に直交する大円(楕円で描いた赤道)の上で f(u)+f(u′)=f(e1)+f(e2)=W−f(e3) が成り立つ。3次元以上ではどのベクトルも無数の基底に入り、これらの関係が互いに絡み合う。
図 9.2.1 の状況から、frame function の値の間には「e3 に直交する平面の中の2本の直交するベクトルの値の和は、平面の取り方によらず W−f(e3)」という関係が出る。3次元以上では、1本のベクトル u は無数の基底に属する(u に直交する平面の中で残りのベクトルを回せる)。だから (9.2.3) は、たくさんの基底の間で値を互いに縛り合う連立の条件になる。2次元ではこの絡み合いが無い。C2 の単位ベクトル x に直交する射線は1本しかなく、基底は互いに交わらない2本組に分かれるからである。この違いが 9.2.5節の主題になる。
例題 9.2.1 3準位系の frame function を2つの基底で比べる ★★
オリジナル3準位系の状態を ρ^=diag(21,31,61)(基底 e1,e2,e3)とし、f(x)=⟨x∣ρ^∣x⟩ とする。
- (1) f(e1),f(e2),f(e3) を求め、和を確かめよ。
- (2) u=(e1+e2)/2, u′=(e1−e2)/2 について f(u),f(u′) を求め、{u,u′,e3} でも和が 1 になることを確かめよ。
- (3) w=(e1+e2+e3)/3 での値を求め、w を含む基底でも和が 1 になる理由を述べよ。
解答
(1) 対角成分を読んで f(e1)=21, f(e2)=31, f(e3)=61。和は 1。
(2) f(u)=21(ρ11+ρ22+ρ12+ρ21)=21(21+31)=125、f(u′)=21(ρ11+ρ22−ρ12−ρ21)=125。和は 65 で f(e1)+f(e2) に等しく、e3 を足せば 1 になる。e3 に直交する平面の中で基底を回しても、平面の中の2つの値の和は 1−f(e3)=65 のまま変わらない。
(3) f(w)=31∑i,jρij=31(21+31+61)=31。w を含む任意の基底 {w,w′,w′′} で和が 1 になるのは、∑k⟨xk∣ρ^∣xk⟩=Trρ^ がトレースの基底によらない値だからである。2次形式 ⟨x∣ρ^∣x⟩ はどの基底でも和が Trρ^ になるので、自動的に frame function である。Gleason の定理は、この逆がほぼ成り立つことを言う。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
