解析力学から様々な理論分野を組み立てる 第2部 第8章 §2.8.4 ★★★ Hamilton 形式では ϕ \phi ϕ
正準運動量と、運動量を持たない ϕ \phi ϕ
第2部第5章 の手順に従って、作用 (2.8.2) を Hamilton 形式に書き直す。円周率と区別するため、この章では場の正準運動量を Π \bm{\Pi} Π L = ε 0 2 ( ∇ ϕ + ∂ t A ) 2 − 1 2 μ 0 ( ∇ × A ) 2 − ρ ϕ + J ⋅ A \mathcal L=\frac{\varepsilon_0}{2}(\nabla\phi+\partial_t\bm{A})^2-\frac{1}{2\mu_0}(\nabla\times\bm{A})^2-\rho\phi+\bm{J}\cdot\bm{A} L = 2 ε 0 ( ∇ ϕ + ∂ t A ) 2 − 2 μ 0 1 ( ∇ × A ) 2 − ρϕ + J ⋅ A
Π ≔ ∂ L ∂ ( ∂ t A ) = ε 0 ( ∇ ϕ + ∂ t A ) = − ε 0 E , Π ϕ ≔ ∂ L ∂ ( ∂ t ϕ ) = 0 (2.8.15) \bm{\Pi}\coloneqq\frac{\partial \mathcal L}{\partial (\partial_t\bm{A})}=\varepsilon_0(\nabla\phi+\partial_t\bm{A})=-\varepsilon_0\bm{E},\qquad
\Pi_\phi\coloneqq\frac{\partial \mathcal L}{\partial (\partial_t\phi)}=0\tag{2.8.15} Π : = ∂ ( ∂ t A ) ∂ L = ε 0 ( ∇ ϕ + ∂ t A ) = − ε 0 E , Π ϕ : = ∂ ( ∂ t ϕ ) ∂ L = 0 ( 2.8.15 )
である。L \mathcal L L ϕ \phi ϕ ϕ \phi ϕ 0 0 0 第1部第7章 の言葉では、速度から運動量への写像が逆に解けない(Hessian ∂ 2 L / ∂ A ˙ μ ∂ A ˙ ν \partial^2\mathcal L/\partial\dot A_\mu\partial\dot A_\nu ∂ 2 L / ∂ A ˙ μ ∂ A ˙ ν ϕ \phi ϕ 0 0 0 ϕ \phi ϕ A \bm{A} A ∂ t A = Π / ε 0 − ∇ ϕ \partial_t\bm{A}=\bm{\Pi}/\varepsilon_0-\nabla\phi ∂ t A = Π / ε 0 − ∇ ϕ
H = Π ⋅ ∂ t A − L = Π 2 2 ε 0 + ( ∇ × A ) 2 2 μ 0 − Π ⋅ ∇ ϕ + ρ ϕ − J ⋅ A (2.8.16) \mathcal H=\bm{\Pi}\cdot\partial_t\bm{A}-\mathcal L=\frac{\bm{\Pi}^2}{2\varepsilon_0}+\frac{(\nabla\times\bm{A})^2}{2\mu_0}-\bm{\Pi}\cdot\nabla\phi+\rho\phi-\bm{J}\cdot\bm{A}\tag{2.8.16} H = Π ⋅ ∂ t A − L = 2 ε 0 Π 2 + 2 μ 0 ( ∇ × A ) 2 − Π ⋅ ∇ ϕ + ρϕ − J ⋅ A ( 2.8.16 )
になる。− Π ⋅ ∇ ϕ -\bm{\Pi}\cdot\nabla\phi − Π ⋅ ∇ ϕ 0 0 0
H = ∫ ( Π 2 2 ε 0 + ( ∇ × A ) 2 2 μ 0 − J ⋅ A ) d 3 x + ∫ ϕ ( ∇ ⋅ Π + ρ ) d 3 x (2.8.17) H=\int\Bigl(\frac{\bm{\Pi}^2}{2\varepsilon_0}+\frac{(\nabla\times\bm{A})^2}{2\mu_0}-\bm{J}\cdot\bm{A}\Bigr)\mathrm{d}^3x+\int\phi\,\bigl(\nabla\cdot\bm{\Pi}+\rho\bigr)\mathrm{d}^3x\tag{2.8.17} H = ∫ ( 2 ε 0 Π 2 + 2 μ 0 ( ∇ × A ) 2 − J ⋅ A ) d 3 x + ∫ ϕ ( ∇ ⋅ Π + ρ ) d 3 x ( 2.8.17 )
を得る。最初の2項は ε 0 2 E 2 + 1 2 μ 0 B 2 \frac{\varepsilon_0}{2}\bm{E}^2+\frac{1}{2\mu_0}\bm{B}^2 2 ε 0 E 2 + 2 μ 0 1 B 2
ϕ \phi ϕ 式 (2.8.17) で ϕ \phi ϕ ∇ ⋅ Π + ρ \nabla\cdot\bm{\Pi}+\rho ∇ ⋅ Π + ρ 第1部第6章 の未定乗数の項 λ g ( q ) \lambda\,g(q) λ g ( q ) ϕ \phi ϕ
∇ ⋅ Π + ρ = 0 ⟺ ε 0 ∇ ⋅ E = ρ (2.8.18) \nabla\cdot\bm{\Pi}+\rho=0\qquad\Longleftrightarrow\qquad \varepsilon_0\nabla\cdot\bm{E}=\rho\tag{2.8.18} ∇ ⋅ Π + ρ = 0 ⟺ ε 0 ∇ ⋅ E = ρ ( 2.8.18 )
を得る。Gauss の法則が、時間発展の方程式でなく各時刻の Π \bm{\Pi} Π Π ϕ = 0 \Pi_\phi=0 Π ϕ = 0 ϕ \phi ϕ ∂ t Π ϕ = − δ H / δ ϕ = − ( ∇ ⋅ Π + ρ ) \partial_t\Pi_\phi=-\delta H/\delta\phi=-(\nabla\cdot\bm{\Pi}+\rho) ∂ t Π ϕ = − δ H / δ ϕ = − ( ∇ ⋅ Π + ρ ) Π ϕ = 0 \Pi_\phi=0 Π ϕ = 0 (2.8.18) が要る。拘束のある系の Hamilton 形式を一般に整理したのは Dirac である1 1 P. A. M. Dirac (1950), Canadian Journal of Mathematics 2, 129–148(題は Generalized Hamiltonian dynamics )。Lagrangian から直接出る拘束(ここでは Π ϕ = 0 \Pi_\phi=0 Π ϕ = 0
残りの Hamilton 方程式は
∂ A ∂ t = δ H δ Π = Π ε 0 − ∇ ϕ , ∂ Π ∂ t = − δ H δ A = − 1 μ 0 ∇ × ( ∇ × A ) + J \frac{\partial \bm{A}}{\partial t}=\frac{\delta H}{\delta\bm{\Pi}}=\frac{\bm{\Pi}}{\varepsilon_0}-\nabla\phi,\qquad
\frac{\partial \bm{\Pi}}{\partial t}=-\frac{\delta H}{\delta\bm{A}}=-\frac{1}{\mu_0}\nabla\times(\nabla\times\bm{A})+\bm{J} ∂ t ∂ A = δ Π δ H = ε 0 Π − ∇ ϕ , ∂ t ∂ Π = − δ A δ H = − μ 0 1 ∇ × ( ∇ × A ) + J
で、1本目は E = − ∇ ϕ − ∂ t A \bm{E}=-\nabla\phi-\partial_t\bm{A} E = − ∇ ϕ − ∂ t A Π = − ε 0 E \bm{\Pi}=-\varepsilon_0\bm{E} Π = − ε 0 E ϕ \phi ϕ ϕ \phi ϕ
拘束がゲージ変換を生成する
場の Poisson 括弧を、第1部第11章 の和 ∑ i \sum_i ∑ i
{ F , G } = ∫ ∑ i = 1 3 ( δ F δ A i ( x ) δ G δ Π i ( x ) − δ F δ Π i ( x ) δ G δ A i ( x ) ) d 3 x , { A i ( x ) , Π j ( x ′ ) } = δ i j δ ( 3 ) ( x − x ′ ) (2.8.19) \{F,G\}=\int\sum_{i=1}^3\Bigl(\frac{\delta F}{\delta A_i(\bm{x})}\frac{\delta G}{\delta\Pi_i(\bm{x})}-\frac{\delta F}{\delta\Pi_i(\bm{x})}\frac{\delta G}{\delta A_i(\bm{x})}\Bigr)\mathrm{d}^3x,\qquad
\{A_i(\bm{x}),\Pi_j(\bm{x}')\}=\delta_{ij}\,\delta^{(3)}(\bm{x}-\bm{x}')\tag{2.8.19} { F , G } = ∫ i = 1 ∑ 3 ( δ A i ( x ) δ F δ Π i ( x ) δ G − δ Π i ( x ) δ F δ A i ( x ) δ G ) d 3 x , { A i ( x ) , Π j ( x ′ )} = δ ij δ ( 3 ) ( x − x ′ ) ( 2.8.19 )
と定める(A i A_i A i A \bm{A} A A i A^i A i Λ ( x ) \Lambda(\bm{x}) Λ ( x )
G [ Λ ] ≔ − ∫ Λ ( ∇ ⋅ Π + ρ ) d 3 x = ∫ ( ∇ Λ ⋅ Π − Λ ρ ) d 3 x (2.8.20) G[\Lambda]\coloneqq-\int\Lambda\,(\nabla\cdot\bm{\Pi}+\rho)\,\mathrm{d}^3x=\int\bigl(\nabla\Lambda\cdot\bm{\Pi}-\Lambda\rho\bigr)\mathrm{d}^3x\tag{2.8.20} G [ Λ ] : = − ∫ Λ ( ∇ ⋅ Π + ρ ) d 3 x = ∫ ( ∇Λ ⋅ Π − Λ ρ ) d 3 x ( 2.8.20 )
を生成子にして、第1部第9章 の無限小変換 δ F = ϵ { F , G } \delta F=\epsilon\{F,G\} δ F = ϵ { F , G }
δ A i ( x ) = ϵ δ G δ Π i ( x ) = ϵ ∂ i Λ ( x ) , δ Π i ( x ) = − ϵ δ G δ A i ( x ) = 0 (2.8.21) \delta A_i(\bm{x})=\epsilon\,\frac{\delta G}{\delta\Pi_i(\bm{x})}=\epsilon\,\partial_i\Lambda(\bm{x}),\qquad
\delta\Pi_i(\bm{x})=-\epsilon\,\frac{\delta G}{\delta A_i(\bm{x})}=0\tag{2.8.21} δ A i ( x ) = ϵ δ Π i ( x ) δ G = ϵ ∂ i Λ ( x ) , δ Π i ( x ) = − ϵ δ A i ( x ) δ G = 0 ( 2.8.21 )
になる。これはゲージ変換 (2.8.5) の A → A + ϵ ∇ Λ \bm{A}\to\bm{A}+\epsilon\nabla\Lambda A → A + ϵ ∇Λ Π = − ε 0 E \bm{\Pi}=-\varepsilon_0\bm{E} Π = − ε 0 E B = ∇ × A \bm{B}=\nabla\times\bm{A} B = ∇ × A
式 (2.8.17) の最後の項は G [ − ϕ ] G[-\phi] G [ − ϕ ] ∂ t A \partial_t\bm{A} ∂ t A − ∇ ϕ -\nabla\phi − ∇ ϕ d t \mathrm{d} t d t Λ = − ϕ d t \Lambda=-\phi\,\mathrm{d} t Λ = − ϕ d t ϕ \phi ϕ G [ Λ ] = 0 G[\Lambda]=0 G [ Λ ] = 0 ϕ \phi ϕ
ゲージ変換は対称性でなく、記述の重複
第1部第10章 では、生成子 G G G G G G G [ Λ ] G[\Lambda] G [ Λ ] 0 0 0 E , B \bm{E},\bm{B} E , B G [ Λ ] G[\Lambda] G [ Λ ] ( A , Π ) (\bm{A},\bm{\Pi}) ( A , Π )
自由度を数える
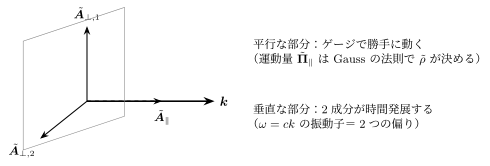
拘束とゲージ変換を Fourier 成分で見ると、何が残るかがはっきりする。A ( x ) = ∫ d 3 k ( 2 π ) 3 A ~ ( k ) e i k ⋅ x \bm{A}(\bm{x})=\int\frac{\mathrm{d}^3k}{(2\pi)^3}\tilde{\bm{A}}(\bm{k})\mathrm{e}^{\mathrm{i}\bm{k}\cdot\bm{x}} A ( x ) = ∫ ( 2 π ) 3 d 3 k A ~ ( k ) e i k ⋅ x k \bm{k} k A ~ \tilde{\bm{A}} A ~ k \bm{k} k A ~ ∥ = e k ( e k ⋅ A ~ ) \tilde{\bm{A}}_\parallel=\bm{e}_{\bm{k}}(\bm{e}_{\bm{k}}\cdot\tilde{\bm{A}}) A ~ ∥ = e k ( e k ⋅ A ~ ) A ~ ⊥ \tilde{\bm{A}}_\perp A ~ ⊥ e k = k / k \bm{e}_{\bm{k}}=\bm{k}/k e k = k / k k \bm{k} k Π \bm{\Pi} Π
磁場は B ~ = i k × A ~ = i k × A ~ ⊥ \tilde{\bm{B}}=\mathrm{i}\bm{k}\times\tilde{\bm{A}}=\mathrm{i}\bm{k}\times\tilde{\bm{A}}_\perp B ~ = i k × A ~ = i k × A ~ ⊥
ゲージ変換 (2.8.21) は A ~ → A ~ + i k Λ ~ \tilde{\bm{A}}\to\tilde{\bm{A}}+\mathrm{i}\bm{k}\tilde\Lambda A ~ → A ~ + i k Λ ~ A ~ ∥ \tilde{\bm{A}}_\parallel A ~ ∥
Gauss の法則 (2.8.18) は i k ⋅ Π ~ + ρ ~ = 0 \mathrm{i}\bm{k}\cdot\tilde{\bm{\Pi}}+\tilde\rho=0 i k ⋅ Π ~ + ρ ~ = 0 Π ~ ∥ = i e k ρ ~ / k \tilde{\bm{\Pi}}_\parallel=\mathrm{i}\bm{e}_{\bm{k}}\tilde\rho/k Π ~ ∥ = i e k ρ ~ / k
平行な部分の組 ( A ~ ∥ , Π ~ ∥ ) (\tilde{\bm{A}}_\parallel,\tilde{\bm{\Pi}}_\parallel) ( A ~ ∥ , Π ~ ∥ ) ( ϕ , Π ϕ ) (\phi,\Pi_\phi) ( ϕ , Π ϕ ) ϕ \phi ϕ Π ϕ = 0 \Pi_\phi=0 Π ϕ = 0 ( A ~ ⊥ , Π ~ ⊥ ) (\tilde{\bm{A}}_\perp,\tilde{\bm{\Pi}}_\perp) ( A ~ ⊥ , Π ~ ⊥ ) A ~ ⊥ \tilde{\bm{A}}_\perp A ~ ⊥ k \bm{k} k A μ A_\mu A μ k \bm{k} k ( ϕ , A , Π ϕ , Π ) (\phi,\bm{A},\Pi_\phi,\bm{\Pi}) ( ϕ , A , Π ϕ , Π ) Π ϕ = 0 \Pi_\phi=0 Π ϕ = 0 8 − 2 × 2 = 4 8-2\times2=4 8 − 2 × 2 = 4
J = 0 \bm{J}=0 J = 0 ∫ d 3 k ( 2 π ) 3 ( 1 2 ε 0 ∣ Π ~ ⊥ ∣ 2 + k 2 2 μ 0 ∣ A ~ ⊥ ∣ 2 ) \int\frac{\mathrm{d}^3k}{(2\pi)^3}\bigl(\frac{1}{2\varepsilon_0}\lvert \tilde{\bm{\Pi}}_\perp\rvert ^2+\frac{k^2}{2\mu_0}\lvert \tilde{\bm{A}}_\perp\rvert ^2\bigr) ∫ ( 2 π ) 3 d 3 k ( 2 ε 0 1 ∣ Π ~ ⊥ ∣ 2 + 2 μ 0 k 2 ∣ A ~ ⊥ ∣ 2 ) ω \omega ω ω 2 = k 2 / μ 0 ε 0 = c 2 k 2 \omega^2=\frac{k^2/\mu_0}{\varepsilon_0}=c^2k^2 ω 2 = ε 0 k 2 / μ 0 = c 2 k 2 1 2 ε 0 ∣ Π ~ ∥ ∣ 2 = ∣ ρ ~ ∣ 2 2 ε 0 k 2 \frac{1}{2\varepsilon_0}\lvert \tilde{\bm{\Pi}}_\parallel\rvert ^2=\frac{\lvert \tilde\rho\rvert ^2}{2\varepsilon_0k^2} 2 ε 0 1 ∣ Π ~ ∥ ∣ 2 = 2 ε 0 k 2 ∣ ρ ~ ∣ 2 第5部第3章 )。
図 2.8.1 1つの波数 k \bm{k} k A ~ \tilde{\bm{A}} A ~ k \bm{k} k i k × A ~ \mathrm{i}\bm{k}\times\tilde{\bm{A}} i k × A ~ A ~ → A ~ + i k Λ ~ \tilde{\bm{A}}\to\tilde{\bm{A}}+\mathrm{i}\bm{k}\tilde\Lambda A ~ → A ~ + i k Λ ~
例題 2.8.4 電場の平行な部分は電荷が決める ★★
オリジナル 点電荷 q q q ρ = q δ ( 3 ) ( x ) \rho=q\,\delta^{(3)}(\bm{x}) ρ = q δ ( 3 ) ( x )
(1) Gauss の法則の Fourier 成分から、電場の k \bm{k} k E ~ ∥ ( k ) \tilde{\bm{E}}_\parallel(\bm{k}) E ~ ∥ ( k ) (2) ∫ d 3 k ( 2 π ) 3 e i k ⋅ x k 2 = 1 4 π r \int\frac{\mathrm{d}^3k}{(2\pi)^3}\frac{\mathrm{e}^{\mathrm{i}\bm{k}\cdot\bm{x}}}{k^2}=\frac{1}{4\pi r} ∫ ( 2 π ) 3 d 3 k k 2 e i k ⋅ x = 4 π r 1 r = ∣ x ∣ r=\lvert \bm{x}\rvert r = ∣ x ∣ (3) この電場の Fourier 成分に垂直な部分は無い。そのことから、静止した点電荷のまわりに「光子の自由度」が励起されていないことを説明せよ。
解答 (1) ρ \rho ρ ρ ~ = ∫ q δ ( 3 ) ( x ) e − i k ⋅ x d 3 x = q \tilde\rho=\int q\,\delta^{(3)}(\bm{x})\mathrm{e}^{-\mathrm{i}\bm{k}\cdot\bm{x}}\mathrm{d}^3x=q ρ ~ = ∫ q δ ( 3 ) ( x ) e − i k ⋅ x d 3 x = q i k ⋅ E ~ = ρ ~ / ε 0 \mathrm{i}\bm{k}\cdot\tilde{\bm{E}}=\tilde\rho/\varepsilon_0 i k ⋅ E ~ = ρ ~ / ε 0 e k ⋅ E ~ = − i q / ( ε 0 k ) \bm{e}_{\bm{k}}\cdot\tilde{\bm{E}}=-\mathrm{i} q/(\varepsilon_0k) e k ⋅ E ~ = − i q / ( ε 0 k )
E ~ ∥ = e k ( e k ⋅ E ~ ) = − i q k ε 0 k 2 . \tilde{\bm{E}}_\parallel=\bm{e}_{\bm{k}}(\bm{e}_{\bm{k}}\cdot\tilde{\bm{E}})=-\frac{\mathrm{i} q\,\bm{k}}{\varepsilon_0k^2}. E ~ ∥ = e k ( e k ⋅ E ~ ) = − ε 0 k 2 i q k .
(2) 極座標で k \bm{k} k ∫ e i k r cos θ d Ω = 4 π sin k r k r \int\mathrm{e}^{\mathrm{i} kr\cos\theta}\mathrm{d}\Omega=4\pi\frac{\sin kr}{kr} ∫ e i k r c o s θ d Ω = 4 π k r s i n k r
∫ d 3 k ( 2 π ) 3 e i k ⋅ x k 2 = 4 π ( 2 π ) 3 ∫ 0 ∞ sin k r k r d k = 1 2 π 2 r ⋅ π 2 = 1 4 π r . \int\frac{\mathrm{d}^3k}{(2\pi)^3}\frac{\mathrm{e}^{\mathrm{i}\bm{k}\cdot\bm{x}}}{k^2}=\frac{4\pi}{(2\pi)^3}\int_0^\infty\frac{\sin kr}{kr}\mathrm{d} k=\frac{1}{2\pi^2r}\cdot\frac{\pi}{2}=\frac{1}{4\pi r}. ∫ ( 2 π ) 3 d 3 k k 2 e i k ⋅ x = ( 2 π ) 3 4 π ∫ 0 ∞ k r sin k r d k = 2 π 2 r 1 ⋅ 2 π = 4 π r 1 .
これを x \bm{x} x ∫ d 3 k ( 2 π ) 3 i k k 2 e i k ⋅ x = ∇ 1 4 π r = − e r 4 π r 2 \int\frac{\mathrm{d}^3k}{(2\pi)^3}\frac{\mathrm{i}\bm{k}}{k^2}\mathrm{e}^{\mathrm{i}\bm{k}\cdot\bm{x}}=\nabla\frac{1}{4\pi r}=-\frac{\bm{e}_r}{4\pi r^2} ∫ ( 2 π ) 3 d 3 k k 2 i k e i k ⋅ x = ∇ 4 π r 1 = − 4 π r 2 e r
E ( x ) = ∫ d 3 k ( 2 π ) 3 ( − i q k ε 0 k 2 ) e i k ⋅ x = q 4 π ε 0 r 2 e r . \bm{E}(\bm{x})=\int\frac{\mathrm{d}^3k}{(2\pi)^3}\Bigl(-\frac{\mathrm{i} q\,\bm{k}}{\varepsilon_0k^2}\Bigr)\mathrm{e}^{\mathrm{i}\bm{k}\cdot\bm{x}}=\frac{q}{4\pi\varepsilon_0r^2}\bm{e}_r . E ( x ) = ∫ ( 2 π ) 3 d 3 k ( − ε 0 k 2 i q k ) e i k ⋅ x = 4 π ε 0 r 2 q e r .
(3) 2.8.4節の分け方で、動く自由度は垂直な部分 ( A ~ ⊥ , Π ~ ⊥ ) (\tilde{\bm{A}}_\perp,\tilde{\bm{\Pi}}_\perp) ( A ~ ⊥ , Π ~ ⊥ ) (2.8.18) が源から決めたものなので、独立な自由度ではない。Π ~ ⊥ = 0 \tilde{\bm{\Pi}}_\perp=0 Π ~ ⊥ = 0 A ~ ⊥ = 0 \tilde{\bm{A}}_\perp=0 A ~ ⊥ = 0
1 P. A. M. Dirac (1950), Canadian Journal of Mathematics 2, 129–148(題は Generalized Hamiltonian dynamics )。Lagrangian から直接出る拘束(ここでは Π ϕ = 0 \Pi_\phi=0 Π ϕ = 0
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com