tecktom.com

Riemann テンソル

2026年10月22日20分で読めますAI生成教科書『基礎理論』第11章 曲率テンソル
目次
  1. 共変微分は交換しない
  2. 平行移動の経路依存性
  3. 確認テスト
  4. 木下の層

AI 生成・木下が未勉強

物理のための微分幾何入門 第11章 §11.1 ★★★ 共変微分の交換子として曲率を定義し、それが小さな閉路の平行移動のずれに等しいことを示す

第8章では、曲面の Gauss 曲率 KK が第一基本形式だけで決まることを示した。第9章では、閉じた道に沿ってベクトルを平行移動すると向きがずれ、そのずれの角が囲んだ曲率の積分になることを見た。この章では、この2つを任意の次元の多様体へ広げる。

道具は Riemann の曲率テンソルである。これは共変微分を2回続けたときの順序の差として定義され、平行移動の経路依存性と潮汐力を同じ式で表す。2次元ではただ1つの成分しか持たず、それが Gauss 曲率に一致する。

この章の結果は次の所で使う。第12章では微分形式を導入し、第13章では Killing ベクトルの議論で曲率の対称性を使う。第15章の Gauss–Bonnet の定理は、この章の R=2KR=2K を面積分する定理である。一般相対論の Einstein 方程式は Ricci テンソルで書かれ、その話は『相対論入門』第10・11章が受け持つ。

前の章から借りる結果は3つある。1つ目は共変微分と Levi-Civita 接続(第9章 §9.2)で、成分では次の形をとる。

∇μVρ=∂μVρ+ΓρμσVσ,Γρμν=12gρλ(∂μgλν+∂νgλμ−∂λgμν).(11.1)\nabla_\mu V^\rho=\partial_\mu V^\rho+\Gamma^\rho{}_{\mu\sigma}V^\sigma,\qquad \Gamma^\rho{}_{\mu\nu}=\tfrac12g^{\rho\lambda}(\partial_\mu g_{\lambda\nu}+\partial_\nu g_{\lambda\mu}-\partial_\lambda g_{\mu\nu}).\tag{11.1}

2つ目は平行移動の方程式(第9章 §9.3)、3つ目は測地線の方程式(第10章 §10.1)である。

dVρdt+ΓρμσdxμdtVσ=0,d2xρdt2+Γρμνdxμdtdxνdt=0.(11.2)\frac{d V^\rho}{d t}+\Gamma^\rho{}_{\mu\sigma}\frac{d x^\mu}{d t}V^\sigma=0,\qquad \frac{\mathrm{d}^2x^\rho}{\mathrm{d} t^2}+\Gamma^\rho{}_{\mu\nu}\frac{d x^\mu}{d t}\frac{d x^\nu}{d t}=0.\tag{11.2}

共変微分は交換しない

平らな空間の直交座標では、偏微分の順序はいつでも交換できる。曲がった空間では、ベクトル場の微分に共変微分を使わなければ結果がテンソルにならない(第9章 §9.1)。その共変微分は、2回続けると順序を交換できなくなる。

交換できない度合いを計算する。まず ∇νVρ\nabla_\nu V^\rho は (1,1)(1,1) 型のテンソルなので、もう一度の共変微分は上と下の添字に1つずつ接続の項を付けて

∇μ∇νVρ=∂μ(∇νVρ)−Γλμν∇λVρ+Γρμλ∇νVλ\nabla_\mu\nabla_\nu V^\rho=\partial_\mu(\nabla_\nu V^\rho)-\Gamma^\lambda{}_{\mu\nu}\nabla_\lambda V^\rho+\Gamma^\rho{}_{\mu\lambda}\nabla_\nu V^\lambda

となる。この式から μ\mu と ν\nu を入れ替えた式を引く。

定義 11.1(Riemann テンソル)

対称な接続 Γρμν=Γρνμ\Gamma^\rho{}_{\mu\nu}=\Gamma^\rho{}_{\nu\mu} に対して

Rρσμν=∂μΓρνσ−∂νΓρμσ+ΓρμλΓλνσ−ΓρνλΓλμσ(11.3)R^\rho{}_{\sigma\mu\nu}=\partial_\mu\Gamma^\rho{}_{\nu\sigma}-\partial_\nu\Gamma^\rho{}_{\mu\sigma} +\Gamma^\rho{}_{\mu\lambda}\Gamma^\lambda{}_{\nu\sigma}-\Gamma^\rho{}_{\nu\lambda}\Gamma^\lambda{}_{\mu\sigma}\tag{11.3}

を Riemann テンソル(曲率テンソル)と呼ぶ。接続が計量の Levi-Civita 接続 (11.1) のとき、これをその計量の曲率と呼ぶ。すべての点ですべての成分が 00 なら、その接続は平坦であるという。

定義は接続だけを使い、計量を使わない。この点は §11.4 で、計量を持たない Newton 力学の時空に曲率を考えるときに使う。符号と添字の並びは記法の正本(MTW・Carroll と同じ流儀)に合わせてある。

定理 11.2(共変微分の交換子 ★★★)

対称な接続について、任意のベクトル場 VV で

[∇μ,∇ν]Vρ≔∇μ∇νVρ−∇ν∇μVρ=RρσμνVσ(11.4)[\nabla_\mu,\nabla_\nu]V^\rho\coloneqq\nabla_\mu\nabla_\nu V^\rho-\nabla_\nu\nabla_\mu V^\rho=R^\rho{}_{\sigma\mu\nu}V^\sigma\tag{11.4}

が成り立つ。左辺には VV の微分が現れない。

証明

上の式の第2項 −Γλμν∇λVρ-\Gamma^\lambda{}_{\mu\nu}\nabla_\lambda V^\rho は、下の添字 μν\mu\nu について対称なので交換子では消える。残りの2項に ∇νVρ=∂νVρ+ΓρνσVσ\nabla_\nu V^\rho=\partial_\nu V^\rho+\Gamma^\rho{}_{\nu\sigma}V^\sigma を代入して展開すると

∂μ∂νVρ+(∂μΓρνσ)Vσ+Γρνσ∂μVσ+Γρμλ∂νVλ+ΓρμλΓλνσVσ\partial_\mu\partial_\nu V^\rho+(\partial_\mu\Gamma^\rho{}_{\nu\sigma})V^\sigma+\Gamma^\rho{}_{\nu\sigma}\partial_\mu V^\sigma +\Gamma^\rho{}_{\mu\lambda}\partial_\nu V^\lambda+\Gamma^\rho{}_{\mu\lambda}\Gamma^\lambda{}_{\nu\sigma}V^\sigma

となる。

ここから μ↔ν\mu\leftrightarrow\nu の式を引く。2階の偏微分 ∂μ∂νVρ\partial_\mu\partial_\nu V^\rho は対称なので消える。1階微分を含む4項は、引き算すると次のように組になって消える。

Γρνσ∂μVσ+Γρμλ∂νVλ−Γρμσ∂νVσ−Γρνλ∂μVλ=0.\Gamma^\rho{}_{\nu\sigma}\partial_\mu V^\sigma+\Gamma^\rho{}_{\mu\lambda}\partial_\nu V^\lambda -\Gamma^\rho{}_{\mu\sigma}\partial_\nu V^\sigma-\Gamma^\rho{}_{\nu\lambda}\partial_\mu V^\lambda=0.

残るのは VσV^\sigma に掛かる項だけで、その係数が (11.3) そのものである。

命題 11.3(Riemann はテンソル)

RρσμνR^\rho{}_{\sigma\mu\nu} は (1,3)(1,3) 型のテンソルである。

証明

(11.4) の左辺はテンソル ∇∇V\nabla\nabla V の差なので、(1,2)(1,2) 型のテンソルである。右辺はどんなベクトル VV についても RρσμνVσR^\rho{}_{\sigma\mu\nu}V^\sigma に等しい。座標を取り替えたとき、VV の成分は第2章 §2.2 の変換則に従い、左辺は (1,2)(1,2) 型の変換則に従う。これが任意の VV で成り立つためには、係数が (1,3)(1,3) 型の変換則に従うほかない。

この論法を商の議論と呼ぶ。VV に基底ベクトルを順に入れると、各成分の変換則が読める(変換則は第4章 §4.2)。

個々の Γρμν\Gamma^\rho{}_{\mu\nu} はテンソルでない(第4章 §4.4)。それでも (11.3) の組み合わせでは、座標の2階微分の寄与がちょうど打ち消し合う。この打ち消しを成分の変換で直接確かめるのは長い計算になるので、上の証明では交換子を経由した。

1形式に対する交換子も同じ定義の曲率で書ける。スカラー ff では、対称な接続のとき [∇μ,∇ν]f=−(Γλμν−Γλνμ)∂λf=0[\nabla_\mu,\nabla_\nu]f=-(\Gamma^\lambda{}_{\mu\nu}-\Gamma^\lambda{}_{\nu\mu})\partial_\lambda f=0 である。f=ωρVρf=\omega_\rho V^\rho に Leibniz 則を使えば

[∇μ,∇ν]ωσ=−Rρσμν ωρ(11.5)[\nabla_\mu,\nabla_\nu]\omega_\sigma=-R^\rho{}_{\sigma\mu\nu}\,\omega_\rho\tag{11.5}

を得る。一般のテンソルでは、上の添字ごとに (11.4) の項、下の添字ごとに (11.5) の項が1つずつ付く。

ベクトル場の言葉での定義

座標を使わずに書くと、ベクトル場 X,Y,ZX,Y,Z に対して

R(X,Y)Z=∇X∇YZ−∇Y∇XZ−∇[X,Y]ZR(X,Y)Z=\nabla_X\nabla_YZ-\nabla_Y\nabla_XZ-\nabla_{[X,Y]}Z

である。ここで [X,Y][X,Y] は Lie 括弧(第13章 §13.1)で、座標基底どうしでは [∂μ,∂ν]=0[\partial_\mu,\partial_\nu]=0 になる。したがって R(∂μ,∂ν)∂σ=Rρσμν∂ρR(\partial_\mu,\partial_\nu)\partial_\sigma=R^\rho{}_{\sigma\mu\nu}\partial_\rho で、成分は定義 11.1 と一致する。

平行移動の経路依存性

第9章 §9.3 では、球面上で閉じた道に沿ってベクトルを平行移動すると、向きが囲んだ曲率の分だけ回ることを見た。この現象を Riemann テンソルで書く。

点 pp から2つの座標の方向へ進んだ点を qq とする。座標で書くと次の点である(μ≠ν\mu\neq\nu で、和はとらない)。

q=p+α eμ+β eν.q=p+\alpha\,e_\mu+\beta\,e_\nu .

ここで eμe_\mu は、座標 xμx^\mu だけを1増やす増分を表す。

pp から qq へ行く道は2つある。道1は先に xμx^\mu の方向へ、次に xνx^\nu の方向へ進む。道2は順序が逆である。

座標の線に沿って長さ ϵ\epsilon だけ平行移動する変化を、2次まで展開する。接続を行列 (Γμ)ρσ=Γρμσ(\Gamma_\mu)^\rho{}_\sigma=\Gamma^\rho{}_{\mu\sigma} で書くと、(11.2) は dV/dt=−ΓμV\mathrm{d} V/\mathrm{d} t=-\Gamma_\mu V である。これを t=0t=0 の周りで Taylor 展開すると次の式になる。

V(ϵ)=[1−ϵ Γμ+ϵ22(ΓμΓμ−∂μΓμ)]V(0)+O(ϵ3).V(\epsilon)=\Bigl[1-\epsilon\,\Gamma_\mu+\tfrac{\epsilon^2}{2}\bigl(\Gamma_\mu\Gamma_\mu-\partial_\mu\Gamma_\mu\bigr)\Bigr]V(0)+\mathcal{O}(\epsilon^3).

道1では、2回目の移動は pp でなく p+αeμp+\alpha e_\mu から始まる。そこでの接続は Γν+α ∂μΓν\Gamma_\nu+\alpha\,\partial_\mu\Gamma_\nu である。2つの移動を掛け合わせ、αβ\alpha\beta に比例する項だけを拾うと次の形になる。

V1=[⋯+αβ (ΓνΓμ−∂μΓν)]V,V2=[⋯+αβ (ΓμΓν−∂νΓμ)]V.V_1=\bigl[\cdots+\alpha\beta\,(\Gamma_\nu\Gamma_\mu-\partial_\mu\Gamma_\nu)\bigr]V,\qquad V_2=\bigl[\cdots+\alpha\beta\,(\Gamma_\mu\Gamma_\nu-\partial_\nu\Gamma_\mu)\bigr]V.

ここで「⋯\cdots」は2つの道で共通な項で、定数項と1次の項、および α2,β2\alpha^2,\beta^2 に比例する項である。

引き算すると、共通な項は消えて

V1ρ−V2ρ=−αβ (∂μΓν−∂νΓμ+ΓμΓν−ΓνΓμ)ρσVσ=−RρσμνVσαβ(11.6)V_1^\rho-V_2^\rho=-\alpha\beta\,\bigl(\partial_\mu\Gamma_\nu-\partial_\nu\Gamma_\mu+\Gamma_\mu\Gamma_\nu-\Gamma_\nu\Gamma_\mu\bigr)^\rho{}_\sigma V^\sigma =-R^\rho{}_{\sigma\mu\nu}V^\sigma\alpha\beta\tag{11.6}

を得る。最後の等号は、行列の積 (ΓμΓν)ρσ=ΓρμλΓλνσ(\Gamma_\mu\Gamma_\nu)^\rho{}_\sigma=\Gamma^\rho{}_{\mu\lambda}\Gamma^\lambda{}_{\nu\sigma} を (11.3) と見比べたものである。

命題 11.4(小さな閉路の平行移動 ★★★)

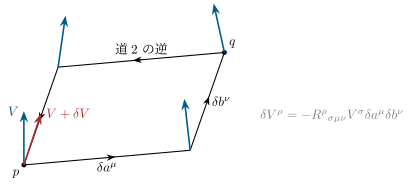
辺が δaμ\delta a^\mu と δbν\delta b^\nu の小さな平行四辺形を、前者の辺から始めて1周すると、ベクトルは

δVρ=−RρσμνVσ δaμδbν(11.7)\delta V^\rho=-R^\rho{}_{\sigma\mu\nu}V^\sigma\,\delta a^\mu\delta b^\nu\tag{11.7}

だけ変わる(δa,δb\delta a,\delta b の3次以上を無視する)。

証明

1周は「道1で qq へ行き、道2を逆にたどって pp へ戻る」移動である。道2を逆にたどる移動を P2−1P_2^{-1} と書くと、1周後のベクトルは P2−1V1P_2^{-1}V_1 である。P2−1=1+O(δ)P_2^{-1}=1+\mathcal{O}(\delta) で、V1−V2V_1-V_2 はすでに2次の量である。したがって次のようになる。

P2−1V1−V=P2−1(V1−V2)=(V1−V2)+O(δ3).P_2^{-1}V_1-V=P_2^{-1}(V_1-V_2)=(V_1-V_2)+\mathcal{O}(\delta^3).

これに (11.6) を代入すればよい。

図

図 11.1 小さな平行四辺形に沿う平行移動。青の矢印は各頂点での平行移動の結果で、1周して pp に戻ると赤の V+δVV+\delta V になる。ずれは2辺の長さの積と Riemann テンソルに比例する((11.7))。

球面で確かめる。半径 aa の球面の計量 ds2=a2(dθ2+sin⁡2θ dφ2)\mathrm{d} s^2=a^2(\mathrm{d}\theta^2+\sin^2\theta\,\mathrm{d}\varphi^2) では、0でない Christoffel 記号は次の2種類である(第8章 §8.2)。

Γθφφ=−sin⁡θcos⁡θ,Γφθφ=Γφφθ=cot⁡θ.\Gamma^\theta{}_{\varphi\varphi}=-\sin\theta\cos\theta,\qquad \Gamma^\varphi{}_{\theta\varphi}=\Gamma^\varphi{}_{\varphi\theta}=\cot\theta .

(11.3) に代入すると、たとえば次の成分を得る。

Rθφθφ=∂θΓθφφ−ΓθφφΓφθφ=−(cos⁡2θ−sin⁡2θ)+cos⁡2θ=sin⁡2θ,Rφθφθ=∂φΓφθθ−∂θΓφφθ+ΓφφλΓλθθ−ΓφθλΓλφθ=1sin⁡2θ−cot⁡2θ=1.\begin{align*}R^\theta{}_{\varphi\theta\varphi}&=\partial_\theta\Gamma^\theta{}_{\varphi\varphi}-\Gamma^\theta{}_{\varphi\varphi}\Gamma^\varphi{}_{\theta\varphi} =-(\cos^2\theta-\sin^2\theta)+\cos^2\theta=\sin^2\theta,\tag{11.8}\\R^\varphi{}_{\theta\varphi\theta}&=\partial_\varphi\Gamma^\varphi{}_{\theta\theta}-\partial_\theta\Gamma^\varphi{}_{\varphi\theta} +\Gamma^\varphi{}_{\varphi\lambda}\Gamma^\lambda{}_{\theta\theta}-\Gamma^\varphi{}_{\theta\lambda}\Gamma^\lambda{}_{\varphi\theta} =\frac{1}{\sin^2\theta}-\cot^2\theta=1.\end{align*}

閉路の辺を δθ\delta\theta と δφ\delta\varphi とし、前者の辺から1周する。はじめのベクトルは、南向きの長さ1のベクトル V=∂θ/aV=\partial_\theta/a とする。(11.7) から δVφ=−RφθθφVθδθδφ=δθ δφ/a\delta V^\varphi=-R^\varphi{}_{\theta\theta\varphi}V^\theta\delta\theta\delta\varphi=\delta\theta\,\delta\varphi/a である。

東向きの長さ1の基底で測ると、成分は asin⁡θ δVφ=sin⁡θ δθ δφa\sin\theta\,\delta V^\varphi=\sin\theta\,\delta\theta\,\delta\varphi になる。これは閉路の面積 δA=a2sin⁡θ δθ δφ\delta A=a^2\sin\theta\,\delta\theta\,\delta\varphi と K=1/a2K=1/a^2 の積である。したがってベクトルは、周回と同じ向きに角 K δAK\,\delta A だけ回る。第9章 §9.3 の「回転角は囲んだ曲率の積分」の微小版が、(11.7) から出たことになる。

平坦であることの判定

  • 計量を定数にする座標があれば、その座標で Γ=0\Gamma=0 なので、(11.3) から R=0R=0 である。テンソルなので、ほかのどの座標でも R=0R=0 である。
  • 逆に R=0R=0 なら、(11.7) から平行移動は(単連結な範囲で)経路に依らない。1点で選んだ正規直交基底を平行移動して広げると、各点で正規直交な基底の場が得られ、対称な接続のもとでそれは座標基底になる。その座標で計量は定数である(筋のみ)。

極座標の平面は Γ≠0\Gamma\neq0 でも R=0R=0 である(確認テスト 11.1-2)。Γ≠0\Gamma\neq0 は座標の選び方の性質で、R≠0R\neq0 は空間の性質である。

例題 11.1 回転面の型の計量の曲率 ★★★

オリジナル滑らかな正の関数 f(r)f(r) で決まる2次元の計量 ds2=dr2+f(r)2dφ2\mathrm{d} s^2=\mathrm{d} r^2+f(r)^2\mathrm{d}\varphi^2 を考える。

  1. 0でない Christoffel 記号を求めよ。
  2. RrφrφR^r{}_{\varphi r\varphi} と RφrφrR^\varphi{}_{r\varphi r} を求めよ。
  3. K=Rrφrφ/det⁡gK=R_{r\varphi r\varphi}/\det g を ff で表せ。次の3つの場合に値を求めよ。

f=r (平面),f=asin⁡(r/a) (半径 a の球面),f=ℓsinh⁡(r/ℓ).f=r\ (\text{平面}),\qquad f=a\sin(r/a)\ (\text{半径 }a\text{ の球面}),\qquad f=\ell\sinh(r/\ell).

解答

(1) 計量の成分は grr=1, gφφ=f2g_{rr}=1,\ g_{\varphi\varphi}=f^2 で、rr だけに依る。(11.1) に入れると、0でないのは ∂rgφφ=2ff′\partial_r g_{\varphi\varphi}=2ff' を含む項だけで

Γrφφ=−12∂r(f2)=−ff′,Γφrφ=Γφφr=12f2∂r(f2)=f′f.\Gamma^r{}_{\varphi\varphi}=-\tfrac12\partial_r(f^2)=-ff',\qquad \Gamma^\varphi{}_{r\varphi}=\Gamma^\varphi{}_{\varphi r}=\frac{1}{2f^2}\partial_r(f^2)=\frac{f'}{f}.

(2) 接続は φ\varphi に依らないので、(11.3) の ∂φ\partial_\varphi の項は消える。

Rrφrφ=∂rΓrφφ+ΓrrλΓλφφ−ΓrφλΓλrφ=−(f′2+ff′′)+0−(−ff′)f′f=−ff′′.R^r{}_{\varphi r\varphi}=\partial_r\Gamma^r{}_{\varphi\varphi}+\Gamma^r{}_{r\lambda}\Gamma^\lambda{}_{\varphi\varphi}-\Gamma^r{}_{\varphi\lambda}\Gamma^\lambda{}_{r\varphi} =-(f'^2+ff'')+0-(-ff')\frac{f'}{f}=-ff''.

同じように

Rφrφr=−∂rΓφφr+ΓφφλΓλrr−ΓφrλΓλφr=−f′′f−f′2f2−f′2f2=−f′′f.R^\varphi{}_{r\varphi r}=-\partial_r\Gamma^\varphi{}_{\varphi r}+\Gamma^\varphi{}_{\varphi\lambda}\Gamma^\lambda{}_{rr}-\Gamma^\varphi{}_{r\lambda}\Gamma^\lambda{}_{\varphi r} =-\frac{f''f-f'^2}{f^2}-\frac{f'^2}{f^2}=-\frac{f''}{f}.

(3) 添字を下げると Rrφrφ=grrRrφrφ=−ff′′R_{r\varphi r\varphi}=g_{rr}R^r{}_{\varphi r\varphi}=-ff'' で、det⁡g=f2\det g=f^2 だから

K=−f′′f.K=-\frac{f''}{f}.

  • 平面では f′′=0f''=0 で K=0K=0 である。
  • 球面では f′′=−f/a2f''=-f/a^2 で K=1/a2K=1/a^2 である。
  • 3つ目では f′′=f/ℓ2f''=f/\ell^2 で K=−1/ℓ2K=-1/\ell^2 である。

球面の値は第8章の Gauss 曲率に一致する。3つ目の負の曲率の面は §11.5 の双曲平面である。

確認テスト

オリジナル

  1. 11.1-1 定義 (11.3) から Rρσνμ=−RρσμνR^\rho{}_{\sigma\nu\mu}=-R^\rho{}_{\sigma\mu\nu} を示せ。

  2. 11.1-2 平面の極座標 ds2=dr2+r2dφ2\mathrm{d} s^2=\mathrm{d} r^2+r^2\mathrm{d}\varphi^2 で Rrφrφ=0R^r{}_{\varphi r\varphi}=0 を直接計算で示せ。

  3. 11.1-3 定数 0<k<10<k<1 で決まる円錐の面 ds2=dr2+k2r2dφ2, r>0\mathrm{d} s^2=\mathrm{d} r^2+k^2r^2\mathrm{d}\varphi^2,\ r>0 を考える。

    1. (a) r>0r>0 で Riemann テンソルが 00 であることを示せ。
    2. (b) 円 r=r0r=r_0 に沿って1周平行移動すると、ベクトルが角 2π(1−k)2\pi(1-k) だけ回ることを示せ。
    3. (c) (a) と (b) が矛盾しない理由を、命題 11.4 の仮定と結びつけて説明せよ。
  4. 11.1-4 関数 hh とベクトル場 X,Y,ZX,Y,Z を考える。R(hX,Y)Z=h R(X,Y)ZR(hX,Y)Z=h\,R(X,Y)Z を、§11.1 の注意の箱(ベクトル場の言葉での定義)から示せ。Lie 括弧の性質 [hX,Y]=h[X,Y]−(Yh)X[hX,Y]=h[X,Y]-(Yh)X を使ってよい。

木下の勉強ステータス

木下はまだこの記事を勉強していません。

AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com

← AI生成教科書『基礎理論』の記事一覧へ