束縛状態のスペクトルと伝播:行列力学と経路積分
AI 生成・木下が未勉強
量子力学の様々な構成方法 第11部 第2章 §11.2.2 ★★★ 低い準位は行列力学の代数と基底の打ち切りで、高い準位と伝播・トンネルは経路積分の停留位相で、それぞれ少ない手数で出ることを4次の振動子で比べる
2つの構成の分担
行列力学と経路積分は、同じ時間発展の演算子 の別の面を基本の対象にしている。行列力学はハミルトニアン の固有値と行列要素を、経路積分は の位置表示の核 を直接扱う。スペクトルは の性質なので行列力学の側で短く出る。調和振動子と角運動量は梯子の補題で代数だけから出て(第2部第4章)、代数が閉じない のような項があっても、調和振動子の基底で行列を有限の大きさに打ち切って対角化すれば低い準位はすぐに収束する。打ち切りは Rayleigh–Ritz の射影なので、近似の固有値は真の固有値の上界になり、基底を足すごとに単調に下がる(近似の数理 第4章)。
伝播関数・古典極限・トンネルは の性質なので経路積分の側で短く出る。2次の作用なら古典の経路と揺らぎに分けて厳密に解け(第3部第3章)、一般の でも で停留位相の Van Vleck の公式になる(第3部第4章)。古典の軌道が無い障壁の下は虚時間の瞬間子で扱い、二重井戸の分裂 の指数が作用1つで決まる(第3部第7章の例題)。行列力学で同じ分裂を出すには、 という非常に小さい差を対角化の数値の差として読む必要があり、精度を上げるほど基底が大きくなる。
スペクトルを経路積分で出す道もある。 の時間の Fourier 変換の極が準位で、停留位相で評価すると Bohr–Sommerfeld の条件 になる(第3部第4章・第10部第5章)。この条件は に比べて作用が大きい極限の式で、準位の番号 が大きいほど正確になる。低い準位では誤差が大きく、高い準位では行列力学の打ち切りのほうが大きな基底を要する。どちらの構成が少ない手数で済むかは、準位の番号で入れ替わる(例題 11.2.2)。
行列力学の側の苦手は、交換関係を課す演算子の順序が一意に決まらないこと(第2部第2章)と、区間や円の上の運動量のように Weyl の形の交換関係が成り立たない系で表現が一意でなくなること(第2部第6章)である。経路積分の側の苦手は、実時間の が経路の空間の上の測度として存在しないことと、Coulomb や逆2乗のような特異なポテンシャルで時間分割の極限の正当化が崩れることである(第3部第7章・同)。
例題 11.2.2 4次の振動子の準位を2つの構成で出す ★★★
オリジナル の単位で を考える。
- (1) (行列力学)角周波数 1 の調和振動子の基底 で 、 と書き、 に打ち切った を対角化する。 のとき、 の準位の相対誤差を求めよ。
- (2) (経路積分の停留位相)Bohr–Sommerfeld の条件 から を閉じた形で求め、同じ準位の相対誤差を求めよ。
- (3) 2つの誤差の大小が入れ替わる準位を答え、理由を述べよ。
解答
(1) は の4次式なので、行列は対角から4つ以内の帯行列になる。 で対角化した値( と まで一致する)を基準にとると、、、、 である。 では相対誤差が で 、 で 、 で 、 で になる。相対誤差を 未満にするのに要る基底の数は、 でそれぞれ である。
(2) 転回点 ()のあいだで を積分する。 と置くと で、
になる。これを と等しいと置いて
を得る。 で相対誤差は 、 で 、 で 、 で である。どの準位でも で、相対誤差に を掛けると で にほぼ一定になる。
(3) では打ち切りの誤差が小さく、 では Bohr–Sommerfeld の誤差が小さい(図 11.2.2)。打ち切りの誤差は、固有関数を調和振動子の最初の 個の関数でどれだけ近似できるかで決まる(Céa の補題)。準位が上がると固有関数が広がって節が増え、近似に要る基底の数が増える。Bohr–Sommerfeld の誤差は停留位相の次の項から出る の補正で、作用 に比べた相対の大きさが の桁になる。低い準位は行列力学、高い準位は経路積分の停留位相、という分担はこの2つの誤差の出どころの違いによる。
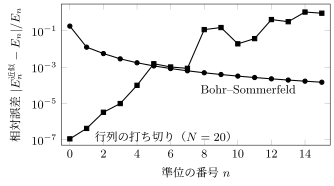
図 11.2.2 の準位の相対誤差。四角は調和振動子の基底 20 個に打ち切った行列力学、丸は経路積分の停留位相から出る Bohr–Sommerfeld の条件。どちらも近似で、基準は基底 400 個の対角化。 の前後で大小が入れ替わる
近似の裏付け
型 B(極限) | 小さいもの (準位の番号 が大きい) | 証明 条件付き(1自由度・滑らかなポテンシャル・転回点が孤立。半形式または接続公式で になる。調和振動子では厳密) | 行き先 近似の数理 第7章
木下の勉強ステータス
木下はまだこの記事を勉強していません。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
← AI生成教科書『虎の巻』の記事一覧へ