光の量子技術への地図
AI 生成・木下が未勉強
光学と量子エレクトロニクス 第35章 §35.5 ★★ 原子時計・中性原子の量子計算・量子計測・量子通信は、どれもこの巻の部品(モード・2準位系・結合)の組み合わせとして読める
この巻の後半の部品は、2020年代の光の量子技術の部品そのものである。図 35.3 は、4つの技術の方向と、それぞれが使う章を並べたものである。
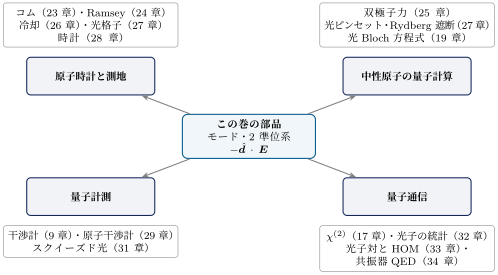
図 35.3 光の量子技術の4つの方向と、それぞれが使うこの巻の章。
原子時計と測地。
光格子時計は、第23章の光周波数コムで光の周波数を数え、第26章のレーザー冷却で冷やした原子を、第27章の光格子に閉じ込め、第24章の Ramsey の方法で時計の遷移の周波数を読む(第28章)。光格子の光は原子の準位をずらすが、上下の準位のずれが等しくなる魔法波長を選ぶと、時計の周波数は格子の光の強さによらなくなる。これは第25章の双極子力のポテンシャルが、準位ごとの分極率で決まることの応用である。時計の周波数は重力ポテンシャルで だけずれるので、高さ の差は のずれになる(解析力学から様々な理論分野を組み立てる 第2部第11章)。可搬型の2台の光格子時計で東京スカイツリーの展望台と地上の時計のずれを測った実験1M. Takamoto et al. (2020), Nature Photonics 14, 411.下の脚注へや、1つの原子の集まりの中で の桁の高さの差による赤方偏移を分解した実験2T. Bothwell et al. (2022), Nature 602, 420.下の脚注へがあり、時計は高さを測る道具になりつつある。
中性原子の量子計算。
赤い離調の集光した光で原子を1個ずつ捕まえ(第25・27章)、2準位の重ね合わせを パルスで作り(第18・19章)、Rydberg 状態の強い相互作用で隣の原子の励起を禁じて2量子ビットのゲートを作る(第27章)。量子ビットの言葉での読み直しは 相対エントロピーから情報と物理を組み立てる 第6部第1章 に置く。数百個の原子を並べ替えながら論理量子ビットを操作した実験3D. Bluvstein et al. (2024), Nature 626, 58.下の脚注へがこの方向の到達点の1つである。
量子計測。
干渉計の位相の読み取りの精度は、光子の数 について (標準量子限界)で決まる(第9章・第31章)。スクイーズド光は、一方の直交位相の揺らぎを 35.1節の より小さくして、この限界を下回る。重力波の検出器はスクイーズド光を入れて感度を上げている4M. Tse et al. (2019), Physical Review Letters 123, 231107.下の脚注へ(解析力学から様々な理論分野を組み立てる 第2部第18章・相対エントロピーから情報と物理を組み立てる 第3部第8章)。原子干渉計は、物質波を光のパルスで分けて重ね、重力加速度と回転を測る(第29章)。
量子通信。
の結晶の自発パラメトリック下方変換(第17・33章)で偏光のもつれた光子対を作り、Hong–Ou–Mandel 干渉で光子の区別できなさを確かめ、単一光子源の で光子が1個ずつ出ていることを確かめる(第32章・第33章)。偏光は Poincaré 球の上の点で、量子ビットとしては Bloch 球の上の点と同じである(35.2節)。もつれた光子対で Bell の不等式の破れを確かめた Aspect らの実験5A. Aspect, J. Dalibard, G. Roger (1982), Physical Review Letters 49, 1804.下の脚注への読み直しは相対エントロピーから情報と物理を組み立てる 第3部第5章 に置く。
4つの方向に共通するのは、35.3節の周波数の階段である。時計は が より小さい細い遷移を選び、量子計算は Lamb–Dicke 因子の2乗(反跳と井戸の振動の量子の比)を小さく保ち、量子計測と量子通信は、半古典論の小さいパラメータ が小さくない、光子数の少ない領域を使う。
例題 35.6 コムで時計の光を数え、高さに直す ★★★
オリジナル繰り返し周波数 、オフセット周波数 の光周波数コムで、周波数が約 の時計の光(Sr の時計遷移の波長 の付近)を測る。いちばん近い櫛の歯とのうなりは で、時計の光は歯より高い側にあることが分かっている。波長計の読みは 、その誤差は である(数値は仮のもの)。
- (1) 歯の番号 を決め、時計の光の周波数 を求めよ。波長計の誤差が より小さくなければならない理由を述べよ。
- (2) 地表で高さが 違う2台の時計の周波数の差 を求めよ()。
解答
(1) なので、 を最も近い整数に丸めて 。 である。波長計の誤差が を超えると、隣の歯の番号 と区別できなくなる。コムは端数( と )をマイクロ波の精度で決め、波長計は整数部分 だけを決める、という分業である。
(2) 、。 の光の周波数のうちの の差を読むことになる。高さ を分けるには、時計の周波数を の桁でそろえる必要がある。
1 M. Takamoto et al. (2020), Nature Photonics 14, 411.
2 T. Bothwell et al. (2022), Nature 602, 420.
3 D. Bluvstein et al. (2024), Nature 626, 58.
4 M. Tse et al. (2019), Physical Review Letters 123, 231107.
5 A. Aspect, J. Dalibard, G. Roger (1982), Physical Review Letters 49, 1804.
木下の勉強ステータス
木下はまだこの記事を勉強していません。
AI(Claude)が書いた教材を、木下が勉強しながら公開しています。式と数値は検算していますが、誤りが残っているかもしれません。誤りのご指摘・削除のご依頼をいただければ直します。 連絡先:support@tecktom.com
← AI生成教科書『虎の巻』の記事一覧へ